3,57 saatte 72,4 M adım
Apple M5 MacBook, 6 çekirdek, 1.536 paralel ördek. Mac’in GPU’su bu fiziği çalıştıramadığı için her şey işlemcide.
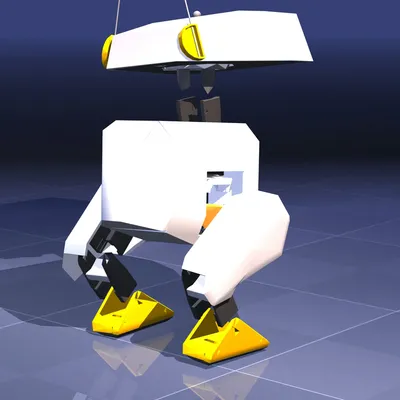
Bu site, kısa videolarımızın arkasındaki deneylerin tam hâli. Her deneyin betiği, logu ve ölçümü depoda. Hiçbir şeyi bize güvenerek kabul etmen gerekmiyor; kendi Mac’inde tekrar çalıştırabilirsin.
3,57 saatte 72,4 M adım
Apple M5 MacBook, 6 çekirdek, 1.536 paralel ördek. Mac’in GPU’su bu fiziği çalıştıramadığı için her şey işlemcide.
68,4 M adımda ilk adım
~11 dakikada ayakta durdu, ~3 saat yerinde saydı, sonra ayaklarını kaldırdı: 5 sn’de 29,8 cm.
Reward bozulunca hile
“Hızlı ol” → 14,9 dk’da yüzüstü sürünme. “Enerji harcama” → 7,5 dk’da donma. “Ayaklarını kaldır” → 30 dk’da yatıp ayaklar havada.
Kutudaki motorla yarı yol
Simdeki motor sınırı katalog değerinin ~%70 üstünde. Katalog sınırında aynı policy yarı mesafe gidiyor.
| Bölüm | Konu | YouTube |
|---|---|---|
| Ördek 1 | Viral ördeği almadım, kardeşini Mac’imde eğittim | Shorts |
| Ördek 2 | Ördeğe “hızlı ol” dedim, yüzüstü sürünmeyi buldu | 28 Ekim 2026 |
| Ördek 3+ | Kutudaki motor gücü (sim2real) | hazırlanıyor (deney bitti) |
Kanal: youtube.com/@getporti
Robot, model, environment ve reward’lar Open Duck Mini projesinin: Antoine Pirrone ve katkıcılar (Open_Duck_Mini, Open_Duck_Playground). Simülasyon MuJoCo / MJX, MuJoCo Playground ve Brax. Bunun üzerine bir şey kurarsan önce Open Duck Mini’yi an.