Sen ne yapabilirsin?
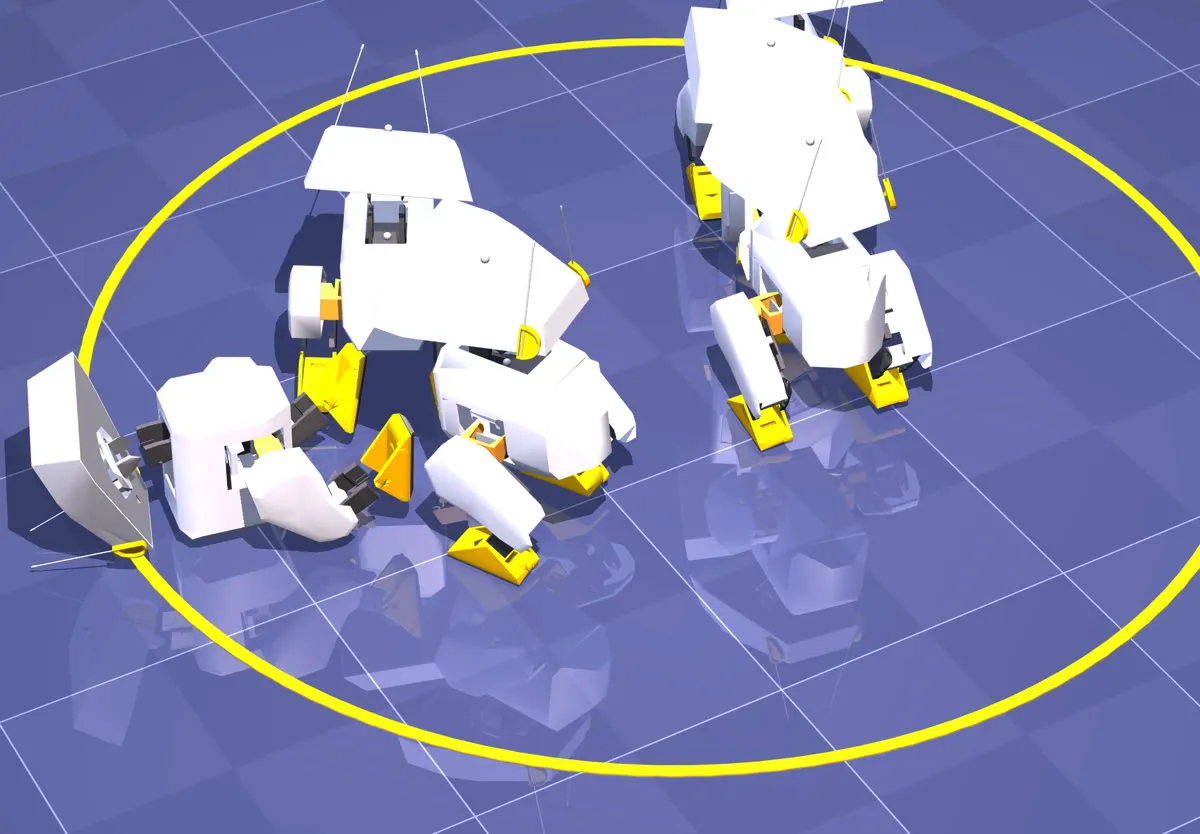
Aynı sahnede beş ördek, her biri hazır BEST_WALK_ONNX ile bağımsız yürüyor ve birbirini itiyor. Gerçek MuJoCo fiziği, yazılmış hareket yok.
Kendi Mac’inde deneyebileceğin fikirler, kolaydan zora. Süreler bizim M5’teki hıza (≈5.600 adım/sn) göre kaba tahmin. “Denedik” yazmayanları biz de denemedik; sonucunu bilmiyoruz.
Kolay (dakikalar – 1 saat)
Bölüm başlığı “Kolay (dakikalar – 1 saat)”1. Dünyayı boz, policy’yi ölç · 5 dk · denedik
Bölüm başlığı “1. Dünyayı boz, policy’yi ölç · 5 dk · denedik”Eğitim yok, yalnız ölçüm. eval_world.py ile tork, sürtünme ya da kütleyi değiştir. Soru: ördek hangi değişikliğe en duyarlı? Kütle ×1,5’te ne olur? Sürtünme 0,2’de?
2. Farklı hızda yürüt · 5 dk
Bölüm başlığı “2. Farklı hızda yürüt · 5 dk”eval_checkpoint.py --vx 0.3 (iki kat hızlı komut) ya da --vx 0 (dur). Eğitimde komut rastgele seçildiği için policy farklı hızları biliyor olmalı. Mesafe komutla birlikte artıyor mu?
3. Kendi reward’ını yaz · 20–40 dk · denedik
Bölüm başlığı “3. Kendi reward’ını yaz · 20–40 dk · denedik”2. bölümdeki gibi VARIANTS’a bir satır ekle. Fikirler: “sessiz ol” (action_rate −5), “taklidi unut” (imitation 0, gerisi resmî), “geri git” (fwd_vel −10). Ördeğin bulduğu hileyi tahmin et, sonra bak.
4. Başka bir seed · 30 dk (10 M) – 3,6 sa (72 M)
Bölüm başlığı “4. Başka bir seed · 30 dk (10 M) – 3,6 sa (72 M)”train_mac.py --seed 1. Bizim ördek ayaklarını 68,4 M’de kaldırdı; seninki ne zaman kaldıracak? Bu, “tek koşu istatistik değildir” uyarısının neden önemli olduğunu gösterir.
Orta (birkaç saat)
Bölüm başlığı “Orta (birkaç saat)”5. Resmî tarifin sonuna kadar eğit · ~7,5 sa
Bölüm başlığı “5. Resmî tarifin sonuna kadar eğit · ~7,5 sa”--num_timesteps 150000000. Biz %48’inde durduk. 150 M’de BEST_WALK_ONNX’in 58,5 cm’ine yaklaşıyor mu? Gecelik bir koşu.
6. Zayıf motorla eğit · 1–2 sa
Bölüm başlığı “6. Zayıf motorla eğit · 1–2 sa”3. bölümdeki deney: tork sınırını katalog değerine indir ya da rastgele yap, scripts/sim2real/train_sim2real.py --force 1.86 veya --force_rand 1.40 1.90. Bizde 72 M step yetmedi, 88,8 M’de yürüdü ve 170 M’den sonra unuttu. Farklı bir tohumla ya da sabit 1,86 ile dene; checkpoint’leri watch_ckpts.py ile izle.
7. Engebeli zemin · birkaç saat
Bölüm başlığı “7. Engebeli zemin · birkaç saat”Open_Duck_Playground’da rough_terrain_backlash görevi var (sabit commit’te yalnız backlash’li sürümü). train_mac.py’de joystick.Joystick(task="flat_terrain") satırını değiştirmen gerekir. Düz zeminde eğitilmiş ördek engebede ne yapıyor, engebede eğitilen düzde ne yapıyor?
Zor (proje)
Bölüm başlığı “Zor (proje)”8. Düşünce kalkmayı öğret
Bölüm başlığı “8. Düşünce kalkmayı öğret”Hugging Face’in Microduck’ı düşünce kalkabiliyor; Open Duck environment’ında kalkma görevi yok. Gerekenler: yerde başlayan episode’lar, gövde yüksekliği reward’ı ve zeminle çarpışan gövde (2. bölümdeki çarpışma kutuları hazır). soyeon24’ün açık döngü denemesi çömelmede kalmış (15 cm duruşun 10,6 cm’si). Kalkmak yürümekten zor.
9. Bir gösteri hareketi öğret (Disney tarzı)
Bölüm başlığı “9. Bir gösteri hareketi öğret (Disney tarzı)”Disney’in BDX robotu yürümenin yanında “mutlu dans”, “zıplama”, “öfke nöbeti” gibi kısa hareketleri de imitation reward ile öğreniyor (arXiv 2501.05204; tek RTX 4090’da ~22 gün). Küçük sürümü: kendi anahtar karelerinden bir reference motion (referans hareket) üret (Open_Duck_reference_motion_generator) ve imitation reward’ı ona bağla.
10. Gerçek robota taşı
Bölüm başlığı “10. Gerçek robota taşı”ONNX’lerimiz upstream arayüzünde (obs 1×101 → continuous_actions), yani Open_Duck_Mini_Runtime ile çalışması beklenir. Biz donanımda denemedik. Önce 6. deneyi yap: simde 3,23 N·m ile eğitilmiş policy katalog değeri 1,86 N·m’de yarı mesafe gidiyor; gerçek servonun hangisine yakın olduğunu bilmiyoruz.