01 · Dünya bir metin dosyası: MJCF ve URDF
| Bölüm | 1 · Simulation |
| Çalışma türü | CPU · Mac ya da Colab CPU |
| Önkoşul | yok |
| Önce öğren | Python for AI Engineering · Python Environments |
| Süre | ~30 dk |
| Kod | experiments/01-world-as-text/experiment.py · notebook |
| Durum | ✅ tam |
Bu derste yap
Her adımı yapınca işaretle. Yalnız bu tarayıcıda saklanır.
Bir robot modeli bir metin dosyasıdır: engine’in kullandığı her sayı ya dosyada yazılıdır ya da belgelenmiş bir default değerle doldurulur.
Problem
Bölüm başlığı “Problem”Yüklenen bir dosya fiziksel olarak doğru olmak zorunda değildir. MuJoCo’nun kendi referansı, herkese açık bazı URDF modellerinde inertia değerlerinin keyfi göründüğünü ve fazla büyük olduğunu söyler (XML reference · compiler/inertiafromgeom). Dosyayı okuyamazsan hangi kütleleri, inertia’ları, limit’leri ve gain’leri simüle ettiğini bilemezsin. Burada MJCF’i okuyacak, 15 satırlık bir dünya yazacak, default’ların ona ne yaptığını görecek ve gerçek SO-101 modelini açacaksın.
Okumadan önce · 2 soru. Önce tahmin et; nedenini ders anlatıyor.
1. Boşlukta 1 kg’lık ve 100 g’lık iki küp tablanın 40 cm üstünden bırakılıyor. Hangisi önce iner?
- 1 kg’lık küp, çünkü yerçekimi onu on kat daha güçlü çeker.
- İkisi aynı adımda iner, çünkü kuvvet kütleyle büyüyor, eylemsizlik de öyle.
- 100 g’lık küp, çünkü yenmesi gereken eylemsizlik daha az.
Neden: , yani kütle sadeleşir. A bölümünde iki küp de tablaya 143. adımda varıyor (analitik 0,2856 s).
2. Bir MJCF dosyasındaki geom’un boyutu var ama mass ya da density’si yok, body’sinin de <inertial>’ı yok. Compiler ne yapar?
- Hata verip durur, çünkü body’nin kütlesi yok.
- Body’ye sıfır kütle verir, body hareket edemez.
- Geom’u default 1000 kg/m³ yoğunlukta düzgün dolu bir cisim olarak, uyarısız tartar.
Neden: Eksik bir sayı asla hata değildir; senin seçmediğin bir default’tur. geom/density’nin default’u 1000 kg/m³ (Tek tabloda MJCF); Sıfırdan yaz, Adım 1 de compiler’ın kütlesini olarak yeniden üretiyor.
Ana fikir
Bölüm başlığı “Ana fikir”Sade anlatımla
Bölüm başlığı “Sade anlatımla”Bir model dosyası bir yemek tarifidir: malzemeler (rigid parçalar, şekiller, joint’ler, motorlar) ve miktarlar (boyutlar, kütleler, gain’ler). Söylemediği her şeyi engine belgelenmiş bir default listesinden doldurur; aşçının “oda sıcaklığı” varsayması gibi. Eksik bir sayı asla hata değildir; senin seçmediğin bir default’tur.
MuJoCo dosyayı bir kez iki nesneye compile eder: mjModel sabit kalanları (kütleler, boyutlar, gain’ler, timestep), mjData değişenleri (konumlar, hızlar, contact kuvvetleri) tutar. Simülasyon, mjModel’i kullanarak mjData’yı güncelleyen bir döngüdür.
En çok dikkat isteyen şey kütledir. Ya dosya onu her parça için yazar (<inertial>), ya da compiler onu şekillerden düzgün dolu cisimler olarak hesaplar; hangisi olacağına bir compiler ayarı karar verir. Yanlış kuralla ince bir dekoratif kabuk, sudan dolu bir blok gibi tartılır.
flowchart TD
    F["MJCF ya da URDF metin dosyası"] --> C["compiler<br/>+ belgelenmiş default'lar"]
    C --> M["mjModel<br/>sabitler: kütle, boyut, gain, timestep"]
    M --> S["mj_step(model, data)"]
    D["mjData<br/>state: konum, hız, contact"] --> S
    S -- "sonraki state" --> D
Model yüklemek, kod olarak
Bölüm başlığı “Model yüklemek, kod olarak”import mujoco
m = mujoco.MjModel.from_xml_string(xml) # compile: text -> constants, gaps filled by defaultsd = mujoco.MjData(m) # state, initialised from the fileprint(m.opt.timestep, sum(m.body_mass)) # always print what was filled in for youfor _ in range(1000): mujoco.mj_step(m, d) # advance the state by one timestep# Build it, Step 1 writes what the compiler computes for a body without <inertial>| Büyüklük | Formül |
|---|---|
| düzgün bir box’ın inertia’sı | , için döngüsel olarak |
| geom’dan çıkarılan kütle | |
| orientation (quaternion) | , skaler önce |
| serbest düşme süresi | |
| hava drag’inin yavaşlatması | olmak üzere |
kütle; box’ın tam kenar uzunlukları; (inertia) bir cismin bir eksen etrafında döndürülmeye ne kadar direndiğini ölçer; yoğunluk, hacim; birim eksen, quaternion satırındaki açı; düşme yüksekliği, yerçekimi, hız, akışa bakan alan.
Matematik ayrıntısı: inertia çıkarımı, quaternion'lar ve drag tahmini
Box inertia’sı. Düzgün yoğunlukta ; ‘yi kenarı boyunca integre etmek birim kütle başına verir, yani . Çıkarım her geom’u dolu sayar; içi boş bir kabuk ya da görsel mesh de dahil.
Quaternion. MuJoCo saklar, önce; 1 0 0 0 “rotation yok” demektir (Modeling · Frame orientations). Başka kütüphaneler ‘yi sona koyar (ders 06).
Boşlukta kütle neden sadeleşir. Yerçekimi kuvveti ‘dir; ivme kütleye bağlı değildir: her küp sürede düşer.
Hava neden hafif küpleri geciktirir. MuJoCo’nun drag modeli kadar bir yavaşlama ekler (Fluid forces). Drag’in küçük olduğunu, yani hızın hâlâ olduğunu varsay. Yavaşlama o zaman olur; bunu düşme süresi boyunca iki kez integre etmek kaybedilen mesafeyi verir:
Bu ile orantılıdır.
Daha derine: Python for AI Engineering, Python Environments (AIEFS); MuJoCo XML reference, MuJoCo Modeling.
Tek tabloda MJCF
Bölüm başlığı “Tek tabloda MJCF”MJCF, MuJoCo’nun XML formatıdır. Body, kendi frame’i olan rigid bir parçadır; iç içe body’ler kinematic tree’yi oluşturur. Geom, bir body’ye bağlı bir şekildir. Joint, bir body’ye bir serbestlik derecesi (dof), yani bağımsız bir hareket yolu verir.
| Eleman | Ne olduğu | Dokunacağın attribute’lar |
|---|---|---|
option | global fizik ayarları | timestep (default 0,002 s), integrator (default Euler), gravity, density/viscosity (default 0: hava yok), cone |
worldbody | ağacın sabit kökü | statik geom’lar (zemin, masa) |
body | kinematic tree’de rigid bir frame | parent’a göre pos, quat |
geom | collision için ve default olarak kütle için bir şekil | type, size (box için yarı uzunluklar), mass ya da density (default 1000 kg/m³), friction, solref/solimp |
joint | bir body ile parent’ı arasındaki serbestlik derecesi | type (hinge, slide, ball, free), axis, range, damping, armature |
inertial | bir body’nin açık yazılmış kütle özellikleri | mass, pos (kütle merkezi), diaginertia ya da fullinertia |
default / class / childclass | attribute değerlerinin isimli şablonları | ör. her servo joint’i aynı damping ve armature’ı alır |
actuator | kuvvet üreten şey | motor, position, velocity, general; joint, gear, ctrlrange, forcerange |
sensor | mjData.sensordata’ya yazılan büyüklükler | jointpos, framequat, touch, … |
Kütle ve inertia: yazılmış ya da çıkarılmış
Bölüm başlığı “Kütle ve inertia: yazılmış ya da çıkarılmış”Çalışma anında yalnızca body kütle özellikleri vardır; geom kütleleri sadece compile sırasında kullanılır (geom/mass). Kuralı compiler/inertiafromgeom seçer:
| Değer | Davranış |
|---|---|
auto (default) | body’nin <inertial>’ı yoksa geom’larından çıkar |
true | <inertial>’ı ezerek her zaman geom’lardan çıkar |
false | her body’de <inertial> olmak zorunda |
URDF ve MJCF
Bölüm başlığı “URDF ve MJCF”URDF, ROS ekosisteminin robot formatıdır.
| URDF | MJCF | |
|---|---|---|
| Ağaç | link + joint | iç içe body + joint |
| Kütle | her link’te inertial | inertial ya da geom’lardan çıkarım |
| Actuator, sensor, solver, contact parametreleri | formatın parçası değil | birinci sınıf elemanlar |
| Şablonlar | yok | default class’ları |
MuJoCo URDF’in bir alt kümesini doğrudan yükler, compiler seçenekleri için de özel bir <mujoco> bloğu kabul eder (Modeling · URDF extensions). Menagerie her dönüşümü modelin README’sinde belgeler: Go2 URDF → MJCF dönüştürüldü, sonra freejoint, <default> class’ları ve ayarlı ayak contact’ları aldı (Menagerie · unitree_go2); SO-101 üreticinin MJCF’inden başlar, implicitfast’e geçer ve collision primitive’leri ekler (Menagerie · robotstudio_so101).
Sıfırdan yaz
Bölüm başlığı “Sıfırdan yaz”Şimdi compiler’ın doldurduğunu (şekillerden kütle ve inertia) ve mj_step’in düşen bir küpe yaptığını yaklaşık 60 satır NumPy ile elle hesaplayacak, her adımı MuJoCo ile karşılaştıracaksın. Adımları kendi dosyana yaz ve her adımdan sonra çalıştır. Bitmiş fonksiyonlar physai/sim.py içinde; uv run python experiments/01-world-as-text/build.py beş adımı kontrolleriyle birlikte koşturur (çıktı build_output.txt dosyasında).
Adım 1 · Dolu bir şeklin kütlesi ve inertia’sı
Bölüm başlığı “Adım 1 · Dolu bir şeklin kütlesi ve inertia’sı”<inertial>’ı olmayan bir body, geom’larının düzgün dolu cisim olarak kütlesini ve inertia’sını alır. MJCF boyutları yarı uzunluktur (size=".1 .1 .1" 20 cm’lik bir box); cylinder ve capsule yarıçapı ve boyunca yarı uzunluğu verir.
def solid_inertia(kind, size, density): """Mass and principal inertia of a uniform solid, with MuJoCo's `size` convention (half-lengths).""" if kind == "box": # size = half-sides (x, y, z) a, b, c = 2 * np.asarray(size, float) mass = density * a * b * c return mass, mass / 12 * np.array([b * b + c * c, a * a + c * c, a * a + b * b]) if kind == "sphere": # size = (radius,) r = size[0] mass = density * 4 / 3 * np.pi * r**3 return mass, np.full(3, 2 / 5 * mass * r * r) r, h = size[0], 2 * size[1] # cylinder/capsule: radius, half-length along z m_cyl = density * np.pi * r * r * h i_xx, i_zz = m_cyl * (3 * r * r + h * h) / 12, m_cyl * r * r / 2 if kind == "cylinder": return m_cyl, np.array([i_xx, i_xx, i_zz]) m_sph = density * 4 / 3 * np.pi * r**3 # capsule: cylinder plus two hemispherical caps i_xx += m_sph * (2 * r * r / 5 + h * h / 4 + 3 * h * r / 8) i_zz += m_sph * 2 * r * r / 5 return m_cyl + m_sph, np.array([i_xx, i_xx, i_zz])rho = mass / solid_inertia(kind, size, 1.0)[0] # a geom with mass="..." fixes the densitym_ours, i_ours = solid_inertia(kind, size, rho) # compare with m.body_mass[1], m.body_inertia[1]== Step 1. Solid shapes: our mass and inertia vs MuJoCo's compiler ==geom size (m) mass (kg) I_xx I_yy I_zz max rel. errbox [0.1, 0.1, 0.1] 0.1000 6.6667e-04 6.6667e-04 6.6667e-04 1.1e-16box [0.1, 0.05, 0.02] 0.5600 5.4133e-04 1.9413e-03 2.3333e-03 0.0e+00sphere [0.04] 0.2681 1.7157e-04 1.7157e-04 1.7157e-04 0.0e+00cylinder [0.03, 0.1] 1.5268 5.4329e-03 5.4329e-03 6.8707e-04 2.2e-16capsule [0.03, 0.1] 0.6786 3.4383e-03 3.4383e-03 2.9518e-04 2.2e-16İlk satır Deney’in 100 g’lık küpü: orada yazdığı gibi 6,6667·10⁻⁴ kg·m².
Adım 2 · Birkaç geom, tek body
Bölüm başlığı “Adım 2 · Birkaç geom, tek body”Birkaç geom varsa compiler kütleleri toplar, kütle merkezini (COM) ağırlıklı ortalamaya koyar ve her geom’un inertia’sını parallel-axis teoremiyle oraya taşır: COM’dan uzaklıktaki bir parça ekler.
def combine_parts(masses, positions, inertias): """One rigid body from parts (axis-aligned principal inertias at given positions): mass, COM, 3x3 inertia.""" masses, positions = np.asarray(masses, float), np.asarray(positions, float) mass = masses.sum() com = masses @ positions / mass inertia = np.zeros((3, 3)) for m_i, p, i_diag in zip(masses, positions, inertias): r = p - com # parallel-axis theorem: shift each part to the COM inertia += np.diag(i_diag) + m_i * (r @ r * np.eye(3) - np.outer(r, r)) return mass, com, inertia== Step 2. One body from two parts: a 1 kg box above a 0.5 kg sphere ==mass 1.5000 kg (body_mass 1.5000) · COM z 0.03333 m (body_ipos z 0.03333)inertia about the COM, diagonal: [0.0155 0.0155 0.002167] kg m^2body_inertia: [0.0155 0.0155 0.002167] kg m^2max rel. error 2.2e-16; each part alone about the COM would give I_xx 0.002167 (no parallel-axis term)Parallel-axis terimi olmasa body yedi kat daha kolay devriliyor gibi görünürdü. MuJoCo sonucu principal eksenlerde saklar (body_inertia artı rotation body_iquat); burada parçalar ekseni üzerinde, matris zaten diagonal.
Adım 3 · Adım adım bir düşüş
Bölüm başlığı “Adım 3 · Adım adım bir düşüş”MuJoCo’nun default Euler’i önce hızı günceller, sonra yeni hızla ilerler (sıranın neden önemli olduğunu ders 02 anlatıyor):
def semi_implicit_euler(x, v, accel, h, c_implicit=0.0):    """Update the velocity first, then move with the new one (MuJoCo's Euler).
    c_implicit: damping per unit inertia treated implicitly, v' = v + h a / (1 + h c), as MuJoCo's    Euler does for joint damping and implicitfast for every velocity-dependent force (lesson 05).    """    v_new = v + h * accel(x, v) / (1 + h * c_implicit)    return x + h * v_new, v_new
Düşüşün kendisi, alt yüz masa yüzeyini geçene kadar süren bir döngü:
zs, z, v = [0.9], 0.9, 0.0while z - 0.10 > 0.40: # bottom face still above the tabletop z, v = semi_implicit_euler(z, v, lambda z, v: -9.81, 0.002) zs.append(z)== Step 3. Free fall by hand (velocity first, then position) vs mj_step, vacuum ==light: lands at step 143 · max |z_ours - z_mujoco| over the fall 1.1e-16 mheavy: lands at step 143 · max |z_ours - z_mujoco| over the fall 1.1e-16 manalytic sqrt(2 * 0.40 / 9.81) = 0.2856 s = step 142.8Deney’in iniş adımı, 143, ve yükseklikleri tek bir yuvarlama farkıyla. Kütle döngüye hiç girmiyor.
Adım 4 · Hava drag’i
Bölüm başlığı “Adım 4 · Hava drag’i”density > 0 olduğunda MuJoCo her body’yi aynı kütle ve inertia’ya sahip düzgün box ile değiştirir ve her yüze quadratic drag uygular, (Fluid forces). Box, Adım 1’deki box formülünü tersine çevirerek bulunur:
def inertia_box(mass, inertia): """Full side lengths of the uniform box with this mass and principal inertia (MuJoCo's drag shape).""" i_x, i_y, i_z = inertia return np.sqrt(6 / mass * np.array([i_y + i_z - i_x, i_x + i_z - i_y, i_x + i_y - i_z]))def quadratic_drag(v, box, rho): """Drag force on a box moving at v (box axes): -1/2 rho * (area facing each axis) * |v| v.""" area = np.array([box[1] * box[2], box[0] * box[2], box[0] * box[1]]) return -0.5 * rho * area * np.abs(v) * vDrag’i ivmeye ekle, -9.81 + quadratic_drag(v, box, 1.2)[2] / mass, ve iki küpü yeniden bırak:
== Step 4. Drag from the equivalent inertia box vs MuJoCo's qfrc_fluid ==inertia box of the 100 g cube: [0.2 0.2 0.2] m (the geom is 0.2 m)v_z = -1.0 m/s · our drag 0.024000 N · qfrc_fluid 0.024000 Nv_z = -2.8 m/s · our drag 0.188160 N · qfrc_fluid 0.188160 Nair drop by hand: light lands at step 145, heavy at step 143 · light is 1.10 cm higher when heavy lands · delay 4.08 msmax |z_ours - z_mujoco| for the light cube over its fall: 0.0e+00 mTam olarak Deney’in sayıları: 145 ve 143. adımlar, 1,10 cm, 4,08 ms. Matematik ayrıntısı’ndaki tahmin (1,15 cm) bir yaklaşım; bu döngü ise simülasyonun kendisi.
Adım 5 · Bütün sweep
Bölüm başlığı “Adım 5 · Bütün sweep”== Step 5. The mass sweep with air, from our own integrator (heavy = 1 kg) ==light 5 g · delay 93.44 mslight 10 g · delay 46.25 mslight 20 g · delay 22.59 mslight 50 g · delay 8.65 mslight 100 g · delay 4.08 mslight 200 g · delay 1.81 mslight 500 g · delay 0.45 mslight 1000 g · delay 0.00 msGözlemle’deki tablo, satır satır, kendi kodundan.
Elinde kalan
Bölüm başlığı “Elinde kalan”physai.sim artık solid_inertia, combine_parts, inertia_box, quadratic_drag ve semi_implicit_euler içeriyor; ders 02 sonuncusunun yanına explicit Euler ve RK4 ekliyor, ders 05 implicit damping seçeneğini kullanıyor. tests/test_01_world_as_text.py bunları MuJoCo’ya sabitliyor; bir şey değiştirdikten sonra uv run pytest tests/test_01_world_as_text.py çalıştır.
Kütüphaneyle kullan
Bölüm başlığı “Kütüphaneyle kullan”Pratikte Adım 1–2’yi compiler yapar; sonucu geri oku:
m = mujoco.MjModel.from_xml_path(path("robotstudio_so101", "so101.xml"))b = m.body("upper_arm").idm.body_mass[b], m.body_ipos[b] # mass, COM in the body framem.body_inertia[b], m.body_iquat[b] # principal inertia and the rotation to its axessum(m.body_mass) # 0.6454 kg: print it after every loadmujoco.mj_setTotalmass(m, 0.70) # rescales every body's mass AND inertiaHer format bunlara farklı ad verir:
| Format | Kütle | Kütle merkezi | Inertia |
|---|---|---|---|
MJCF <inertial> | mass | pos | diaginertia (quat ile) ya da fullinertia (6 sayı) |
URDF <inertial> | <mass value> | <origin xyz rpy> | <inertia ixx ixy ixz iyy iyz izz> |
compile edilmiş mjModel | body_mass | body_ipos | body_inertia (principal) + body_iquat |
Tuzaklar:
- Yarı uzunluklar. MJCF box
size’ı kenarın yarısı, URDF<box size>kenarın tamamı: kopyalanan bir sayı hacimde 8 kat şaşar. - Principal eksenler.
body_inertia, body frame’inde değilbody_iquatframe’inde diagonal; SO-101’inupper_arm’ında ikisi farklı. - Dizileri düzenlemek.
m.body_mass[b] = ...body_inertia’yı (ve onunla Adım 4’ün drag box’ını) değiştirmez;mj_setTotalmassikisini de ölçekler.
Yazdıktan sonra · 2 soru.
1. Sıfırdan yaz, Adım 2’de 1 kg’lık bir box, 0,5 kg’lık bir kürenin üstünde duruyor. Body’nin ‘i neden iki parçanın kendi inertia’larının toplamı olan 0,002167 kg·m² değil de 0,0155 kg·m²?
- Her parçanın inertia’sı parallel-axis terimiyle ortak COM’a taşınmalı.
- MuJoCo birden fazla geom’u olan body’lerin inertia’sını iki katına çıkarır.
- Küre
mass’i yerine default yoğunlukta tartılır.
Neden: combine_parts, COM’dan uzaklıktaki her parça için ekliyor ve body_inertia ile 2,2e-16 farkla örtüşüyor; bu terim olmasa body yedi kat daha kolay devriliyor gibi görünürdü.
2. Sıfırdan yaz, Adım 4’te quadratic_drag’li kendi döngün hafif küpü tam mj_step gibi 145. adımda indiriyor. Drag formülündeki alan nereden geliyor?
- Her adımda okunan collision geom’unun
size’ından. density’nin ölçeklediği sabit 1 m²’lik bir default alandan.- Body’nin kütlesi ve inertia’sından, aynı kütle ve inertia’ya sahip düzgün box üzerinden (
inertia_box).
Neden: MuJoCo’nun drag modeli her body’yi eşdeğer inertia box’ıyla değiştirir; 100 g’lık, 20 cm’lik küp için bu box her kenarda 0,2 m ve drag qfrc_fluid ile örtüşüyor (1 m/s’de 0,024000 N). Yalnız body_mass’i düzenlemenin drag şeklini de değiştirmesinin sebebi bu (Kütüphaneyle kullan).
A · 15 satır, iki küp
Bölüm başlığı “A · 15 satır, iki küp”<mujoco> <option gravity="0 0 -9.81"/> <worldbody> <geom type="plane" size="2 2 .1"/> <geom name="table" type="box" size=".35 .25 .4"/> <body name="light" pos="-.13 0 .9"> <freejoint/> <geom type="box" size=".1 .1 .1" mass=".1"/> </body> <body name="heavy" pos=".13 0 .9"> <freejoint/> <geom type="box" size=".1 .1 .1" mass=".1"/> </body> </worldbody></mujoco>İki adet 20 cm’lik küp; alt yüzleri masa yüzeyinin 40 cm üstünde. <freejoint/> bir body’ye altı hareket yönünün hepsini verir. inertial yok, yani kütle özellikleri geom’lardan geliyor. Script 8. ve 12. satırları (kütleler), hava için de 2. satırı değiştiriyor:
def make_xml(light_kg=0.1, heavy_kg=1.0, air=False): lines = list(LINES) lines[7] = lines[7].replace('mass=".1"', f'mass="{light_kg:g}"') lines[11] = lines[11].replace('mass=".1"', f'mass="{heavy_kg:g}"') if air: lines[1] = ' <option gravity="0 0 -9.81" density="1.2"/>' # air density, kg/m³ return "\n".join(lines)Tahmin et. Boşlukta 1 kg’lık küp 100 g’lık küpten önce mi iner? density="1.2" ile hangisi gecikir ve gecikme kütleyle nasıl ölçeklenir?
Çalıştır. experiment.py, MuJoCo 3.17.0, NumPy 2.5.4, Apple M5, deterministic (iki çalıştırma aynı çıktıyı veriyor, output.txt’de kayıtlı).
Gözlemle. Compile edilmiş default’lar: timestep 0,002 s, density 0, viscosity 0, integrator Euler. 100 g’lık küpün çıkarılan inertia’sı eksen başına 6,6667·10⁻⁴ kg·m², body quaternion’ı [1 0 0 0].
Boşlukta iki küp de masaya 143. adımda ulaşıyor (analitik = 0,2856 s). Havayla ağır küp 143. adımda, hafif olan 145. adımda iniyor; ağır olan indiğinde hafif olan 1,10 cm yukarıda, interpolasyonla gecikme 4,08 ms.
| hafif küp (ağır = 1 kg) | boşlukta gecikme | density="1.2" ile gecikme |
|---|---|---|
| 5 g | 0,00 ms | 93,44 ms |
| 10 g | 0,00 ms | 46,25 ms |
| 20 g | 0,00 ms | 22,59 ms |
| 50 g | 0,00 ms | 8,65 ms |
| 100 g | 0,00 ms | 4,08 ms |
| 200 g | 0,00 ms | 1,81 ms |
| 500 g | 0,00 ms | 0,45 ms |
| 1 kg | 0,00 ms | 0,00 ms |
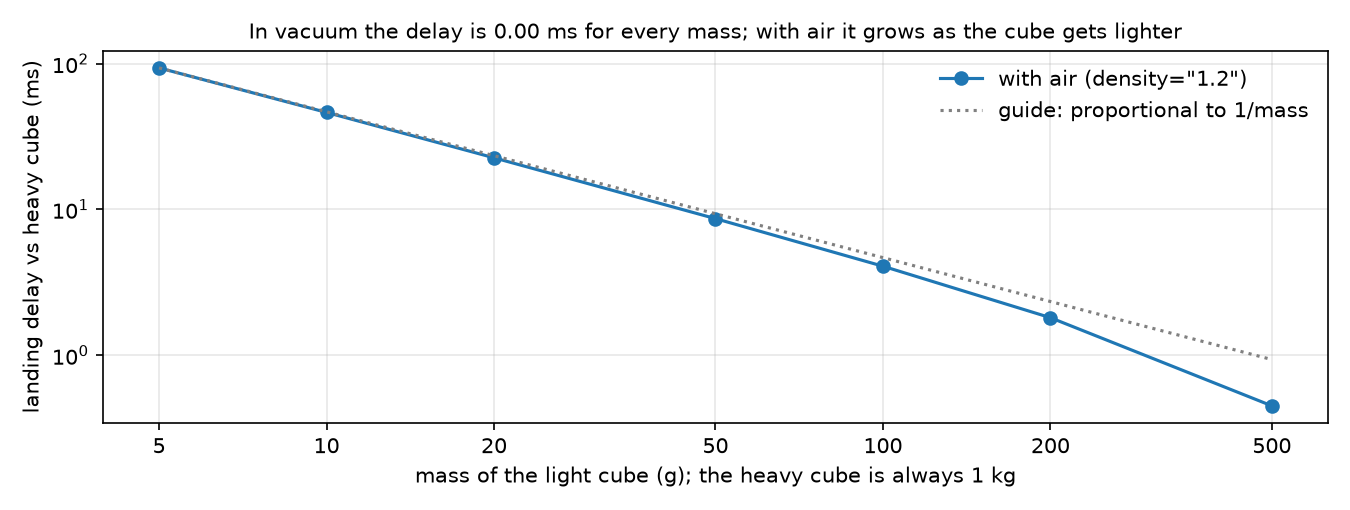
Boşlukta kütle sadeleşiyor (). Havada gecikme kabaca ile ölçekleniyor, çünkü drag yavaşlaması kütleye bölünüyor; eğri 1 kg’a yaklaşırken kılavuzun altına iniyor, çünkü ağır küp de biraz yavaşlıyor. Matematik ayrıntısı’ndaki elle tahmin , 1,28 cm − 0,13 cm = 1,15 cm veriyor; simülasyonda 1,10 cm. Bu MuJoCo’nun drag modeli, gerçek bir küpün ölçümü değil.
B · Gerçek SO-101 dosyası
Bölüm başlığı “B · Gerçek SO-101 dosyası”m = mujoco.MjModel.from_xml_path(path("robotstudio_so101", "so101.xml"))print(m.nbody, m.njnt, m.nu, sum(m.body_mass))| Büyüklük (compile edilmiş model) | Değer |
|---|---|
| body’ler (world dahil) | 9 |
| joint’ler | 6, hepsi hinge (6 dof) |
| actuator’ler | 6; gain fixed + bias affine = <position> servo, kp 998,22, kv 2,731 |
| geom / sensor | 50 / 0 |
açık <inertial>’ı olan body’ler | 8’de 7; camera_mount geom’larından çıkarılıyor |
| toplam kütle | 0,6454 kg |
option | timestep 0,005 s, implicitfast, elliptic cone |
Gain fixed artı bias affine, MuJoCo’nun bir position servo’yu saklama biçimidir (ders 05). Dosya ayrıca iterations, ls_iterations ve impratio’yu ayarlıyor.
Aynı SO-101 dosyasını inertiafromgeom="true" ile compile et: her body’nin <inertial>’ı, 1000 kg/m³ (default, su) yoğunlukta geom çıkarımıyla değiştirilir:
| dosyadaki hâli | inertiafromgeom="true" | |
|---|---|---|
| toplam kütle | 0,6454 kg | 2,3565 kg (×3,65) |
| shoulder kütlesi | 0,1000 kg | 0,4018 kg |
| upper_arm kütlesi | 0,1030 kg | 0,4551 kg |
| upper_arm en büyük asal inertia (döndürülmesi en zor eksen etrafındaki inertia) | 1,509·10⁻⁴ kg·m² | 9,178·10⁻⁴ kg·m² |
Hiçbir hata çıkmıyor ve model simüle olmaya devam ediyor. Çıkarım, default inertiagrouprange (0–5) içindeki her geom’u, görsel mesh’ler dahil, 1000 kg/m³’te dolu bir cisim sayıyor (compiler/inertiagrouprange, geom/density). Böyle bir modelde bir gravity compensation torque’u ya da bir system identification sonucu (loglanmış hareketten fiziksel parametre tahmini) aynı oranda yanlış çıkar. Yükledikten sonra her zaman sum(m.body_mass)’i yazdır.
Gerçek robotta
Bölüm başlığı “Gerçek robotta”- Menagerie SO-101 kütleleri üreticinin MJCF’inden geliyor ve burada bir teraziyle karşılaştırılmadı. Gerçek kolda henüz ölçülmedi.
- Prosedür: monte edilmiş follower kolu sabitleme kıskacı ve kablolar olmadan tart, 0,6454 kg ile karşılaştır ve simüle edilen torklara güvenmeden önce her farkı (vidalar, kablolar, baskı dolgusu) açıkla.
- Gerçek kolun motorları LeRobot SO-101 rehberinde listeleniyor: follower’da 1/345 dişli oranlı altı STS3215 servo.
Kendini dene
Bölüm başlığı “Kendini dene”Hızlı kontrol · 2 soru. Bir cevaba tıkla.
1. density="1.2" (hava) ile hafif küpün iniş gecikmesi kütlesine nasıl bağlı?
- Bağlı değil; hava her küpü aynı miktarda yavaşlatır.
- Kütleyle büyür, çünkü daha ağır küp daha çok havayı iter.
- Kabaca ile, çünkü drag yavaşlaması kütleye bölünür.
Neden: A bölümündeki gecikme tablosu 5 g’da 93,44 ms’den 500 g’da 0,45 ms’ye düşüyor ve kılavuz çizgisini izliyor.
2. SO-101 dosyası inertiafromgeom="true" ile compile ediliyor. Ne olur?
- Hiç hata vermeden compile edilir ve simüle edilir, ama toplam kütle 0,6454 kg yerine 2,3565 kg olur.
- Compiler durur, çünkü açık
<inertial>elemanları bu ayarla çelişir. - Hiçbir şey değişmez, çünkü geom’ların kendi kütlesi yoktur.
Neden: Boz bölümünde inference, visual mesh’ler dahil her geom’u 1000 kg/m³ yoğunlukta dolu bir cisim sayar; kütle uyarısız ×3,65 büyür. sum(m.body_mass)’i her zaman yazdır.
- Kolay.
gravity="0 0 -1.62"yap. Boşlukta iki küp hâlâ aynı adımda mı iniyor? Önce analitik süreyi tahmin et. - Orta. Üçüncü bir küp ekle: 100 g ama 10 cm. Havada, 20 cm’lik 100 g’lık küpten hızlı mı yavaş mı? ‘den akıl yürüt, sonra çalıştır.
- Zor. 30 cm’lik bir capsule geom (
mass="0.2") ve capsule’ün inertia’sının on katı olan açık bir<inertial>içeren bir MJCF body yaz.auto,truevefalseile compile edip her biri içinbody_massvebody_inertia’yı yazdır. Hangi ayar compile olmaz ve neden?
Cevaplar
Bölüm başlığı “Cevaplar”- Evet: boşlukta kütle hiç devreye girmiyor. Adım sayısını ile kontrol et.
- Daha hızlı: aynı kütlede ön yüz alanı dörtte bir, dolayısıyla dört kat küçük.
auto<inertial>’ını korur,trueonu capsule’den çıkarılan inertia ile değiştirir (Sıfırdan yaz’dakisolid_inertia("capsule", ...)bunu önceden söyler),falsecompile olur çünkü body’de<inertial>var; yalnızca<inertial>’ı olmayan body’ler için hata verir.
Akılda kalanlar ve kaynaklar
Bölüm başlığı “Akılda kalanlar ve kaynaklar”- MJCF =
option+body/joint/geomağacı +actuator/sensor; yazılmayan her şey belgelenmiş bir default alır. - Kütle özellikleri ya açık yazılır (
<inertial>) ya da geom’lardan düzgün yoğunlukla çıkarılır; kararıinertiafromgeomverir ve yanlış seçim SO-101 kütlesini hiçbir hata vermeden 3,65 kat değiştirdi. - MuJoCo quaternion’ları skaler-önce:
1 0 0 0= birim.
Sonraki: ders 02 · Time integration ve timestep.
Kaynaklar
- MuJoCo XML reference:
option,geom,joint,inertial,compiler/inertiafromgeom,inertiagrouprange. - MuJoCo Modeling: default class’ları, frame orientation’ları, URDF extensions.
- MuJoCo Fluid forces.
- MuJoCo Menagerie:
robotstudio_so101(Apache-2.0) veunitree_go2README’leri (sabitlenmiş commitexperiments/common/menagerie.pyiçinde). - LeRobot SO-101 rehberi.
- Sayılarımız:
experiments/01-world-as-text/output.txt.