09 · Jacobian ve differential kinematics
| Bölüm | 3 · Kinematics |
| Çalışma türü | CPU · Mac ya da Colab CPU |
| Önkoşul | 08 |
| Önce öğren | Calculus for Machine Learning · Linear Systems |
| Süre | ~45 dk |
| Kod | experiments/09-jacobians/experiment.py |
| Durum | ✅ tam |
Bu derste yap
Her adımı yapınca işaretle. Yalnız bu tarayıcıda saklanır.
Tek bir matris joint hızlarını alet hızına çevirir; transpozu da alet kuvvetlerini joint torklarına geri çevirir.
Problem
Bölüm başlığı “Problem”SO-101’in omuz servosu gripper’daki 2 N’luk bir itmeyi tutmak için ne kadar tork ister? Joint’ler toplamda 1 rad/s ile dönerken gripper ne kadar hızlı hareket eder? İki sorunun cevabı aynı: her pozda değişen 6×5’lik bir matris. Menagerie modeli her servoyu 2,94 N m ile sınırlıyor (so101.xml içinde forcerange="-2.94 2.94"); bir yükün güvenli olup olmadığı yalnızca yüke değil, o matrise bağlı.
Bu matrisin tam doğru olması da gerekiyor: ders 10 onunla yüzlerce kez iterasyon yapıyor. Yaygın bir kısayol onu finite difference ile hesaplamaktır. Bu ders o kısayolun ne zaman doğru, ne zaman yanlış olduğunu ölçüyor.
Okumadan önce · 2 soru. Önce tahmin et; nedenini ders anlatıyor.
1. Omuz, kol katlıyken de gerginken de aynı hızla dönüyor. Gripper ne zaman daha hızlı hareket eder?
- Katlıyken, çünkü motor daha az yük taşır.
- Gerginken, çünkü gripper omuz ekseninden daha uzaktadır.
- İkisinde de aynı, çünkü joint hızı aynı.
Neden: Bir hinge’in sütunu ; uzunluğu eksenden alete olan mesafeyle büyür, daha uzun bir anahtar gibi (Sade anlatımla).
2. Gripper’a dümdüz aşağı bastırıyorsun. Hangi joint bu baskıdan hiç tork hissetmez?
- Ekseni dikey olan shoulder_pan.
- Tabana en yakın joint olan shoulder_lift.
- Hiçbiri; her joint bir kısmını hisseder.
Neden: Dikey bir kuvvetin dikey bir eksen etrafında momenti yoktur. Deney, Adım 3’te N için 0,0000 ile başlıyor.
Ana fikir
Bölüm başlığı “Ana fikir”Sade anlatımla
Bölüm başlığı “Sade anlatımla”Bir motoru biraz döndür ve gripper’ı izle: belli bir yöne, belli bir hızla biraz hareket eder. Bunu her motor için yap ve cevapları her motor için bir sütun olacak şekilde yaz. Bu tablo Jacobian’dır: “her motor biraz dönünce el hangi yöne ve ne hızla gider”. Birkaç motoru aynı anda döndürürsen elin hızı, her biri kendi motorunun hızıyla ölçeklenmiş bu sütunların toplamıdır. Tablo poza göre değişir, çünkü kaldıraç kolları değişir: kol gergin uzanmışken omuz eli, kol katlıyken olduğundan çok daha hızlı hareket ettirir.
Aynı tablo tersten okununca (transpose’u) kuvvet sorusunu cevaplar. Gripper’a bastır: her motor, baskı çarpı kendi kaldıraç kolu kadar bir tork hisseder; sütunu tam olarak bunu kodlar. Uzun bir kaldıraç torku büyütür, uzun bir anahtar gibi.
Tabloyu analitik olarak yazamıyorsan ölçebilirsin: bir joint’i küçük bir adım kadar oynat, aletin ne kadar gittiğine bak, böl. Bu bir finite difference’tır; ML’deki sayısal gradient kontrolüyle aynı numara. Adım çok büyükse hareketin eğriliği tahmini bozar; çok küçükse floating-point yuvarlaması bozar.
flowchart TD
    Q["şu anki poz q<br/>(joint açıları)"] -.-> J["Jacobian J(q)<br/>6 satır × 5 sütun,<br/>her joint için bir sütun"]
    QD["joint hızları q̇"] --> M1["J ile çarp"]
    J -.-> M1
    M1 --> V["alet hızı:<br/>doğrusal v, açısal ω"]
    F["aletteki kuvvet<br/>ve moment (F, M)"] --> M2["Jᵀ ile çarp"]
    J -.-> M2
    M2 --> T["joint torkları τ"]
Jacobian kod olarak
Bölüm başlığı “Jacobian kod olarak”import numpy as np
def hinge_column(axis, o, p): # axis: joint axis (unit, world), o: point on the axis, p: tool point jp = np.cross(axis, p - o) # tool linear velocity per 1 rad/s of this joint (m/s) jr = axis # tool angular velocity per 1 rad/s of this joint (rad/s) return np.r_[jp, jr]
J = np.column_stack([hinge_column(a, o, p) for a, o in zip(axes, origins)]) # 6 x ntwist = J @ qdot # [v; w]: tool velocity for joint speeds qdottau = J.T @ np.r_[F, M] # joint torques for the tool to push with force F and moment M
def fd_column(tool_pos, q, i, eps=1e-5): # central difference for column i (position rows) dq = np.zeros_like(q) dq[i] = eps return (tool_pos(q + dq) - tool_pos(q - dq)) / (2 * eps)| Büyüklük | Formül |
|---|---|
| Hız haritası | |
| Bir hinge’in . sütunu | , |
| Statik kuvvet haritası | |
| İleri fark | , hata |
| Merkezi fark | , hata |
ve joint açıları ve hızlarıdır; ve aletin world koordinatlarındaki doğrusal ve açısal hızıdır; ve , ‘nin üç konum ve üç rotation satırıdır; , . hinge’in world koordinatlarındaki birim ekseni, bu eksen üzerindeki herhangi bir noktadır; alet noktasıdır; ve aletin çevreye uyguladığı kuvvet ve momenttir; joint torklarının vektörüdür; alet konumu, . joint’in birim vektörü, adımdır.
Bu geometric Jacobian’dır (Lynch & Park, Modern Robotics, Böl. 5). MuJoCo onu mj_jac (bir body’ye bağlı herhangi bir world noktası), mj_jacBody ve mj_jacSite ile döndürür (API reference). Alete bastıran bir dış wrench (kuvvet artı moment) , ile tutulur.
Matematik ayrıntısı: sütun formülü, virtual work ve en iyi finite difference adımı
Bir hinge’in sütunu. . hinge’i 1 rad/s ile döndürmek, ondan sonraki her şeyi ‘den geçen ekseni etrafında döndürür. ‘dan geçen bir doğru etrafında açısal hızıyla dönen rigid bir cisim üzerindeki noktası hızıyla hareket eder; bu da ve verir.
Virtual work ile statik kuvvet haritası. Dengede joint’lerin verdiği güç aletin aktardığı güce eşittir: her için , dolayısıyla . Sürtünme, boşluk ve yerçekimi ek terimlerdir (yerçekimi Boz bölümünde giriyor).
Finite difference hatası. Taylor açılımı ileri fark için mertebesinde, merkezi fark için mertebesinde bir truncation hatası verir. Floating-point yuvarlaması yaklaşık kadar hata ekler; machine epsilon’dur (bir double’ın göreli hassasiyeti). Toplamı en küçük yapmak, ileri fark için kabaca , merkezi fark için civarında bir en iyi adım verir.
Rotation sütunları özeldir. Bir hinge’i kadar oynatmak aleti tam olarak o hinge’in ekseni etrafında kadar döndürür; orientation fark oranında truncation hatası yoktur, yalnızca yuvarlama vardır (Deney, Adım 2).
Daha derine: AIEFS Calculus for Machine Learning, Linear Systems; Lynch & Park, Modern Robotics, Böl. 5 “Velocity Kinematics and Statics”.
Sıfırdan yaz
Bölüm başlığı “Sıfırdan yaz”Şimdi SO-101’in Jacobian’ını ders 08’in üzerine yaklaşık 30 satır NumPy ile kendin yazacaksın ve her adımı MuJoCo ile karşılaştıracaksın. Ders 08’den elinde chain_from_mujoco ve fk var; fk her hinge’in dünyadaki eksenini , üzerindeki bir noktayı ve alet noktasını döndürüyor: sütun formülünün ihtiyaç duyduğu üç şey tam olarak bunlar. MuJoCo’dan yeni hiçbir şey gelmiyor.
Adımları kendi dosyana yaz (örneğin scratch/my_jacobian.py) ve her adımdan sonra çalıştır. Bitmiş fonksiyonlar physai/kinematics.py içinde; uv run python experiments/09-jacobians/build.py dört adımı kontrolleriyle birlikte koşturur (çıktı build_output.txt dosyasında).
Adım 1 · Tek bir hinge sütunu
Bölüm başlığı “Adım 1 · Tek bir hinge sütunu”Ana fikir’deki formül, tek bir hinge için: doğrusal kısım eksen ile eksenden alete uzanan kaldıracın çapraz çarpımı, açısal kısım eksenin kendisi.
def hinge_column(axis, o, p): """Tool twist per 1 rad/s of one hinge: linear part a x (p - o), angular part a.""" return np.r_[np.cross(axis, p - o), axis]chain = chain_from_mujoco(m, "gripperframe") # lesson 08axes, anchors, p = fk(chain, Q0)col = hinge_column(axes[1], anchors[1], p) # shoulder_lift== Step 1. One hinge column at q = (0, -0.6, 0.9, 0.4, 0.3) ==shoulder_lift column, ours: -0.0198 0.0000 -0.2193 0.0000 1.0000 0.0000shoulder_lift column, MuJoCo: -0.0198 0.0000 -0.2193 0.0000 1.0000 0.0000lever |a x (p - o)| = 0.2202 m, max difference 8.3e-17Lift sütunu rad/s başına m/s: lift’i döndürmek aleti çoğunlukla dümdüz aşağı, 0,2202 m’lik bir kaldıracın hızıyla hareket ettirir.
Adım 2 · Sütunlardan Jacobian
Bölüm başlığı “Adım 2 · Sütunlardan Jacobian”Her hinge için bir sütun, yan yana; fk’nın zaten döndürdüğü eksen ve noktalarla:
def jacobian(chain, q): """Geometric Jacobian (6 x n) of the tool point: rows 0-2 linear, rows 3-5 angular, world frame.""" axes, anchors, p = fk(chain, q) return np.column_stack([hinge_column(a, o, p) for a, o in zip(axes, anchors)])== Step 2. Jacobian from hinge columns vs mj_jacSite (50 poses) ==max entry error: linear rows 3.9e-16, angular rows 1.0e-15Adım 3 · Matrisi kullan
Bölüm başlığı “Adım 3 · Matrisi kullan”elindeyken Problem bölümündeki iki soru birer satır:
J = jacobian(chain, Q0)speed = np.linalg.norm(J[:3] @ (np.ones(5) / np.sqrt(5))) # tool speed, every joint at 1/sqrt(5) rad/stau = J[:3].T @ np.array([0, 0, -2.0]) # torques for a 2 N push down== Step 3. Use it at q = (0, -0.6, 0.9, 0.4, 0.3) ==tool speed for every joint at 1/sqrt(5) rad/s: 0.312 m/sF = [0, 0, -2.0] N -> J^T F = 0.0000 0.4385 0.5194 0.2586 0.0042 N mF = [2.0, 0, 0] N -> J^T F = 0.0052 -0.0397 -0.2571 -0.1873 -0.0036 N mF = [0, 1.5, 0] N -> J^T F = -0.3745 0.0000 0.0000 0.0000 0.0175 N mAşağı baskı için lift torku, 2 N çarpı Adım 1’deki lift sütununun dikey girdisi. Deney’in Adım 3 tablosuyla karşılaştır: servo lift’te 0,4383 N m tuttu, burada 0,4385 N m çıkıyor. Aradaki 0,0002 bir hata değil. Servo’lar yük altında biraz esner, kol biraz farklı bir pozda oturur ve poza bağlıdır; oturmuş pozda ikisi 4,2e-14 farkla aynı. Pan girdisinin sıfır olmasının sebebini ilk alıştırma soruyor.
Adım 4 · Finite difference ile kendini kontrol et
Bölüm başlığı “Adım 4 · Finite difference ile kendini kontrol et”Öğrenilmiş bir modelinki dahil her Jacobian’a uygulayabileceğin test: her joint’i biraz oynat ve kendi forward kinematics’inin farkını al.
def fd_jacobian(tool_pos, q, eps=1e-5): """Position rows of the Jacobian by central differences of any function q -> tool position.""" cols = [] for i in range(len(q)): dq = np.zeros(len(q)) dq[i] = eps cols.append((tool_pos(q + dq) - tool_pos(q - dq)) / (2 * eps)) return np.column_stack(cols)== Step 4. Central differences of our FK vs our analytic Jacobian (eps = 1e-5) ==median max entry error: 4.7e-12Deney’deki ε sweep’inin mj_jacSite’a karşı ε = 1e-5’te merkezi farklar için bulduğu hata bu (5,6e-12); bu kez kendi matrisine karşı.
Elinde kalan
Bölüm başlığı “Elinde kalan”physai.kinematics artık hinge_column, jacobian ve fd_jacobian de içeriyor. Ders 10 inverse kinematics’i, ders 14 bir task-space controller’ı bunların üzerine kuruyor. tests/test_09_jacobians.py bunları MuJoCo’ya sabitliyor; bir şey değiştirdikten sonra uv run pytest tests/test_09_jacobians.py çalıştır.
Kütüphaneyle kullan
Bölüm başlığı “Kütüphaneyle kullan”Pratikte aynı matrisi kütüphaneden istersin. MuJoCo’da bu üç çağrı, ve ikincisi kolayca unutulur:
mujoco.mj_kinematics(m, d)mujoco.mj_comPos(m, d) # mj_jac* reads data that only mj_comPos fillsjacp, jacr = np.zeros((3, m.nv)), np.zeros((3, m.nv))mujoco.mj_jacSite(m, d, jacp, jacr, site_id)J = np.r_[jacp, jacr] # equals jacobian(chain, q) to 1e-15 (Build it, Step 2)Başka araçlar aynı bilgiyi farklı konvansiyonlarla döndürür. Sayıları karıştırmadan önce hangisinin elinde olduğuna bak:
| Araç | Çağrı | Satır sırası | Hangi noktanın hızı, hangi eksenlerde |
|---|---|---|---|
| physai | jacobian(chain, q) | önce doğrusal, sonra açısal | alet noktası, dünya eksenleri |
| MuJoCo | mj_jacSite(m, d, jacp, jacr, site) | iki ayrı 3 × nv dizi | site, dünya eksenleri |
| Pinocchio | computeFrameJacobian(model, data, q, frame_id, LOCAL_WORLD_ALIGNED) | önce doğrusal, sonra açısal | frame orijini, dünya eksenleri (yukarıdakiyle aynı); LOCAL frame’in kendi eksenlerini kullanır |
| Modern Robotics | space Jacobian , body Jacobian | önce açısal, sonra doğrusal | : gövdenin space-frame orijinindeki noktası; : body frame orijini, gövde eksenleri |
Saatlere mal olan üç tuzak:
- Sütunlar serbestlik dereceleridir. MuJoCo Jacobian’larının
m.nq(konum) değilm.nv(hız) kadar sütunu vardır. Modelde free ya da ball joint olduğu anda ikisi ayrılır (quaternion’ın 4 sayısı ama 3 dönme hızı vardır); bkz. ders 36. - Quaternion sırası. MuJoCo saklar; SciPy’ın
Rotation.from_quat’ıscalar_first=Truevermezsen bekler. - Bayat veri.
mj_jacSitesonmj_kinematics/mj_forward’ın hesapladığı konumları okur;qpos’u değiştirip yeniden hesaplamayı unutursan hiçbir hata almadan bir önceki pozun Jacobian’ını alırsın.
Yazdıktan sonra · 2 soru.
1. Sıfırdan yaz, Adım 1: q = (0, −0,6, 0,9, 0,4, 0,3)‘te shoulder_lift sütununun doğrusal kısmının uzunluğu 0,2202 m. Bu sayı ne?
- Lift’in 1 rad/s’si başına alet hızı (m/s): lift ekseninden alete olan kaldıraç.
- MJCF dosyasındaki üst kol link’inin uzunluğu.
- Elle yazılan sütunun yuvarlama hatası.
Neden: eksenden alet noktasına olan mesafedir; sütun MuJoCo’nunkiyle 8,3e-17 farkla örtüşür ve 2 N çarpı dikey girdisi 0,2193, Adım 3’teki 0,4385 N m’yi verir.
2. Sıfırdan yaz, Adım 3 2 N aşağı baskı için lift’te = 0,4385 N m veriyor; Deney’deki servo 0,4383 N m tuttu. Fark neden?
- Elle yazılan Jacobian’da bir hata.
- Transpose’taki float yuvarlaması.
- Servo’lar yük altında biraz esner, kol biraz farklı bir pozda oturur ve poza bağlıdır.
Neden: Adım 3 ‘yi komut verilen pozda hesaplar; Deney oturmuş pozda karşılaştırır ve orada ile servo torku 4,2e-14 farkla aynıdır. Elle yazılan verilen her pozda mj_jacSite ile 1,0e-15 farkla örtüşür (Adım 2).
Script: experiments/09-jacobians/experiment.py. MuJoCo 3.17.0, NumPy 2.5.4, Apple Silicon Mac (Apple M5), deterministik, birkaç saniye.
mujoco.mj_kinematics(m, d)mujoco.mj_comPos(m, d) # fills the data mj_jac* readsjp, jr = np.zeros((3, m.nv)), np.zeros((3, m.nv))mujoco.mj_jacSite(m, d, jp, jr, site_id) # 3 x nv each, world frameÖnce tahmin et. Daha küçük bir finite difference adımı her zaman daha mı iyi? Hangi adımı seçerdin?
Adım 1 · hız haritası. 50 rastgele poz, rastgele birim joint hızları. Tahmin edilen ile site’ın s’deki gerçek hareketi: en büyük bağıl hata 7,9e-07 (doğrusal) ve 3,8e-07 (açısal). Her joint rad/s’de () iken medyan site hızı 0,306 m/s.
Adım 2 · ε adımı sweep’i. 50 pozun medyanı; mj_jacSite’a göre en büyük eleman hatası. Orientation farkları mju_subQuat ile alınıp world frame’ine döndürülüyor.
| ε (rad) | ileri | ileri | merkezi | merkezi |
|---|---|---|---|---|
| 1e-1 | 1,2e-02 | 4,8e-15 | 4,2e-04 | 2,6e-15 |
| 1e-3 | 1,2e-04 | 4,5e-13 | 4,2e-08 | 2,5e-13 |
| 1e-5 | 1,2e-06 | 4,7e-11 | 5,6e-12 | 2,3e-11 |
| 1e-7 | 1,2e-08 | 4,5e-09 | 4,7e-10 | 2,3e-09 |
| 1e-8 | 9,8e-09 | 4,4e-08 | 4,9e-09 | 2,3e-08 |
| 1e-10 | 9,5e-07 | 4,4e-06 | 4,3e-07 | 2,2e-06 |
| 1e-12 | 8,9e-05 | 4,6e-04 | 4,7e-05 | 2,4e-04 |
| 1e-14 | 8,3e-03 | 4,5e-02 | 4,5e-03 | 2,6e-02 |
Öteleme hatası V biçiminde. Minimumun sağında truncation (ε’un her on kat büyümesinde hata ileri farkta 10 kat, merkezi farkta 100 kat artıyor); solunda yuvarlama (ε’un her on kat küçülmesinde hata 10 kat artıyor). En iyi ileri adım 1e-8 (hata 9,8e-09), en iyi merkezi adım 1e-5 (hata 5,6e-12). Karşılaştırma için 1,5e-08 ve 6,1e-06.
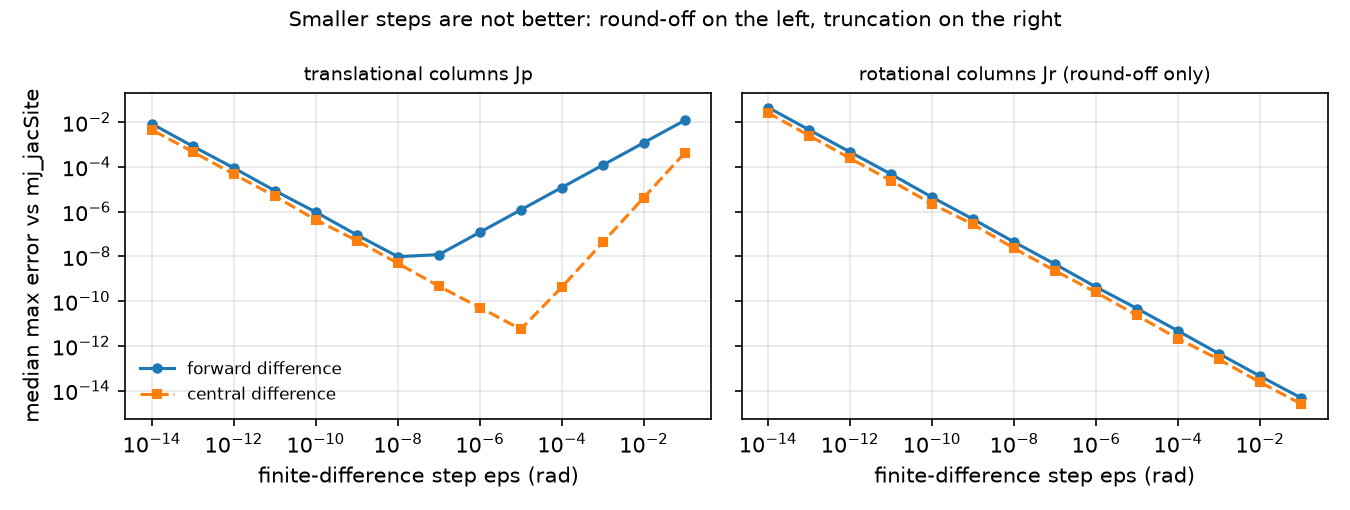
Rotation sütunlarında hiç truncation hatası yok: bir hinge’i ε kadar oynatmak site’ı tam olarak o hinge’in ekseni etrafında ε kadar döndürür; fark oranı kesindir, geriye yalnızca yuvarlama kalır (ε = 0,1’de 4,8e-15, ε küçüldükçe büyüyor).
Adım 3 · simülasyonda τ = Jᵀ F doğrulaması. Yalnızca dış kuvvet etki etsin diye yerçekimi ve joint friction loss kapatıldı. Kol position servo’larıyla (komut edilen açıya doğru geri iten motorlar) bir pozu tutuyor; gripper site’ına xfrc_applied ile sabit bir kuvvet uygulanıyor (kuvvet artı momenti, çünkü xfrc_applied body’nin kütle merkezinde etki eder). 20 s’lik simülasyondan sonra joint’ler duruyor (en büyük |q̇| = 8,5e-15 rad/s) ve servo torkları ile karşılaştırılıyor:
| site’taki F (N) | (N m), joint 1–5 | servo torku (N m), işaret çevrilmiş | en büyük fark |
|---|---|---|---|
| (0, 0, −2) | 0,0000, 0,4383, 0,5191, 0,2584, 0,0042 | 0,0000, 0,4383, 0,5191, 0,2584, 0,0042 | 4,2e-14 |
| (2, 0, 0) | 0,0052, −0,0395, −0,2569, −0,1872, −0,0036 | aynı | 7,1e-14 |
| (0, 1,5, 0) | −0,3745, −0,0000, −0,0001, −0,0001, 0,0175 | aynı | 7,2e-14 |
| (1, −1, 1) | 0,2523, −0,2390, −0,3882, −0,2229, −0,0156 | aynı | 1,6e-13 |
Servo’lar tam olarak ‘ye oturuyor. Yana doğru bir itme (0, 1,5, 0) N neredeyse yalnızca pan joint’ini yüklüyor; aşağı doğru itme üç pitch joint’ini yüklüyor.
Uç yükünü bir servo doyana kadar artır. Yerçekimi açıkken servo’lar, aşağı doğru bir uç kuvveti için sağlamak zorunda. Her joint için modelin 2,94 N m limitini alarak:
| Poz (rad) | lift ekseni → uç (m) | yerçekimi torku, lift / elbow (N m) | en büyük ek uç yükü | sınırlayan joint |
|---|---|---|---|---|
| yakın (0, −1,5, 1,5, 0,5, 0) | 0,172 | −0,059 / −0,469 | 8,81 N | elbow_flex |
| orta (0, −0,6, 0,9, 0,4, 0) | 0,220 | −0,281 / −0,443 | 9,61 N | elbow_flex |
| gergin (0, 1,3, −1,3, 0, 0) | 0,411 | −0,909 / −0,483 | 4,95 N | shoulder_lift |
Sonra gergin durum, kuvvet bu limitin bir kesrine ayarlanarak 5 s simüle ediliyor:
| uç kuvveti (N) | × limit | 5 s sonra uç düşüşü | lift servo torku |
|---|---|---|---|
| 0,00 | 0,0 | 0,5 mm | −0,909 N m |
| 2,48 | 0,5 | 1,2 mm | −1,925 N m |
| 4,46 | 0,9 | 1,8 mm | −2,737 N m |
| 5,45 | 1,1 | 147,4 mm | −2,940 N m |
| 7,43 | 1,5 | 179,7 mm | −2,940 N m |
Limitin altında kol yaklaşık bir milimetre sarkıyor (sonlu servo stiffness’ı). Limitin yüzde on üstünde lift servo’su −2,940 N m’de kırpılıyor ve kol 147,4 mm düşüyor. Kolu 0,220 m’den 0,411 m’ye uzatmak güvenli yükü kabaca yarıya indirdi: limiti yük değil, Jacobian belirliyor.
Gerçek robotta
Bölüm başlığı “Gerçek robotta”- 2,94 N m’lik
forcerangebir model parametresidir. MJCF yorumu, position gain’lerinin ve kuvvetlerin servo proportional gain’i 16 varsayılarak hesaplandığını ve bunların LeRobot’taki servo gain’lerinin “not a 1-to-1 mapping” olduğunu söylüyor (so101.xml). Yük tablosunu bir donanım değeri gibi okuma. Gerçek kolda henüz ölçülmedi. Prosedür: gergin pozda gripper’a bilinen ağırlıklar as, joint torkunu kaydet (örneğin sürücün sunuyorsa servo’nun akım okumasından) ve ‘ye fit et. - Donanımda statik harita ayrıca joint sürtünmesini (modelin
frictionloss’u, Deney’in Adım 3’ünde kapatıldı), dişli boşluğunu ve kablo kuvvetlerini taşır; ‘nin ancak bunlar kadar tutmasını bekle. - Jacobian’ı yine de finite difference ile hesaplıyorsan (örneğin öğrenilmiş bir modelin etrafında), 1e-8 değil, 1e-5 rad civarında ε ile merkezi fark kullan.
Kendini dene
Bölüm başlığı “Kendini dene”Hızlı kontrol · 2 soru. Bir cevaba tıkla.
1. Konum Jacobian’ını finite difference ile hesaplıyorsun. Daha küçük ε adımı her zaman daha mı doğru?
- Evet; truncation hatası ε ile düşer, yani double’ın izin verdiği en küçük adım en iyisidir.
- Evet, ama yalnızca merkezi farklar için.
- Hayır; en iyi adımın altında yuvarlama hatası baskın çıkar, yani hata eğrisi V biçimindedir.
Neden: Adım 2 tablosu, en iyi ileri adım 1e-8 (hata 9,8e-09), en iyi merkezi adım 1e-5 (hata 5,6e-12); 1e-14’te merkezi hata 4,5e-03.
2. Modelin servo’ları orta pozda 9,61 N ek uç yükü tutarken gergin pozda yalnızca 4,95 N tutuyor. Neden?
- Kol gerginken servo kuvvet limiti daha düşüktür.
- Lift ekseninden uca kaldıraç 0,220’den 0,411 m’ye çıkıyor ve bu kaldıraçla ölçekleniyor.
- Gergin pozda Jacobian singular olduğu için uca hiç tork ulaşmaz.
Neden: Boz bölümünde her joint’in limiti aynı, 2,94 N m; gergin pozda yalnız yerçekimi lift’te −0,909 N m alıyor ve ilk doyan shoulder_lift oluyor.
- Kolay. N için ‘nin ilk elemanı neden tam 0,0000?
- Orta. Hangi poz, aşağı doğru uç kuvvetinin newton’u başına shoulder lift torkunu en büyük yapar? “Lift ekseni → uç” sütunuyla savun, sonra
mj_jacSiteile kontrol et. - Zor. ε sweep’ini float32’de tekrarla (farkı almadan önce konumları
np.float32’ye çevir). En iyi adımlar nereye kayar, neden?
Cevaplar
Bölüm başlığı “Cevaplar”- Joint 1’in (pan) ekseni düşey; düşey bir kuvvetin düşey bir eksen etrafında momenti yoktur, yani .
- Tamamen gergin yatay poz: newton başına lift torku, lift ekseninden uca yatay mesafeye eşittir; script çıktısında gergin pozda 0,410 N m/N. Diğer pozları script ile kontrol et.
- Burada hesaplanmadı. Minimumların daha büyük ε’a, (float32 machine epsilon) ile ve civarına kaymasını bekle.
Akılda kalanlar ve kaynaklar
Bölüm başlığı “Akılda kalanlar ve kaynaklar”mj_jacSitegeometric Jacobian’ı verir; gerçek site hızıyla 7,9e-07 bağıl hatayla tuttu.- Finite difference’ın en iyi bir adımı vardır: bu sweep’te 1e-8 (ileri, 9,8e-09) ve 1e-5 (merkezi, 5,6e-12); daha küçüğü daha kötü.
- simülasyonda 1,6e-13 N m’ye kadar tuttu; 0,411 m’lik kolda modelin servo’ları yalnızca 4,95 N uç yükü taşıyor.
Sonraki: ders 10 · Inverse kinematics ve singularity.
Kaynaklar
- K. M. Lynch, F. C. Park, Modern Robotics, Böl. 5 “Velocity Kinematics and Statics”. Kitap sayfası.
- MuJoCo API functions (
mj_jac,mj_jacSite,mju_subQuat). - SO-101 modeli ve servo parametreleri: MuJoCo Menagerie
robotstudio_so101.