10 · Inverse kinematics ve singularity
| Bölüm | 3 · Kinematics |
| Çalışma türü | CPU · Mac ya da Colab CPU |
| Önkoşul | 09 |
| Önce öğren | Singular Value Decomposition · Optimization · Linear Systems |
| Süre | ~60 dk |
| Kod | experiments/10-inverse-kinematics/experiment.py |
| Durum | ✅ tam |
Bu derste yap
Her adımı yapınca işaretle. Yalnız bu tarayıcıda saklanır.
Inverse kinematics, forward kinematics üzerinde Newton yöntemidir; Jacobian’ın rank kaybettiği yerde onu patlamaktan koruyan şey damping’dir.
Problem
Bölüm başlığı “Problem”Bir kavrama planlayıcısı diyor ki: SO-101’in gripper’ını (0,20, 0,05, 0,05) m’ye koy, parmaklar aşağı baksın. Servo’ların beş joint açısına ihtiyacı var. Forward kinematics (ders 08) ters yönde çalışır. Bu geometri için kapalı form tersler yalnızca özel durumlarda vardır ve joint limitlerini hesaba katmaz; bu yüzden problemi genelde ders 09’daki Jacobian ile sayısal olarak çözersin ve üç şey ters gidebilir: iterasyon ıraksar, joint limitlerinin dışında bir çözüme yakınsar ya da gergin bir kolun yakınında saçma joint hızları ister.
Bu ders küçük, yeniden kullanılabilir bir ik_solve yazıyor ve her başarısızlığı ölçüyor.
Okumadan önce · 2 soru. Önce tahmin et; nedenini ders anlatıyor.
1. Neden tek bir el konumuna birden çok joint açısı takımı karşılık gelebilir?
- Çünkü çözücü sayısaldır ve yuvarlama hatası yapar.
- Çünkü kol farklı katlanıp (elbow yukarı ya da aşağı, öne ya da arkaya bakarak) eli yine oraya koyabilir.
- Olamaz; erişilebilir her konumun tam bir çözümü vardır.
Neden: Sade anlatımla: birden çok cevap, bazıları joint limitleri dışında. Deney’in Adım 2’si limitsiz dört dal, limitler içinde tek bir dal buluyor.
2. Kol neredeyse dümdüz gergin ve elden daha dışarı gitmesini istiyorsun. Damping’siz bir Newton adımı ne komut eder?
- Hiçbir şey; çözücü singularity’yi fark edip durur.
- Küçük, dikkatli bir adım, çünkü hedef yakındır.
- Devasa joint hareketleri: neredeyse sıfır bir singular value’ya bölüyor.
Neden: Sade anlatımla: singularity yakınında Jacobian bir yönünü kaybetmiştir. Sıfırdan yaz, Adım 4 ve Boz - gergin pozda 5 cm/s’lik istek için 478,33 rad/s.
Ana fikir
Bölüm başlığı “Ana fikir”Sade anlatımla
Bölüm başlığı “Sade anlatımla”Inverse kinematics (IK), ders 08’in tersini sorar: “eli oraya hangi joint açıları koyar?”. Genel bir formülü yoktur; herhangi bir kara kutuyu ayarlar gibi çözersin: elin hedeften ne kadar uzak olduğunu ölç, Jacobian’a (ders 09) hangi küçük joint değişiminin eli hedefe doğru götüreceğini sor, o adımı at ve tekrarla. Bu, forward kinematics’e uygulanmış Newton yöntemidir ve iyi bir başlangıçtan birkaç adımda yakınsar.
Üç şekilde ters gider. Birincisi, kol neredeyse düzken eli daha dışarı götüremez; yine de bunu istemek çözücüyü neredeyse sıfır bir sayıya böldürür ve devasa joint hareketleri komut ettirir. Böyle bir poz bir singularity’dir: Jacobian bir yön kaybetmiştir. İkincisi, çözücü bir joint limitine dayanıp orada takılabilir. Üçüncüsü, birden fazla cevap olabilir (elbow up ya da elbow down) ve bazıları joint limitlerinin dışında kalır.
Birinci soruna standart çözüm damping’dir: dev adımları reddet. Damped least squares eli gidebildiği yere götürür, kolun hizmet edemediği yönden ise patlamak yerine basitçe vazgeçer.
flowchart TD
    S["joint açıları q<br/>(seed, ör. hepsi sıfır)"] --> FK["forward kinematics:<br/>el konumu x(q)"]
    FK --> E["hata e = hedef − x(q)"]
    E --> C{"hata 0,5 mm'nin altında mı?"}
    C -- "evet" --> D["bitti: q'yu döndür"]
    C -- "hayır" --> J["Jacobian J(q)<br/>(ders 09)"]
    J --> STEP["J, e ve λ'dan<br/>damped adım Δq"]
    STEP --> CL["q ← clip(q + Δq)<br/>joint limitlerine"]
    CL --> FK
IK kod olarak
Bölüm başlığı “IK kod olarak”for it in range(max_iter): e = target - fk_pos(q) # task error (m) if np.linalg.norm(e) < tol: # 0.5 mm: success break J = jac_pos(q) # 3 x n position Jacobian (lesson 09) q = np.clip(q + J.T @ np.linalg.solve(J @ J.T + lam**2 * np.eye(3), e), lo, hi) # damped step, limits| Yöntem | Adım | Kaynak |
|---|---|---|
| Newton-Raphson (pseudo-inverse) | Modern Robotics, Böl. 6 | |
| Jacobian transpose | , | Buss 2009, §3 |
| Damped least squares (DLS) | Buss 2009, §5 | |
| Manipulability | Yoshikawa 1985 |
, hedef ile aletin şu anki konumu arasındaki görev hatasıdır; , ‘daki Jacobian, onun pseudo-inverse’üdür (kare olmayan bir matrisin least-squares tersi); bir adım uzunluğudur; damping’dir, burada metre cinsindendir çünkü m/rad cinsindendir; , ‘nin singular value’larıdır (her asal yönünü ne kadar gerdiği); manipulability’dir ve singularity’de sıfıra düşer.
Pseudo-inverse hızlıdır ama singularity yakınında dev adımlar atar; transpose yöntemi hep güvenli ama yavaş adımlar atar; DLS ikisinin arasındadır ve λ ile ayarlanır. Joint limitleri burada her adımdan sonra kırpılarak uygulanıyor. Görevin denklem sayısı kolun joint sayısından az olduğunda ya da geometri katlandığında (elbow up / elbow down) birden fazla çözüm vardır.
Matematik ayrıntısı: SVD üzerinden DLS, singularity ve manipulability
FK üzerinde Newton. olarak doğrusallaştır, ‘yi için çöz ve tekrarla. kare ya da tersinir değilse least-squares çözümü ‘dir.
DLS, ‘yi minimize eder: hatayı karşıla, ama büyük adımların bedelini öde. Singular value decomposition ile Newton’dan farkı her yön için tek bir çarpandır:
iken pseudo-inverse kazancı patlar; DLS kazancı sıfıra gider. iken ikisi neredeyse eşittir. Buss, λ’nın singularity’ler yakınında kararlılık için yeterince büyük olması gerektiğini, ama fazla büyük bir değerin yakınsamayı yavaşlattığını not eder (Buss 2009).
Singularity ve manipulability. rank kaybettiğinde poz singular’dır. Yoshikawa’nın manipulability ölçüsü , birim joint hızlarının ürettiği hız elipsoidinin hacmiyle orantılıdır ve singularity’de sıfıra düşer (Yoshikawa 1985). En küçük ‘nin yönü, aletin zar zor hareket edebildiği yöndür.
Limitler ve dallar. Her adımdan sonra kırpmak joint limitlerine uymanın en basit yoludur; iterasyonu bir limite dayalı hâlde takılı bırakabilir, Deney’in Adım 1’i bunu ölçüyor. Farklı seed’ler çözüm kümesinin farklı dallarına yakınsayabilir (Deney’in Adım 2’si).
Daha derine: AIEFS Singular Value Decomposition, Optimization, Linear Systems; Lynch & Park, Modern Robotics, Böl. 5–6; Buss 2009; Yoshikawa 1985.
Sıfırdan yaz
Bölüm başlığı “Sıfırdan yaz”Şimdi damped least-squares çözücüyü ders 09’un fk ve hinge_column fonksiyonlarının üzerine yaklaşık 25 satır NumPy ile kendin yazacaksın ve MuJoCo’ya, NumPy’ın pseudo-inverse’üne ve Deney’e karşı kontrol edeceksin. Joint limitleri dışında MuJoCo’dan yeni hiçbir şey gelmiyor.
Adımları kendi dosyana yaz (örneğin scratch/my_ik.py) ve her adımdan sonra çalıştır. Bitmiş fonksiyonlar physai/kinematics.py içinde; uv run python experiments/10-inverse-kinematics/build.py dört adımı kontrolleriyle birlikte koşturur (çıktı build_output.txt dosyasında).
Adım 1 · Tek bir damped adım
Bölüm başlığı “Adım 1 · Tek bir damped adım”DLS adımı ‘yi tersine çevirmek yerine 3 × 3’lük bir sistem çözer; iken pseudo-inverse adımıdır.
def dls_step(J, e, lam): """Damped least-squares step J^T (J J^T + lam^2 I)^-1 e; lam = 0 gives the pseudo-inverse step.""" return J.T @ np.linalg.solve(J @ J.T + lam ** 2 * np.eye(len(e)), e)Onu matematik ayrıntısındaki SVD biçimine, , karşı ‘da 1 cm’lik bir hata için kontrol et:
J = jacobian(chain, np.zeros(5))[:3] # position rows, lesson 09U, sig, Vt = np.linalg.svd(J, full_matrices=False)svd = Vt.T @ (sig / (sig ** 2 + lam ** 2) * (U.T @ e))== Step 1. One DLS step vs the SVD formula (q = 0, a 1 cm error) ==singular values of J_p at q = 0: 0.4764 0.3527 0.0771 m/radlam = 0 |dq| = 0.1008 rad, max diff to sum sigma/(sigma^2+lam^2) v u^T e: 4.2e-17lam = 0.01 |dq| = 0.0992 rad, max diff to sum sigma/(sigma^2+lam^2) v u^T e: 2.8e-17lam = 0.1 |dq| = 0.0394 rad, max diff to sum sigma/(sigma^2+lam^2) v u^T e: 2.1e-17lam = 0 vs np.linalg.pinv(J) @ e: max diff 4.2e-17En küçük singular value 0,0771 m/rad; bu yüzden λ = 0,01 adımı neredeyse değiştirmiyor (0,1008 → 0,0992 rad), λ = 0,1 ise 0,0394 rad’a kısaltıyor: damping yalnızca ‘nin λ’dan çok büyük olmadığı yönlerde ısırır.
Adım 2 · Döngü, joint limitleriyle
Bölüm başlığı “Adım 2 · Döngü, joint limitleriyle”Hata 0,5 mm’nin altına inene kadar adımı tekrarla ve her adımdan sonra joint limitlerine kırp. İterasyon başına tek bir fk çağrısı hem hatayı hem sütunları verir:
def ik_solve(chain, target, q0, lo, hi, lam=0.1, tol=5e-4, max_iter=200):    """Position IK by damped least squares, clipped to the joint limits after every step.
    Returns (q, success, iterations); success means |target - tool position| < tol (m).    """    q = np.array(q0, dtype=float)    for it in range(max_iter + 1):        axes, anchors, p = fk(chain, q)        e = target - p                             # task error (m)        if np.linalg.norm(e) < tol:            return q, True, it        if it == max_iter:            break        J = np.column_stack([hinge_column(a, o, p)[:3] for a, o in zip(axes, anchors)])  # position rows        q = np.clip(q + dls_step(J, e, lam), lo, hi)    return q, False, max_iter
== Step 2. Solve for (0.20, 0.05, 0.05) m from q = 0, check with mj_kinematics ==lam = 0 success True, 5 iterations, q = [-0.306 -1.745 1.573 0.949 0.012] rad, MuJoCo tool error 0.189 mmlam = 0.1 success True, 13 iterations, q = [-0.306 -0.922 1.091 0.969 0.009] rad, MuJoCo tool error 0.392 mmMuJoCo’nun kendi forward kinematics’i iki cevabı da doğruluyor. İkisi farklı cevaplar: üç konum sayısı için beş joint iki boyutlu bir çözüm ailesi bırakır ve damping’siz çözücü lift −100° limitinde (−1,745 rad) kırpılmış hâlde bitirip yine de yakınsadı.
Adım 3 · Deney’in sweep’i
Bölüm başlığı “Adım 3 · Deney’in sweep’i”Çözücünü Deney’in 500 hedefinde (aynı rastgele joint vektörlerinin FK’sı) onun en iyi damping’inde koştur:
targets = np.array([fk(chain, q)[2] for q in np.random.default_rng(0).uniform(LO, HI, size=(500, 5))])res = [ik_solve(chain, t, np.zeros(5), LO, HI, lam=0.1) for t in targets]== Step 3. The Experiment's sweep: 500 reachable targets, q0 = 0, tol 0.5 mm, 200 iterations ==lam = 0.1: success 88.6%, median 15 iterations, p95 92; 56 of 57 failures end at a joint limitHer sayı Deney’in λ = 0,1 satırıyla aynı (%88,6, medyan 15, p95 92, 57’de 56), çünkü FK’n ve Jacobian’ın MuJoCo’nunkilerle yuvarlama hatası kadar aynı ve döngü de aynı.
Adım 4 · Singularity’yi izle
Bölüm başlığı “Adım 4 · Singularity’yi izle”Kolu bükük pozdan Deney’in düz pozuna doğru ger ve en zayıf yön boyunca 5 cm/s iste. Manipulability singular value’ların çarpımıdır:
Jp = jacobian(chain, q_bent + s * (q_straight - q_bent))[:3]U, sig, Vt = np.linalg.svd(Jp)w = np.prod(sig) # = sqrt(det(J J^T))v = 0.05 * U[:, 2] # 5 cm/s along the weakest directionqdot_pinv, qdot_dls = dls_step(Jp, v, 0.0), dls_step(Jp, v, 0.1)== Step 4. Stretching the arm: singular values, manipulability, joint speed for 5 cm/s == s sigma1 sigma2 sigma3 w |qdot| pinv |qdot| DLS 0.1 0.00 0.4764 0.2419 7.71e-02 8.879e-03 0.65 0.242 0.50 0.5155 0.3885 4.42e-02 8.857e-03 1.13 0.185 0.90 0.5295 0.4397 9.20e-03 2.143e-03 5.43 0.046 0.99 0.5301 0.4412 9.35e-04 2.187e-04 53.47 0.005 1.00 0.5301 0.4411 1.05e-04 2.444e-05 478.33 0.001Bunlar Deney’in Adım 3 ve Boz sayıları: σ₃ 1,05e-04’e düşüyor, pseudo-inverse 478,33 rad/s istiyor, DLS 0,001 rad/s civarında kalıyor.
Elinde kalan
Bölüm başlığı “Elinde kalan”physai.kinematics artık dls_step ve ik_solve içeriyor. Sonraki bir ders bir el konumu için joint hedeflerine ihtiyaç duyduğunda (ders 13’ün Kartezyen düz çizgisi her ara noktada IK çözüyor), döngü bu. tests/test_10_inverse_kinematics.py onu MuJoCo’nun FK’sına ve SVD formülüne karşı kontrol ediyor; bir şey değiştirdikten sonra uv run pytest tests/test_10_inverse_kinematics.py çalıştır.
Kütüphaneyle kullan
Bölüm başlığı “Kütüphaneyle kullan”MuJoCo forward kinematics ve Jacobian hesaplar ama IK çözücüsü yoktur: kütüphane yolu mj_jacSite ile aynı döngüdür (Deney’in ik_solve’u bunu yapar) ya da genel, sınırlı bir least-squares çözücü:
from scipy.optimize import least_squares
def residual(q):    d.qpos[:5] = q    mujoco.mj_kinematics(m, d)    return d.site_xpos[site_id] - target              # metres
sol = least_squares(residual, q0, bounds=(lo, hi))     # joint limits as bounds, sol.x = joint angles
Ders 08’in Boz bölümü bunu 12 seed ile kullandı. Limitlere düzgünce uyar (kırpma yok), bedeli çözüm başına daha fazla FK çağrısıdır.
| Araç | Çağrı | Yöntem, limitler |
|---|---|---|
| physai | ik_solve(chain, target, q0, lo, hi, lam=0.1) | DLS, her adımdan sonra limitlere kırpılır |
| Deney | ik_solve(model, data, target, method="dls", damping=0.1) | mj_jacSite üzerinde aynı döngü; ayrıca "pinv", "transpose", isteğe bağlı bir hedef eksen |
| SciPy | least_squares(residual, q0, bounds=(lo, hi)) | trust-region least squares, sınırları çözücü uygular |
| Modern Robotics kodu | IKinSpace(Slist, M, T, thetalist0, eomg, ev) | pinv ile Newton-Raphson, tam 6 boyutlu pose, joint limiti yok, en fazla 20 iterasyon (core.py) |
Üç tuzak:
- λ’nın birimi var. Konum satırları m/rad iken λ metre cinsindendir. Orientation satırlarını (rad/rad) ve konum satırlarını tek bir ‘de üst üste koyarsan tek bir λ bir metreye bir radyan gibi davranır; Deney’in
axis_weight’i gibi önce satırları ağırlıklandır. - Kırpma başarısızlığı gizler. Kırpan bir çözücü her seferinde bir joint vektörü döndürür. Döndürülen
q’ya değil, başarı bayrağına (ya da son hataya) bak. - Seed dalı seçer. Farklı başlangıç joint vektörleri farklı çözümlere yakınsar (Sıfırdan yaz, Adım 2 ve Deney’in Adım 2’si). Takip ederken seed’i robotun o anki pozundan al ki ardışık çözümler tek bir dalda kalsın.
Yazdıktan sonra · 2 soru.
1. Sıfırdan yaz, Adım 1: q = 0’da λ = 0,01 adımı neredeyse değiştirmiyor (0,1008 → 0,0992 rad), ama λ = 0,1 onu 0,0394 rad’a kısaltıyor. Neden?
- Yön başına kazanç σ/(σ² + λ²); en küçük σ 0,0771 m/rad, 0,01’in çok üstünde ama 0,1 ile kıyaslanabilir.
- λ = 0,1 çözücüyü Jacobian-transpose yöntemine geçirir.
- Adım uzunluğu her zaman λ’ya bölünür.
Neden: Damping yalnız σ’nın λ’dan çok büyük olmadığı yönlerde etkili olur; dls_step SVD formülüyle 2,1e-17 farkla örtüşür.
2. Sıfırdan yaz, Adım 2: λ = 0 da λ = 0,1 de (0,20, 0,05, 0,05) m’ye ulaşıyor, farklı joint açılarıyla. Biri yanlış mı?
- Evet, λ = 0 cevabı, çünkü lift’i joint limitinde duruyor.
- Evet, λ = 0,1 cevabı, çünkü damping çözümü saptırır.
- Hayır: üç konum sayısı için beş joint bir çözüm ailesi bırakır; MuJoCo’nun FK’sı ikisini de 0,5 mm içine koyuyor.
Neden: MuJoCo alet hatası 0,189 mm ve 0,392 mm. Damping’siz çözüm lift’i −1,745 rad’da (−100°) kırpılmış olarak bitirdi ve yine de yakınsadı.
Script: experiments/10-inverse-kinematics/experiment.py. MuJoCo 3.17.0, NumPy 2.5.4, Apple Silicon Mac (Apple M5), deterministik, yaklaşık 6 s CPU süresi.
Script’in çözücüsü MuJoCo’nun Jacobian’ı üzerinde çalışır ve import edilebilir (deney kodu if __name__ == "__main__": altında):
sys.path.insert(0, "experiments/10-inverse-kinematics")from experiment import ik_solveres = ik_solve(model, data, target_pos, method="dls", damping=0.1) # res.q, res.success, res.itersÖnce tahmin et. En yüksek başarı oranını hangi λ verir: 0 (saf Newton), 0,01, 0,1 ya da 0,3 (birim metre, çünkü m/rad cinsinden)?
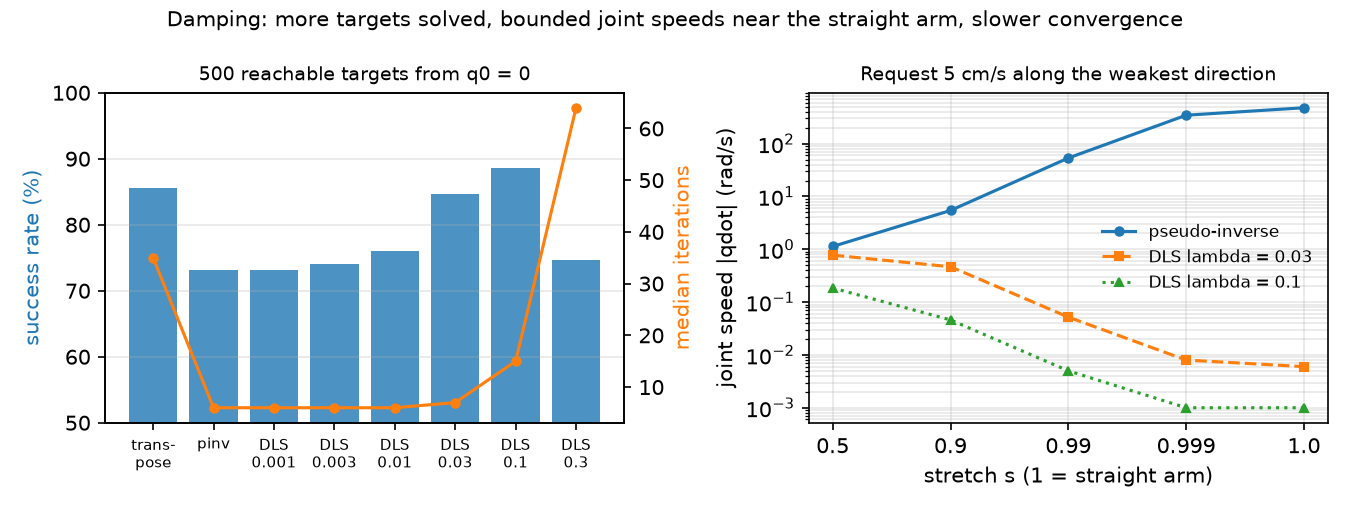
Adım 1 · λ sweep’i. 500 rastgele erişilebilir konum hedefi (limitler içindeki rastgele joint vektörlerinin FK’sı), seed (başlangıç joint vektörü) , başarı = 200 iterasyon içinde 0,5 mm’nin altında hata.
| Yöntem | başarı | medyan iterasyon | p95 iterasyon | medyan en büyük ‖Δq‖ (rad) | joint limitinde biten başarısızlık |
|---|---|---|---|---|---|
| Jacobian transpose | %85,6 | 35 | 151 | 0,699 | 72’de 24 |
| pseudo-inverse (λ = 0) | %73,2 | 6 | 34 | 4,901 | 134’te 132 |
| DLS λ = 0,001 | %73,2 | 6 | 34 | 4,900 | 134’te 130 |
| DLS λ = 0,01 | %76,0 | 6 | 34 | 4,737 | 120’de 120 |
| DLS λ = 0,03 | %84,6 | 7 | 30 | 3,920 | 77’de 77 |
| DLS λ = 0,1 | %88,6 | 15 | 92 | 1,598 | 57’de 56 |
| DLS λ = 0,3 | %74,6 | 64 | 167 | 0,485 | 127’de 50 |
| DLS λ = 0,1 + 4 rastgele yeniden başlatma | %96,8 | 17 (toplam) | – | – | – |
Az damping ile Newton birkaç radyanlık adımlar atıyor, kırpma bir joint’i limitine çiviliyor ve iterasyon orada takılıyor: neredeyse her başarısızlık bir limitte bitiyor. λ = 0,3 ile adımlar kısa; başarısızlıkların çoğu basitçe iterasyon bütçesini bitiriyor (127’nin 77’si limitte bitmiyor). Burada en iyi nokta λ = 0,1; başarısız çözümleri rastgele seed’lerden yeniden başlatmak başarıyı %96,8’e çıkarıyor.
Adım 2 · birden fazla çözüm. Hedef (0,20, 0,05, 0,05) m, parmaklar (site x ekseni) aşağı bakıyor, wrist_roll 0’da sabit; yani dört joint dört bağımsız kısıtla karşı karşıya. 100 rastgele seed, DLS λ = 0,01:
| Joint limitleri | yakınsayan | farklı çözüm | gerçek limitlerin içinde |
|---|---|---|---|
| yok sayıldı | 96 / 100 | 4 | 1 |
| uygulandı | 92 / 100 | 1 | 1 |
Limitler olmadan çözücü ders kitabındaki dört dalı buluyor: ön/arka (pan −17,6° ya da 163,1°) × elbow up/down. Yalnızca biri, (−17,6°, −17,2°, 29,3°, 77,9°), SO-101’in aralıkları içinde. Limitleri yok sayan bir çözücü, yakınsayan 96 seed’inin 37 + 20 + 13’ünde erişilemez bir dala düşüyor.
Adım 3 · gerilirken manipulability. Bükülü bir pozdan (lift 1,3 rad, elbow 0), ‘ü minimize ederek bulunan düz poza (elbow −73,74°, wrist 2,01°); aradeğerliyor. Konum Jacobian’ı, 3×5; cond = σ₁/σ₃:
| s | σ₁ | σ₂ | σ₃ | w | cond | erişim (m) |
|---|---|---|---|---|---|---|
| 0,00 | 0,4764 | 0,2419 | 7,71e-02 | 8,879e-03 | 6,2 | 0,3477 |
| 0,50 | 0,5155 | 0,3885 | 4,42e-02 | 8,857e-03 | 12 | 0,3945 |
| 0,90 | 0,5295 | 0,4397 | 9,20e-03 | 2,143e-03 | 58 | 0,4104 |
| 0,99 | 0,5301 | 0,4412 | 9,35e-04 | 2,187e-04 | 570 | 0,4110 |
| 1,00 | 0,5301 | 0,4411 | 1,05e-04 | 2,444e-05 | 5100 | 0,4110 |
İki singular value yerinde duruyor; üçüncüsü, radyal yön, çöküyor. s = 0,90 ile 1,00 arasında erişim bir milimetreden az değişirken 2,143e-03’ten 2,444e-05’e düşüyor: workspace sınırına yakın kol dışarı doğru neredeyse hiç hareket edemiyor.
Her pozda zayıf yön boyunca 5 cm/s’lik bir alet hızı iste ve joint hızını hesapla:
| s | ‖q̇‖ pinv (rad/s) | ‖q̇‖ DLS λ=0,03 | DLS gerçekleşen / istenen | ‖q̇‖ DLS λ=0,1 | DLS gerçekleşen / istenen |
|---|---|---|---|---|---|
| 0,500 | 1,13 | 0,774 | 0,685 | 0,185 | 0,164 |
| 0,900 | 5,43 | 0,467 | 0,086 | 0,046 | 0,008 |
| 0,990 | 53,47 | 0,052 | 0,001 | 0,005 | 0,000 |
| 0,999 | 345,39 | 0,008 | 0,000 | 0,001 | 0,000 |
| 1,000 | 478,33 | 0,006 | 0,000 | 0,001 | 0,000 |
Pseudo-inverse, gergin pozda 5 cm/s’lik bir istek için 478,33 rad/s istiyor. DLS joint hızlarını sınırlı tutuyor ve bedelini takiple ödüyor: kolun hizmet edemediği yönde basitçe hareket etmiyor. λ ile ayarladığın denge budur: singularity’lerden uzakta doğruluk, yakınlarında sınırlı komutlar.
Gerçek robotta
Bölüm başlığı “Gerçek robotta”- Ham pseudo-inverse hızlarını asla servo’lara gönderme. DLS kullan (ya da ‘yu kırp) ve joint limitlerini yalnızca firmware’de değil çözücüde de uygula: firmware limiti joint’i durdurur ama çözücü joint’in hareket ettiğine inanmaya devam eder.
- Modelin joint aralıkları Menagerie dosyasından gelir (yorumuna göre elbow aralığı 5 derecelik bir kalibrasyon ofseti taşıyor, so101.xml). Fiziksel kolunun kullanılabilir aralıkları LeRobot kalibrasyonuna bağlıdır (LeRobot SO-101); IK’ya güvenmeden önce onları geri oku.
- Yalnızca simülasyon sonuçları. Gerçek SO-101’de IK doğruluğu (komut edilen bir IK çözümünde ucun gerçekte nereye düştüğü) gerçek kolda henüz ölçülmedi. Prosedür: bir ızgara üzerinde 20 hedef için IK çöz, joint’leri komut et, ucu ölç, hata dağılımını raporla.
Kendini dene
Bölüm başlığı “Kendini dene”Hızlı kontrol · 2 soru. Bir cevaba tıkla.
1. ‘dan başlayan saf Newton (λ = 0), 500 erişilebilir hedefin yalnızca %73,2’sini çözüyor. Başarısızlıklarının çoğu nasıl bitiyor?
- Hedefe yavaşça yaklaşırken iterasyon bütçesi bitiyor.
- Kırpmanın kestiği birkaç radyanlık adımlardan sonra bir joint limitine çivilenmiş olarak.
- NaN joint açılarıyla, çünkü singularity yakınında yoktur.
Neden: Deney, Adım 1 tablosu: medyan en büyük ‖Δq‖ 4,901 rad ve 134 başarısızlığın 132’si bir limitte bitiyor.
2. Gergin pozda en zayıf yön boyunca 5 cm/s istiyorsun. Pseudo-inverse ve DLS (λ = 0,03) ne yapar?
- İkisi de hareket etmeyi reddeder, çünkü Jacobian rank kaybetmiştir.
- DLS tam 5 cm/s’yi pseudo-inverse’ten daha küçük joint hızlarıyla sağlar.
- Pseudo-inverse 478,33 rad/s istiyor; DLS joint’leri 0,006 rad/s civarında tutuyor ve o yönde basitçe hareket etmiyor.
Neden: Boz tablosu, s = 1,000’de DLS gerçekleşen / istenen oranı 0,000. λ, singularity yakınında takip doğruluğunu sınırlı komutlarla takas eder.
- Kolay. Deney’in Adım 1’inde λ = 0,001 olan DLS neden neredeyse tam olarak pseudo-inverse gibi davranıyor?
- Orta.
ik_solve’utarget_axisvejoints=ARM[:4]ile (Adım 2’deki gibi wrist_roll sabit) kullanarak (0,20, 0,0, 0,15) m’de “parmaklar yatay, +x yönünde” iste. 1e-5’e yakınsar mı? Ders 08’deki kol düzlemiyle açıkla. - Zor. için , değilse 0 olan uyarlamalı bir damping uygula (Buss, λ’yı konfigürasyondan seçen birkaç yayımlanmış yöntem listeliyor) ve Deney’in Adım 1 sweep’ini (ya da Sıfırdan yaz, Adım 3’ü) yeniden koş. Başarıda ve iterasyonda sabit λ = 0,1’i geçer mi?
Cevaplar
Bölüm başlığı “Cevaplar”- λ² = 1e-6 m², singularity’ye çok yakın olmadıkça yanında ihmal edilebilir; dolayısıyla .
- Yakınsamasını bekleme. Pitch joint’leri parmakları, yönünü yalnızca pan’ın değiştirebildiği tek bir düşey düzleme paralel tutar; parmakların +x boyunca olması pan’ı sabitler ve wrist_roll 0’da tutulunca site y = 0’ın biraz dışında kalır, dolayısıyla konum ve eksen aynı anda tam sağlanamaz. SO-101’in aralıkları içinde ıskalama çok daha büyüktür, çünkü shoulder_lift ve wrist_flex limitlerinde biter. Çalıştır ve kalan hatayı oku (bu dersin script’inde hesaplanmadı).
- Burada hesaplanmadı.
Akılda kalanlar ve kaynaklar
Bölüm başlığı “Akılda kalanlar ve kaynaklar”- Newton adımı hızlı yakınsıyor (medyan 6 iterasyon) ama ‘dan hedeflerin yalnızca %73,2’sinde başarılı oldu; DLS λ = 0,1 %88,6’da, yeniden başlatmalarla %96,8’de başarılı oldu.
- Joint limitlerini uygulamak cevabı 4 çözümden SO-101’in gerçekten ulaşabildiği 1 çözüme indirdi.
- Kol düzleşirken manipulability 8,879e-03’ten 2,444e-05’e düştü; pseudo-inverse o noktada 5 cm/s için 478,33 rad/s istedi, DLS sınırlı kaldı.
Sonraki: ders 11 · Rigid-body dynamics.
Kaynaklar
- K. M. Lynch, F. C. Park, Modern Robotics, Böl. 5 “Velocity Kinematics and Statics” (manipulability) ve Böl. 6 “Inverse Kinematics”. Kitap sayfası.
- S. R. Buss, “Introduction to Inverse Kinematics with Jacobian Transpose, Pseudoinverse and Damped Least Squares methods”, yayımlanmamış rapor, UC San Diego, 2009. PDF.
- T. Yoshikawa, “Manipulability of Robotic Mechanisms”, The International Journal of Robotics Research 4(2):3–9, 1985. doi:10.1177/027836498500400201.
- MuJoCo API functions (
mj_jacSite).