22 · Configuration space ve sampling-based planning
| Bölüm | 6 · Planning ve optimal control |
| Çalışma türü | CPU · Mac ya da Colab CPU |
| Önkoşul | 10 |
| Önce öğren | Probability and Distributions |
| Süre | ~60 dk |
| Kod | experiments/22-motion-planning/experiment.py |
| Durum | ✅ tam |
Bu derste yap
Her adımı yapınca işaretle. Yalnız bu tarayıcıda saklanır.
Sampling-based bir planner engeli hiç görmez. Yalnızca sorduğu configuration’larda collision checker’ın verdiği cevapları görür.
Problem
Bölüm başlığı “Problem”Inverse kinematics (ders 10) hedef configuration’ı (tek bir eklem açıları takımını) verir, oraya nasıl gidileceğini vermez. Bir Franka Panda’nın önüne 20 × 20 × 50 cm’lik bir kutu koy; el başlangıçta kutunun solunda, hedefte sağında. İki configuration da çarpışmasız; joint space’te aralarındaki düz çizgi ise değil: her 0,005 rad’da yeniden kontrol edildiğinde kol kutuya 139,0 mm giriyor. 7 boyutlu joint space’in boş kısmından geçen bir path’e ve “bulunan path”in gerçekten boş olup olmadığını bilmeye ihtiyacımız var.
Okumadan önce · 2 soru. Önce tahmin et; nedenini ders anlatıyor.
1. Kolun başlangıç ve hedef pozlarının ikisi de çarpışmasız. Joint uzayında aralarındaki düz çizgi de boş mudur?
- Evet, iki boş poz arasındaki doğru parçası her zaman boştur.
- Şart değil; burada düz çizgi kolu kutunun 139,0 mm içine sokuyor.
- Yalnız iki pozun joint limit payı aynıysa.
Neden: C-space’in boş kısmı convex değil; iki boş nokta boş bir doğru parçası garanti etmez. Problem bölümü düz çizgide 139,0 mm penetrasyon ölçüyor.
2. Bir planner her adım boyunca res radyanda bir poz test ediyor. res kaba olursa ne ters gidebilir?
- Planner her zaman başarısız olur, çünkü çok fazla adımı reddeder.
- Hiçbir şey; test edilen pozlar her engeli görmeye yeter.
- Bir adım engelin ince bir kısmının üzerinden atlayabilir ve planner yine başarı raporlar.
Neden: İki test edilen poz arasında olan her şey boş kabul edilir (Sade anlatımla); 1,0 rad’da her koşu başarı raporluyor ama 100 path’in 80’i kutunun içinden geçiyor.
Ana fikir
Bölüm başlığı “Ana fikir”Sade anlatımla
Bölüm başlığı “Sade anlatımla”Koordinatları metre değil eklem açısı olan bir labirent düşün: 7 eklemli bir kol için içindeki tek bir nokta eksiksiz bir duruştur, yedi sayı. Duvarlar, kolun herhangi bir parçasının bir engelle iç içe geçtiği bütün duruşlardır. Bu labirent configuration space’tir (C-space). Odadaki sıradan bir kutu burada kimsenin çizmediği eğri bir duvara dönüşür: 7 boyutta bu çok pahalıdır.
Ucuz olan, bir collision checker’a tek tek duruş sormaktır: “kolu buraya koy; bir şey iç içe geçiyor mu?” Sampling-based bir planner labirenti yalnızca bu evet/hayır kâhiniyle keşfeder. RRT (rapidly-exploring random tree) dart atarak keşfeder: rastgele bir duruş seç, tree’nin zaten ulaştığı en yakın duruşu bul, ondan darta doğru kısa bir adım at ve adım çarpışmasızsa tut. Keşfedilmemiş büyük bölgeler dartların çoğunu yakalar, bu yüzden tree hızla yayılır. RRT-Connect biri başlangıçtan, biri hedeften iki tree büyütür ve her adımdan sonra onları birleştirmeyi dener.
Sorun adımın kendisinde: joint space’te her res radyanda bir duruşu test edilen düz bir doğru parçası. Test edilen iki duruş arasında olan her şey boş varsayılır; res kaba olursa bir adım duvarın ince bir yerinin içinden atlayabilir ve planner yine başarı raporlar. Aramadan sonra shortcutting, zikzaklı sonuçtaki dolambaçları aynı kontrolden geçen düz parçalarla değiştirir.
RRT-Connect döngüsü
Bölüm başlığı “RRT-Connect döngüsü”flowchart TD
S["dart at:<br/>joint limitleri içinde rastgele duruş"] --> N["A tree'sindeki en yakın node,<br/>darta doğru en fazla ε adım"]
N --> C{"adım çarpışmasız mı?<br/>(her res rad'da test)"}
C -- "hayır" --> W["A ve B tree'lerini değiştir"]
C -- "evet" --> A["yeni node'u A tree'sine ekle"]
A --> B["B tree'si yeni node'a ulaşana<br/>ya da engellenene kadar ona doğru adım atar"]
B --> M{"tree'ler birleşti mi?"}
M -- "hayır" --> W
W --> S
M -- "evet" --> P["path → shortcutting →<br/>yoğun yeniden kontrol"]
RRT-Connect kod olarak
Bölüm başlığı “RRT-Connect kod olarak”A, B = Tree(q_start), Tree(q_goal) # one tree grows from each endfor _ in range(budget): q_rand = uniform(joint_lo, joint_hi) # the dart: a random pose inside the joint limits q_near = A.nearest(q_rand) # closest pose tree A has already reached q_new = step(q_near, q_rand, eps) # move at most eps rad (L2) toward the dart if edge_free(q_near, q_new, res): # test poses every res rad along the step A.add(q_new, parent=q_near) if B.connect_greedily(q_new): # tree B walks toward q_new until blocked or there return join(A, B, q_new) # start ... q_new ... goal, then shortcut it A, B = B, A # alternate which tree growsreturn None # budget used up (not proof that no path exists)| Büyüklük | Formül |
|---|---|
| Boş uzay | |
| Bir edge üzerinde test edilen duruş sayısı | |
| İki test arasında bir noktanın en kötü hareketi |
Burada tek bir duruş (joint vektörü), joint limitleri içindeki duruşların kutusu, çarpışan duruşlar, ve bir tree edge’inin uçları, res radyan cinsinden edge-check çözünürlüğü, test edilen iki duruş arasında . joint’in değişimi, ise koldaki bir noktanın . joint axis’ine uzaklığıdır.
Deney RRT-Connect’i (Kuffner & LaValle 2000) sade, tek tree’li RRT ile (LaValle 1998) karşılaştırıyor. RRT iki noktada farklıdır: %5 olasılıkla hedefin kendisini örnekler (goal bias) ve yeni bir node hedefe kadar yaklaşıp hedefe giden edge boş olduğunda durur.
Matematik ayrıntısı: C-space, collision sorguları, edge kontrolü ve tamlık
Configuration space. Bir configuration tek bir joint vektörüdür; joint limitleri ‘yi bir kutu yapar. Engel bölgesi ve boş uzay:
Workspace’teki bir kutu, ‘de kimsenin açıkça hesaplamadığı eğri bir 7 boyutlu kümeye dönüşür (Lynch & Park böl. 10; LaValle böl. 4). Sampling-based planner’lar yalnızca bir üyelik sorusu sorar: boş mu? genelde convex değildir; iki boş duruş, aralarındaki doğru parçasının boş olduğu anlamına gelmez.
Edge kontrolü neyi garanti eder. ‘dan ‘ye bir tree edge’i , doğru parçasıdır ve noktada test edilir. Bir joint axis’ten uzaklıktaki nokta, o joint döndüğünde kadar yer değiştirir; yani test edilen iki duruş arasında hiçbir nokta ‘den fazla hareket etmez. Cauchy–Schwarz eşitsizliği ve ile bu en fazla ‘dir. Bu sınırdan sığ bir iç içe geçme iki testin arasında başlayıp bitebilir ve hiç görülmez.
Olasılıksal olarak tam, optimal değil. Boş bir path varsa, iterasyon sayısı arttıkça iki RRT türünün de birini bulma olasılığı 1’e gider. Bu, kaç iterasyon gerektiği ya da path’in kalitesi hakkında hiçbir şey söylemez (LaValle böl. 5).
Narrow passage’lar. Uniform bir örnek bir bölgeye, hacmindeki payına eşit olasılıkla düşer; aynı anda birkaç joint yönünde ince olan bir geçidin 7 boyutlu hacmi çok küçüktür (Boz).
Daha derine: Probability and Distributions (uniform sampling, hacim payı olarak olasılık); LaValle 1998 (RRT); Kuffner & LaValle 2000 (RRT-Connect); LaValle, Planning Algorithms, böl. 4–5; Lynch & Park böl. 10.
Sıfırdan yaz
Bölüm başlığı “Sıfırdan yaz”Şimdi RRT-Connect’i kendin yazacaksın, yaklaşık 80 satır NumPy: edge kontrolü, bir tree, planner ve shortcut. MuJoCo yalnız tek bir soruyu cevaplıyor: “bu duruş boş mu?”. Adımları kendi dosyana yaz ve her adımdan sonra çalıştır. Bitmiş fonksiyonlar physai/planning.py içinde; uv run python experiments/22-motion-planning/build.py beş adımı kontrolleriyle birlikte koşturur (çıktı build_output.txt dosyasında).
Adım 1 · Kâhin ve edge kontrolü
Bölüm başlığı “Adım 1 · Kâhin ve edge kontrolü”Kâhin, Deney’deki depth(q): kolu q’ya koy, mj_kinematics ve mj_collision’ı çalıştır, en derin contact’ı döndür; free(q) ise depth(q) == 0. Edge kontrolü aralarında en fazla res olan eşit aralıklı duruşları test eder; all() ilk çarpışmada durur:
def edge_free(free, a, b, res): """True if free(q) holds at points spaced at most res (L2, rad) along the segment a -> b.""" n = max(1, int(np.ceil(np.linalg.norm(b - a) / res))) return all(free(a + (b - a) * (k / n)) for k in range(1, n + 1))def worst_along(f, path, res): """Largest f(q) at points spaced at most res along a piecewise-linear path, both ends included.""" worst = 0.0 for a, b in zip(path[:-1], path[1:]): n = max(1, int(np.ceil(np.linalg.norm(b - a) / res))) worst = max(worst, max(f(a + (b - a) * (k / n)) for k in range(n + 1))) return worstworst_along yoğun yeniden kontroldür: bütün bir path boyunca herhangi bir fonksiyonun, burada penetrasyon derinliğinin, en büyük değeri. Başlangıçtan hedefe düz çizgide:
== Step 1. The edge check on the straight line start -> goal == start free: True | goal free: True | length 1.60 rad res (rad) poses on edge tested until answer edge_free says 0.005 320 98 False 0.050 32 10 False 0.250 7 3 False 0.500 4 2 False 1.000 2 1 False dense truth: worst penetration on the line = 139.0 mm
Her çözünürlük bu çizgiyi reddediyor, çünkü çizgi kutunun ortasından geçiyor: Deney’deki gibi 139,0 mm derinde. Kontrolden kaçan edge’ler bir köşeyi sıyıranlar (Adım 5).
Adım 2 · Steer ve bir tree
Bölüm başlığı “Adım 2 · Steer ve bir tree”def steer(a, b, eps): """Move from a toward b by at most eps (L2).""" v = b - a dist = np.linalg.norm(v) return b.copy() if dist <= eps else a + v * (eps / dist)class Tree: """Poses in a preallocated array; parent[i] is the index of node i's parent (-1 for the root)."""
def __init__(self, root, capacity=100_000): self.q = np.zeros((capacity, len(root))) self.parent = np.full(capacity, -1) self.q[0], self.n = root, 1
def nearest(self, x): return int(np.argmin(np.sum((self.q[:self.n] - x) ** 2, axis=1)))
def add(self, x, parent): self.q[self.n], self.parent[self.n] = x, parent self.n += 1 return self.n - 1
def branch(self, i): """Poses from node i back to the root.""" out = [] while i != -1: out.append(self.q[i].copy()) i = self.parent[i] return outTree duruşları tek bir dizide, her node için de ebeveyninin indeksini tutar; branch köke kadar geri yürür. Kaba kuvvetle en yakın komşu, her node için tek bir vektörel mesafe hesabı; birkaç bin node için yeterince hızlı:
== Step 2. Steer and nearest neighbour vs scipy cKDTree (1000 random nodes, 200 queries) == nearest index identical in 200/200 queries steer 0.5 rad toward the goal: step length 0.5000 rad; with eps = 2 it returns the goal itself: True
Adım 3 · RRT-Connect
Bölüm başlığı “Adım 3 · RRT-Connect”Ana fikirdeki döngü; iki tree her iterasyondan sonra rol değiştirir:
def rrt_connect(free, lo, hi, q_start, q_goal, rng, eps=0.5, res=0.05, budget=2000): """RRT-Connect (Kuffner & LaValle 2000). Returns (path as a list of poses, or None; iterations used).""" ta, tb, a_is_start = Tree(q_start), Tree(q_goal), True for it in range(1, budget + 1): x = rng.uniform(lo, hi) # the dart i = ta.nearest(x) y = steer(ta.q[i], x, eps) if edge_free(free, ta.q[i], y, res): ja = ta.add(y, i) jb = tb.nearest(y) # CONNECT: tree b walks toward y while True: z = steer(tb.q[jb], y, eps) if not edge_free(free, tb.q[jb], z, res): break # tree b is blocked jb = tb.add(z, jb) if np.allclose(z, y): # the trees touch path = ta.branch(ja)[::-1] + tb.branch(jb)[1:] return (path if a_is_start else path[::-1]), it ta, tb, a_is_start = tb, ta, not a_is_start # alternate which tree grows return None, budgetDeney’in parametreleri ve seed’leriyle:
== Step 3. RRT-Connect, res 0.05 rad, 100 seeds, budget 2000 iterations == success 100/100 | median iterations 33 | median collision checks 431
Bu, Deney’in res 0,05 satırının birebir aynısı: aynı algoritma aynı seed’lerle aynı dartları atıyor.
Adım 4 · Shortcut
Bölüm başlığı “Adım 4 · Shortcut”def path_length(path): """Sum of the L2 lengths of the segments (rad).""" return float(sum(np.linalg.norm(b - a) for a, b in zip(path[:-1], path[1:])))def shortcut(free, path, res, rng, tries=200): """Random shortcutting: replace the poses between two waypoints by a straight edge if it is free.""" p = [q.copy() for q in path] for _ in range(tries): if len(p) < 3: break i, j = sorted(rng.choice(len(p), 2, replace=False)) if j - i >= 2 and edge_free(free, p[i], p[j], res): p = p[:i + 1] + p[j:] return p== Step 4. Shortcutting (200 tries, same res) == median length raw 5.57 rad -> shortcut 3.59 rad | median waypoints after: 4
Shortcut planner’ın generator’ını kullanmaya devam ediyor; bu yüzden uzunluklar da Deney’deki 5,57 → 3,59 rad ile örtüşüyor.
Adım 5 · Yoğun yeniden kontrol
Bölüm başlığı “Adım 5 · Yoğun yeniden kontrol”Dönen her path’i worst_along(depth, path, 0.005) ile yeniden kontrol et:
== Step 5. Dense re-check of every returned path at 0.005 rad == paths in collision: 7/100 | worst penetration 4.5 mm
100 path’in hepsi 0,05 rad’da edge_free’den geçti; 7’si yine de kutuyu 4,5 mm’ye kadar sıyırıyor. “Planner boş diyor” ile “gerçekten boş” arasındaki fark bu; Deney onu sweep ediyor.
Elinde kalan
Bölüm başlığı “Elinde kalan”physai.planning artık edge_free, worst_along, steer, Tree, rrt_connect, path_length ve shortcut içeriyor. Hepsi herhangi bir free(q) alıyor; aynı kod 5 joint’li SO-101 ya da 2 boyutlu bir oyuncak dünya için de plan yapar. Ders 23 böyle geometrik bir path’i trajectory’ye çeviriyor. tests/test_22_motion_planning.py onları boşluklu 2 boyutlu bir duvarda ve Panda sahnesinde kontrol ediyor; bir şey değiştirdikten sonra uv run pytest tests/test_22_motion_planning.py çalıştır.
Kütüphaneyle kullan
Bölüm başlığı “Kütüphaneyle kullan”MuJoCo’da, NumPy’da ve SciPy’da sampling planner yok. Kâhini MuJoCo sağlar: mj_collision bir broad phase (ucuz sınırlayıcı hacimler birbirine değebilecek geom çiftlerini bulur) ve bir narrow phase (bu çiftler için tam mesafe) çalıştırır; dinamik hesaplanmadan mj_forward’ın üreteceği contact’ların aynısı çıkar. SciPy daha hızlı bir en yakın komşu araması sağlar:
d.qpos[:7] = qmujoco.mj_kinematics(m, d)                 # place every body for this posemujoco.mj_collision(m, d)                  # broad + narrow phase -> d.contact[:d.ncon]depth = -min(d.contact[i].dist for i in range(d.ncon)) if d.ncon else 0.0gap = mujoco.mj_geomDistance(m, d, g1, g2, 0.1, None)   # signed distance of two geoms (clearance)
from scipy.spatial import cKDTree           # nearest neighbour for large treesdist, i = cKDTree(tree.q[:tree.n]).query(q_rand)
Planning kütüphaneleri aynı iki düğmeye farklı adlar verir:
| Araç | Extend adımı ε | Edge-check çözünürlüğü |
|---|---|---|
| physai | rrt_connect(..., eps=0.5) (rad, L2) | res=0.05 (rad, L2) |
| OMPL | RRTConnect::setRange: “the maximum length of a motion to be added in the tree” | StateSpace::setLongestValidSegmentFraction: uzayın en büyük uzanımının bir kesri |
| MoveIt (OMPL arayüzü) | planner’ın YAML config’indeki range | longest_valid_segment_fraction / maximum_waypoint_distance |
Kaynaklar: OMPL RRTConnect ve StateSpace referansı; MoveIt OMPL tutorial.
Tuzaklar:
- Plan etmediğin joint’ler de çarpışır. Planner’ın kontrol etmediği her
qpos’u (burada parmaklar, 0,04 m) her sorgudan önce ayarla; yoksa başka bir robotu kontrol edersin. d.nconher şeyi sayar. Self-collision’lar ve zemin contact’ları da sayılır; başlangıç ya da hedef beklenmedik şekilde “boş değil” çıkarsacontact.geom1/geom2’ye bak. Sıfırdan büyük bir geommargin’inde pozitifdist’li contact’lar da çıkar; bu yüzdenncon > 0’ı değildist < 0’ı test et.- Bir radyan bir radyan değildir. L2 çözünürlük omuzdaki bir radyanı bilekteki bir radyanla aynı sayar, oysa omuz eli çok daha fazla oynatır (Matematik ayrıntısı).
Yazdıktan sonra · 2 soru.
1. Sıfırdan yaz, Adım 3 Deney’in res 0,05 satırını birebir üretiyor (100/100, 33 iterasyon, 431 kontrol). Neden yaklaşık değil de birebir?
- Aynı algoritma aynı seed’lerle aynı dartları aynı sırayla atıyor.
- MuJoCo, Deney’in çarpışma sonuçlarını önbellekte tutuyor.
- 100 seed üzerindeki medyanlar iki planner arasındaki her farkı gizliyor.
Neden: rrt_connect generator’ı Deney’in planner’ıyla aynı şekilde tüketiyor ve shortcut aynı generator’la devam ediyor; bu yüzden Adım 4 de 5,57 → 3,59 rad ile örtüşüyor.
2. Bazı geom’lara sıfırdan büyük bir contact margin veriyorsun. mj_collision sonrası d.ncon > 0 artık ne demek?
- Öncekiyle tamamen aynı, bir penetrasyon.
- Pozitif mesafeli contact’lar da raporlanır; bu yüzden onun yerine
contact.dist < 0’ı test et. - Yalnız self-collision’lar sayılır.
Neden: Kütüphaneyle kullan, tuzaklar: sıfırdan büyük bir margin’de pozitif dist’li contact’lar da çıkar; bu yüzden ncon > 0’ı değil dist < 0’ı test et.
Tahmin. Daha kaba bir edge-check çözünürlüğü daha az collision check ister ve daha hızlı plan yapar. Ama bazı edge’lerin kutunun köşesinin üstünden atlamasına da izin vermeli.
Tam script: experiments/22-motion-planning/experiment.py. Collision sorgusu:
def depth(self, q):                       # penetration (m) at q, 0 if free    d.qpos[:7] = q; d.qpos[7:] = 0.04     # fingers fixed open    mujoco.mj_kinematics(m, d)    mujoco.mj_collision(m, d)    return 0.0 if d.ncon == 0 else -min(d.contact[i].dist for i in range(d.ncon))
# free(q) is depth(q) == 0; edge_free(a, b, res) is physai.planning.edge_free (Build it)
RRT-Connect rad (7 joint üzerinde L2), 2000 iterasyon bütçesi ve 200 shortcut denemesi kullanır; dönen her path 0,005 rad’da yeniden kontrol edilir, “çarpışan path” için referans budur. MuJoCo 3.17.0, NumPy 2.5.4, Apple Silicon Mac (Apple M5), sabit seed’ler, satır başına 100 seed.
| res (rad) | başarı | medyan iterasyon | medyan collision check | medyan uzunluk ham → shortcut (rad) | çarpışan path | en kötü penetrasyon (mm) |
|---|---|---|---|---|---|---|
| 0,01 | 100/100 | 33 | 2070 | 5,62 → 3,61 | 0/100 | 0,0 |
| 0,05 | 100/100 | 33 | 431 | 5,57 → 3,59 | 7/100 | 4,5 |
| 0,10 | 100/100 | 33 | 225 | 5,55 → 3,58 | 17/100 | 8,0 |
| 0,25 | 100/100 | 29 | 96 | 5,37 → 3,44 | 42/100 | 26,5 |
| 0,50 | 100/100 | 26 | 52 | 5,01 → 3,12 | 66/100 | 72,0 |
| 1,00 | 100/100 | 25 | 48 | 4,98 → 3,00 | 80/100 | 156,4 |
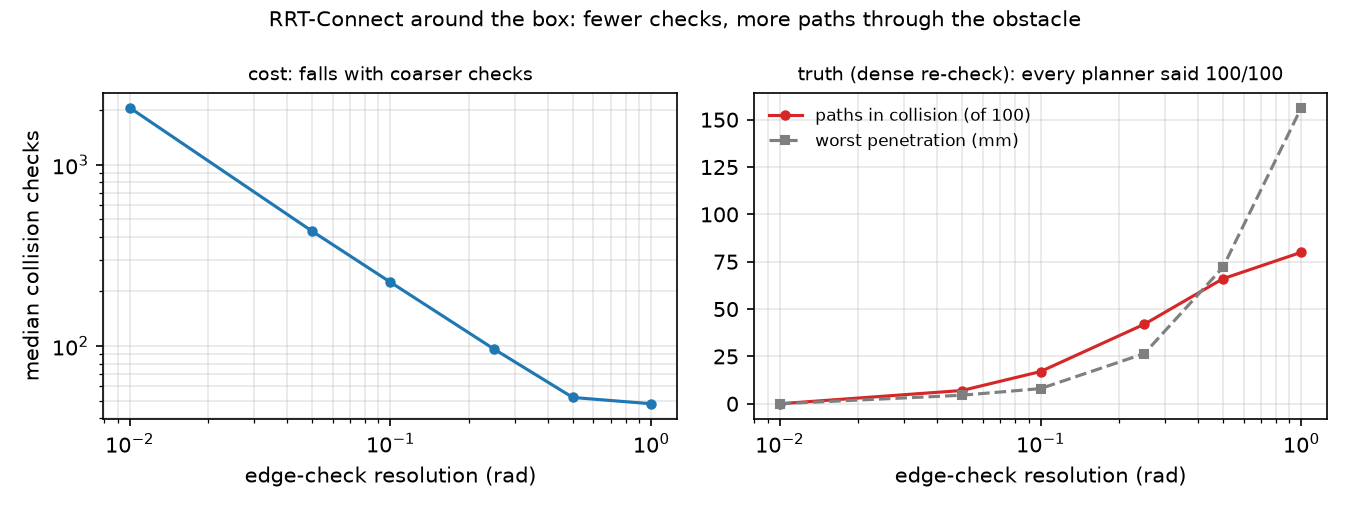
Verinin söyledikleri:
- Başarı oranı burada kalite ölçüsü olarak işe yaramaz. Her satır 100/100 diyor; yalnız yoğun yeniden kontrol, 1,0 rad’da 100 “çözüm”ün 80’inin kutunun içinden geçtiğini gösteriyor, en kötüsü 156,4 mm derinde, saf düz çizgiden (139,0 mm) bile derin.
- Kaba kontrol, varsayılan olarak log’layacağın her metrikte daha iyi görünür. Collision check sayısı 2070’ten 48’e, iterasyon 33’ten 25’e düşer, shortcut’lı path kısalır (3,61 → 3,00 rad), çünkü shortcut’lar artık engelin içinden kesebilir.
- 0,05 rad bile güvenli değil. 100 path’in 7’si kutuyu 4,5 mm’ye kadar sıyırıyor. m ile tek bir joint’in 0,05 rad’lık adımı bir noktayı 3 cm oynatır; daha sığ bir iç içe geçme iki kontrolün arasında başlayıp bitebilir.
RRT ve RRT-Connect (res 0,05 rad, 100 seed, aynı bütçe):
| planner | başarı | medyan iterasyon | medyan check | medyan uzunluk ham → shortcut (rad) |
|---|---|---|---|---|
| RRT | 42/100 | 151 | 1438 | 5,47 → 3,33 |
| RRT-Connect | 100/100 | 33 | 431 | 5,57 → 3,59 |
İki uçtan büyüyüp açgözlü bağlanmak bu sorguyu birkaç düzine iterasyonda çözüyor; tek tree’li RRT 100 seed’in yalnızca 42’sinde başardı.
Kutuyu, m’de 2 m genişliğinde, ortası m’de yatay bir yarığı olan bir duvarla değiştir. Hedefte el duvarın arkasında, önkol yarığın içinde; yani her çözüm yarıktan geçmek zorunda. Yarığı daralt (RRT-Connect, res 0,05 rad, 30 seed, 3000 iterasyon bütçesi):
| yarık yüksekliği (m) | başarı | medyan iterasyon | medyan check | çarpışan path |
|---|---|---|---|---|
| 0,40 | 30/30 | 9 | 128 | 2/30 |
| 0,30 | 30/30 | 102 | 896 | 4/30 |
| 0,25 | 30/30 | 360 | 2747 | 5/30 |
| 0,22 | 30/30 | 856 | 6372 | 5/30 |
| 0,20 | 25/30 | 1487 | 10520 | 0/25 |
0,40 m’den 0,20 m’ye medyan iterasyon 9’dan 1487’ye çıkıyor ve 30 seed’in 5’i bütçeyi bitiriyor. 0,20 m’de başarılı 25 path yoğun yeniden kontrolden geçiyor; yani boş bir yol var: başarısızlıklar problemin çözümsüz olmasından değil, planner’ın bütçeyi bitirmesinden.
Mekanizma: yarık yüksekliğini yarıya indirmek, içinden geçen boş tüpü aynı anda birkaç joint yönünde daraltır; 7 boyutlu hacmi, onunla birlikte de uniform bir dartın içine düşme şansı, odadaki boşluktan çok daha hızlı küçülür. Narrow passage problemi budur. Daha geniş dört satırda res 0,05 rad’da 30 path’in 2 ila 5’i hâlâ duvarı sıyırıyor: kaba edge kontrolünün yanıldığı yer tam da açıklığın az olduğu yer.
Gerçek robotta
Bölüm başlığı “Gerçek robotta”- Edge çözünürlüğü gerçek bir parametredir. MoveIt’in OMPL arayüzü bunu
longest_valid_segment_fraction/maximum_waypoint_distanceolarak sunar ve dokümantasyonu uyarır: “Set too high and collisions will be missed around small or narrow objects” (MoveIt OMPL tutorial). Tablomuz bu cümlenin sayılarla hâli. - Panda. Joint limitleri Menagerie
panda.xml’den gelir (ör. joint 4: [−3,0718, −0,0698] rad). MuJoCo gerçek kol yüzeyini değil, link mesh’lerinin convex hull’larını çarpıştırır. - SO-101. Menagerie
so101.xml’de 5 kol joint’i ve bir gripper var: gripper sabitken 5 boyutlu bir planning uzayı. Prosedür: engelleri ölç ve şişir, MuJoCo’da plan yap, son path’i yoğun yeniden kontrol et, position servo’lar üzerinden yavaşça uygula. Gerçek kolda henüz ölçülmedi. - Model hatası collision hatasıdır. Gerçekte 1 cm kaymış bir kutu, modellenmemiş 1 cm’lik bir penetrasyondur. Engelleri (ya da contact
margin’ini) en az kalibrasyon hatan kadar şişir (bkz. ders 20).
Kendini dene
Bölüm başlığı “Kendini dene”Hızlı kontrol · 2 soru. Bir cevaba tıkla.
1. res 1,0 rad’da RRT-Connect 100 koşunun 100’ünde başarı raporluyor. 0,005 rad’daki yoğun yeniden kontrol ne gösteriyor?
- 100 path’in hepsi boş, çünkü her edge collision checker’dan geçti.
- 100 path’in 80’i kutunun içinden geçiyor, en kötüsü 156,4 mm derinde.
- Planner daha sık başarısız oluyor, çünkü kaba edge’ler sürekli kutuya çarpıyor.
- Path’ler uzuyor, çünkü kaba kontroller kutunun etrafından dolanmaya zorluyor.
Neden: A kısmının tablosu: her satırda başarı 100/100; 1,0 rad’da 80/100 path çarpışıyor, en kötü penetrasyon 156,4 mm, düz çizgiden (139,0 mm) bile derin.
2. Boz bölümünde yarık 0,40 m’den 0,20 m’ye daralıyor ve medyan iterasyon 9’dan 1487’ye çıkıyor. Neden?
- Düzgün bir dart bir bölgeye hacmiyle orantılı olasılıkla düşer; yarıktan geçen boş tüp aynı anda birkaç joint yönünde daralır.
- 0,20 m’de artık boş bir path yok, planner boşuna arıyor.
- 0,05 rad’lık edge kontrolü duvara yaklaşan her edge’i reddediyor.
Neden: Boz: başlangıç ve hedef boş, 0,20 m’deki 25 başarılı path yoğun yeniden kontrolden geçiyor; yani 30’daki 5 başarısızlık bütçenin bitmesi (narrow-passage problemi).
- Kolay. Başlangıç da hedef de boş, ama aradaki düz doğru parçası değil. Bu, ‘nin hangi özelliğini gösterir?
- Orta. Panda’nın hiçbir noktasının herhangi bir joint axis’ten m’den uzak olmadığını varsay. Hangi L2 edge çözünürlüğü, iki kontrol arasında hiçbir noktanın 1 cm’den fazla oynamayacağını garanti eder? ( kullan.)
- Zor. 2 cm şişirilmiş kutuya karşı res 0,25 rad ile plan yap, sonra path’leri orijinal kutuya karşı 0,005 rad’da yeniden kontrol et. Şişirme, res 0,01 rad’ın maliyeti olmadan güvenliği geri getiriyor mu?
Cevaplar
Bölüm başlığı “Cevaplar”- convex değildir: iki boş nokta, boş bir doğru parçası anlamına gelmez. Ölçülen düz çizgi penetrasyonu 139,0 mm.
- rad. Sınır muhafazakârdır; gerçek yer değiştirmeler daha küçüktür.
- Burada hesaplanmadı; çalıştır. 0,25 rad’daki 42/100’den daha az çarpışan path bekle, ama kontroller arasındaki en büyük boşluktan küçük bir şişirme yine aşılabilir.
Akılda kalanlar ve kaynaklar
Bölüm başlığı “Akılda kalanlar ve kaynaklar”- Bir planner başarıyı kendi collision checker’ına göre raporlar. Son path’i her zaman ince çözünürlükte yeniden kontrol et; 1,0 rad’da “başarılı” 100 path’in 80’i kutudan geçti.
- RRT-Connect kutu sorgusunu medyan 33 iterasyonda çözdü; tek tree’li RRT 100 seed’in yalnızca 42’sinde başardı. Shortcutting medyan path’i 5,62’den 3,61 rad’a indirdi.
- Narrow passage’lar uniform sampling’i bozar: 0,20 m’lik yarık medyan 1487 iterasyon istedi (0,40 m’de 9) ve 30 seed’in 5’i başarısız oldu.
Sonraki: ders 23, geometrik bir path’i dinamik olarak uygulanabilir, torque sınırlı bir trajectory’ye çevirmek.
Kaynaklar
- K. M. Lynch, F. C. Park, Modern Robotics, böl. 10 “Motion Planning”. Kitap sayfası ve PDF.
- S. M. LaValle, Planning Algorithms, Cambridge University Press 2006, böl. 4 “The Configuration Space”, böl. 5 “Sampling-Based Motion Planning”. lavalle.pl/planning.
- S. M. LaValle, “Rapidly-exploring random trees: A new tool for path planning”, TR 98-11, Iowa State University, 1998. PDF.
- J. J. Kuffner, S. M. LaValle, “RRT-connect: An efficient approach to single-query path planning”, ICRA 2000, s. 995–1001. PDF.
- MuJoCo API referansı:
mj_kinematics,mj_collision. - MoveIt, OMPL interface tutorial.
- Tüm tablolar:
experiments/22-motion-planning/output.txt(MuJoCo 3.17.0, 2026-10-27).