05 · Joint'ler ve actuator'ler
| Bölüm | 1 · Simulation |
| Çalışma türü | CPU · Mac ya da Colab CPU |
| Önkoşul | 01, 02 |
| Önce öğren | Calculus for Machine Learning |
| Süre | ~45 dk |
| Kod | experiments/05-joints-and-actuators/experiment.py |
| Durum | ✅ tam |
Bu derste yap
Her adımı yapınca işaretle. Yalnız bu tarayıcıda saklanır.
<position>actuator, physics adımının içinde yaşayan bir PD controller’dır: gain’i sarkmayı belirler, armature ise adımın onu integre edip edemeyeceğine karar verir.
Problem
Bölüm başlığı “Problem”Menagerie SO-101 her joint’e aynı servo’yu veriyor: armature="0.028" olan bir joint üstünde <position kp="998.22" kv="2.731" forcerange="-2.94 2.94"/>; bir yorum da bu gain’lerin gerçek servo’nunkilerin birebir kopyası olmadığını söylüyor (so101.xml). kp neden neredeyse 1000, bir hobi servo’sunda armature ne işe yarıyor ve gain’leri kopyalayıp armature’ı atarsan ne olur? Bu ders yerçekimi yüklü tek bir link kuruyor, kp’nin sarkmayı ve yükselme süresini nasıl belirlediğini ölçüyor ve aynı gain’lerin simülasyonu nerede ıraksattığını buluyor.
Okumadan önce · 2 soru. Önce tahmin et; nedenini ders anlatıyor.
1. Bir <position> servo bir link’i yerçekimine karşı tutuyor. kp’yi 10’dan 100’e çıkarıyorsun. Sarkmaya ve yükselme süresine ne olur?
- Sarkma sıfıra iner; yükselme süresi aynı kalır.
- İkisi de on kat düşer.
- Sarkma yaklaşık on kat, yükselme süresi ise yalnızca yaklaşık kat düşer.
Neden: Sarkma , yükselme süresi . kp sweep’inde sarkma 1,685° → 0,169°, yükselme süresi 185,6 → 56,7 ms.
2. SO-101 modeli her joint’e armature="0.028" ekliyor. Gerçek, dişli bir servoda armature neyi temsil eder?
- Dişli kutusundaki sürtünmeyi.
- Dişli kutusunun joint’te çok daha ağır hissettirdiği dönen motor rotorunu (rotor inertia’sı × dişli oranı²).
- Servo’nun plastik kutusunun kütlesini.
Neden: Armature kütle matrisinin joint köşegenine eklenir; dişli bir motor için yansıyan rotor inertia’sıdır (Sade anlatımla, Matematik ayrıntısı). Sayısal olarak ‘yı düşürür.
Ana fikir
Bölüm başlığı “Ana fikir”Sade anlatımla
Bölüm başlığı “Sade anlatımla”Bir <position> actuator’ü, joint’i komut verilen açıya çeken bir yay artı bir amortisör gibi davranır. Yayın sertliği kp’dir: hedeften ne kadar uzaksa o kadar sert çeker. Amortisörün gücü kv’dir: joint ne kadar hızlıysa o kadar frenler. Mühendisler buna PD controller der (hataya Orantılı bir terim artı hıza bağlı bir Türev terimi; İngilizcesi Proportional-Derivative).
Yaya asılan bir ağırlık yüksüz duruşunun altında dengelenir: yay ancak gerildiğinde iter. Yerçekimi altındaki bir position servo da aynısını yapar: kabaca yerçekimi torku bölü kp kadar sarkar. Daha sert bir yay daha az sarkar ve daha çabuk varır.
Sertliğin simülasyonda bir bedeli var. Hafif bir joint’teki sert bir yay hızlı salınır; bir timestep bu salınıma göre uzunsa her adım hedefi aşar ve simülasyon patlar. Armature, joint’e eklenen ek inertia’dır: gerçek bir servoda motorun dönen rotoru; dişli kutusu onu joint’te çok daha ağır hissettirir. Salınımı timestep’in takip edebileceği kadar yavaşlatır.
flowchart TD
    U["komut u<br/>(hedef açı)"] --> A["position actuator<br/>kp·(u − q) − kv·q̇"]
    A --> L["forcerange'e kırp"]
    L --> J["inertia'sı<br/>I = I_link + armature olan joint"]
    G["yerçekimi torku<br/>τ_g · cos q"] --> J
    J --> S["h uzunluğunda integrator adımı"]
    S -- "yeni q, q̇" --> A
Servo, kod olarak
Bölüm başlığı “Servo, kod olarak”force = clip(kp * (u - q) - kv * qdot, *forcerange) # spring toward u, damper on speed (PD), clamped
# Steady sag e under a gravity torque tau_g: solve kp * e == tau_g * cos(e)sag_estimate = tau_g / kp # good when the sag is small
# How fast the joint oscillates, and whether the timestep h can follow itomega = sqrt(kp / (I_link + armature)) # natural frequency (rad/s)h_omega = h * omega # explicit integration needs about h_omega < 2kv = 2 * zeta * sqrt(kp * m) # what dampratio=zeta sets; m = reflected inertia| Büyüklük | Formül |
|---|---|
| actuator kuvveti | , forcerange’e kırpılır |
| durağan sarkma | |
| doğal frekans | olmak üzere |
| explicit stabilite limiti (sönümsüz) | |
damping’li implicitfast limiti | olmak üzere |
dampratio’dan kv |
komut edilen açı, joint açısı, hızı; , actuator gain’leri; link yatayken yerçekimi torku; durağan durum hatası (sarkma); efektif inertia, linkin payı; timestep; birim inertia başına damping; damping oranı, qpos0’daki yansıyan inertia.
Matematik ayrıntısı: sarkma, yükselme süresi ve iki stabilite sınırı
Sarkma. Durgun hâlde ve ‘de ; küçük için . Integral terimi (hata sürdükçe büyüyen bir terim) olmadan hata asla sıfıra inmez.
Yükselme süresi. Hedef etrafında lineerleştirilince joint, zaman ölçeği olan yaya bağlı bir kütledir; sabit damping oranında her süre onunla ölçeklenir, dolayısıyla .
Explicit limit. Euler, implicit ve implicitfast konum terimini explicit integre eder; doküman limiti olarak veriyor ve yalnızca discrete’in konumda implicit olduğunu belirtiyor (Computation · Integrators); ders 02 ve 03’ün ‘si.
Implicit damping ile. implicitfast damping’i yeni hızda hesaplar: , . Adım matrisinin determinantı , izi ; 2×2 lineer bir dönüşüm olduğunda stabildir, yani . Explicit integre edilen damping (Euler’in kv’ye yaptığı) verir: limiti düşürür. Sıfırdan yaz, Adım 4 ikisini de sayısal olarak hesaplıyor.
Armature. Armature, kütle matrisi ‘nin joint’e ait köşegenine eklenir; dişli bir motor için yansıyan rotor inertia’sıdır: rotor inertia’sı × dişli oranı² (XML reference · joint). Büyük , ‘yı düşürür.
Daha derine: Calculus for Machine Learning (AIEFS: setpoint etrafında lineerleştirme); MuJoCo Modeling · Actuators.
Joint’ler
Bölüm başlığı “Joint’ler”joint type | dof | Tipik kullanım |
|---|---|---|
hinge | axis etrafında 1 rotation | SO-101’in bütün joint’leri |
slide | axis boyunca 1 öteleme | lineer tablalar, prizmatik gripper’lar |
ball | 3 rotation | kollarda nadiren |
free | 6 | serbest cisimler, robot gövdeleri |
| Joint attribute’u | Etkisi | Kaynak notu |
|---|---|---|
range | konum limiti (contact gibi yumuşak bir constraint) | limited ya da autolimits ile açılır |
damping | Euler bunu implicit çözer | |
armature | ‘nin joint köşegenine eklenen ek inertia | rotor inertia’sı × dişli oranı² |
frictionloss | normal kuvvetle ölçeklenmeyen kuru sürtünme | kuvvet yasası değil, bir constraint |
Kaynaklar: XML reference · joint, Computation · Friction loss.
Actuator’ler
Bölüm başlığı “Actuator’ler”Her actuator aslında general’dır: kuvvet , forcerange’e kırpılır, gear üzerinden joint’e aktarılır (Sıfırdan yaz, Adım 1). Kısayollar gain ve bias’ı ayarlar (XML reference · actuator, Modeling · Actuators):
| Kısayol | Kuvvet | Notlar |
|---|---|---|
motor | tork komutu; controller policy’nin kendisi | |
position | yerleşik PD; kp default 1, kv default 0, ya da dampratio | |
velocity | doküman bununla implicitfast/implicit öneriyor |
Sıfırdan yaz
Bölüm başlığı “Sıfırdan yaz”Şimdi MuJoCo’nun actuator kuvvet yasasını ve Deney’in servo ile sürülen linkini yaklaşık 40 satır NumPy ile yazacak, kp sweep’ini yeniden üretecek ve Boz’un her hücresini 2 × 2’lik bir matristen tahmin edeceksin. Adımları kendi dosyana yaz ve her adımdan sonra çalıştır. Bitmiş fonksiyonlar physai/sim.py içinde; uv run python experiments/05-joints-and-actuators/build.py dört adımı kontrolleriyle birlikte koşturur (çıktı build_output.txt dosyasında).
Adım 1 · Her actuator için tek kuvvet yasası
Bölüm başlığı “Adım 1 · Her actuator için tek kuvvet yasası”Her actuator affine’dir: kuvvet = gainprm[0] · ctrl + biasprm[0] + biasprm[1] · uzunluk + biasprm[2] · hız, sonra kırpılır. Kısayollar yalnızca bu sayıları doldurur: position gain’i , bias’ı yapar; velocity gain’i , bias’ı ; motor gain’i 1.
def actuator_force(ctrl, length, velocity, gainprm, biasprm, forcerange=None): """MuJoCo's affine actuator: gain * ctrl + bias(length, velocity), then clamped to forcerange.""" force = gainprm[0] * ctrl + biasprm[0] + biasprm[1] * length + biasprm[2] * velocity return force if forcerange is None else np.clip(force, *forcerange)Bir joint actuator’ünde uzunluk joint açısıdır, tork da gear × kuvvet. Her birinde bir actuator olan üç hinge:
== Step 1. Actuator force laws vs MuJoCo (100 random states and controls) ==motor, gear 3 gainprm[0] 1.0 · biasprm[:3] [0. 0. 0.] · max error 0.0e+00 N mposition kp 40 kv 2, forcerange ±5 gainprm[0] 40.0 · biasprm[:3] [ 0. -40. -2.] · max error 3.6e-15 N mvelocity kv 0.7 gainprm[0] 0.7 · biasprm[:3] [ 0. 0. -0.7] · max error 0.0e+00 N mAdım 2 · Deney’in linki
Bölüm başlığı “Adım 2 · Deney’in linki”Servo’nun davranışını üç sayı belirler, her biri elle hesaplanabilir: hinge etrafındaki inertia (ders 01’in capsule solid_inertia’sı artı parallel-axis terimi ), yerçekimi ve inertia (link artı armature) üzerinden dampratio’dan gelen :
def kv_from_dampratio(kp, dampratio, inertia): """Damping gain that gives a position servo this damping ratio on this inertia: 2 zeta sqrt(kp I).""" return 2 * dampratio * np.sqrt(kp * inertia)== Step 2. The Experiment's link: inertia, gravity torque, kv from dampratio ==link inertia about the hinge 0.00414684 kg m^2 · M_00 - armature 0.00414684gravity torque at q = 0.3: -tau_g cos q = -0.281156 N m · -qfrc_bias -0.281156 N m kp kv ours kv MuJoCo 1 0.359 0.359 10 1.134 1.134 100 3.586 3.586 1000 11.340 11.340Deney’in tabloları ince çubuk değeri = 0,0040 kg·m²’yi kullanıyor; capsule’ün yuvarlak uçları 0,00015 ekliyor, bu yüzden Adım 4’ün ‘sı Boz A’dan ikinci ondalıkta ayrılıyor.
Adım 3 · Servo döngüsü
Bölüm başlığı “Adım 3 · Servo döngüsü”implicitfast hıza bağlı her kuvveti, burada actuator’ün ‘sini, implicit çözer; yani adım, c_implicit = ile ders 01’in semi_implicit_euler’i:
accel = lambda q, v: (actuator_force(0.0, q, v, [kp], [0, -kp, -kv]) - tau_g * np.cos(q)) / Iq, v = semi_implicit_euler(q, v, accel, h, c_implicit=kv / I) # one implicitfast stepSarkma ‘nin çözümü (Newton yöntemi):
def servo_sag(kp, tau_g): """Steady error e of a PD servo holding a link against gravity: kp e = tau_g cos e (Newton's method).""" e = tau_g / kp for _ in range(50): e -= (kp * e - tau_g * np.cos(e)) / (kp + tau_g * np.sin(e)) return e== Step 3. Our servo loop vs mj_step (implicitfast), step -0.5 rad -> 0, 3 s == kp max |q_ours - qpos| sag (deg) servo_sag (deg) rise 10-90 % (ms) 1 5.6e-17 16.193 16.193 533.0 3 1.4e-17 5.594 5.594 335.6 10 2.8e-17 1.685 1.685 185.6 30 2.8e-17 0.562 0.562 106.1 100 1.4e-17 0.169 0.169 56.7 300 5.6e-17 0.056 0.056 31.6 1000 2.8e-17 0.017 0.017 16.5Deney’in sweep’i, satır satır, ve mj_step’ten 6e-17 rad içinde bir yörünge.
Adım 4 · Boz’u tahmin et
Bölüm başlığı “Adım 4 · Boz’u tahmin et”step_growth anahtar kelime argümanlarını adıma iletir; böylece lineerleştirilmiş servo üzerinde iki integrator’ı karşılaştırır. Euler yalnızca joint damping’i implicit çözer, implicitfast ‘yi de:
g_euler = step_growth(semi_implicit_euler, h, kp / I, (kv + damping) / I, c_implicit=damping / I)g_fast = step_growth(semi_implicit_euler, h, kp / I, (kv + damping) / I, c_implicit=(kv + damping) / I)== Step 4. Growth per step: kv explicit (Euler) or implicit (implicitfast) vs MuJoCo == kp armature h*w Euler growth MuJoCo Euler implicitfast growth MuJoCo implicitfast 998 0.028 0.88 0.725 stable 0.812 stable 998 0.010 1.33 0.343 stable 0.678 stable 998 0.005 1.65 1.650 diverged 0.595 stable 998 0.002 2.01 2.838 diverged 0.519 stable 998 0.000 2.45 4.143 diverged 0.446 stable 3000 0.028 1.53 0.725 stable 0.812 stable 10000 0.028 2.79 5.491 diverged 3.262 diverged 30000 0.028 4.83 19.786 diverged 13.661 diverged1’in üstündeki büyüme, iki integrator’da da tam olarak MuJoCo’nun ıraksadığı hücreleri işaretliyor; lineer test frictionloss’u dışarıda bıraksa bile. Bu, Matematik ayrıntısı’ndaki sınırın hesaplanmış hâli: explicit damping limiti düşürür (Euler = 1,65’te çöküyor), implicit damping yükseltir (implicitfast armature’sız 2,45’te dayanıyor, ama ‘nin küçük olduğu kp 10000’de, = 2,79, dayanmıyor).
Elinde kalan
Bölüm başlığı “Elinde kalan”physai.sim artık actuator_force, kv_from_dampratio ve servo_sag içeriyor; c_implicit’li semi_implicit_euler de bir implicitfast adımı. Ders 12 tam joint controller’ını (PID, gravity feedforward) bunun yanına yazıyor. tests/test_05_joints_and_actuators.py bunları MuJoCo’ya sabitliyor; bir şey değiştirdikten sonra uv run pytest tests/test_05_joints_and_actuators.py çalıştır.
Kütüphaneyle kullan
Bölüm başlığı “Kütüphaneyle kullan”Actuator’ü tanımla, mj_step uygulasın, compile edilmiş sayıları geri oku:
<position joint="j" kp="998.22" kv="2.731" forcerange="-2.94 2.94"/>   # or dampratio="1" instead of kv
d.ctrl[a] = target                                  # in ctrlrange; for <position>, an anglemujoco.mj_step(m, d)d.actuator_force[a]                                 # force after the clamp (Step 1)d.qfrc_actuator                                     # joint torques: gear x forcem.actuator_gainprm[a, 0], m.actuator_biasprm[a, :3] # kp and (0, -kp, -kv)
Tuzaklar:
<general>biasprm’ı yok sayar,biastype="affine"de vermezsen (default’u none);<position>bunu senin yerine ayarlar.- İki kırpma.
ctrlrangekomutu (<position>için bir açı),forcerangekuvveti sınırlar. dampratiocompile sırasında çözülür,qpos0’daki inertia’dan (Adım 2); çalışma anında armature’ı ya da bir kütleyi değiştirirsen eski değerinde kalır.
Yazdıktan sonra · 2 soru.
1. Sıfırdan yaz, Adım 1’de <position kp="40" kv="2"/>, gainprm[0] = 40 ve biasprm[:3] = (0, −40, −2) olarak compile ediliyor. actuator_force bu sayılardan hangi kuvveti hesaplar?
- ‘da terim olmadan .
- , çünkü damping’i integrator uygular.
- , sonra
forcerange’e kırpılır.
Neden: Kuvvet = gain · ctrl + bias₀ + bias₁ · uzunluk + bias₂ · hız; bir joint actuator’ünde uzunluk joint açısıdır (gear ile çarpılmış). Elle yazılan yasa actuator_force ile 3,6e-15 N m farkla örtüşüyor.
2. Sıfırdan yaz, Adım 4’te armature 0,005’li SO-101 servo’sunun büyümesi Euler altında 1,650 (MuJoCo ıraksıyor), implicitfast altında 0,595 (stabil). İki adım arasında ne farklı?
implicitfastactuator’ün ‘sini de implicit çözer (c_implicit= ), bu limiti ‘ye yükseltir;Euleryalnızca joint damping’i implicit çözer.implicitfastiçeride daha küçük bir timestep kullanır.implicitfastkonum terimini de implicit integre eder.
Neden: Konumda implicit olan yalnızca discrete. explicit iken damping sınırı düşürür (), bu yüzden Euler daha = 1,65’te çöküyor; büyüme sütunu tam olarak MuJoCo’nun ıraksadığı hücreleri işaretliyor.
Bir hinge üstünde 20 cm, 0,3 kg’lık bir capsule, ‘da yatay: = 0,2943 N·m, = 0,0040 kg·m² (ince çubuk), dt = 5 ms (SO-101’in timestep’i), implicitfast.
<option timestep="0.005" integrator="implicitfast"/><body name="link"> <joint name="j" type="hinge" axis="0 -1 0" armature="0.028"/> <geom type="capsule" fromto="0 0 0 0.2 0 0" size="0.01" mass="0.3"/></body><actuator><position joint="j" kp="{kp}" dampratio="1"/></actuator>rad’dan başla, komutu ver, 3 s çalıştır. Sarkma = son 0,5 s’deki ortalama hata; yükselme = yolun %10’undan %90’ına varma süresi.
Tahmin et. kp × 10: sarkmaya ve yükselme süresine ne olur?
Çalıştır. experiment.py, MuJoCo 3.17.0, NumPy 2.5.4, Apple M5, deterministic; çıktı output.txt’de.
| kp (N·m/rad) | dampratio 1’den kv | sarkma (°) | (°) | tam çözüm (°) | yükselme %10–90 (ms) |
|---|---|---|---|---|---|
| 1 | 0,359 | 16,193 | 16,862 | 16,193 | 533,0 |
| 3 | 0,621 | 5,594 | 5,621 | 5,594 | 335,6 |
| 10 | 1,134 | 1,685 | 1,686 | 1,685 | 185,6 |
| 30 | 1,964 | 0,562 | 0,562 | 0,562 | 106,1 |
| 100 | 3,586 | 0,169 | 0,169 | 0,169 | 56,7 |
| 300 | 6,211 | 0,056 | 0,056 | 0,056 | 31,6 |
| 1000 | 11,340 | 0,017 | 0,017 | 0,017 | 16,5 |
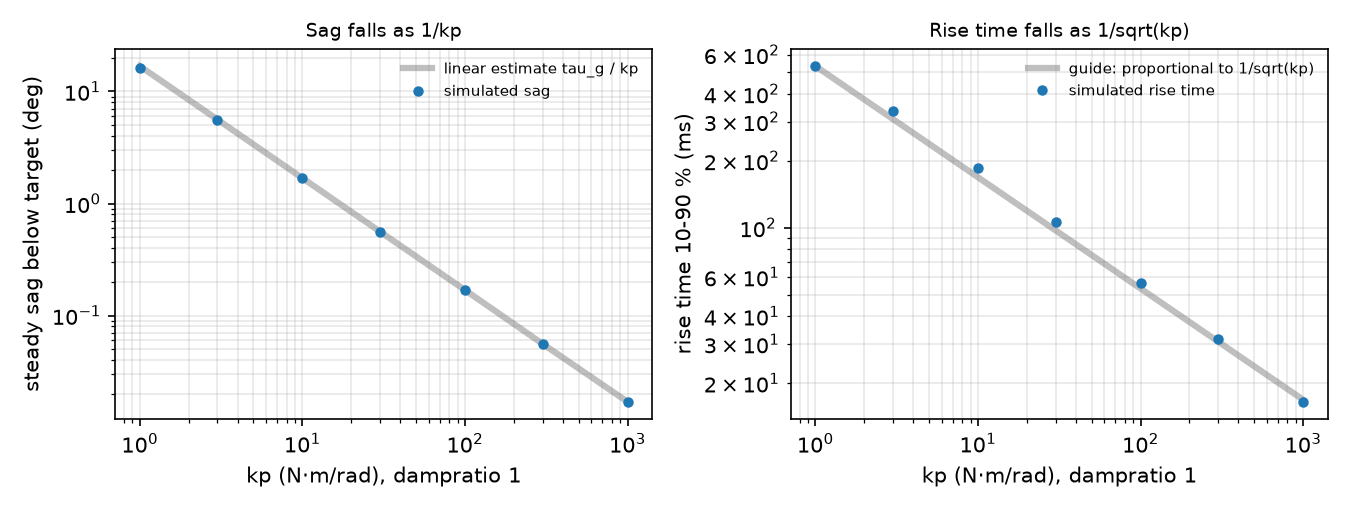
Gözlemle. Sarkma her satırda statik denge ile üç ondalığa kadar eşit; lineer yalnızca sarkma büyükken (kp = 1) sapıyor. İntegral terimi olmayan bir position servo yerçekimi altında her zaman sarkar: kp 1000’de 0,017°, kp 1’de 16,193°. Yükselme süresi ile düşüyor (kp 10 → 100: 185,6 → 56,7 ms). Sarkmayı dev gain’ler olmadan kaldırmak ders 12’deki gravity feedforward’ın işi.
A · SO-101 servo’sunu koru, armature’ı at. kp 998,22, kv 2,731, joint damping 0,6, frictionloss 0,052, dt = 5 ms; armature sweep’i:
| armature | (kg·m²) | Euler | implicitfast | discrete | |
|---|---|---|---|---|---|
| 0,028 | 0,0320 | 0,88 | stabil | stabil | stabil |
| 0,010 | 0,0140 | 1,34 | stabil | stabil | stabil |
| 0,005 | 0,0090 | 1,67 | ıraksadı | stabil | stabil |
| 0,002 | 0,0060 | 2,04 | ıraksadı | stabil | stabil |
| 0,001 | 0,0050 | 2,23 | ıraksadı | stabil | stabil |
| 0 | 0,0040 | 2,50 | ıraksadı | stabil | stabil |
Euler ilk çöken, daha = 1,67’de: joint damping’i implicit, actuator’ün kv’sini explicit çözüyor; doküman da bu yüzden kv kullanıldığında implicitfast ya da implicit öneriyor (actuator/position/kv). Menagerie’nin ±2,94 N·m forcerange’i eklenince Euler artık patlamıyor, titriyor (hedef etrafında hızlı, küçük bir ileri geri): armature 0,001’de tepeden tepeye 0,629°, 0’da 0,798°; sayısal bir problemden çok servo gürültüsüne benzeyen bir hata.
B · kp’yi yükselt (implicitfast, armature 0,028): kp 3000’de stabil ( = 1,53), kp 10000’de ( = 2,80) ve 30000’de ( = 4,84) ıraksadı; discrete dördünde de stabil kaldı. implicitfast damping’i implicit, kp’yi explicit integre eder; bu, ile sınırını verir (Matematik ayrıntısı); dokümandaki damping’siz durum. Armature 0,028’de küçük ve sınır 2’nin hemen üstünde. A’da armature’ı atmak ‘yı çok küçültüp ‘yi büyüttü; bu yüzden implicitfast = 2,50’de ayakta kaldı, kv’yi explicit çözen Euler 1,67’de çöktü. Sıfırdan yaz, Adım 4 A ve B’nin her hücresini bu yolla tahmin ediyor.
Gerçek robotta
Bölüm başlığı “Gerçek robotta”Script compile edilmiş SO-101 modelini okuyor (Menagerie · robotstudio_so101), ev pozu qpos0, dt = 5 ms:
| joint | kp | kv | forcerange (N·m) | armature | (kg·m²) | link payı | armature’sız | |
|---|---|---|---|---|---|---|---|---|
| shoulder_pan | 998,22 | 2,731 | ±2,94 | 0,028 | 0,04446 | 0,01646 | 0,75 | 1,23 |
| shoulder_lift | 998,22 | 2,731 | ±2,94 | 0,028 | 0,04542 | 0,01742 | 0,74 | 1,20 |
| elbow_flex | 998,22 | 2,731 | ±2,94 | 0,028 | 0,03734 | 0,00934 | 0,82 | 1,63 |
| wrist_flex | 998,22 | 2,731 | ±2,94 | 0,028 | 0,02913 | 0,00113 | 0,93 | 4,71 |
| wrist_roll | 998,22 | 2,731 | ±2,94 | 0,028 | 0,02808 | 0,00008 | 0,94 | 17,62 |
| gripper | 998,22 | 2,731 | ±2,94 | 0,028 | 0,02802 | 0,00002 | 0,94 | 39,33 |
Bilek ve gripper için armature efektif inertia’nın neredeyse tamamı; o olmadan bu joint’ler ‘nin çok ötesinde olurdu. kp ve kv’yi armature’sız bir Euler modeline kopyalamak Boz A’yı tekrar üretir. SO-101’in kendi implicitfast’i altında armature’sız ayakta kalıp kalmadığı test edilmedi; büyük implicit kv’si sınırı yükseltir, o yüzden hiçbir şey varsayma.
Gerçek donanım bilgileri, LeRobot SO-101 rehberinden: follower 1/345 dişli oranlı altı STS3215 servo kullanıyor; leader, elle hareket ettirilebilsin diye 1/191, 1/345 ve 1/147’yi karıştırıyor. Servo’lar tek bir bus’ı paylaşıyor; her birinin EEPROM’unda (kalıcı belleğinde) saklanan benzersiz bir ID’si var (shoulder pan 1 … gripper 6). Menagerie yorumu, kp, kv ve forcerange’in servo proportional gain’i 16 varsayımıyla türetildiğini ve LeRobot’un gain’lerinin birebir karşılığı olmadığını söylüyor.
Prosedür: gerçek elbow’a 0,5 rad’lık bir adım komutu ver, joint konumunu LeRobot üzerinden kaydet, yükselme süresini ve sarkmayı aynı yük altındaki simüle edilmiş joint’le karşılaştır. Gerçek kolda henüz ölçülmedi.
Kendini dene
Bölüm başlığı “Kendini dene”Hızlı kontrol · 2 soru. Bir cevaba tıkla.
1. SO-101 servo gain’lerini (kp 998,22, kv 2,731) dt = 5 ms’lik bir modele kopyalıyor ama armature’ı atıyorsun. Euler ne yapar?
- Daha armature 0,005’te ( = 1,67) ıraksar, çünkü actuator’ün
kvterimini explicit integre eder. - Hiçbir şey değişmez, çünkü armature rotor’u yalnızca görüntü için modeller.
- Damping’siz limitin dediği gibi tam = 2’ye kadar stabil kalır.
Neden: Boz A, Euler 0,005’ten itibaren ıraksıyor, implicitfast ve discrete stabil kalıyor; damping explicit integre edilince sınır olur, yani 2’nin altına iner.
2. Armature neden en çok SO-101’in wrist roll ve gripper joint’leri için önemli?
- O joint’ler en büyük yerçekimi torkunu taşır.
- Link’leri o kadar hafif ki armature etkin inertia’larının neredeyse tamamı; o olmasa 17,62 ve 39,33 olurdu.
- En dar joint aralıkları onlarda ve armature yumuşak bir limit gibi davranır.
Neden: Gerçek robotta tablosunda link payı 0,00008 ve 0,00002 kg·m², armature ise 0,028; armature ile her joint = 1’in altında kalıyor.
- Kolay.
<position>’ı<motor>ile değiştir vectrl = 0gönder. Link ne yapar? Hangictrlonu yatay tutar? - Orta. Position actuator’e
gear="2"ekle, kp = 100 kalsın. Sarkma değişir mi? Gear’ın uzunluk ve kuvvet üzerindeki etkisiyle açıkla. - Zor. Boz A için kv = 0 iken (joint damping 0,6 kalsın) Euler’in ıraksadığı en büyük armature’ı bul. = 2 tahminiyle karşılaştır.
Cevaplar
Bölüm başlığı “Cevaplar”- Yerçekimiyle düşer (sıfır tork). Tutmak için ‘da = 0,2943 N·m gerekir.
gearhem actuator uzunluğunu hem kuvvet aktarımını ölçekler, dolayısıyla joint stiffness’ı gear² × kp olur: sarkmanın yaklaşık dörtte birini bekle. Ölç.- Damping’siz: , yani . Implicit joint damping sınırı ‘ye genişletir, yani ıraksama daha küçük bir armature’da başlar; Sıfırdan yaz’ın
step_growth’u kv = 0 ile onu sweep’i çalıştırmadan bulur.
Akılda kalanlar ve kaynaklar
Bölüm başlığı “Akılda kalanlar ve kaynaklar”<position>= kp, kv gain’li PD; yerçekimi altında sarkma (kp 1’de 16,193°, kp 1000’de 0,017°), yükselme süresi ∝ .- Armature ‘yı düşürür. SO-101’in 0,028’i bilek ve gripper inertia’sının çoğunu oluşturuyor ve 5 ms’de ‘yı 1’in altında tutuyor.
Eulerönce çöküyor (explicitkv),implicitfastolunca (damping küçükse ≈ 2),discretedenenen her durumda dayandı;step_growthher hücreyi önceden söylüyor.
Sonraki: ders 06 · Rotation. Bu actuator’lerin üstündeki control: ders 12.
Kaynaklar