02 · Time integration ve timestep
| Bölüm | 1 · Simulation |
| Çalışma türü | CPU · Mac ya da Colab CPU |
| Önkoşul | 01 |
| Önce öğren | Calculus for Machine Learning · Numerical Stability |
| Süre | ~30 dk |
| Kod | experiments/02-timestep/experiment.py · notebook |
| Durum | ✅ tam |
Bu derste yap
Her adımı yapınca işaretle. Yalnız bu tarayıcıda saklanır.
Simülatör zamanı akıtmaz;
dtkadar sıçrar ve contact’ı yalnızca düştüğü yerde arar.
Problem
Bölüm başlığı “Problem”Unitree’nin bacaklı robotları için açık eğitim kodu (Isaac Gym) fiziği sim.dt = 0.005 s ile adımlıyor ve policy’nin her decimation = 4 adımda bir karar vermesine izin veriyor, yani saniyede 50 karar (legged_robot_config.py). Neden 5 ms de 20 değil? MuJoCo timestep’i hız–doğruluk dengesini etkileyen “en önemli tek parametre” olarak tanımlıyor (XML reference · option/timestep). Somut bir hata: 1 m yükseklikten 1 cm’lik bir tablaya bırakılan 5 cm’lik bir küp yerde bitiyor. Hangi dt değerleri buna yol açıyor ve “küçük her zaman güvenlidir” doğru mu?
Okumadan önce · 2 soru. Önce tahmin et; nedenini ders anlatıyor.
1. dt = 25 ms’den itibaren “contact görüldü” sütunu hayır diyor. Bu ne anlama geliyor?
- Tek bir adım (10,93 cm ya da daha fazla) bütün çakışma bölgesinin üstünden atlıyor ve çarpışmalar yalnızca adım anlarında kontrol ediliyor.
- Solver, belli bir hız sınırından hızlı gelen contact’ları atıyor.
- Integration hatası küpü yana doğru tablanın dışına itiyor.
Neden: Gözlemle altındaki 1. hata türü, kaçırılan contact; 25–50 ms için adım sütunu 10,93–21,87 cm ve collision detection yol boyunca hiç çalışmıyor.
2. Küp bir timestep’te tablanın içinden geçiyor. Timestep’i yarıya indiriyorsun. Düşüş artık kesin daha güvenli mi?
- Evet, daha küçük adım contact’ı her zaman daha erken yakalar.
- Hayır; bu sahnede sonuç
dt’ye göre monoton değil, 2 ms’de kalan küp 0,5 ms’de geçiyor. - Ancak integrator aynı anda RK4’e çevrilirse.
Neden: Sweep’te 0,5 ve 1 ms geçiyor (fazla yumuşak contact), 2 ms en alçak merkez 29,60 cm ile kalıyor, 12 ve 20 ms ise son contact’sız adımın nereye düştüğü sayesinde ayakta kalıyor.
Ana fikir
Bölüm başlığı “Ana fikir”Sade anlatımla
Bölüm başlığı “Sade anlatımla”Simülatör karanlık bir odadaki çakar ışık gibi çalışır: her timestep’te bir kez çakar, o anda her şeyin nerede olduğunu hesaplar ve bir sonraki çakışa atlar. İki çakış arasında hiçbir şey hesaplanmaz.
Çarpışmalar yalnızca çakışlarda bulunur. Bir çakışta ince bir tablanın üstünde, sonrakinde altında olan hızlı bir küp masaya hiç değmez. Küpü tablanın içinde yakalayan bir çakış onu yakın yüzden dışarı iter; küpün merkezi ortayı geçmişse bu alt yüzdür. Yumuşak bir contact da doğru tarafta yakalanmış bir küpün ortayı geçecek kadar batmasına izin verebilir.
Yani timestep yalnızca bir doğruluk ayarı değildir: cismin hızı ve engelin kalınlığıyla birlikte bir contact’ın oluşup oluşmayacağına karar verir.
flowchart TD
    S["t anındaki state<br/>konum q, hız v"] --> CD["collision detection<br/>yalnızca bu q'da"]
    CD --> F["yerçekimi + contact kuvvetleri<br/>ivme a'yı verir"]
    F --> V["v = v + h·a"]
    V --> Q["q = q + h·v<br/>(yeni v ile)"]
    Q -- "t = t + h" --> S
Tek timestep, kod olarak
Bölüm başlığı “Tek timestep, kod olarak”h = 0.002 # timestep in seconds (MuJoCo's default)while t < t_end: contacts = detect(q) # overlaps at THIS position only, never along the path a = acceleration(q, v, contacts) # gravity plus contact forces, divided by mass v = v + h * a # update the velocity first ... q = q + h * v # ... then move with the NEW velocity: a jump of v*h t = t + h| Büyüklük | Formül |
|---|---|
| semi-implicit Euler adımı | |
| bir adımda sıçranan mesafe | |
| yüksekliğinden serbest düşüş sonrası hız |
konum, hız, ivme, timestep (dt), zaman, yerçekimi, bırakma yüksekliğidir.
Matematik ayrıntısı: neden "semi-implicit" ve bir integrator neyi düzeltir, neyi düzeltemez
Ayrıklaştırma. Fizik bir diferansiyel denklemdir: , . Bir integrator onu ‘den ‘ye sıçrayan bir kuralla değiştirir. MuJoCo ivmeleri sürekli zamanda hesaplar, sonra integre eder (Computation · Numerical integration).
Explicit ve semi-implicit Euler. Explicit Euler eski hızla ilerler, ; MuJoCo’nun Euler’i olan semi-implicit Euler yeni hızla. Bir yayda, , explicit Euler genliği her adımda ile çarpar ve her ‘de enerji kazanır. Semi-implicit Euler’in adım matrisinin determinantı 1’dir ve olduğu sürece özdeğerleri birim çember üzerindedir; ötesinde patlar (Sıfırdan yaz, Adım 3; yine ders 03 ve ders 05’te).
Integrator’lar neyi değiştirir. Diğerleri daha fazla kuvvet terimini implicit çözer (yeni state’te) ya da adım başına birkaç kez kuvvet hesaplar (RK4). Bu sert damping’e ve düzgün harekete yardım eder; hiçbiri continuous collision detection eklemez.
Orta düzlem neden önemli. İnce bir tabla için, küpün merkezi tablanın orta düzlemini geçtiği anda çakışmadan en kısa çıkış yolu aşağıya doğrudur; ölçülen contact normal’i de tam orada ters döner (aşağıda Gözlemle’nin 2. ve 3. maddeleri).
Daha derine: Calculus for Machine Learning, Numerical Stability (AIEFS); MuJoCo Computation · Integrators.
Contact yalnızca adımlarda kontrol edilir
Bölüm başlığı “Contact yalnızca adımlarda kontrol edilir”Hızlı bir cisim ve ince bir engel için üç şey ters gidebilir:
| Hata | Koşul | Sonuç |
|---|---|---|
| kaçırılan contact | hiçbir adım çakışmaya denk gelmez | engine masayı hiç görmez |
| yanlış taraftan çakışma | ilk çakışma zaten tablanın orta düzleminin ötesinde | box–box contact normal’i aşağı bakar; solver küpü içinden iter |
| fazla yumuşak contact | contact doğru tarafta görülür ama soft constraint küpün orta düzlemin ötesine batmasına izin verir | normal çarpma sırasında ters döner |
Contact normal’i, contact’ın ittiği yöndür. Üçüncüsünü timestep değil, contact’ın yumuşaklığı olan solref belirler (ders 03).
Integrator’lar
Bölüm başlığı “Integrator’lar”Integrator, ivmeleri bir sonraki hıza ve konuma çevirir. “Implicit” bir kuvvet terimini yeni, henüz bilinmeyen state’te hesaplar (bir lineer çözüm, ama sert kuvvetlere dayanır); “explicit” mevcut state’te.
integrator | Neyi implicit çözer | Neyi iyileştirir |
|---|---|---|
Euler (default) | yalnızca joint damping | en ucuzu; doküman onu uyumluluk için tutuyor ve implicitfast öneriyor |
implicitfast | Coriolis/merkezkaç dışındaki bütün hıza bağlı kuvvetler | sert damping, actuator kv, drag |
implicit | aynısı artı Coriolis/merkezkaç (LU çözümü) | birbirine bağlı dönen zincirler (çok uzuvlu sarkaçlar) |
RK4 | hiçbiri; 4. mertebe, çok aşamalı | düzgün hareketin doğruluğu, adım başına 4 kuvvet hesabı |
discrete | hız ve konum stiffness’ı, constraint’lerle birlikte | explicit limitin çok ötesinde sert yaylar ve position servo’lar |
Kaynak: Computation · Integrators, option/integrator. Düşen küp için önemli olup olmadığı aşağıda ölçülüyor.
Sıfırdan yaz
Bölüm başlığı “Sıfırdan yaz”Şimdi üç integrator yazacak, her birinin nerede kararsızlaştığını ölçecek ve Deney’deki “ilk çakışmada merkez” sütununu fizik engine’i olmadan, yaklaşık 50 satır NumPy ile yeniden üreteceksin. Adımları kendi dosyana yaz ve her adımdan sonra çalıştır. Bitmiş fonksiyonlar physai/sim.py içinde; uv run python experiments/02-timestep/build.py dört adımı kontrolleriyle birlikte koşturur (çıktı build_output.txt dosyasında).
Adım 1 · Adım atmanın üç yolu
Bölüm başlığı “Adım 1 · Adım atmanın üç yolu”Her stepper state’i , bir accel(x, v) fonksiyonunu ve adımı alır, sonraki state’i döndürür. Explicit Euler eski hızla ilerler, semi-implicit Euler (MuJoCo’nun Euler’i, ders 01’de yazdın) yenisiyle, RK4 ise dört eğimin ortalamasını alır:
def explicit_euler(x, v, accel, h): """Move with the old velocity, then update it.""" return x + h * v, v + h * accel(x, v)def semi_implicit_euler(x, v, accel, h, c_implicit=0.0): """Update the velocity first, then move with the new one (MuJoCo's Euler).
c_implicit: damping per unit inertia treated implicitly, v' = v + h a / (1 + h c), as MuJoCo's Euler does for joint damping and implicitfast for every velocity-dependent force (lesson 05). """ v_new = v + h * accel(x, v) / (1 + h * c_implicit) return x + h * v_new, v_newdef rk4(x, v, accel, h): """Classic fourth-order Runge-Kutta on (x, v): four force evaluations per step.""" k1x, k1v = v, accel(x, v) k2x, k2v = v + h / 2 * k1v, accel(x + h / 2 * k1x, v + h / 2 * k1v) k3x, k3v = v + h / 2 * k2v, accel(x + h / 2 * k2x, v + h / 2 * k2v) k4x, k4v = v + h * k3v, accel(x + h * k3x, v + h * k3v) return (x + h / 6 * (k1x + 2 * k2x + 2 * k3x + k4x), v + h / 6 * (k1v + 2 * k2v + 2 * k3v + k4v))Deney düzeneği 1 Hz’lik bir yaydaki 1 kg’lık kütle, rad/s ile ; MuJoCo’da stiffness = olan bir slide joint:
== Step 1. Our steppers vs mj_step on a 1 Hz spring (h = 10 ms, 500 steps) ==semi_implicit_euler vs integrator=Euler: max |x_ours - qpos| = 5.6e-17 mrk4 vs integrator=RK4 : max |x_ours - qpos| = 4.8e-16 mexplicit_euler: no MuJoCo integrator moves with the old velocity; checked against its formula in Step 2Adım 2 · Enerji
Bölüm başlığı “Adım 2 · Enerji”Bir yay enerjisini, , sonsuza dek korumalı. Rahat bir = 0,063’te 1000 adımdan sonra:
== Step 2. Energy after 1000 steps, relative to the start (h = 10 ms, h*w = 0.063) ==explicit_euler E/E0 = 51.422174semi_implicit_euler E/E0 = 0.999350rk4 E/E0 = 0.999999formula for explicit Euler (1 + h^2 w^2)^n = 51.422174Explicit Euler enerjiyi her adımda tam olarak ile çarpar (Matematik ayrıntısı): on saniyede 51 kat. Semi-implicit Euler doğru değerin etrafında kaymadan salınır; RK4 biraz kaybeder.
Adım 3 · Kararlılık sınırı
Bölüm başlığı “Adım 3 · Kararlılık sınırı”Lineer bir kuvvet üzerinde her stepper, ‘ye etki eden 2 × 2’lik bir matristir. Sütunlarını bulmak için bir adımı ve ‘e uygula; en büyük |özdeğeri| adım başına büyümedir:
def step_growth(step, h, k, c=0.0, **kw): """Largest |eigenvalue| of one step on a = -k x - c v: above 1, every step amplifies the motion.""" accel = lambda x, v: -k * x - c * v # noqa: E731 cols = [step(x, v, accel, h, **kw) for x, v in ((1.0, 0.0), (0.0, 1.0))] return np.abs(np.linalg.eigvals(np.array(cols).T)).max()== Step 3. Growth per step on the undamped spring vs h*w == h*w explicit_euler semi_implicit rk4 max |x| over 10 steps: ours (semi-implicit) / MuJoCo Euler 0.5 1.118034 1.000000 0.999895 0.1022 m / 0.1022 m (started at 0.1) 1.0 1.414214 1.000000 0.993905 0.1 m / 0.1 m (started at 0.1) 1.9 2.147091 1.000000 0.800899 0.3202 m / 0.3202 m (started at 0.1) 2.1 2.325941 1.877328 0.682240 116.4 m / 116.4 m (started at 0.1) 2.8 2.973214 5.663429 0.930667 4.123e+06 m / 4.123e+06 m (started at 0.1) 2.9 3.067572 6.250000 1.193063 1.083e+07 m / 1.083e+07 m (started at 0.1)Semi-implicit Euler ‘ye kadar tam nötr (1,000000), ötesinde patlıyor; senin kodunda da MuJoCo’da da, adım adım aynı. Sınırın altında yörünge sınırlı ama bozuk: = 1,9’da 0,1 m’den başlayan kütle 0,32 m’ye savruluyor. Explicit Euler her ‘de büyüyor. RK4 hafifçe sönümlüyor, = 2,8’de dayanıyor, 2,9’da çöküyor. Ders 03 ve 05’in contact sertliği ve servo gain’i olarak karşılaştığı bu.
Adım 4 · İlk çakışan adım
Bölüm başlığı “Adım 4 · İlk çakışan adım”İlk çakışmadan önce contact yok; dolayısıyla kendi stepper’ınla serbest düşüş, küpün tablaya göre nereye düştüğünü söyler:
def first_overlap(z0, h, top, bottom, half, g=9.81): """Free fall with MuJoCo's Euler from rest at z0: centre height at the first step a cube of half-size `half` overlaps a slab between `bottom` and `top`, or None if a step jumps over the slab.""" z, v = z0, 0.0 while z + half > bottom: z, v = semi_implicit_euler(z, v, lambda x, u: -g, h) if z - half < top and z + half > bottom: return z return None== Step 4. Drop onto the 1 cm tabletop: centre at the first overlapping step (cm) ==dt (ms) ours MuJoCo side of the mid-plane (29.5 cm) 0.5 32.32 32.32 above 1 32.21 32.21 above 2 31.99 31.99 above 3 31.34 31.34 above 4 32.43 32.43 above 6 32.00 32.00 above 8 29.80 29.80 above 10 28.47 28.47 below: pushed out downward 12 30.69 30.69 above 15 27.36 27.36 below: pushed out downward 20 30.72 30.72 above 25 - - no step overlaps: missed contact 30 - - no step overlaps: missed contact 40 - - no step overlaps: missed contact 50 - - no step overlaps: missed contactDeney’in sütunu, her satırıyla: yanlış taraftan çakışmalar (10, 15 ms) ve tablanın üstünden atlayan dört timestep dahil. İlk çakışmadan sonra olanlar için ders 03’ün contact modeli gerekiyor.
Elinde kalan
Bölüm başlığı “Elinde kalan”physai.sim artık explicit_euler, semi_implicit_euler, rk4, step_growth ve first_overlap içeriyor. Ders 03 step_growth’u contact yayında, ders 05 bir position servo’da çalıştırıyor. tests/test_02_timestep.py bunları MuJoCo’ya sabitliyor; bir şey değiştirdikten sonra uv run pytest tests/test_02_timestep.py çalıştır.
Kütüphaneyle kullan
Bölüm başlığı “Kütüphaneyle kullan”MuJoCo’da timestep ve integrator m.opt’un iki alanıdır ve mj_step onları uygular:
m.opt.timestep = 0.005m.opt.integrator = mujoco.mjtIntegrator.mjINT_IMPLICITFAST # or mjINT_EULER, mjINT_RK4, ...for _ in range(n_substeps): # physics steps per control decision mujoco.mj_step(m, d)Araçlar “fizik adımı” ile “kontrol adımı”nı farklı adlarla ayırır:
| Araç | Fizik adımı | Kontrol adımı |
|---|---|---|
| MuJoCo | m.opt.timestep | senin döngün: action başına kaç mj_step çağrısı |
| Gymnasium MuJoCo env’leri | model.opt.timestep | env.step() başına frame_skip adım; env.dt = timestep * frame_skip |
legged_gym (Problem) | sim.dt = 0,005 s | action başına decimation = 4 fizik adımı |
SciPy solve_ivp | adaptif, default method="RK45" | – (kontrol döngüsü değil) |
Tuzaklar:
- “Euler” semi-implicit’tir. MuJoCo’nun
Euler’i ders kitabındaki yöntemle değilsemi_implicit_eulerile örtüşür (Adım 1). - Bölünmüş adım RK4’ü yok sayar.
integrator="RK4"ikenmj_step1ardındanmj_step2(control’ü adımın ortasında ayarlamak için kullanılan bölünmüş adım)rk4’ü değilsemi_implicit_euler’i yeniden üretir: Adım 1’in yayında kontrol ettik. env.dttimestep değildir. Gymnasium’da policy herframe_skipfizik adımında bir karar verir; yalnızcamodel.opt.timestep’ten hesaplanan bir frekans bu çarpan kadar yanlıştır.
Yazdıktan sonra · 2 soru.
1. Sıfırdan yaz, Adım 2’de explicit Euler, = 0,063’te 1000 adımdan sonra yayın başlangıç enerjisinin 51,422174 katında bitiyor. Bu sayı nereden geliyor?
- 1000 adım boyunca biriken yuvarlama hatasından.
- Explicit Euler’in yanlış hesapladığı yay damping’inden.
- Her adım enerjiyi tam olarak ile çarpar ve = 51,422174.
Neden: Eski hızla ilerlemek adım matrisinin determinantını yapar; yazdırılan formül ve simülasyon altı basamağa kadar aynı. Yayda damping yok, semi-implicit Euler ise 0,999350’de kalıyor.
2. Sıfırdan yaz, Adım 4 Deney’in “ilk çakışmada merkez” sütununu her dt için contact modeli olmayan bir serbest düşüş döngüsüyle yeniden üretiyor. Bu neden yetiyor?
- İlk çakışan adımdan önce hiç contact yok; küp serbest düşüşte ve MuJoCo’nun
Euler’i aynı semi-implicit adım. - MuJoCo hızlı cisimler için contact’ları kapatır.
- 4,37 m/s’de contact kuvveti önemsenmeyecek kadar küçük.
Neden: Contact’lar yalnızca örneklenen state’lerde bulunur ve ilki ancak ilk çakışan adımda oluşabilir; oraya kadar first_overlap ve mj_step aynı yükseklikleri hesaplar (Adım 1 stepper’ların 5,6e-17 m farkla örtüştüğünü gösteriyor).
Sahne: zemin, üst yüzü 30 cm’de olan 24 × 24 × 1 cm’lik bir tabla (orta düzlem 29,5 cm) ve tablanın 97,5 cm üstünden başlayan 5 cm, 100 g’lık bir küp.
XML = """<mujoco>  <worldbody>    <geom name="floor" type="plane" size="2 2 0.1"/>    <geom name="table" type="box" size="0.12 0.12 0.005" pos="0 0 0.295"/>    <body name="cube" pos="0 0 1.30">      <freejoint/>      <geom type="box" size="0.025 0.025 0.025" mass="0.1"/>    </body>  </worldbody></mujoco>"""
m = mujoco.MjModel.from_xml_string(XML)m.opt.timestep = dt_ms / 1000          # <- the swept number
Script her dt için şunları kaydediyor: tablayla ilk çakışan adımda (contact’ın ilk kez oluşabileceği yer) küp merkezinin yüksekliği, masa contact’ı bulunup bulunmadığı, çarpma sırasındaki en alçak merkez ve sonuç. Sweep’i daha sert bir contact’la, iki geom’a da solref="0.005 1" vererek tekrarlıyor (contact iki geom’un değerlerinin ortalamasını kullanır; dt 2,5 ms’nin üstündeyken solver 0,005’i 2·dt’ye yükseltir, bkz. ders 03).
Tahmin et. Çarpma hızı = 4,37 m/s, yani bir adım 2 ms’de 0,87 cm, 10 ms’de 4,37 cm. Küp nerede içinden geçer?
Çalıştır. experiment.py, MuJoCo 3.17.0, NumPy 2.5.4, Apple M5, deterministic; çıktı output.txt’de.
| dt (ms) | adım (cm) | ilk çakışmada merkez (cm) | contact görüldü | en alçak merkez (cm) | default solref | solref 0.005 1 |
|---|---|---|---|---|---|---|
| 0,5 | 0,22 | 32,32 | evet | — | geçti | kaldı |
| 1 | 0,44 | 32,21 | evet | — | geçti | kaldı |
| 2 | 0,87 | 31,99 | evet | 29,60 | kaldı | kaldı |
| 3 | 1,31 | 31,34 | evet | — | geçti | kaldı |
| 4 | 1,75 | 32,43 | evet | 30,54 | kaldı | kaldı |
| 6 | 2,62 | 32,00 | evet | 30,84 | kaldı | kaldı |
| 8 | 3,50 | 29,80 | evet | 29,65 | kaldı | kaldı |
| 10 | 4,37 | 28,47 | evet | — | geçti | geçti |
| 12 | 5,25 | 30,69 | evet | 30,69 | kaldı | kaldı |
| 15 | 6,56 | 27,36 | evet | — | geçti | geçti |
| 20 | 8,75 | 30,72 | evet | 30,72 | kaldı | kaldı |
| 25, 30, 40, 50 | 10,93–21,87 | — | hayır | — | geçti | geçti |
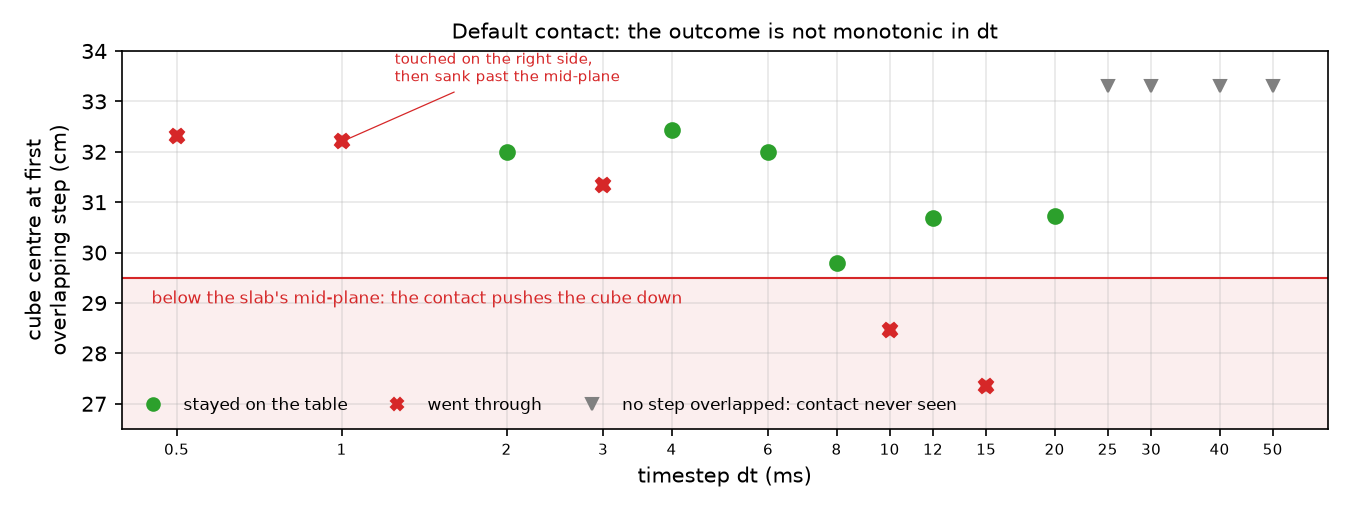
Gözlemle. Üç hata türünün üçü de görünüyor:
- Kaçırılan contact, ≥ 25 ms. Hiçbir adım çakışmaya denk gelmiyor; hiç contact üretilmiyor.
- Yanlış taraftan çakışma, 10 ve 15 ms. İlk çakışan adımda merkez zaten 29,5 cm’nin altında. 10 ms’de ilk masa contact’ı (t = 0,460 s) 1,97 cm derinde ve küpe etki eden normal’in z bileşeni −1,00: kuvvetin büyüklüğü doğru, yönü yanlış. Daha sert bir contact burada işe yaramaz.
- Fazla yumuşak contact, 0,5, 1 ve 3 ms. İlk çakışma doğru tarafta; 1 ms’de ilk contact (t = 0,447 s) 0,29 cm derinde ve normal z = +1,00. Soft contact yine de 4,37 m/s’lik küpün batmasına izin veriyor: t = 0,463 s’de merkez 29,49 cm’ye, orta düzlemin hemen altına iniyor (1 cm’lik tablaya yaklaşık 3 cm), normal dönüyor ve küp düşüyor. Ayakta kalan 2 ms koşusu 29,60 cm’ye, dönmeye 0,1 cm kala iniyor.
solref="0.005 1"ile hepsi kalıyor.
Sonuç dt’ye göre monoton değil: “küçük daha güvenli” 0,5 ve 1 ms’de, “tabladan ince adım güvenli” 3 ms’de çöküyor; 12 ve 20 ms ise son contact’sız adımın nereye düştüğü şansıyla ayakta kalıyor (Sıfırdan yaz, Adım 4 bu düşme noktalarını önceden söylüyor).
dt’yi sabit tut, yalnızca integrator’ı değiştir (default contact):
| dt | Euler | implicitfast | RK4 | discrete |
|---|---|---|---|---|
| 1 ms | geçti | geçti | geçti | geçti |
| 2 ms | kaldı (29,60) | kaldı (29,60) | geçti | geçti |
| 8 ms | kaldı (29,65) | kaldı (29,65) | geçti | geçti |
| 10 ms | geçti | geçti | geçti | geçti |
| 25 ms | geçti | geçti | geçti | geçti |
Hiçbir integrator başarısız bir durumu kurtarmıyor; RK4 ve discrete, Euler’in atlattığı iki durumda başarısız oluyor: her biri çarpmayı farklı çözüyor ve Euler koşusu dönmeye yalnızca 0,1 cm uzakken bu fark belirleyici. Integrator kuvvetleri detection’lar arasında harekete çevirir; örneklenen state’ler arasındaki yolu taramaz, yumuşak bir contact’ı da sertleştirmez. Aday çözümler daha kalın collision geom’ları ya da daha sert bir solref’tir; her biri bunun gibi bir sweep’le kontrol edilir. Integrator’ların gerçekten düzelttiği şeyler (sert damping, sert servo’lar) ders 05’te ölçülüyor.
Gerçek robotta
Bölüm başlığı “Gerçek robotta”- Menagerie SO-101
timestep="0.005"veintegrator="implicitfast"ayarlıyor (so101.xml). İnce bir nesneye (bir kart, bir kablo) kapanan bir gripper parmağı bu küp ve tablayla aynı geometridir. - Prosedür: simülasyondaki bir grasp’e güvenmeden önce grasp’i 5, 2 ve 1 ms’de çalıştır ve nesnenin son pose’unu karşılaştır.
dtile değişen bir sonuç grasp’in özelliği değil, simülasyon artefaktıdır. Gerçek kolda henüz ölçülmedi; gerçek dünyadaki karşılığıyla karşılaştırılmadı. - RL’de (reinforcement learning)
decimation, control hızını fizik hızından ayırır: policy 50 Hz’de çalışırken fizik 200 Hz’de çalışabilir.
Kendini dene
Bölüm başlığı “Kendini dene”Hızlı kontrol · 2 soru. Bir cevaba tıkla.
1. dt = 10 ms’de küp, sert solref="0.005 1" ile bile 1 cm’lik tabladan geçiyor. Stiffness neden işe yaramıyor?
- Bu timestep’te hiç contact üretilmiyor.
- İlk çakışan adımda merkez zaten tablanın orta düzleminin altında, yani contact normal’i en baştan aşağı bakıyor.
- Euler integrator’ı büyük adımlarda enerji kaybediyor ve küp batıyor.
Neden: Sweep tablosunda ilk çakışmadaki merkez 28,47 cm, yani 29,5 cm’lik orta düzlemin altında; ilk contact’ın normal’i t = 0,460 s’de z = −1,00.
2. dt = 1 ms’de default contact ile küp yine geçiyor. Hangi değişiklik onu tablada tutar?
- Timestep’i yarıya, 0,5 ms’ye indirmek.
- Integrator’ı RK4’e çevirmek.
- Daha sert bir contact,
solref="0.005 1".
Neden: Bu fazla yumuşak contact durumu; ilk contact doğru tarafta, ama küp 29,49 cm’ye batıyor ve normal dönüyor. solref 0.005 1 ile kalıyor; 0,5 ms’de de RK4’te de küp yine geçiyor.
- Kolay. Tablayı 4 cm kalın yap (
size="0.12 0.12 0.02", üst yüz 30 cm’de kalsın). Hangi hata türü önce kaybolmalı, neden? - Orta. Küpü 3 m’den bırak. Çarpma hızını hesapla, sonra sweep’i yeniden çalıştır. Başarısız
dtkümesi büyüyor mu küçülüyor mu? - Zor. 0,5–20 ms aralığındaki her
dtiçin küpün kaldığı en büyüksolreftimeconst’u (dampratio 1’de) bul. Çiz. Bunun neden 10 ve 15 ms’yi düzeltemeyeceğini açıkla.
Cevaplar
Bölüm başlığı “Cevaplar”- Fazla yumuşak contact türü: normal’in dönebilmesi için merkezin artık üst yüzün 0,5 cm değil 2 cm altına inmesi gerekir. Geri kalanını ölç.
- Çarpma hızı yeni yükseklikle ; daha hızlı çarpmalar daha derin batar ve daha uzun adım atar. Sıfırdan yaz’daki
first_overlapyeni ilk-çakışma sütununu hiçbir şey çalıştırmadan önce söyler. - 10 ve 15 ms’de ilk çakışan adım zaten orta düzlemin altında, yani stiffness ne olursa olsun ilk contact aşağı bakar.
Akılda kalanlar ve kaynaklar
Bölüm başlığı “Akılda kalanlar ve kaynaklar”- Semi-implicit Euler kadar sıçrar; contact yalnızca adım anlarında tespit edilir.
- Bu sahnede üç hata türü bir arada: kaçırılan contact (büyük
dt), yanlış taraftan çakışma (ortadt), fazla yumuşak contact (herdt,solrefile düzelir). Sonuçdt’ye göre monoton değil. - Integrator değiştirmek hiçbirini düzeltmedi; contact’a kritik davranışı
dtsweep’iyle doğrula.
Sonraki: ders 03 · Contact: soft constraint, solref ve solimp.
Kaynaklar
- MuJoCo XML reference · option:
timestep(default 0,002),integrator. - MuJoCo Computation · Numerical integration ve Integrators.
unitree_rl_gym·legged_robot_config.py:dt = 0.005,decimation = 4(2026-10-27’de okundu).- Menagerie · robotstudio_so101.
- Gymnasium
MujocoEnvkaynak kodu (dt = model.opt.timestep * frame_skip), sürüm 1.4.0. - Sayılarımız:
experiments/02-timestep/output.txt,build_output.txt.