04 · Friction ve friction cone
| Bölüm | 1 · Simulation |
| Çalışma türü | CPU · Mac ya da Colab CPU |
| Önkoşul | 03 |
| Önce öğren | Vectors, Matrices & Operations |
| Süre | ~40 dk |
| Kod | experiments/04-friction/experiment.py · notebook |
| Durum | ✅ tam |
Bu derste yap
Her adımı yapınca işaretle. Yalnız bu tarayıcıda saklanır.
Kaymaya ağırlık değil bir oran karar verir: tan θ = μ, simülasyondaki cone da buna yaklaşmak zorunda.
Problem
Bölüm başlığı “Problem”Unitree’nin açık temel eğitim config’i (Go2 config’inin miras aldığı) zemin friction’ını rastgeleleştirir ama kütleyi değil: num_envs = 4096 paralel kopyanın her biri friction’ını friction_range = [0.5, 1.25] aralığından çekiyor, randomize_base_mass = False (legged_robot_config.py). Kayma için doğru düğme friction’dır: bir ayağın ya da tutulan bir nesnenin kayıp kaymayacağı, nesnenin ne kadar ağır olduğuna değil, friction katsayısına ve contact kuvvetinin yönüne bağlı. Bu ders MuJoCo’da bir rampa üstündeki küpün kayma açısını ölçüyor, Coulomb yasasıyla karşılaştırıyor ve simülasyonun ondan saptığı iki yeri buluyor: eşiğin altında creep ve yöne bağlı pyramidal friction cone.
Okumadan önce · 2 soru. Önce tahmin et; nedenini ders anlatıyor.
1. Aynı rampada (μ = 0,3) 10 kg’lık küp, 0,1 kg’lık küpten daha büyük bir açıda mı kayar?
- Evet, ağır küp rampaya daha sert bastırır ve daha büyük bir friction bütçesi alır.
- Hayır, aşağı çeken kuvvet de friction bütçesi de ile ölçeklenir; kayma açısı yalnızca μ’ye bağlıdır.
- Hayır, hafif küp daha az momentumu olduğu için daha uzun tutunur.
Neden: koşulunda kütle yok. Deney tablosunda μ = 0,3 için üç kütle de 16,75°‘de kayıyor (teori 16,70°).
2. 0,1 kg’lık ve 10 kg’lık iki küp aynı rampadan kayma açısının üstünde kayıyor. Hangisi daha hızlı ivmelenir?
- 10 kg’lık küp, çünkü yerçekimi onu daha güçlü çeker.
- 0,1 kg’lık küp, çünkü sürtünme onu daha az tutar.
- Hiçbiri; ikisi de kütlenin sadeleştiği ile ivmelenir.
Neden: Çekiş de sürtünme bütçesi de ile ölçeklenir (Sade anlatımla); Sıfırdan yaz, Adım 2 formülü MuJoCo’ya karşı %1,2 içinde doğruluyor, Deney’de 0,1 kg ve 10 kg’lık küplerin hız eğrileri en fazla 2,1·10⁻¹² cm/s farklı.
Ana fikir
Bölüm başlığı “Ana fikir”Sade anlatımla
Bölüm başlığı “Sade anlatımla”Friction bir bütçedir. Bir yüzey bir cismi yana doğru itebilir, ama yalnızca bir sınıra kadar; bu sınır da cismin yüzeye ne kadar bastırdığıyla orantılıdır. Orantı katsayısı friction katsayısı μ’dür.
Bir kitabın üstüne telefon koy ve kitabı yavaşça eğ. Eğmek aynı anda iki şey yapar: telefonun ağırlığının daha azı kitaba bastırır (bütçe küçülür), daha fazlası telefonu aşağı çeker (talep büyür). Bir açıda talep bütçeyi aşar ve telefon kayar. Ağır bir telefon daha sert bastırır, ama tam aynı oranda daha sert de çekilir; ağırlık sadeleşir: kayma açısı yalnızca μ’ye bağlıdır.
Bir simülatör bu bütçeyi temsil etmek zorundadır. Tam kural, yan kuvvetin aynı sınıra kadar her yöne bakabileceğini söyler; yani izin verilen kuvvetler yuvarlak bir koni oluşturur. MuJoCo’nun default’u bu yuvarlak koniyi bir piramitle yaklaşıklar; piramidin düz yüzleri sınırı yöne bağımlı yapar. Ayrıca MuJoCo’nun contact’ı yumuşak olduğu için (ders 03) friction da yumuşaktır: sınırın altında bile bir cisim yavaşça creep yapabilir.
flowchart TD
    W["ağırlık m·g"] --> N["rampaya bastıran<br/>m·g·cos θ"]
    W --> P["aşağı çeken<br/>m·g·sin θ"]
    N --> B["friction bütçesi<br/>μ · m·g·cos θ"]
    B --> C{"çekiş bütçeden<br/>büyük mü?"}
    P --> C
    C -- "hayır" --> H["küp durur"]
    C -- "evet" --> S["küp kayar"]
Kayma testi, kod olarak
Bölüm başlığı “Kayma testi, kod olarak”pull = m * g * sin(theta) # gravity component along the ramp (N)budget = mu * m * g * cos(theta) # largest friction force the surface can supply (N)slips = pull > budget # m and g cancel: tan(theta) > mu (Build it, Step 1)
def in_elliptic_cone(f_n, f_t1, f_t2, mu): # MuJoCo's round cone, condim 3 return f_n >= 0 and f_t1**2 + f_t2**2 <= (mu * f_n)**2| Büyüklük | Formül |
|---|---|
| küpü aşağı çeken kuvvet | |
| friction limiti | |
| kayma koşulu | |
| kayarken ivme | |
| elliptic cone |
küpün kütlesi, yerçekimi, rampa açısı, kayma friction katsayısıdır; yüzey normal’i boyunca contact kuvveti, (daha yüksek condim ile daha fazlası) ise her biri kendi katsayısı ile sınırlanan teğetsel bileşenlerdir.
Matematik ayrıntısı: rampada Coulomb yasası ve simüle edilen cone neden sapar
Kayma koşulu. Statik friction en fazla sağlayabilir; rampada normal kuvvet ‘dır. Küp olduğu sürece durur. ‘ya bölmek verir: kütle ve yerçekimi sadeleşir (OpenStax University Physics 1, §6.2). Eşiğin üstünde net aşağı yönlü kuvvet ‘dır; tablodaki ivme buradan gelir.
Cone’lar. Bir contact kuvveti friction cone’un içindeyse kabul edilebilirdir (Computation · Contact). Elliptic cone tablodaki eşitsizliktir. Pyramidal cone, = condim olmak üzere negatif olmayan kenar kuvvetinden kurulur; condim=3 için 4 kenar. Piramidin yüzleri düzdür; kesiti çember değil çokgendir ve izin verdiği friction limiti, kaymanın contact frame’ine göre yönüne bağlıdır. Doküman elliptic cone’u fiziksel gerçekliğin daha iyi modeli olarak tanımlıyor; pyramidal cone ise bazen daha hızlı ve sağlam (option/cone).
Creep. Friction constraint’i de normal constraint gibi yumuşak çözülür; bu yüzden eşiğin altında küçük, sabit bir kayma hızına izin verilir. Doküman buna slow slippage diyor ve iki önlem sayıyor: impratio > 1 ile elliptic cone’lar ya da noslip solver’ı (Modeling · Slow slippage).
Tek μ. geom/friction üç sayı tutar (kayma, burulma, yuvarlanma; default 1 0.005 0.0001). Tek bir kayma katsayısı var, yani ayrı statik ve kinetik friction yok. Bir contact çiftinde, bir geom’un priority’si yüksek değilse eleman bazında maksimum kullanılır (geom/friction, Contact parameters).
Daha derine: Vectors, Matrices & Operations (AIEFS: bir kuvveti bileşenlerine ayırmak); OpenStax University Physics 1, §6.2; MuJoCo Computation · Contact.
MuJoCo’da friction cone’lar
Bölüm başlığı “MuJoCo’da friction cone’lar”option/cone | Tanım | condim=3 contact başına satır |
|---|---|---|
pyramidal (default) | bir piramidin negatif olmayan kenar kuvveti | 4 |
elliptic | 3 |
Satır, constraint solver’ın o contact için bulması gereken tek bir skaler bilinmeyendir.
Sıfırdan yaz
Bölüm başlığı “Sıfırdan yaz”Şimdi Coulomb kayma testini, kayma ivmesini ve MuJoCo’nun pyramidal cone’unu yaklaşık 40 satır NumPy ile yazacak; MuJoCo’nun hareketiyle, constraint satırlarıyla ve bir SciPy lineer programıyla karşılaştıracaksın. Adımları kendi dosyana yaz ve her adımdan sonra çalıştır. Bitmiş fonksiyonlar physai/sim.py içinde; uv run python experiments/04-friction/build.py dört adımı kontrolleriyle birlikte koşturur (çıktı build_output.txt dosyasında).
Adım 1 · Kayma testi
Bölüm başlığı “Adım 1 · Kayma testi”def ramp_slip(theta, mu, g=9.81): """Does a block on a ramp at angle theta slip (tan theta > mu), and its downhill acceleration if so.""" slips = np.tan(theta) > mu return slips, g * (np.sin(theta) - mu * np.cos(theta)) if slips else 0.0Bunu Deney’in 0,05°‘lik ızgarasında uygula, sonra Deney’in kendi kriterini (2 s sonunda hızlı ve ivmelenen) bu ideal bloğa uygula; blok durgunluktan sabit ivmeyle başladığı için 0,5–1,0 s ve 1,5–2,0 s’deki ortalama hızları ve :
== Step 1. Slip angle: tan(theta) > mu, then the Experiment's criterion on an ideal Coulomb block == mu arctan mu first grid angle that slips ideal block + criterion 0.3 16.70° 16.70° 16.80° 0.5 26.57° 26.60° 26.65° 0.8 38.66° 38.70° 38.75° 1.0 45.00° 45.05° 45.05°Deney 16,75°, 26,60°, 38,70° ve 44,90° ölçtü: ideal bloğun kriteri geçtiği açıdan bir ızgara adımı önce (μ = 1’de üç). ‘nün hemen üstünde ideal blok o kadar yavaş ivmeleniyor ki 2 s sonunda hâlâ 2 cm/s’nin altında; MuJoCo küpü buna creep hızını (Gözlemle’de 1,42 cm/s’ye kadar) ekliyor.
Adım 2 · Kayma ivmesi
Bölüm başlığı “Adım 2 · Kayma ivmesi”Eşiğin üstünde blok ile ivmelenir. Deney’in 80 cm’lik rampası bunu uzun süre ölçmek için kısa; onun yerine yerçekimini eğ: yerçekimi olan düz zemindeki bir küp, kayıp düşeceği bir kenar olmadan aynı fizik. ‘ye bir parabol oturt:
== Step 2. Sliding acceleration (mu = 0.5): g (sin - mu cos) vs MuJoCo, fit over 0.2-1.0 s == theta ours (m/s^2) elliptic pyramidal 28.0° 0.2747 0.2744 0.2745 30.0° 0.6571 0.6571 0.6567 35.0° 1.6088 1.6207 1.6117 45.0° 3.4684 3.4640 3.5092Her açıda, iki cone için de %1,2’nin içinde. Kalan fark formülden gelmiyor: kayan bir box ön kenarına devrilip zıplıyor (zaman zaman hiç contact’ı yok), fit de bu tümsekli kaymanın ortalamasını alıyor.
Adım 3 · Constraint satırları olarak pyramid
Bölüm başlığı “Adım 3 · Constraint satırları olarak pyramid”condim=3 için pyramidal cone her contact’ı ve boyunca dört kenar kuvvetiyle değiştirir. Constraint biçiminde her kenar bir satırıdır, contact kuvveti de onların toplamı:
def pyramid_rows(j_normal, j_tangent, mu): """Constraint rows of MuJoCo's pyramidal cone: J_n + mu J_t and J_n - mu J_t for each tangent direction.""" return np.array([j_normal + s * m * jt for m, jt in zip(mu, j_tangent) for s in (1, -1)])def pyramid_to_force(edge_forces, mu): """Contact-frame force (normal, tangential...) from the non-negative pyramid edge forces.""" f = np.asarray(edge_forces, float).reshape(-1, 2) return np.r_[f.sum(), [m * (fp - fm) for m, (fp, fm) in zip(mu, f)]], ‘yi contact frame’inden (d.contact[i].frame, önce normal) ve küpün contact noktasındaki nokta Jacobian’ından (mj_jac) kur, sonra MuJoCo’nun efc_J’si ve mj_contactForce ile karşılaştır:
== Step 3. Pyramid rows and edge forces vs MuJoCo (cube holding at 20°, mu = 0.5, pyramidal) ==4 contacts x 4 rows = 16 rows · max |our rows - efc_J| = 0.0e+00max |force from our edge sum - mj_contactForce| = 0.0e+00 NBirebir: MuJoCo pyramidal bir contact’ı böyle kuruyor.
Adım 4 · Ne kadar sürtünme, hangi yönde
Bölüm başlığı “Adım 4 · Ne kadar sürtünme, hangi yönde”Birim normal kuvvetle negatif olmayan kenar kuvvetleri olan her teğet kuvvete ulaşır: çember değil, bir eşkenar dörtgen. Birinci teğetle açısı yapan bir yönde limit bu yüzden :
def tangential_limit(phi, mu, cone): """Largest friction force per unit normal force when sliding at angle phi to the first tangent axis.""" if cone == "elliptic": return mu return mu / (abs(np.cos(phi)) + abs(np.sin(phi))) # pyramid: |f1| + |f2| <= mu f_n, a diamond== Step 4. Largest friction force per unit normal force, by sliding direction (mu = 0.5) == phi elliptic pyramid (ours) pyramid (linprog) 0° 0.5000 0.5000 0.5000 15° 0.5000 0.4082 0.4082 30° 0.5000 0.3660 0.3660 45° 0.5000 0.3536 0.3536MuJoCo: friction impulse / normal impulse on the cube over 0.2-1.0 s (world frame) holding at 20° (tan 20° = 0.3640) elliptic 0.3640 holding at 20° (tan 20° = 0.3640) pyramidal 0.3640 sliding at 35° (mu = 0.5) elliptic 0.5000 sliding at 35° (mu = 0.5) pyramidal 0.5000Dört kenar kuvveti üzerindeki SciPy lineer programı her açıda aynı sonucu veriyor. Köşegen boyunca pyramid yalnızca ‘ye izin veriyor: 0,5 yerine 0,3536. MuJoCo’nun kendi kuvvetleri yasaya uyuyor: duran küp tam ihtiyacı kadar sürtünme kullanıyor, = 0,3640; kayan küp cone’un sınırında, oran μ. Buradaki iki küp de bir teğet ekseni boyunca kayıyor (), iki cone’un uyuştuğu yerde. Boz’daki döndürülmüş küpün farklı bir ‘de kayıp kaymadığı ayrıca incelenmedi.
Elinde kalan
Bölüm başlığı “Elinde kalan”physai.sim artık ramp_slip, pyramid_rows, pyramid_to_force ve tangential_limit içeriyor. Ders 16, gripper bir nesneyi sıkarken sürtünme limitine ihtiyaç duyuyor. tests/test_04_friction.py bunları MuJoCo’ya sabitliyor; bir şey değiştirdikten sonra uv run pytest tests/test_04_friction.py çalıştır.
Kütüphaneyle kullan
Bölüm başlığı “Kütüphaneyle kullan”MuJoCo’da sürtünme geom başına üç sayı artı iki global seçenektir:
<option cone="elliptic" impratio="10"/>          # round cone; impratio > 1 reduces creep (Math details)<geom ... friction="1 0.005 0.0001" condim="3"/>  # sliding, torsional, rolling; condim picks which act
f = np.zeros(6)mujoco.mj_contactForce(m, d, i, f)               # contact i: f[0] normal, f[1:3] friction, in its framef_world = d.contact[i].frame.reshape(3, 3).T @ f[:3]
Tuzaklar:
- Dünya değil, contact frame’i.
mj_contactForcekuvveti contact frame’inde, önce normal olarak döndürür; contact’ları toplamadan ya da yerçekimiyle karşılaştırmadan önceframe.Tile döndür (Adım 4). - İki cisim için tek μ.
prioritykarar vermiyorsa MuJoCo iki geom’unfriction’ının eleman bazında maksimumunu alır (Matematik ayrıntısı): μ = 1’lik bir gripper pad’indeki kaygan bir nesne μ = 1 alır. - Contact değil, satır.
d.nefcsatırları sayar: pyramidalcondim=3contact başına dört, elliptic başına üç (Adım 3 4 contact için 16 satır buldu).
Yazdıktan sonra · 2 soru.
1. Sıfırdan yaz, Adım 4’te μ = 0,5’lik pyramidal cone köşegen boyunca ( = 45°) birim normal kuvvet başına yalnızca 0,3536’lık sürtünme kuvvetine izin veriyor. Neden?
- , kenar kuvvetleri yalnızca ‘ye ulaşır; köşegen limiti olan bir eşkenar dörtgen.
- MuJoCo hesaptan tasarruf için köşegen kaymada μ’yü yarıya indirir.
- Lineer program 45°‘de yakınsamadı.
Neden: tangential_limit veriyor; dört kenar kuvveti üzerindeki SciPy linprog da 0°, 15°, 30°, 45°‘de aynı 0,5000, 0,4082, 0,3660, 0,3536’yı buluyor. Elliptic cone her yönde 0,5000’e izin veriyor.
2. Sıfırdan yaz, Adım 1’de Deney’in kriteriyle değerlendirilen ideal bir Coulomb bloğu 16,80°‘den (μ = 0,3) itibaren kayıyor, MuJoCo küpü ise 16,75°‘den itibaren kaydı. Simüle küp kriteri neden bir ızgara adımı önce geçiyor?
- MuJoCo dosyada yazandan daha küçük bir μ kullanıyor.
- ‘nün hemen üstünde ideal blok 2 s sonunda hâlâ 2 cm/s’nin altında; simüle küp buna creep hızını ekliyor.
- 0,05°‘lik ızgara simüle açıyı aşağı yuvarlıyor.
Neden: Kriter > 2 cm/s istiyor; eşiğe bu kadar yakın ideal bloğun ‘sı çok küçük. Eşiğin altında MuJoCo küpü μ = 0,3 için zaten 0,30 cm/s’ye kadar creep yapıyor (Gözlemle).
80 × 30 × 2 cm’lik bir rampaya hizalı ve durgun yerleştirilmiş 8 cm’lik bir küp; iki geom da aynı μ’yü alıyor.
def xml(theta_deg, mu, mass, cone="pyramidal"): return f"""<mujoco> <option cone="{cone}"/> <worldbody> <body name="ramp" euler="0 {-theta_deg} 0"> <geom type="box" size=".40 .15 .01" friction="{mu} 0.005 0.0001"/> </body> <body name="cube"> <freejoint/> <geom type="box" size=".04 .04 .04" mass="{mass}" friction="{mu} 0.005 0.0001"/> </body> </worldbody></mujoco>"""2 s simüle ediliyor; ve , 0,5–1,0 s ve 1,5–2,0 s aralıklarındaki ortalama aşağı yönlü hızlar. Creep (eşiğin altında yavaş kayma, bkz. Matematik ayrıntısı) yüzünden “kayma” iki koşul istiyor:
def slips(v1, v2): return v2 > 2.0 and (v2 - v1) > 0.5 # cm/s: fast AND acceleratingKayma açısı, kendisinden büyük her açıda da kaymanın olduğu en küçük açı; grid 0,05°, ‘nün 3° altından 1° üstüne kadar.
Tahmin et. 10 kg’lık bir küp 0,1 kg’lıktan daha büyük bir açıda mı kayar?
Çalıştır. experiment.py, MuJoCo 3.17.0, Apple M5, dt = 2 ms, deterministic; çıktı output.txt’de.
| μ | 0,1 kg | 1 kg | 10 kg | |
|---|---|---|---|---|
| 0,3 | 16,70° | 16,75° | 16,75° | 16,75° |
| 0,5 | 26,57° | 26,60° | 26,60° | 26,60° |
| 0,8 | 38,66° | 38,70° | 38,70° | 38,70° |
Gözlemle.
- Kütlenin etkisi yok: bütün sweep boyunca 0,1 kg ve 10 kg’lık küplerin hız dizileri en fazla 2,1·10⁻¹² cm/s farklı (yuvarlama).
- Ölçülen açı teoriden en fazla bir grid adımı uzakta (en büyük sapma +0,05°). μ = 1 için script 45,00°‘ye karşı 44,90° veriyor.
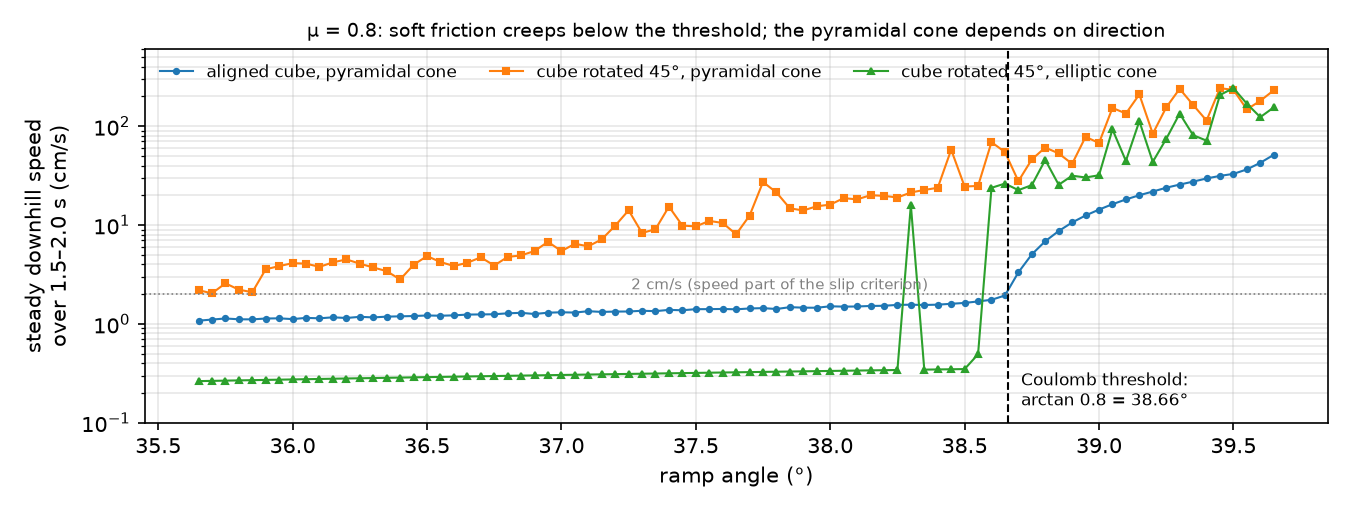
- Creep. Eşiğin en az 1° altında küp hâlâ sabit hızla hareket ediyor: μ = 0,3, 0,5, 0,8 için 0,30, 0,60 ve 1,42 cm/s’ye kadar; ise 0,05 cm/s’nin altında kalıyor. Yalnızca hıza bakan bir kriterle ( > 2 cm/s) “kayma açısı” μ = 0,3 ve 0,5 için 16,35°‘ye (−0,35°) ve 26,25°‘ye (−0,32°) düşüyor. O kriterin yakaladığı şey ivmelenme değil, creep.
- Elliptic cone hizalı küp için aynı açıları veriyor (16,75°, 26,60°, 38,70°).
Küpü rampa normali etrafında 45° döndür. Coulomb friction izotroptur, hiçbir şey değişmemeli:
| μ | cone | kayma açısı | teoriye göre | eşiğin ≥ 0,5° altında en yüksek sabit hız |
|---|---|---|---|---|
| 0,5 | pyramidal | 26,30° | −0,27° | 7,40 cm/s |
| 0,5 | elliptic | 26,60° | +0,03° | 0,18 cm/s |
| 0,8 | pyramidal | 37,70° | −0,96° | 27,24 cm/s |
| 0,8 | elliptic | 38,60° | −0,06° | 0,34 cm/s |
Default pyramidal cone’da döndürülmüş küp μ = 0,8’de neredeyse 1° erken kayıyor ve durması gereken yerde 27,24 cm/s’ye kadar kayıyor. Elliptic cone bir iki grid adımı içinde kalıyor. Makul bir mekanizma, piramidin kenarlarının contact frame’ine bağlı olması ve böylece izin verilen teğetsel kuvvetin yöne bağlı hâle gelmesi; ama bu burada ayrıştırılmadı (box–box contact noktalarının yerleşimi de rotation’la değişiyor). Bunu ölçülmüş bir uyarı olarak al: friction limitleri önemliyse (grasping, ayak kayması) cone="elliptic" kullan ya da bir sweep’le doğrula.
Bu sayıların arkasındaki hız eğrileri, μ = 0,8 için, iki sapmayı birlikte gösteriyor (plot.py aynı sweep()’i yeniden çalıştırıyor; açı başına hızlar output.txt’de yok):
Gerçek robotta
Bölüm başlığı “Gerçek robotta”- Menagerie SO-101 zaten
cone="elliptic"veimpratio="10"kullanıyor, yani yukarıdaki slow slippage önlemini. Gripper collision geom’larıfriction="1 5e-3 5e-4",condim="6"vepriority="1"kullanıyor, yani onların μ = 1 değeri nesneninkini eziyor (so101.xml). μ = 1’in baskı pad’lerle belirli bir nesne arasında tutup tutmadığı gerçek kolda henüz ölçülmedi. - Prosedür (bu deneyle aynı): nesneyi pad malzemesinden bir rampaya koy, yavaşça eğ, kayma açısını 5 kez kaydet, μ = tan θ. Gerçek yüzeylerde statik katsayı kinetikten büyüktür; MuJoCo’nun tek μ’sü bu farkı temsil edemez.
Kendini dene
Bölüm başlığı “Kendini dene”Hızlı kontrol · 2 soru. Bir cevaba tıkla.
1. Eşiğin altında simüle edilen küp hâlâ küçük, sabit bir hızla hareket ediyor. “Kayma” yalnızca “2 cm/s’den hızlı” demekse ne ters gider?
- Hiçbir şey; creep her açıda 2 cm/s’nin çok altında bir yuvarlama hatası.
- Ölçülen kayma açısı fazla büyük çıkar, çünkü creep küpü yavaşlatır.
- Creep kayma sayılır, yani ölçülen kayma açısı fazla küçük çıkar.
Neden: Yumuşak friction creep yapar. Gözlemle’de yalnızca hıza bakan kriter μ = 0,3 için 16,35° (−0,35°), μ = 0,5 için 26,25° (−0,32°) veriyor; ivmelenme şartı bunu düzeltiyor.
2. Küp rampa normali etrafında 45° döndürülüyor. Coulomb friction izotroptur, hiçbir şey değişmemeli. μ = 0,8’de koşu ne gösterdi?
- Default pyramidal cone neredeyse 1° erken kaydı (37,70°); elliptic cone teoriye yakın kaldı (38,60°).
- İki cone da aynı açıyı verdi; cone yalnızca solver hızını etkiler.
- Elliptic cone erken kaydı, pyramidal cone tam teoride kaldı.
Neden: Boz tablosu, pyramidal −0,96° ve durması gereken yerde 27,24 cm/s’ye kadar kayma. Friction limitleri önemliyse cone="elliptic" kullan ya da bir sweep’le kontrol et.
- Kolay.
mass’ı 1000 kg yap. μ = 0,5’teki kayma açısını tahmin et, sonra düzenleyip--quickile çalıştır. - Orta. Rampaya μ = 0,3, küpe μ = 0,8 ver. Hangi açıda kayar? Sonra rampa geom’una
priority="1"ekle. - Zor. μ ∈ [0,5, 1,25] ile eğitilmiş policy için rampadaki kayma açısı aralığını hesapla. Sonra döndürülmüş küp ve iki cone ile pyramidal sonucun μ = 1,25’te ne kadar sapabileceğini ölç. Ders 39 · Domain randomization için not al.
Cevaplar
Bölüm başlığı “Cevaplar”- Değişmez, bu düzenekte 26,60°: kütle sadeleşir.
- Priority olmadan MuJoCo büyük μ’yü, 0,8’i kullanır, yani yaklaşık 38,7° bekle; rampada priority varken μ = 0,3, yaklaşık 16,75°. Doğrulamak için çalıştır.
- Teoride ‘ten (26,57°, script yazdırıyor) ‘e; döndürülmüş küpün μ = 1,25’teki sapması tahminle değil ölçümle bulunmalı.
Akılda kalanlar ve kaynaklar
Bölüm başlığı “Akılda kalanlar ve kaynaklar”- tan θ = μ, kütleden bağımsız; kayma kriteri ivmelenme istediğinde MuJoCo bunu μ = 0,3–0,8 için 0,05° içinde üretiyor (μ = 1’de 45,00°‘ye karşı 44,90°).
- Soft contact eşiğin altında creep yapıyor (burada 1,42 cm/s’ye kadar); yalnızca hıza bakan kriter creep’i kayma sanıyor.
- Default pyramidal cone bu testte yöne bağlı (45°‘de −0,96°); elliptic değil.
Sonraki: ders 05 · Joint’ler ve actuator’ler.
Kaynaklar
- OpenStax, University Physics Vol. 1, §6.2 Friction.
- MuJoCo XML reference · option/cone, geom/friction; Computation · Contact; Modeling · Contact parameters.
unitree_rl_gym·legged_robot_config.py:num_envs = 4096,randomize_friction = True,friction_range = [0.5, 1.25](2026-10-27’de okundu).- Menagerie · robotstudio_so101.
- Sayılarımız:
experiments/04-friction/output.txt.