12 · Joint control: PD, PID, gravity feedforward ve position servo
| Bölüm | 4 · Dynamics ve control |
| Çalışma türü | CPU · Mac ya da Colab CPU |
| Önkoşul | 05, 11 |
| Önce öğren | Calculus for Machine Learning |
| Süre | ~60 dk |
| Kod | experiments/12-joint-control/experiment.py · notebook |
| Durum | ✅ tam |
Bu derste yap
Her adımı yapınca işaretle. Yalnız bu tarayıcıda saklanır.
Policy “joint bu açıya” der. Joint’in oraya nasıl gideceğine iki sayı, Kp ve Kd karar verir; yerçekimini tek başlarına düzeltemezler.
Problem
Bölüm başlığı “Problem”Unitree Go2’nun 12 bacak joint’i var. Unitree’nin açık eğitim kodunda her biri aynı PD kuralıyla (proportional–derivative: bir yay artı bir sönümleyici) sürülüyor: stiffness = 20 (Kp, N·m/rad), damping = 0.5 (Kd, N·m·s/rad), control_type = 'P' (go2_config.py):
# legged_robot.py · _compute_torquestorques = self.p_gains*(actions_scaled + self.default_dof_pos - self.dof_pos) - self.d_gains*self.dof_velreturn torch.clip(torques, -self.torque_limits, self.torque_limits)(legged_robot.py). Policy hedefi her 20 ms’de bir güncelliyor (sim.dt = 0.005, decimation = 4, legged_robot_config.py); Unitree’nin gerçek Go2 için kalkma örneği Kp = 60, Kd = 5 kullanıyor (go2_stand_example.cpp). Bu sayılar neden çalışıyor, neyi yanlış yapıyor ve bir SO-101 servo’su bunun yerine ne yapıyor?
Okumadan önce · 2 soru. Önce tahmin et; nedenini ders anlatıyor.
1. Bir PD eklem, bir link’i yerçekimine karşı tutuyor. Neden hedefin altında oturur?
- Derivative terimi motorun enerjisini yavaşça tüketir.
- Spring terimi torque’u yalnızca hatadan üretir; ağırlığı tutmak için bir miktar hata kalmak zorunda.
- Simülatörün timestep’i fazla büyük.
Neden: Dururken . B bölümünde Kp 20 8,342° bırakıyor, Kp 80 bile 2,106°; sarkma Kp ile küçülüyor ama sıfıra inmiyor.
2. SO-101’dekiler gibi bir hobi position servo’su komut olarak ne alır?
- Bir hedef açı; motorun içindeki bir PD döngüsü hatayı torque cap’ine kadar torka çevirir.
- Bir tork; onu doğrudan uygular.
- Bir joint hızı; onu integre edip açıya çevirir.
Neden: Menagerie modelinde her STS3215 bir position actuator’ü; kuvvet , ±2,94 N·m’de kırpılıyor (Ana fikir, Servo).
Ana fikir
Bölüm başlığı “Ana fikir”Sade anlatımla
Bölüm başlığı “Sade anlatımla”Eklemi hedefine bir yayla (sertliği Kp, uzaklaştıkça daha sert çeker) ve bir amortisörle (gücü Kd, hıza direnir) bağlanmış gibi düşün. Sert yay, zayıf amortisör: hızlı varır, sonra zıplar (overshoot); güçlü amortisör: zıplama yok, hareket ağır. Tatlı nokta eklemin ne kadar ağır olduğuna bağlıdır.
Controller her milisaniye tekrarlar: ölç, karşılaştır, düzelt. Yay yalnızca gerildiğinde iter; bu yüzden bir ağırlığı tutarken eklem hedefinin biraz altında durur (sarkma). Üç çıkış yolu var: daha sert bir yay (sarkma azalır, sıfıra inmez), hata sürdükçe daha sert iten bir integral terimi (yavaş, overshoot yapabilir) ya da feedforward: ağırlığın torkunu modelden hesaplayıp daha hiç hata oluşmadan ekle.
SO-101’deki gibi bir hobi servo’su bu döngüyü motorun içinde koşar: hedef açı gönderirsin, en fazla torque cap’i kadar karşı koyar.
flowchart TD
    R["hedef açı q*"] --> E["karşılaştır<br/>hata e = q* − q"]
    E --> PD["PD<br/>Kp·e − Kd·q̇"]
    FF["gravity feedforward<br/>modelden g(q)"] --> S["topla"]
    PD --> S
    S --> C["torque cap<br/>±τmax'a kırp"]
    C --> J["eklem + yük<br/>inertia, yerçekimi"]
    J -- "q, q̇ ölç" --> E
Kontrol döngüsü kod olarak
Bölüm başlığı “Kontrol döngüsü kod olarak”integ = 0.0while True: # every dt (1 ms here; inside the servo on a real arm) q, qd = read_joint() # measure: angle [rad], velocity [rad/s] e = q_target - q # compare: distance to the target [rad] tau = kp * e - kd * qd # correct: spring toward target, damper against speed integ += e * dt # PID only: running sum of past error [rad*s] tau += ki * integ # PID only: push harder the longer the error lasts tau += gravity_torque(q) # feedforward only: cancel the known load (qfrc_bias) tau = np.clip(tau, -tau_max, tau_max) # the motor cannot give more than its cap apply_torque(tau)| Formül | Ne söylüyor |
|---|---|
| PD kuralı (yay + sönümleyici) | |
| kapalı döngü bir kütle–yay–sönümleyicidir | |
| hız; settling süresi ile ölçeklenir | |
| şekil: 1’in altında overshoot, 1 kritik, 1’in üstünde sürünme | |
| için | hedefin ötesine salınan adım oranı |
| sarkma : yay yerçekimini dengeler |
, , : açı, hedef, hız; : motor torku; : eklemin inertia’sı (ders 11, ‘nin köşegeni); N·m/rad, N·m·s/rad; : doğal frekans; : damping oranı; ; : yerçekimi torku. Kp hızı, Kd şekli belirler.
Servo. Menagerie modelinde her STS3215 bir position actuator’ü: kuvvet , , , ±2,94 N·m’de kırpılıyor (so101.xml): torque cap’li bir PD döngüsü.
Matematik ayrıntısı: ikinci derece sistem, overshoot ve yerçekiminin neden PD'den fazlasını istediği
Kapalı döngü. PD kuralını ‘ya koyup ‘ya böl: . Kökler için salınır, için yavaş bir reel kök içerir; bu yüzden overdamping yine yavaş oturur.
Overshoot. için step yanıtı ile salınır ve ilk tepesi ‘dedir; overshoot formülü buradan çıkar. Sabit ‘da her zaman sabiti ‘in katıdır; bu yüzden Kp dört katına çıkınca settling süresi yarıya iner.
Yerçekimi sarkması. Dururken : sonlu her için sıfır olmayan bir (Sıfırdan yaz, Adım 4 çözüyor).
Integral etkisi. ile denge ister; bedeli üçüncü dereceden bir döngü ve windup. Feedforward ise, model doğruysa, yerçekimsiz hata dinamiğini bırakır.
Daha derine: Linear Systems; Lynch & Park, Modern Robotics, böl. 11 (Robot Control).
Sıfırdan yaz
Bölüm başlığı “Sıfırdan yaz”Şimdi joint controller’ı yaklaşık 50 satır NumPy ile yazacaksın; her adım Deney’in eklemini koşturan MuJoCo ile karşılaştırılıyor: bir hinge’den 30 cm uzakta 1 kg, 1 ms’lik adımlar. MuJoCo’dan yalnızca sabit sayıları alıyorsun.
Adımları kendi dosyana yaz (örneğin scratch/my_joint.py) ve her adımdan sonra çalıştır. Bitmiş fonksiyonlar physai/control.py içinde; uv run python experiments/12-joint-control/build.py altı adımı kontrolleriyle birlikte koşturur (çıktı build_output.txt dosyasında).
Adım 1 · Yük: tek bir link’te yerçekimi
Bölüm başlığı “Adım 1 · Yük: tek bir link’te yerçekimi”yatay ve aşağıyken kütle yüksekliğindedir; yerçekimi eklemi ile döndürür. Inertia artı kütlenin kendi kg·m²’si.
def gravity_torque(q, m, l, g=9.81): """Torque gravity puts on a hinge with a point mass m at distance l (q = 0 horizontal, q > 0 down).""" return m * g * l * np.cos(q)MuJoCo’nun qfrc_bias’ı ters işaretlidir: eklemin yerinde kalmak için sağlaması gereken kuvvet.
== Step 1. Gravity torque m g l cos(q) by hand vs MuJoCo ==inertia: m l^2 + 1e-4 = 0.0901 kg m^2, MuJoCo mass matrix = 0.0901 kg m^2 q (deg) ours (N m) -qfrc_bias (N m) 0 2.9430 2.9430 30 2.5487 2.5487 60 1.4715 1.4715 90 0.0000 0.0000 -45 2.0810 2.0810max difference: 4.7e-16 N mAdım 2 · Simülatör: tek bir semi-implicit Euler adımı
Bölüm başlığı “Adım 2 · Simülatör: tek bir semi-implicit Euler adımı”Bir hinge için Newton der. MuJoCo’nun varsayılan Euler’inin sırasıyla integre et: önce yeni hız, sonra yeni hızdan yeni açı (semi-implicit Euler, ders 11).
def step_joint(q, qd, tau, inertia, dt, load=0.0): """One semi-implicit Euler step: new speed from the torques, then new angle from the new speed.""" qdd = (tau + load) / inertia # motor torque plus load torque (e.g. gravity) qd = qd + dt * qdd q = q + dt * qd # uses the updated speed: this is the "semi" return q, qddef simulate_joint(torque_fn, q0, inertia, dt, steps, load_fn=None): """Run a torque controller on one joint from rest at q0; returns the angle after every step.""" q, qd, qs = q0, 0.0, [] for _ in range(steps): load = load_fn(q) if load_fn else 0.0 q, qd = step_joint(q, qd, torque_fn(q, qd), inertia, dt, load) qs.append(q) return np.array(qs)== Step 2. Semi-implicit Euler by hand vs mj_step (free swing from horizontal, 1 s) ==angle after 1 s: ours 77.423 deg, MuJoCo 77.423 degmax |q_ours - q_mujoco| over 1000 steps: 4.4e-16 radAdım 3 · PD kuralı
Bölüm başlığı “Adım 3 · PD kuralı”Yay ve sönümleyici, tek satır:
def pd_torque(q, qd, q_target, kp, kd): """PD law: a spring toward q_target (stiffness kp) and a damper against the joint speed (kd).""" return kp * (q_target - q) - kd * qdI, DT = 1.0 * 0.3 ** 2 + 1e-4, 0.001kd = 2 * zeta * np.sqrt(20 * I) # Kd for a chosen damping ratioq = simulate_joint(lambda q, qd: pd_torque(q, qd, 0.5, 20, kd), 0.0, I, DT, 4000)overshoot = (q.max() - 0.5) / 0.5 * 100MuJoCo’da aynı tork bir motor actuator’ünün d.ctrl[0]’ına ya da d.qfrc_applied[0]’a gider; ikisi de deneniyor.
== Step 3. PD step 0 -> 0.5 rad, Kp = 20, no gravity: overshoot == zeta Kd ours % MuJoCo % formula % 0.1 0.268 72.91 72.91 72.92 0.3 0.805 37.14 37.14 37.23 0.5 1.342 16.16 16.16 16.30 0.7 1.879 4.45 4.45 4.60 1.0 2.685 0.00 0.00 0.00max |q_ours - q_mujoco| over all runs: 3.3e-16 radsame loop through qfrc_applied instead of the motor: max diff 0.0e+00 radDeney’in A bölümündeki sayılar, basamak basamak; ideal sürekli formül 0,01 ile 0,15 puan yukarıda.
Adım 4 · Yerçekimi altında sarkma
Bölüm başlığı “Adım 4 · Yerçekimi altında sarkma”Yükü ekle (load_fn=lambda q: gravity_torque(q, 1.0, 0.3)) ve sarkık durumdan (90°) yataya (0°) basamak ver. Dururken ağırlığı yay taşır, , bir sabit nokta:
def pd_sag(kp, mgl, iters=200): """Steady error e of a PD joint holding a link at horizontal: the fixed point of kp e = mgl cos(e).""" e = 0.0 for _ in range(iters): e = mgl * np.cos(e) / kp return e== Step 4. PD under gravity, hanging (90 deg) -> horizontal (0 deg), zeta 0.7: sag == Kp ours (deg) MuJoCo (deg) Kp e = mgl cos e (deg) 5 29.385 29.385 29.385 20 8.342 8.342 8.342 80 2.106 2.106 2.106Simülatör, MuJoCo ve formül aynı: sarkma PD kuralına ait.
Adım 5 · Gravity feedforward
Bölüm başlığı “Adım 5 · Gravity feedforward”Modelin yerçekimi torkunu daha hiç hata oluşmadan ekle: senin gravity_torque’unla (eksi, MuJoCo’nun +qfrc_bias’ı).
KD = 2 * 0.7 * np.sqrt(20 * I) # 1.879, zeta = 0.7load = lambda q: gravity_torque(q, 1.0, 0.3)q = simulate_joint(lambda q, qd: pd_torque(q, qd, 0.0, 20, KD) - load(q), np.pi / 2, I, DT, 4000, load)== Step 5. PD + gravity feedforward, Kp = 20, Kd = 1.879 ==feedforward overshoot (deg) final err (deg) t into 0.5 deg (s)ours: -g(q) at the current q 4.009 0.000 0.463MuJoCo: qfrc_bias after mj_forward 4.009 0.000 0.463MuJoCo: qfrc_bias left by mj_step 3.994 0.000 0.463max |q_ours - q_fresh|: 4.2e-17 radSon hata yok oluyor, ama overshoot 4,009°, Deney’de ise 3,994°: Deney d.qfrc_bias’ı mj_step’ten hemen sonra okuyor, o anda alan hâlâ 1 ms önceki açının değerini tutuyor. Yeniden hesaplarsan (mj_forward) ya da kendi ‘nu kullanırsan 4,009° çıkar. Gerçek robotta bus ve sensör daha fazla gecikme ekler.
Adım 6 · Limitler: anti-windup ve torque cap
Bölüm başlığı “Adım 6 · Limitler: anti-windup ve torque cap”Gerçek donanım integral için bir limit (yoksa şişer: Deney’deki 46,016°) ve motorun torque cap’ini ister. Küçük bir sınıf:
@dataclassclass PID:    """PD + integral + feedforward, with an anti-windup clamp and the motor's torque limit."""    kp: float    kd: float    ki: float = 0.0    i_max: float = np.inf      # anti-windup: the integral term may give at most this torque (N m)    tau_max: float = np.inf    # motor torque limit (N m)    integ: float = 0.0         # running sum of the error (rad s)
    def __call__(self, q, qd, q_target, dt, tau_ff=0.0):        self.integ += (q_target - q) * dt        if self.ki:                                # clamp the sum, not just the output            lim = self.i_max / self.ki            self.integ = min(max(self.integ, -lim), lim)        tau = pd_torque(q, qd, q_target, self.kp, self.kd) + self.ki * self.integ + tau_ff        return min(max(tau, -self.tau_max), self.tau_max)
Clamp toplamı sınırlar, böylece boşaltılacak bir şey kalmaz; 3 N·m, integralin gereken en büyük torkunun, = 2,943 N·m’nin hemen üstünde.
== Step 6. Limits: integrator clamp (anti-windup) and torque cap ==controller overshoot (deg) final err (deg) t into 0.5 deg (s)PID Ki = 160 46.016 0.000 1.520 peak |tau| 31.67 N mPID Ki = 160, |Ki integ| <= 3 N m 4.646 0.000 0.685 peak |tau| 31.67 N mPD + feedforward 4.009 0.000 0.463 peak |tau| 31.42 N mPD + feedforward, |tau| <= 3.5 N m 2.512 0.000 0.607 peak |tau| 3.50 N mPID Ki = 160, ours vs MuJoCo: max diff 7.5e-17 radtorque cap, ours (clip in PID) vs MuJoCo (unclipped torque, ctrlrange = +-3.5): max diff 2.2e-16 radClamp, Ki = 160 overshoot’unu 46,016°‘den 4,646°‘ye, ±0,5° içine girme süresini 1,520 s’den 0,685 s’ye indiriyor. Cap’siz ilk komut 31,42 N·m ( çarpı 90°); 3,5 N·m’lik cap hareketi yavaşlatıyor (0,607 s) ve yumuşatıyor (2,512°). 2,943 N·m’nin altında link hiç tutulamazdı (C bölümü).
Elinde kalan
Bölüm başlığı “Elinde kalan”physai.control artık gravity_torque, step_joint, simulate_joint, pd_torque, pd_sag ve PID içeriyor. Bir trajectory (ders 13), aynı controller’a hareket eden bir q_target vermekten ibaret. tests/test_12_joint_control.py bunları MuJoCo’ya ve ζ ile sarkma formüllerine sabitliyor; bir şey değiştirdikten sonra uv run pytest tests/test_12_joint_control.py çalıştır.
Kütüphaneyle kullan
Bölüm başlığı “Kütüphaneyle kullan”MuJoCo’nun position actuator’ü aynı PD kuralıdır, mj_step içinde hesaplanır; hedefi gönderirsin:
<actuator> <position joint="j" kp="20" kv="1.879"/> <!-- or kp="20" dampratio="0.7" --></actuator>d.ctrl[0] = q_target # position actuator: force = kp (ctrl - q) - kv qdotmujoco.mj_step(m, d)Kendi tork döngün için bir motor actuator’ü ya da qfrc_applied kullan; qfrc_bias’ı mj_forward ile yeniden hesapla ya da gövdeye gravcomp="1" ver:
mujoco.mj_forward(m, d) # qfrc_bias for the current qd.ctrl[0] = kp * (q_target - d.qpos[0]) - kd * d.qvel[0] + d.qfrc_bias[0]mujoco.mj_step(m, d)== Use it. MuJoCo's own position actuator and gravity compensation ==dampratio="0.7" -> kv = 1.879 (2 zeta sqrt(Kp I) = 1.879)step 0 -> 0.5 rad: overshoot 4.45 %, max diff to our PD loop 1.1e-16 radunder gravity, hanging -> horizontal overshoot (deg) final err (deg) qfrc_passive qfrc_actuatorposition actuator 0.000 8.342 0.000 -2.912+ body gravcomp="1" 4.009 0.000 -2.943 0.000+ joint actuatorgravcomp="true" 4.009 0.000 0.000 -2.943dampratio senin Kd’ni veriyor; actuator Adım 3 döngünü 1,1e-16 rad farkla tekrarlıyor ve 8,342° sarkıyor; gravcomp sarkmayı Adım 5’teki overshoot’la (4,009°) gideriyor.
Aynı iki gain başka yerlerde (birimler farklı: sayıyı asla satırlar arasında kopyalama):
| Nerede | P gain | D gain | Not |
|---|---|---|---|
| physai | PID.kp | PID.kd | N·m/rad, N·m·s/rad |
MuJoCo position actuator | kp | kv ya da dampratio | SO-101 modeli: kp="998.22" kv="2.731" forcerange="-2.94 2.94" (so101.xml) |
unitree_rl_gym config | stiffness | damping | joint adına göre dict; Go2 için 20 ve 0,5 (go2_config.py) |
unitree_sdk2 düşük seviye komut | motor_cmd()[i].kp() | motor_cmd()[i].kd() | her komutta, q, dq, tau ile; kalkma örneğinde 60 ve 5 (go2_stand_example.cpp) |
| Isaac Lab actuator config | stiffness (“p-gain”) | damping (“d-gain”) | implicit actuator’ler bunları fizik motoruna verir, explicit olanlar effort’u hesaplar (isaaclab.actuators) |
| LeRobot SO-101 follower (Feetech STS3215) | P_Coefficient = 16 | D_Coefficient = 32 | servo register değerleri, birimsiz; I_Coefficient = 0 (config_so_follower.py) |
Üç tuzak:
- Gain, gain değildir. LeRobot’un 16’lık P katsayısı bir servo register değeri; Menagerie modelinin
kp = 998,22N·m/rad’ı bu varsayımla türetildi ve “1-to-1 mapping” değil (so101.xml). Araç değiştirince yeniden tune et. - Bayat
qfrc_bias.mj_step’ten sonra adımın başındaki değeri tutar (Adım 5: 4,009° yerine 3,994°). Hareket eden çok joint’li bir kolda Coriolis ve merkezkaç torklarını da içerir; yalnız dururken ‘dur. - Bedava gravity compensation.
gravcomp="1"ile actuator 0,000 N·m gösteriyor: MuJoCo 2,943 N·m’yi passive olarak kaydediyor, oysa gerçek bir motor bunu sağlamak zorunda.actuatorgravcomp="true"onuqfrc_actuatoraltında kaydeder.
Yazdıktan sonra · 2 soru.
1. Sıfırdan yaz, Adım 6’da Ki = 160’lı PID 46,016° overshoot yapıyor. Integral terimini 3 N·m’ye clamp’lemek ne yapar ve neden 3?
- İşe yarar bir şey yapmaz; integral artık büyüyemediği için her clamp kalıcı hata bırakır.
- Overshoot’u tamamen kaldırır; 3 motorun torque cap’idir.
- Overshoot 4,646°‘ye iner ve son hata sıfır kalır; 3 N·m, integralin sağlaması gereken en büyük torkun, = 2,943 N·m’nin hemen üstünde.
Neden: Toplam yine yataydaki yerçekimi torkuna ulaşabiliyor, yani hata sıfıra gidiyor; ama 90°‘lik hareket sırasında artık şişemiyor (Sıfırdan yaz, Adım 6 tablosu; ±0,5° içine girme 1,520 s → 0,685 s).
2. Gövdede gravcomp="1" varken MuJoCo’nun position actuator’ü link’i yatayda tutuyor ve 0,000 N·m gösteriyor. Gerçek bir motor ne kadar sağlamak zorunda kalırdı?
- 2,943 N·m; MuJoCo gravity compensation’ı actuator torku olarak değil passive kuvvet olarak kaydetti.
- 0 N·m, çünkü yerçekimi kompanse ediliyor.
- 31,42 N·m, cap’siz döngünün ilk komutu.
Neden: Kütüphaneyle kullan çıktısında gravcomp için qfrc_passive −2,943 ve qfrc_actuator 0,000; actuatorgravcomp="true" ile aynı −2,943 qfrc_actuator’a geçiyor.
Tam script: experiments/12-joint-control/experiment.py. MuJoCo 3.17.0, NumPy 2.5.4, Python 3.14, Apple M5, deterministik, ~2 s.
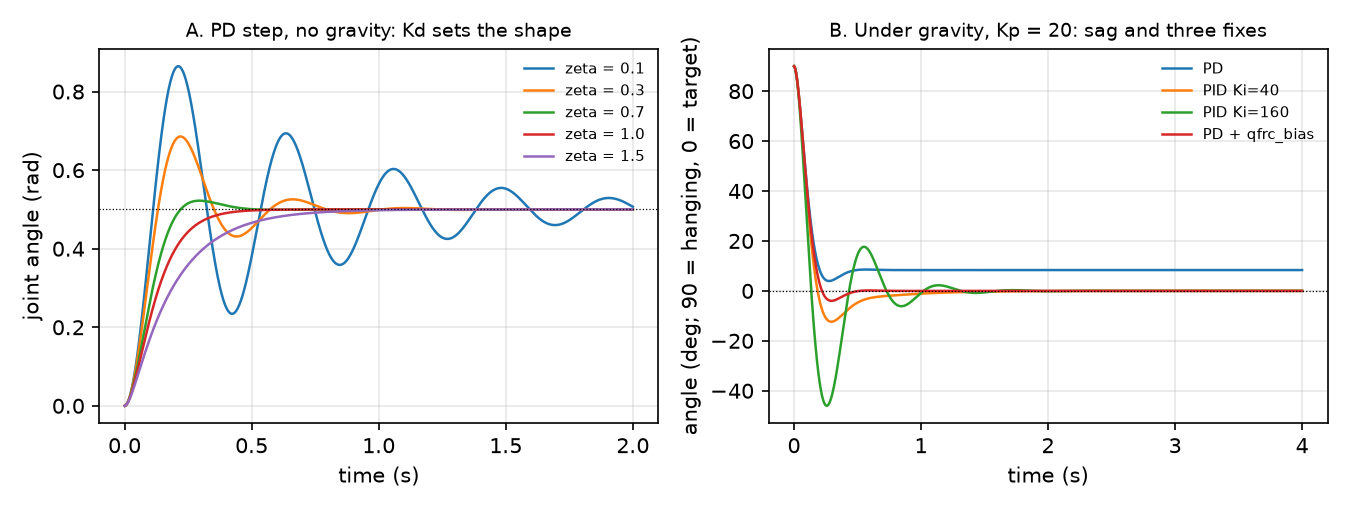
A. Damping oranı. Tek joint, = 0,0901 kg·m², yerçekimi yok, Kp = 20, 0 → 0,5 rad basamak. Tahmin et: overshoot hangi ζ’da kaybolur ve hangi ζ en hızlı oturur?
| ζ | Kd | overshoot % (sim) | formül % | oturma %2 [sn] |
|---|---|---|---|---|
| 0,1 | 0,268 | 72,91 | 72,92 | 2,573 |
| 0,3 | 0,805 | 37,14 | 37,23 | 0,751 |
| 0,5 | 1,342 | 16,16 | 16,30 | 0,538 |
| 0,7 | 1,879 | 4,45 | 4,60 | 0,398 |
| 1,0 | 2,685 | 0,00 | 0,00 | 0,393 |
| 1,5 | 4,027 | 0,00 | 0,00 | 0,716 |
ζ ≈ 0,7–1 en hızlı oturuyor; aşırı sönüm (1,5) yine yavaşlıyor. ζ = 0,7’de Kp dört katına çıkınca oturma yarıya iniyor: Kp 5 / 20 / 80 → ωn 7,45 / 14,90 / 29,80 rad/s → 0,799 / 0,398 / 0,197 s.
B. Yerçekimi. Yerçekimiyle ( = 2,943 N·m), sarkıktan (90°) yataya (0°), ζ = 0,7.
| Kp | sarkma (sim) | ‘den sarkma |
|---|---|---|
| 5 | 29,385° | 29,385° |
| 10 | 16,193° | 16,193° |
| 20 | 8,342° | 8,342° |
| 40 | 4,204° | 4,204° |
| 80 | 2,106° | 2,106° |
Sonra Kp = 20, Kd = 1,879 ile 8,342°‘lik sarkmayı gidermenin üç yolu (4 s simülasyon):
tau = kp * e - kd * qd + ki * integ # PIDtau += d.qfrc_bias[0] # or: gravity feedforward from the model| controller | son hata | overshoot | ±0,5° içine girme süresi |
|---|---|---|---|
| PD | 8,342° | 0,000° | hiç |
| PID, Ki = 10 | 0,603° | 0,365° | 4 s içinde değil |
| PID, Ki = 40 | −0,001° | 12,359° | 1,310 s |
| PID, Ki = 160 | 0,000° | 46,016° | 1,520 s |
PD + qfrc_bias | −0,000° | 3,994° | 0,463 s |
Integral hatayı zaman ya da overshoot karşılığında gideriyor; feedforward hemen, ζ = 0,7 döngüsünün kendi overshoot’uyla gideriyor (bir adım geç: taze qfrc_bias ile 4,009°, Sıfırdan yaz, Adım 5).
C. SO-101 servo’su. Kol öne uzanmış (bütün joint’ler 0, gripper yaklaşık 39 cm ileride), yük gripper’da, servo’lar 3 s boyunca 0’ı tutuyor.
| yük | yerçekimi torku, omuz | omuz sarkması | servo torku | gripper düşüşü |
|---|---|---|---|---|
| 0,00 kg | −0,573 N·m | 0,033° | −0,573 N·m | 0,03 cm |
| 0,25 kg | −1,363 | 0,078° | −1,364 | 0,09 |
| 0,50 kg | −2,153 | 0,124° | −2,156 | 0,14 |
| 0,70 kg | −2,785 | 0,160° | −2,789 | 0,18 |
| 0,80 kg | −3,101 | 37,403° | −2,940 (cap) | 22,30 |
| 1,00 kg | −3,733 | 37,403° | −2,940 (cap) | 22,30 |
1000 N·m/rad civarındayken sarkma bir derecenin kesri; ta ki yerçekimi 2,94 N·m’lik cap’i geçene kadar, sonra kol yere düşüyor. Sert bir servo yerçekimini gizler; tork limiti gizlemez.
D. Go2 vaka çalışması. Menagerie Go2 bacakları katlı yatıyor (gövde 10 cm’de); 3 s boyunca 12 joint’in hepsine go2_config.py’deki default_joint_angles’a doğru kırpılmış PD torku veriliyor. Son = 2,5–3 s arası ortalama gövde yüksekliği; overshoot = (tepe − son)/(son − başlangıç); “saturation’daki adımlar” = bir joint’in tork limitinde olduğu adımların payı.
| Kp / Kd | tepe | tepe zamanı | tepede yerdeki ayak | son | overshoot | saturation’daki adımlar |
|---|---|---|---|---|---|---|
| 20 / 0,5 (eğitim) | 25,6 cm | 0,45 s | 4 | 25,2 cm | %3,0 | %0,0 |
| 5 / 0,5 | 11,1 | 2,92 | 4 | 11,1 | %0,8 | %0,0 |
| 10 / 0,5 | 19,7 | 2,75 | 4 | 19,6 | %0,1 | %0,0 |
| 40 / 0,5 | 36,0 | 0,28 | 2 | 29,1 | %36,4 | %0,5 |
| 80 / 0,5 | 50,8 | 0,33 | 0 | 29,9 | %104,5 | %2,9 |
| 20 / 0 | 26,3 | 0,31 | 4 | 24,7 | %11,0 | %0,0 |
| 20 / 2 | 25,3 | 1,04 | 4 | 25,2 | %1,2 | %0,0 |
| 60 / 5 (gerçek robot örneğinin gain’leri) | 29,9 | 1,11 | 4 | 29,8 | %0,2 | %0,9 |
| 20 / 0,5 + gövdede 5 kg | 22,7 | 0,38 | 4 | 21,8 | %7,4 | %0,0 |
Hedefler tam tutulsaydı gövde 32,35 cm’de dururdu (ön bacaklar; arka 31,39 cm). 20 / 0,5 ile 25,2 cm’de duruyor, yaklaşık 7 cm aşağıda: B bölümündeki sarkma, on iki joint’te. Eğitimde policy bunu hedefi kaydırarak kapatıyor (action_scale = 0.25).
Kp yukarı, Kd sabit. 80 / 0,5’te gövde t = 0,33 s’de 50,8 cm’ye kadar overshoot yapıyor, dört ayağın dördü de yerden kesik, adımların %2,9’unda bir joint saturation’da. Kd sabitken Kp dört katına çıktı, ζ yarıya indi ve biriken enerji robotu fırlatıyor. Kd’yi Kp ile artırmak (60 / 5) %0,2 overshoot ve 29,8 cm’lik duruş veriyor.
Ki yukarı. B bölümünde Ki = 160 kalıcı hatayı gideriyor ama 46,016° overshoot yapıyor: integral 90°‘lik hareket sırasında şişiyor. Gerçek controller’lar integrator’ı kırpar ya da dondurur (anti-windup) ya da feedforward kullanıp Ki’yi küçük tutar; Sıfırdan yaz, Adım 6’daki 3 N·m’lik clamp onu 4,646°‘ye indiriyor.
Gerçek robotta
Bölüm başlığı “Gerçek robotta”- Go2. 20 / 0,5, hedefi her 20 ms’de kaydıran bir policy altındaki eğitim gain’leri;
unitree_rl_gym/deploy’da yalnızca G1, H1 ve H1_2 için gerçek robot config’i var (deploy_real/configs). SDK kalkma örneği (Kp 60, Kd 5) ara noktalar üzerinden doğrusal interpolasyon yapıyor, fazlar 2 ms’lik 500 ya da daha fazla tick (go2_stand_example.cpp, Python sürümü): 13. dersin trajectory fikri. Buradaki hiçbir Go2 sayısı donanımda ölçülmedi. - Model farkları. Menagerie’nin Go2’su joint damping 2 N·m·s/rad ve friction loss 0,2 N·m ekliyor; eğitimdeki
go2.urdf’de damping yok ve diz limiti 35,55 N·m (Menagerie: 45,43 N·m). Adımımız 2 ms (eğitim: 5 ms); “Kd = 0” bile damping içeriyor. Nitel sonuçlara güven (Kp 5 kalkamıyor, Kp 80 yerden kesiliyor, 20 / 0,5 yaklaşık 7 cm aşağıda duruyor), tam yüzdelere değil. - SO-101. Follower’ın altı STS3215 servo’su 1/345 dişli oranlı (LeRobot SO-101 dokümanı); hedef konum gönderirsin, konum döngüsü servo’nun içinde çalışır. C bölümünün sayıları Menagerie modelinden; gerçek kolda henüz ölçülmedi. Prosedür: kolu öne uzat, gripper’a bilinen kütleler as, shoulder_lift’in
Present_Position’ını oku, servo ısınmadan dur.
Kendini dene
Bölüm başlığı “Kendini dene”Hızlı kontrol · 2 soru. Bir cevaba tıkla.
1. B bölümünde 8,342°‘lik sarkmayı en hızlı ve en az overshoot ile hangisi kaldırıyor?
- Ki = 160 olan PID
- Ki = 10 olan PID
- PD artı gravity feedforward (
qfrc_bias)
Neden: Feedforward ±0,5°‘ye 0,463 s’de, 3,994° overshoot ile giriyor. Ki = 160 46,016° aşıyor, Ki = 10 ise 4 s içinde oturmuyor.
2. Go2’de Kd 0,5’te kalırken Kp 20’den 80’e çıkıyor. Ne olur?
- Gövde daha hızlı kalkar ve tam hedef yükseklikte durur.
- Damping ratio yarıya iner; gövde 50,8 cm’ye fırlar ve dört ayağı da yerden kesilir.
- Hiçbir şey değişmez, çünkü Kp yalnızca kalıcı durumda önemlidir.
Neden: ; Kd sabitken Kp’yi dört katına çıkarmak ζ’yi yarıya indirir. Kd’yi Kp ile birlikte artırmak (60 / 5) %0,2 overshoot verir.
- Kolay. Bir bilek joint’inin = 0,01 kg·m² ve Kp = 20 N·m/rad. Hangi Kd ζ = 0,7 verir?
- Orta. B bölümünde hangi Kp, 1 kg’lık, 30 cm’lik link’in PD sarkmasını 1°‘nin altına indirir? kullan.
- Zor.
experiment.py’de Go2 kuralına bir I terimi ekle. ~7 cm’lik açık 3 s içinde kapanıyor mu? Overshoot’a ve tepede yerdeki ayaklara ne oluyor?
Cevaplar
Bölüm başlığı “Cevaplar”- N·m·s/rad.
- rad için N·m/rad gerekir (tablonun eğilimi: Kp 80 → 2,106°).
- Burada hesaplanmadı; koş.
Akılda kalanlar ve kaynaklar
Bölüm başlığı “Akılda kalanlar ve kaynaklar”- PD bir yay–sönümleyicidir: overshoot’u öngörür (ζ = 0,1’de %72,91’e karşı %72,92); ζ ≈ 0,7–1 en hızlı oturur.
- Yerçekimi altında PD kadar sarkar (Kp 20’de 8,342°); PID bunu yavaşça giderir ve windup yapar (Ki 160’ta 46,016°); gravity feedforward bir anda giderir.
- Bir position servo, torque cap’li sert bir PD’dir; Go2’nun 20 / 0,5’i policy olmadan 7 cm aşağıda durur, 80 / 0,5 onu yerden fırlatır.
Sonraki: ders 13 · Trajectory generation.
Kaynaklar:
unitree_rl_gym:go2_config.py,legged_robot.py,legged_robot_config.py(BSD-3-Clause, © Unitree Robotics).unitree_sdk2·go2_stand_example.cpp,unitree_sdk2_python·go2_stand_example.py.- LeRobot SO-101 dokümantasyonu (27.10.2026’da okundu).
- MuJoCo Menagerie:
unitree_go2(BSD-3-Clause, © Unitree Robotics),robotstudio_so101(Apache-2.0); MuJoCo Modeling · actuators. - Lynch & Park, Modern Robotics, böl. 11 (Robot Control).
- Ölçülen bütün sayılar:
experiments/12-joint-control/output.txt.
Go2 modeli: MuJoCo Menagerie (Google DeepMind), Unitree Robotics URDF’sinden, BSD-3-Clause. Unitree ve Go2 adları olgusal olarak kullanılıyor; Unitree bu çalışmayı desteklemiyor ya da onaylamıyor.