08 · Forward kinematics, degrees of freedom ve workspace
| Bölüm | 3 · Kinematics |
| Çalışma türü | CPU · Mac ya da Colab CPU |
| Önkoşul | 07 |
| Önce öğren | Matrix Transformations |
| Süre | ~45 dk |
| Kod | experiments/08-forward-kinematics/experiment.py |
| Durum | ✅ tam |
Bu derste yap
Her adımı yapınca işaretle. Yalnız bu tarayıcıda saklanır.
Forward kinematics, ağaç boyunca bir transform çarpımıdır; o çarpımdaki joint sayısı hangi pose’ların var olduğuna karar verir.
Problem
Bölüm başlığı “Problem”SO-101 follower kolu altı STS3215 servo kullanır (LeRobot SO-101 rehberi). Bunlardan biri yalnızca çeneyi açıp kapatır. Geriye, pose’u altı sayıdan (3 konum, 3 orientation) oluşan bir gripper’ı yerleştirecek beş joint kalır. Bir policy ya da teleoperatör, hiçbir joint ayarının üretemediği bir gripper pose’u isteyebilir ve koldaki hiçbir şey bunu söylemez.
Bir hedef için joint açılarını hesaplamadan önce (ders 10) ileri haritaya ihtiyaç var: joint açıları → gripper pose’u. Bu ders onu MJCF dosyasından elle kuruyor, MuJoCo’ya karşı kontrol ediyor, kolun workspace’ini ölçüyor ve beş joint’in hangi orientation’ları veremediğini tam olarak gösteriyor.
Okumadan önce · 2 soru. Önce tahmin et; nedenini ders anlatıyor.
1. Bir masa lambasının bütün hinge açılarını biliyorsun. Ampul kaç farklı yerde olabilir?
- Tam bir yerde: forward kinematics joint açılarının bir fonksiyonudur.
- Birkaç yerde, her elbow-up / elbow-down dalı için bir tane.
- Lambanın hızına göre workspace’in herhangi bir noktasında.
Neden: Joint açıları girer, alet pozu çıkar, tek cevap (Sade anlatımla). Birden çok cevap ters sorunun, inverse kinematics’in işidir (ders 10).
2. SO-101 (0,22, 0, 0,08) m noktasına tam olarak ulaşıyor, ama oradaki rastgele gripper orientation’larının çoğu başarısız. Neden?
- Joint limitleri o nokta için fazla dar.
- Gripper servo’su orientation’ı tutmaya yetmeyecek kadar zayıf.
- Gripper’ı yalnızca 5 joint hareket ettiriyor; konumu sabitlemek 3’ünü kullanır, geriye 3 boyutlu orientation’lardan 2 boyutlu bir aile kalır.
Neden: Üç pitch ekseni paralel, yani yaklaşma ekseni kol düzleminde kalıyor. 200 rastgele orientation’ın yalnızca 2’sine 1° içinde ulaşıldı; 7 joint’li Panda’da 200’de 181.
Ana fikir
Bölüm başlığı “Ana fikir”Sade anlatımla
Bölüm başlığı “Sade anlatımla”Menteşeli bir masa lambası düşün. Her menteşenin açısını biliyorsan ampulün tam olarak nerede olduğunu söyleyebilirsin: ayaktan başla, ilk kolu izle, ilk menteşe açısı kadar dön, sonraki kolu izle, böyle devam et. Bu forward kinematics (FK)‘tir: joint açıları girer, aletin pose’u çıkar. Tek cevabı olan saf bir fonksiyondur, hesaplaması ucuzdur ve ders 07’deki frame tree’nin base’den alete kadar çarpılmasından ibarettir.
Ters soru (“ampulü buraya hangi açılar koyar?”) daha zordur ve bazen hiç cevabı yoktur. Sebebi saymaktır. Bir gripper pose’u altı sayı ister: üçü nerede olduğu, üçü hangi yöne baktığı için. Her joint bir düğmedir. SO-101’in gripper’ı hareket ettiren beş düğmesi var; altı sayıyı bağımsız olarak ayarlayamaz. Joint’lerinden üçünün (shoulder lift, elbow, wrist flex) eksenleri paraleldir; birlikte gripper’ı yalnızca tek bir dikey düzlem içinde hareket ettirirler. Pan joint’i bu düzlemi döndürür, wrist roll ise gripper’ı kendi bakış ekseni etrafında çevirir.
Workspace, aletin ulaşabildiği bütün noktalardır. Gerçek bir kol için formülü yoktur; çok sayıda rastgele joint ayarı deneyip aletin nereye düştüğünü kaydederek tahmin edilir.
flowchart TD
    B["base"] -- "shoulder_pan<br/>(dikey eksen)" --> S["shoulder"]
    S -- "shoulder_lift" --> U["upper_arm"]
    U -- "elbow_flex" --> L["lower_arm"]
    L -- "wrist_flex" --> W["wrist"]
    W -- "wrist_roll<br/>(bakış ekseni)" --> G["gripper"]
    G -- "sabit ofset" --> T["site gripperframe<br/>(alet noktası)"]
Lift, elbow ve wrist flex üç paralel “pitch” eksenidir. Altıncı motor gripper, gripper body’sine bağlıdır ve yalnızca çeneyi oynatır; bu yüzden bu zincirde yoktur.
Forward kinematics kod olarak
Bölüm başlığı “Forward kinematics kod olarak”M = np.eye(4) # start at the base framefor T_static, axis, qi in zip(STATIC, AXES, q): # one entry per body, base to tip M = M @ T_static @ T(axis_rot(axis, qi), np.zeros(3)) # fixed offset, then the joint turntool = M @ T_SITE # fixed offset to the tool point| Büyüklük | Formül |
|---|---|
| Forward kinematics | |
| 1-DoF joint’lerden açık zincirin mobility’si | joint sayısı |
| Workspace |
, . joint’in açısıdır; üst body’den . body’ye sabit transform’dur (body_pos/body_quat’tan); o body’nin frame’inde joint eksenidir (jnt_axis); , etrafında kadar rotation’dır; alet site’ının sabit ofsetidir; aletin konumu, joint limitleridir.
| Kol | Aleti oynatan joint’ler | Görev boyutu | Sonuç |
|---|---|---|---|
| SO-101 | 5 (pan, lift, elbow, wrist flex, wrist roll) | 6 | verilen bir noktada yalnızca 2 boyutlu bir orientation ailesi var |
| Franka Panda | 7 | 6 | bir fazla (redundant) DoF: genelde çok sayıda çözüm |
Degree of freedom (DoF), değiştirebildiğin bağımsız bir sayıdır; “redundant”, görevin gerektirdiğinden fazla joint olması demektir.
Matematik ayrıntısı: product of exponentials, DoF sayımı ve kol düzlemi
Aynı harita, başka gösterim. Lynch & Park FK’yi matris üstellerinin çarpımı olarak yazar: ; burada aletin ‘daki pose’u, ise . joint’in base frame’indeki screw axis’idir (Modern Robotics, Böl. 4). Çarpanlar yukarıdaki MJCF tarzı çarpımdan farklıdır, sonuç farklı değildir.
Sayım. Bir pose’un 3 konum ve 3 orientation sayısı vardır. Alet konumunu sabitlemek SO-101’in 5 joint DoF’unun 3’ünü kullanır; orientation için kalır: bütün orientation’ların 3 boyutlu kümesi içinde 2 boyutlu bir aile.
Kol düzlemi. Lift, elbow ve wrist flex normali olan paralel eksenler etrafında döner; aleti ve yaklaşma eksenini yalnızca ‘ye dik düzlem içinde oynatırlar. Pan bu düzlemi dikey eksen etrafında döndürür. Wrist roll aleti yaklaşma ekseni etrafında çevirir; bu, yaklaşma yönünü değiştirmez. Yani sabit bir noktada yaklaşma ekseni kol düzleminde olmak zorundadır. Site’ın roll ekseninden 12 mm’lik ofseti (Sıfırdan yaz, Adım 3) bu kuralı biraz esnetir.
Örnekleme neden eşitsiz. Joint uzayında düzgün örnekleme uzayda düzgün değildir: küçük joint değişimlerinin aleti çok oynattığı bölgeler seyrek ziyaret edilir; nadir köşelerin görünmesi için çok örnek gerekir.
Daha derine: AIEFS Matrix Transformations; Lynch & Park, Modern Robotics, Böl. 2 “Configuration Space” ve Böl. 4 “Forward Kinematics”.
Sıfırdan yaz
Bölüm başlığı “Sıfırdan yaz”Şimdi SO-101’in forward kinematics’ini yaklaşık 50 satır NumPy ile kendin yazacaksın ve her adımı MuJoCo ile karşılaştıracaksın. Kodun MuJoCo’dan yalnızca modelin sabit sayılarını alıyor: her gövdenin bir öncekine göre nerede durduğu, her hinge’in hangi yöne baktığı, alet noktasının nerede olduğu. Poza bağlı her şey senin.
Adımları kendi dosyana yaz (örneğin scratch/my_fk.py) ve her adımdan sonra çalıştır. Bitmiş fonksiyonlar physai/kinematics.py içinde; uv run python experiments/08-forward-kinematics/build.py dört adımı kontrolleriyle birlikte koşturur (çıktı build_output.txt dosyasında).
Adım 1 · Zinciri tarif et
Bölüm başlığı “Adım 1 · Zinciri tarif et”Seri bir kol, tabandan uca bir link listesidir. Her link katı bir gövdedir: ‘da bir önceki gövdeye göre orijini ve yönelimi, bir de etrafında döndüğü hinge. Bunları iki küçük dataclass tutar:
@dataclassclass Link: pos: np.ndarray # body origin in the parent body's frame (m) rot: np.ndarray # body orientation in the parent frame, 3x3, at q = 0 axis: np.ndarray # hinge axis in this body's frame (unit) anchor: np.ndarray # a point on the hinge axis, in this body's frame (m)@dataclassclass Chain: links: list # base to tip, one hinge each tool_pos: np.ndarray # tool point in the last body's frame (m)Okuyucu alet site’ından dünya gövdesine kadar yukarı yürür, sonra listeyi tabandan uca gidecek şekilde çevirir. Hinge’i olmayan gövdeler (SO-101’in tabanı) sabit ofset olur.
def chain_from_mujoco(m, site_name): """Read the hinge chain from the world down to a site (static model data only).""" site = m.site(site_name) bodies, b = [], int(site.bodyid[0]) while b != 0: # walk up to the world body bodies.append(b) b = int(m.body_parentid[b]) links = [] for b in reversed(bodies): hinges = [j for j in range(m.njnt) if m.jnt_bodyid[j] == b and m.jnt_type[j] == 3] j = hinges[0] if hinges else None # bodies without a hinge are fixed offsets links.append(Link(m.body_pos[b].copy(), quat_to_mat(m.body_quat[b]), m.jnt_axis[j].copy() if j is not None else None, m.jnt_pos[j].copy() if j is not None else None)) return Chain(links, site.pos.copy())== Step 1. The chain: world -> gripperframe ==link offset in parent (m) hinge axis (body frame) 0 [0. 0. 0.] fixed 1 [0.0388 0. 0.0624] [0. 0. 1.] 2 [-0.0304 -0.0183 -0.0542] [0. 0. 1.] 3 [-0.1126 -0.028 0. ] [0. 0. 1.] 4 [-0.1349 0.0052 0. ] [0. 0. 1.] 5 [ 0. -0.0611 0.0181] [0. 0. 1.]tool point in the last body: [ 0.012 -0.0002 -0.0981] mBu kolun her hinge’i kendi gövdesinin ekseni etrafında döner; kolun biçimi ofsetlerde ve gövde yönelimlerinde saklı (body_quat, physai/spatial.py içindeki quat_to_mat ile matrise çevriliyor; formül ders 06’dan).
Adım 2 · Elle forward kinematics
Bölüm başlığı “Adım 2 · Elle forward kinematics”Tabandan uca yürü ve o anki gövdenin dünyadaki pozunu tut: bir rotation ve bir konum . Her link’te gövdenin orijinine adım at () ve yönelimini al (). Bir hinge’e gelince eksenini ve üzerindeki bir noktayı dünya koordinatlarında not et, sonra ötesindeki her şeyi o doğru etrafında kadar döndür. Dönüşü Rodrigues formülü kurar:
def axis_angle_to_mat(axis, angle): """Rotation by `angle` (rad) about the unit vector `axis` (Rodrigues' formula).""" k = np.array([[0, -axis[2], axis[1]], [axis[2], 0, -axis[0]], [-axis[1], axis[0], 0]]) return np.eye(3) + np.sin(angle) * k + (1 - np.cos(angle)) * (k @ k)def fk(chain, q): """Joint axes and anchor points in the world, and the tool position, at joint angles q.""" R, p = np.eye(3), np.zeros(3) # pose of the current body in the world axes, anchors, i = [], [], 0 for link in chain.links: p = p + R @ link.pos # step to this body's origin... R = R @ link.rot # ...and its orientation at q = 0 if link.axis is not None: a, o = R @ link.axis, p + R @ link.anchor axes.append(a) anchors.append(o) turn = axis_angle_to_mat(a, q[i]) # turn everything beyond about the hinge line R, p = turn @ R, o + turn @ (p - o) i += 1 return np.array(axes), np.array(anchors), p + R @ chain.tool_posDönüş dünya orijini etrafında değil bir doğru etrafında; konum güncellemesinin olmasının sebebi bu: doğru orijinden geçsin diye kaydır, döndür, geri kaydır. fk ayrıca her hinge’in dünyadaki eksenini ve anchor noktasını döndürür; ders 09 Jacobian’ı bunlardan kuruyor.
== Step 2. Forward kinematics by hand vs mj_kinematics (1000 random poses) ==max |p_ours - site_xpos| = 2.8e-16 mDeney’in 1000 pozunda senin FK’n ile MuJoCo yuvarlama hatası kadar örtüşüyor. Deney’in 4×4 çarpımı aynı pozlarda 3,3e-16 m buluyor: aynı floating-point işlemlerinin başka bir sırası, başka bir cevap değil.
Adım 3 · Joint’leri say, düzlemi bul
Bölüm başlığı “Adım 3 · Joint’leri say, düzlemi bul”Ana fikir’deki DoF argümanı artık kendi çıktında kontrol edebileceğin bir şey: hinge’leri say, üç pitch ekseninin her pozda paralel kaldığını test et ve alet noktasının wrist roll ekseninden ne kadar uzakta durduğunu ölç (‘nun uzunluğu; ders 09’un Jacobian sütununa çevirdiği kaldıraç kolu).
axes, anchors, p0 = fk(chain, np.zeros(5))par = max(np.linalg.norm(np.cross(axes[1], axes[k])) for k in (2, 3)) # lift vs elbow, wrist flexlever = np.linalg.norm(np.cross(axes[4], p0 - anchors[4])) # tool point to the roll axis== Step 3. Degrees of freedom and the arm plane, from your FK ==hinges in the chain: 5; model: nq = 6, nv = 6 (the 6th joint moves only the jaw)lift, elbow, wrist flex axes parallel: max |a_lift x a_k| over 50 poses = 1.2e-16tool point off the wrist_roll axis: 12.0 mm; roll 0 -> 180 deg moves it 24.0 mmAltı sayılık bir pose için beş hinge, üçü her pozda paralel: Ana fikir’deki düzlem. 12,0 mm ve 24,0 mm, Deney’in Adım 1 sayıları.
Adım 4 · Workspace’i örnekle
Bölüm başlığı “Adım 4 · Workspace’i örnekle”Joint vektörlerini limitler içinde düzgün dağılımla çek, her birinde kendi FK’nı çalıştır ve dolu küpleri say:
def sample_workspace(chain, lo, hi, n, seed=1): """Tool positions for n joint vectors drawn uniformly within the joint limits [lo, hi].""" qs = np.random.default_rng(seed).uniform(lo, hi, size=(n, len(lo))) return np.array([fk(chain, q)[2] for q in qs])def voxel_volume(points, size): """Volume (m^3) of the cubic cells of edge `size` (m) that contain at least one point.""" cells = np.unique(np.floor(points / size).astype(int), axis=0) return len(cells) * size ** 3== Step 4. Workspace by sampling (seed 1, the Experiment's first samples) == samples 1 cm voxels (L) 2 cm voxels (L) max reach (m) below z = 0 1000 1.0 7.6 0.471 25.4% 10000 9.5 60.9 0.473 25.2%Deney’in seed’iyle bunlar onun ilk 1 000 ve 10 000 örneği; bu yüzden satırlar tablosuyla tam aynı (1,0 / 7,6 L, sonra 9,5 / 60,9 L, 0,473 m). Bir milyonluk satır saf Python FK ile bir dakikadan uzun sürüyor; Deney bunun yerine mj_kinematics çağırıyor.
Elinde kalan
Bölüm başlığı “Elinde kalan”physai.kinematics artık Link, Chain, chain_from_mujoco, fk, sample_workspace ve voxel_volume içeriyor. Ders 09 Jacobian’ı fk üzerine, ders 10 inverse kinematics’i onun üzerine kuruyor. tests/test_08_forward_kinematics.py bunları MuJoCo’ya sabitliyor; bir şey değiştirdikten sonra uv run pytest tests/test_08_forward_kinematics.py çalıştır.
Kütüphaneyle kullan
Bölüm başlığı “Kütüphaneyle kullan”MuJoCo’da forward kinematics tek çağrıdır ve her body’nin, joint’in ve site’ın pozunu birden doldurur:
d.qpos[:5] = qmujoco.mj_kinematics(m, d) # or mj_forward, which also runs everything after itp = d.site_xpos[site_id] # equals fk(chain, q)[2] to round-off (Step 2)R = d.site_xmat[site_id].reshape(3, 3) # 9 numbers, row-majoraxes, anchors = d.xaxis[:5], d.xanchor[:5] # equal fk(chain, q)[0] and [1]| Araç | Çağrı | Ne alırsın |
|---|---|---|
| physai | fk(chain, q) | hinge eksenleri, anchor’lar ve alet konumu, dünya frame’inde |
| MuJoCo | mj_kinematics(m, d) | body’lerin xpos/xquat/xmat’i, site_xpos/site_xmat, joint’lerin xaxis/xanchor’u |
| Modern Robotics kodu | FKinSpace(M, Slist, thetalist) | home pozu ve space screw axis’lerinden 4×4 alet pozu (core.py) |
Üç tuzak:
- Satır mı sütun mu.
site_xmatsatır öncelikli düzleştirilmiştir;reshape(3, 3)rotation’ı,reshape(3, 3).Ttersini verir. Transpose edilmiş bir rotation da geçerli bir rotation gibi görünür. - Bayat pozlar.
qpos’a yazmak,mj_kinematicsya damj_forwardçalışana kadar hiçbir şeyi değiştirmez; ondan öncesite_xpos’u okursan hiçbir uyarı almadan bir önceki pozu alırsın. qposjoint başına bir sayı değildir. Buradanq = nv, ama free ya da ball joint bir quaternion saklar (ders 36): joint’lere listedeki sırayla değilm.jnt_qposadrüzerinden eriş.
Yazdıktan sonra · 2 soru.
1. Sıfırdan yaz bölümünde kodun MuJoCo’dan ne alıyor?
- Gövdelerin o anki pozdaki dünya konumlarını.
- Alet konumunu; kodun sonra onu kontrol ediyor.
- Yalnız modelin sabit sayılarını (gövde ofsetleri, hinge eksenleri, alet noktası); kinematik senin.
Neden: chain_from_mujoco yalnız body_pos, body_quat, jnt_axis, jnt_pos ve site konumunu okur; gerisini fk hesaplar ve 1000 pozda site_xpos ile 2,8e-16 m farkla örtüşür (Adım 2).
2. Sıfırdan yaz, Adım 3 FK çıktını 50 pozda kontrol ediyor. Kol düzlemi hakkında ne gösteriyor?
- Pan ve roll eksenleri paralel, yani kolun yalnız dört işe yarar joint’i var.
- Lift, elbow ve wrist flex eksenleri her pozda paralel kalıyor (1,2e-16’ya kadar), yani aleti tek bir düzlemde hareket ettiriyorlar.
- Pitch eksenleri yalnız q = 0’da paralel, başka pozlarda birbirinden ayrılıyor.
Neden: 50 pozda en büyük |a_lift × a_k| 1,2e-16. Alet noktası roll ekseninden 12,0 mm uzakta; roll’u 0 → 180° çevirmek onu bu yüzden 24,0 mm taşıyor.
Script: experiments/08-forward-kinematics/experiment.py. MuJoCo 3.17.0, NumPy 2.5.4, SciPy, Apple Silicon Mac (Apple M5), sabit seed’ler, yaklaşık 80 s CPU süresi.
Önce tahmin et. SO-101’in erişilebilir uzayı kaç tane 1 cm’lik voxel kaplar ve 10 000 rastgele joint örneği bunların çoğunu bulur mu?
Adım 1 · elle FK. Zincir derlenmiş modelden okunuyor: base → shoulder → upper_arm → lower_arm → wrist → gripper → site gripperframe. Script, Sıfırdan yaz’daki gibi anchor doğruları etrafında döndürmek yerine 4×4 transform’ları çarpıyor (body_pos/body_quat’tan T_static, sonra joint rotation’ı). Limitler içindeki 1000 rastgele joint vektöründe elle FK ile mj_kinematics konumda 3,3e-16 m, rotation matrix elemanı başına 1,2e-15 içinde tutuyor. Alet site’ı wrist roll ekseninden 12,0 mm uzakta; bu yüzden roll 0 → 180° iken site 24,0 mm yer değiştiriyor: IK’da sonra önemli olacak bir ayrıntı.
Adım 2 · DoF. Modelde nq = 6, nv = 6, 6 actuator var:
| Joint | Aralık (derece) |
|---|---|
| shoulder_pan | −110,0 .. 110,0 |
| shoulder_lift | −100,0 .. 100,0 |
| elbow_flex | −96,8 .. 96,8 |
| wrist_flex | −95,0 .. 95,0 |
| wrist_roll | −157,2 .. 162,8 |
| gripper | −10,0 .. 100,0 |
Beşi gripperframe’i hareket ettiriyor; altıncısı yalnızca çeneyi.
Adım 3 · örnek sayısı sweep’i → workspace tahmini. Joint vektörleri limitler içinde düzgün dağılımlı, çarpışma filtresi yok. Hacim, dolu voxel’lerin (1 cm ya da 2 cm’lik küp hücreler) sayısıyla ölçülür; convex hull bütün noktaları saran en küçük dışbükey şekildir.
| Örnek | hacim, 1 cm voxel | hacim, 2 cm voxel | convex hull | en büyük erişim | z = 0’ın altında site |
|---|---|---|---|---|---|
| 1 000 | 1,0 L | 7,6 L | 234,5 L | 0,471 m | %25,4 |
| 10 000 | 9,5 L | 60,9 L | 269,7 L | 0,473 m | %25,2 |
| 100 000 | 71,8 L | 222,2 L | 283,6 L | 0,473 m | %24,9 |
| 1 000 000 | 230,4 L | 282,9 L | 289,6 L | 0,473 m | %25,1 |
En büyük erişim (pan ekseni üzerinde omuz yüksekliğindeki noktadan) 10 000 örnekten sonra yakınsıyor, hacim yakınsamıyor: 1 cm voxel ile bir milyon örnekte hâlâ büyüyor, çünkü düzgün joint örneklemesi workspace’i çok eşitsiz geziyor. Convex hull en hızlı yakınsıyor ama fazla tahmin ediyor, çünkü her içbükey bölgeyi dolduruyor. Joint vektörlerinin dörtte biri aleti base’in durduğu masa düzleminin altına koyuyor.
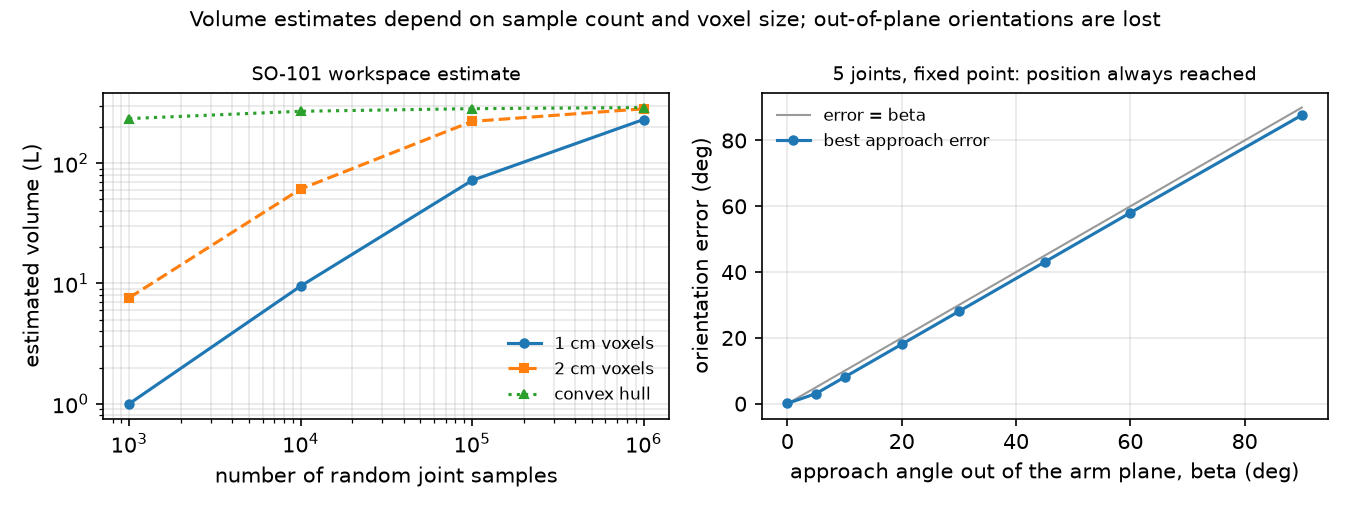
Kol düzleminin dışında istenen orientation. Hedef noktayı (0,22, 0, 0,08) m’de sabitle. Kol düzlemini bul (normal = shoulder lift ekseni; üç pitch ekseni 4,6e-16’ya kadar paralel). yaklaşma yönünü iste; düzlemde, yatayın 45° altında. 12 seed’den (rastgele başlangıç joint vektörleri) sınırlı bir least-squares çözücüyle çöz (ders 10 bu tür çözücüleri kuruyor):
| β (düzlem dışı) | 0° | 5° | 10° | 20° | 30° | 45° | 60° | 90° |
|---|---|---|---|---|---|---|---|---|
| en iyi yaklaşma hatası | 0,098° | 3,086° | 8,083° | 18,077° | 28,070° | 43,058° | 58,036° | 87,682° |
| konum hatası | 0,000 mm | 0,000 | 0,000 | 0,000 | 0,000 | 0,000 | 0,000 | 0,000 |
Konuma her seferinde ulaşılıyor; orientation hatası β ile bire bir büyüyor, ondan biraz aşağıda kalarak. Bu küçük kazanç 12 mm’lik site ofsetinden geliyor: bileği roll ettirmek site’ı düzlemin dışına taşıyor, bu da pan’ın biraz dönmesine izin veriyor. β = 0’da çözücü wrist_roll’u joint limitinde bitiriyor, geriye 0,098° kalıyor.
Rastgele orientation’lar. Aynı noktada 200 düzgün dağılımlı rastgele tam orientation (6 boyutlu görev):
| Kol | medyan hata | 1° içinde | 5° içinde | 10° içinde | 30° içinde |
|---|---|---|---|---|---|
| SO-101 (5 joint), nokta (0,22, 0, 0,08) m | 72,0° | 2 / 200 | 5 / 200 | 8 / 200 | 33 / 200 |
| Franka Panda (7 joint), nokta (0,5, 0, 0,4) m | 0,00° | 181 / 200 | 187 / 200 | 189 / 200 | 199 / 200 |
SO-101 için keyfi bir gripper orientation’ı kural değil istisnadır. Panda da bazı hedefleri kaçırıyor (en büyük hata 33,6°); joint limitleri aktifken ve yalnızca 6 seed ile bu çalıştırma joint limitlerini yerel minimumlardan ayırmıyor.
Gerçek robotta
Bölüm başlığı “Gerçek robotta”- LeRobot rehberi altı motoru shoulder pan, shoulder lift, elbow flex, wrist flex, wrist roll ve gripper olarak adlandırıyor (LeRobot SO-101); Menagerie modelindeki altı joint’in aynısı.
- Gerçek FK, link uzunlukları ve joint sıfır ofsetleri kadar iyidir. LeRobot kalibrasyonu her joint’i aralığının ortasına koyup sonra her birini tam aralığı boyunca hareket ettiriyor; Menagerie modeli yorumlarında elbow aralığına uygulanmış 5 derecelik bir kalibrasyon ofsetini not ediyor (so101.xml). Gerçek gripper’ın modelin FK’sından ne kadar uzağa düştüğü gerçek kolda henüz ölçülmedi. Prosedür: 20 poz komut et, gripper ucunu cetvelle ya da kamera işaretiyle ölç,
mj_kinematicsile karşılaştır. - 5 DoF’lu bir kol için gripper pose’larını 6 boyutlu action olarak saklayan dataset’ler, robotun tam olarak ulaşamayacağı hedefler içerir. Joint konumlarını sakla ya da eğitimden önce erişilebilirliği kontrol et.
Kendini dene
Bölüm başlığı “Kendini dene”Hızlı kontrol · 2 soru. Bir cevaba tıkla.
1. Düzgün joint örneklemesiyle en büyük erişim 10 000 örnekten sonra 0,473 m’de oturuyor, ama 1 cm voxel hacmi bir milyonda hâlâ büyüyor. Neden?
- Joint uzayında düzgün olmak uzayda düzgün olmak değildir; az ziyaret edilen bölgeler yeni voxel eklemeyi sürdürür.
- Çok sayıda örnekte rastgele joint vektörleri joint limitlerini aşmaya başlar.
- Convex hull hacmi eksik tahmin eder ve voxel’ler bu hatayı devralır.
Neden: Deney, Adım 3 tablosu: bir milyon örnekte 1 cm voxel 230,4 L, 2 cm voxel 282,9 L veriyor; örnek sayısını da voxel boyunu da belirt.
2. İstenen yaklaşma yönü kol düzleminden β kadar dışarı eğiliyor. β büyüdükçe çözücü ne döndürür?
- β 10°‘yi aşınca konuma ulaşamaz.
- Konuma her zaman ulaşır, orientation hatası ise β ile neredeyse bire bir büyür.
- Yeterince seed verilirse hem konuma hem orientation’a ulaşır.
Neden: Boz tablosu, her β için konum hatası 0,000 mm; yaklaşma hatası 45°‘de 43,058°, 90°‘de 87,682°. 12 mm’lik site ofseti onu β’nın biraz altında tutuyor.
- Kolay.
gripperjoint’i nedengripperframe’e giden FK zincirinin parçası değil? - Orta. Kendi
fk’nla, bir milyon örneklik çalıştırmada en büyük erişimi veren joint vektörünü bul. Kol düz mü? - Zor. Hangi tek ek hinge, nereye konursa, SO-101’in test noktasında her orientation’a ulaşmasını sağlar? Düzlem resmiyle savun, sonra joint’i
MjSpecile ekleyip test et.
Cevaplar
Bölüm başlığı “Cevaplar”gripperframesite’ıgripperbody’sine bağlı;gripperjoint’i ise site’ın atası olmayanmoving_jaw_so101_v1alt body’sini hareket ettiriyor.- Bu dersin script’inde hesaplanmadı. Bulduğunu ders 10’daki gergin pozla karşılaştır.
- Ekseni pitch eksenlerine paralel olmayan ve yaklaşma ekseni boyunca da olmayan bir hinge, örneğin wrist flex ile wrist roll arasına bir bilek yaw’ı. Yaklaşma ekseninin düzlemden çıkmasına izin verir. Burada hesaplanmadı.
Akılda kalanlar ve kaynaklar
Bölüm başlığı “Akılda kalanlar ve kaynaklar”- FK = MJCF’ten okunan sabit ofsetler ile joint rotation’larının çarpımı; senin elle yazdığın sürüm
mj_kinematicsile 2,8e-16 m’ye, Deney’inki 3,3e-16 m’ye kadar tuttu. - Örneklenmiş workspace hacmi örnek sayısına ve voxel boyuna bağlıdır (bir milyon örnekte 230,4 L’ye karşı 282,9 L); ikisini birlikte ver.
- 5 joint 6 boyutlu bir pose’u gerçekleştiremez: düzlem dışı orientation hatası β ile büyüyor (90°‘de 87,682°), 200 rastgele orientation’dan yalnızca 2’si 1° içinde erişilebilir çıktı; 7 joint’li Panda’da 200’de 181.
Sonraki: ders 09 · Jacobian ve differential kinematics.
Kaynaklar
- K. M. Lynch, F. C. Park, Modern Robotics, Böl. 2 “Configuration Space” ve Böl. 4 “Forward Kinematics”. Kitap sayfası; Python kütüphanesi
core.py. - LeRobot, SO-101 montaj ve kurulum rehberi.
- MuJoCo Menagerie:
robotstudio_so101(Apache-2.0),franka_emika_panda. - MuJoCo API functions (
mj_kinematics).