03 · Contact: soft constraint, solref ve solimp
| Bölüm | 1 · Simulation |
| Çalışma türü | CPU · Mac ya da Colab CPU |
| Önkoşul | 02 |
| Önce öğren | Numerical Stability |
| Süre | ~40 dk |
| Kod | experiments/03-contact/experiment.py |
| Durum | ✅ tam |
Bu derste yap
Her adımı yapınca işaretle. Yalnız bu tarayıcıda saklanır.
MuJoCo contact’ı sert, sönümlü sanal bir yaydır: ne kadar yumuşak olacağını sen seçersin, stabil kalıp kalmayacağına timestep karar verir.
Problem
Bölüm başlığı “Problem”Ders 02’de bir küp dt = 1 ms’de bile 1 cm’lik tabladan geçti: contact doğru tarafta tespit edildi ama küpün yaklaşık 3 cm batmasına izin verdi. Her MuJoCo contact’ı biraz iç içe geçer. Menagerie SO-101 kendi gripper contact parametrelerini ayarlıyor (solref="0.01 1", condim="6"), README’sinin manipulation için iyi çalıştığını söylediği değerlerle (so101.xml, README). Bu ders o iki sayının ne yaptığını ölçüyor: duran bir küp ne kadar batıyor, bırakılan bir küp ne kadar sekiyor ve contact timestep’in integre edebileceğinden sert olunca ne oluyor.
Okumadan önce · 2 soru. Önce tahmin et; nedenini ders anlatıyor.
1. Duran bir contact’ın solref timeconst’unu iki katına çıkarıyorsun. Cisim ne kadar daha derine batar?
- İki kat derine, çünkü yay iki kat yumuşak.
- Yaklaşık dört kat derine, çünkü durağan penetration timeconst² ile büyür.
- Hiç; timeconst yalnızca ne kadar hızlı oturduğunu değiştirir.
Neden: . Sweep 1’de sphere 0,05 s’de 1,2262 mm’den 0,1 s’de 4,9050 mm’ye çıkıyor, ikisi de = 0,95’te.
2. Bırakılan bir küp sekiyor ve sekmesini durdurmak istiyorsun. Hangi sayıyı değiştirirsin?
- dampratio’yu 1’e ya da üstüne çıkar.
- timeconst’u 2·dt’nin epey altına indir.
solimpwidth’ini büyüt.
Neden: dampratio MuJoCo’nun restitution düğmesi. Sweep 3’te sekme 0,1’de 56,504 mm’den 1,0’da 0,000 mm’ye iniyor; 2·dt’nin altındaki bir timeconst’u zaten refsafe değiştiriyor.
Ana fikir
Bölüm başlığı “Ana fikir”Sade anlatımla
Bölüm başlığı “Sade anlatımla”Gerçek cisimler iç içe geçemez. Her çakışmayı tam olarak yasaklamak her adımda zor ve sıçramalı bir problem demek; MuJoCo daha yumuşak bir şey yapar: iki şekil çakıştığında aralarına görünmez bir yay ve bir amortisör koyar. Çakışma ne kadar derinse o kadar sert geri iter. Cisimler her zaman biraz batar; ne kadar batacağını sen seçersin.
Bu yayı iki ayar tanımlar. solref, çakışmayı ne kadar hızlı geri aldığını (time constant: küçük = sert) ve ne kadar sönümlendiğini (damping ratio: 1’in altında zıplar) söyler. solimp, solver’ın yayın itişinin ne kadarını uygulayabileceğini söyler (impedance: 0 ile 1 arasında, derinlikle artar).
Püf noktası zamandır. Bir çakışmayı yaklaşık iki timestep’ten kısa sürede geri almaya çalışan bir yay her adımda hedefi aşar ve enerji kazanır. MuJoCo bu yüzden iki timestep’ten kısa time constant’ları sessizce reddeder.
flowchart TD
    O["çakışma r ve hızı v"] --> R["solref: referans yay + damper<br/>istenen ivme −b·v − k·r"]
    O --> I["solimp: impedance d(r)<br/>bunun ne kadarı uygulanabilir"]
    R --> F["contact kuvveti"]
    I --> F
    F --> S["h uzunluğunda integrator adımı"]
    S -- "yeni çakışma" --> O
Contact yayı, kod olarak
Bölüm başlığı “Contact yayı, kod olarak”def solref_to_spring(timeconst, dampratio, d, d_w): b = 2 / (d_w * timeconst) # damping of the reference spring (1/s) k = d / (d_w**2 * timeconst**2 * dampratio**2) # stiffness of the reference spring (1/s²) return b, k
# What the solver aims for on one contact: a1 + d * (b * v + k * r) == (1 - d) * a_u# At rest a1 = v = 0: the resting penetration (Build it, Step 3 solves it exactly)timeconst_used = max(timeconst, 2 * h) # the refsafe guard (h = timestep)| Büyüklük | Formül |
|---|---|
| soft constraint (tek contact) | |
solref’ten referans yay | |
| durağan penetration | |
| yay frekansı | |
stabilite koruması (refsafe) | kullanılan timeconst |
penetration’dır (şekillerin ne kadar çakıştığı), onun değişim hızı, cismin contact olmasaydı sahip olacağı ivme (yerçekimi, burada ), ise solver’ın contact normal’i boyunca ürettiği ivme. , solimp’ten gelen impedance’tır: ‘da ‘dan = width’te ‘ye yumuşak bir S eğrisiyle çıkar. timeconst ve dampratio iki solref sayısıdır; ve onların ima ettiği stiffness ve damping, yayın doğal frekansı, timestep’tir.
Matematik ayrıntısı: durağan penetration, refsafe koruması ve açığı
Durağan penetration. Durgun hâlde , yani ; ‘yi yerine koymak tablodaki formülü verir (Modeling · Solver parameters). Sabit impedance’ta () bu, dokümandaki olur. Penetration timeconst² ile büyür: iki kat yumuşak, dört kat derin batar. , ‘ye bağlı olduğu için tam değer iki ilişkinin uyuştuğu yerdedir (Sıfırdan yaz, Adım 3).
refsafe neden var. Doküman, timeconst’un timestep’in en az iki katı olması gerektiğini, aksi hâlde sistemin integrator için fazla sert olup unstable olabileceğini söylüyor; MuJoCo bunu refsafe flag’i kapatılmadıkça zorlar (Reference, option/flag/refsafe). Bu, ders 02’nin adım boyu limitinin contact yayına uygulanmış hâli; nerede durduğunu Sıfırdan yaz, Adım 4 hesaplıyor.
Korumadaki açık. Buradaki “time constant”, doğal frekans ile damping oranının çarpımının tersidir; yani . refsafe çarpımı değil, timeconst’u kırpar. Küçük bir dampratio bu yüzden koruma açıkken bile ‘yı limitin ötesine taşır. (Bu Euler, implicitfast, implicit ve RK4 için geçerli; discrete altında refsafe bunun yerine timeconst·dampratio < olan satırları değiştirir, bkz. option/flag/refsafe.)
İki geom, tek contact. İki geom temas ettiğinde, birinin priority’si yüksek değilse solref/solimp değerlerinin ortalaması alınır (ağırlıklar solmix); margin ve gap toplanır (Contact parameters).
Daha derine: Numerical Stability (AIEFS: sert bir yayın explicit integration’ı neden patlar); MuJoCo Modeling · Solver parameters.
Contact attribute’ları
Bölüm başlığı “Contact attribute’ları”| Attribute | Sayılar (default) | Anlamı |
|---|---|---|
solref | timeconst dampratio (0.02 1) | yukarıdaki referans yay. Büyük timeconst = daha yumuşak. Negatif değerler = doğrudan -stiffness -damping |
solimp | d0 dw width midpoint power (0.9 0.95 0.001 0.5 2) | , ‘da ‘dan = width’te (1 mm) ‘ye sigmoid boyunca çıkar |
margin | 0 | mesafe < margin olunca contact aktif olur (kuvvet üretir) |
gap | 0 | margin ile margin + gap arasındaki contact’lar raporlanır ama kuvvet üretmez |
condim | 3 | 1 sürtünmesiz · 3 kayma sürtünmesi · 4 + burulma · 6 + yuvarlanma |
Kaynaklar: Reference (solref), Impedance (solimp), geom/condim, margin and gap. condim, bir contact’ın kullanabileceği kuvvet yönlerinin sayısıdır: 1 normal boyunca saf itme, 3 iki yönde kayma sürtünmesi ekler, 4 ve 6 burulma ve yuvarlanma direncini ekler.
Sıfırdan yaz
Bölüm başlığı “Sıfırdan yaz”Şimdi MuJoCo’nun tek bir contact için contact yasasını yaklaşık 50 satır NumPy ile yazacak, onunla bir küre bırakacak ve her adımı MuJoCo’nun constraint verisiyle karşılaştıracaksın. Cisim Deney’in tek contact’lı küresi (5 cm yarıçap, 1 kg, dt = 2 ms), condim="1" ile: bir contact tam olarak bir constraint satırı. Adımları kendi dosyana yaz ve her adımdan sonra çalıştır. Bitmiş fonksiyonlar physai/sim.py içinde; uv run python experiments/03-contact/build.py dört adımı kontrolleriyle birlikte koşturur (çıktı build_output.txt dosyasında).
Adım 1 · İki ayar sayıya dönüşüyor
Bölüm başlığı “Adım 1 · İki ayar sayıya dönüşüyor”solimp, impedance olur: midpoint’te birleşen ve width boyunca ‘dan ‘ye tırmanan iki üs eğrisi. solref, referans yayın stiffness’ı ve damping’i olur; refsafe koruması da içinde:
def impedance(r, solimp): """MuJoCo's impedance d(r) for penetration r >= 0: d0 at r = 0 rising to dwidth at r = width.""" d0, dw, width, mid, power = solimp x = min(r / width, 1.0) if x >= 1.0: return dw if x <= mid: # two power curves joined at the midpoint y = x**power / mid ** (power - 1) else: y = 1 - (1 - x) ** power / (1 - mid) ** (power - 1) return d0 + y * (dw - d0)def solref_kb(solref, dmax, h, refsafe=True): """Stiffness K and damping B of the reference spring, as MuJoCo stores them (efc_KBIP[:, :2]).""" timeconst, dampratio = solref if refsafe: timeconst = max(timeconst, 2 * h) # the guard: never stiffer than two timesteps return 1 / (dmax**2 * timeconst**2 * dampratio**2), 2 / (dmax * timeconst)MuJoCo her aktif constraint satırının , ve ‘sini mj_forward’dan sonra d.efc_KBIP içinde saklar:
== Step 1. Impedance and reference spring vs efc_KBIP (sphere placed at penetration r) ==timeconst r (mm) d ours d MuJoCo K ours K MuJoCo B ours B MuJoCo 0.001 0.5 0.9250 0.9250 69252.1 69252.1 526.32 526.32 0.004 0.5 0.9250 0.9250 69252.1 69252.1 526.32 526.32 0.020 0.2 0.9040 0.9040 2770.1 2770.1 105.26 105.26 0.020 0.5 0.9250 0.9250 2770.1 2770.1 105.26 105.26 0.020 2.0 0.9500 0.9500 2770.1 2770.1 105.26 105.26 0.100 0.5 0.9250 0.9250 110.8 110.8 21.05 21.05, tablodaki ‘nin çarpanı olmadan hâli; MuJoCo ‘yi referans ivmeyi kurarken uygular. 1. ve 2. satırlar aynı: 0,001 s’lik timeconst = 0,004 s’ye yükseltildi.
Adım 2 · Tek contact, tek düşüş
Bölüm başlığı “Adım 2 · Tek contact, tek düşüş”Referans ivme ; penetration sırasında dist < 0. Solver bunu impedance üzerinden serbest ivme ile harmanlar ve contact’ın asla çekmesine izin vermez:
def contact_accel(dist, vel, a0, solref, solimp, h, refsafe=True): """Normal acceleration of one frictionless contact (dist < 0 = penetrating, a0 = acceleration without it).""" if dist >= 0: return a0 d = impedance(-dist, solimp) k, b = solref_kb(solref, solimp[1], h, refsafe) a_ref = -b * vel - k * d * dist # what the reference spring-damper asks for return max(a0, (1 - d) * a0 + d * a_ref) # a contact can push, never pullBunu ders 02’nin semi_implicit_euler’ine accel olarak ver ve küreyi 10 cm’den bırak:
== Step 2. One contact by hand vs MuJoCo ==at r = 0.5 mm, v = -0.3 m/s: a_ref ours 32.860111 m/s^2 · efc_aref 32.860111 m/s^210 cm drop, 2 s: peak penetration (mm) rebound (mm) max |z_ours - z_mujoco| (m)dampratio 1.0: 8.726 0.000 2.4e-13dampratio 0.3: 4.859 14.519 1.4e-13dampratio 0.1: 2.282 57.912 8.7e-12Senin 1 boyutlu küren MuJoCo’nunkini 1e-11 m ya da daha iyi izliyor: sürtünmesiz tek bir contact için constraint solver bu satırlara indirgeniyor. Deney’deki küp daha az batıyor (dampratio 1’de 8,283 mm): ağırlığını dört köşe contact’ı paylaşıyor.
Adım 3 · Durağan penetration
Bölüm başlığı “Adım 3 · Durağan penetration”Durgun hâlde , yani constraint olur; , ‘ye bağlı olduğu için bisection ile çöz:
def resting_penetration(a_u, solref, solimp, h): """Penetration where the contact holds a body still: d k r = (1 - d) a_u, solved for r by bisection.""" def excess(r): # > 0 once the spring pushes more than needed d = impedance(r, solimp) k, _ = solref_kb(solref, solimp[1], h) return d * d * k * r - (1 - d) * a_u lo, hi = 0.0, 1.0 for _ in range(200): mid = (lo + hi) / 2 lo, hi = (lo, mid) if excess(mid) > 0 else (mid, hi) return (lo + hi) / 2== Step 3. Resting penetration: bisection on d k r = (1 - d) a_u vs the resting sphere (mm) ==timeconst ours MuJoCo, 2 s at rest 0.001 0.0175 0.0175 0.002 0.0175 0.0175 0.004 0.0175 0.0175 0.005 0.0273 0.0273 0.010 0.1078 0.1078 0.020 0.3672 0.3672 0.050 1.2263 1.2262 0.100 4.9050 4.9050Deney’in küre sütunu, her satırıyla. 0,05 s’de bisection 1,2263 mm, 2 s sonraki küre 1,2262 mm veriyor: o yumuşak contact mikrometrenin onda biri kadar hâlâ oturuyor.
Adım 4 · Sert contact’lar neden patlar
Bölüm başlığı “Adım 4 · Sert contact’lar neden patlar”Durgunluğa yakın, Adım 2’nin yasası lineer bir yay-damper: . Ders 02’nin step_growth’u adım başına büyümesini ölçer, 1 boyutlu düşüşün de kürenin ne yaptığını gösterir:
== Step 4. Growth per step of the linearized contact spring (d = 0.95) vs the 10 cm drop ==timeconst dampratio refsafe h*w growth highest bottom (m, from 0.100): ours / MuJoCo 0.0005 1.00 off 4.00 22.314 6.687 / 6.687 0.0010 1.00 off 2.00 6.464 13.753 / 13.753 0.0020 1.00 off 1.00 1.618 1.786 / 1.786 0.0030 1.00 off 0.67 0.699 0.100 / 0.100 0.0010 1.00 on 0.50 0.750 0.100 / 0.100 0.0200 0.10 on 1.00 0.894 0.100 / 0.100 0.0200 0.07 on 1.43 0.894 0.100 / 0.100 0.0200 0.05 on 2.00 1.740 0.345 / 0.3451’in üstündeki büyüme her adımın hareketi büyüttüğü demek: tam da küreyi fırlatan satırlar, senin kodunda da MuJoCo’da da. Limit ders 02’nin ‘sinden düşük: contact’ın damping’i explicit integre ediliyor ve bu sınırı ‘ye çekiyor (ders 05 türetiyor), dampratio 1’de yaklaşık . 0,002 s’nin ( = 1,00) patlamasının, 0,003 s’nin ayakta kalmasının ve refsafe’in ‘sinin ( = 0,50) güvenli olmasının sebebi bu. dampratio’yu düşürmek ‘yı yükseltir ama damping’i değil: 0,05’te büyüme refsafe açıkken 1,740. Deney’deki küp 0,07’de bırakıldığı yükseklikten biraz yukarı da sekiyor (0,106 m); tek contact’lı bu küre sekmiyor.
Elinde kalan
Bölüm başlığı “Elinde kalan”physai.sim artık impedance, solref_kb, contact_accel ve resting_penetration içeriyor; semi_implicit_euler ve step_growth’u yeniden kullandın. Ders 04 aynı contact’a sürtünme ekliyor. tests/test_03_contact.py bunları MuJoCo’ya sabitliyor; bir şey değiştirdikten sonra uv run pytest tests/test_03_contact.py çalıştır.
Kütüphaneyle kullan
Bölüm başlığı “Kütüphaneyle kullan”MuJoCo’da iki ayarı geom başına (ya da default class ya da <pair> başına) verirsin ve oluşan constraint’i geri okursun:
<geom ... solref="0.01 1" solimp="0.9 0.95 0.001 0.5 2" condim="3" priority="1"/>
mujoco.mj_forward(m, d)d.efc_pos[:d.nefc]        # signed distance per row (negative = penetrating)d.efc_KBIP[:d.nefc]       # K, B, impedance d and its slope per row (Step 1)d.efc_aref[:d.nefc]       # reference acceleration (Step 2)f = np.zeros(6)mujoco.mj_contactForce(m, d, 0, f)   # contact 0's force in its contact frame: normal first
Tuzaklar:
- Satırlar contact değildir.
condim="3"ve default pyramidal cone ile bir contact’ın dört satırı vardır (ders 04) ve , , satır başınadır.efc_*’yed.contact[i].efc_addressüzerinden eriş. - İki geom, tek değer. Farklı
solref/solimpdeğerleri, bir geom’unpriority’si yüksek değilsesolmixile ortalanır; SO-101 gripper’ı bunu yapıyor (Matematik ayrıntısı). - Negatif
solrefdoğrudan stiffness ve damping’e geçer,solref="-stiffness -damping"; dokümanın system identification için önerdiği form bu.
Yazdıktan sonra · 2 soru.
1. Sıfırdan yaz, Adım 1’de timeconst 0,001 s ve 0,004 s efc_KBIP’te aynı = 69252,1 ve = 526,32’yi veriyor. Neden?
- Impedance 0,95’te doyuyor ve farkı gizliyor.
refsafe, ve ‘yi hesaplamadan önce = 0,004 s’nin altındaki her timeconst’u 0,004 s’ye yükseltiyor.- MuJoCo ve ‘yi timestep’e yuvarlayarak saklıyor.
Neden: solref_kb max(timeconst, 2 * h) uyguluyor ve her satırda efc_KBIP ile örtüşüyor; Deney’in 1. sweep’i de aynı düzlüğü gösteriyor: 0,001, 0,002 ve 0,004 s için 0,0175 mm.
2. Sıfırdan yaz, Adım 4’te refsafe kapalıyken timeconst 0,002 s’nin ‘sı 1,00, ders 02’nin 2 limitinin altında; yine de adım başına büyümesi 1,618 ve küre 1,786 m’ye fırlıyor. Neden?
- Contact’ın damping’i explicit integre ediliyor; bu limiti ‘ye, dampratio 1’de yaklaşık ‘e çekiyor.
- Ders 02’nin limiti yalnızca RK4 için geçerli.
- Küre düzleme 4,37 m/s’den hızlı çarpıyor.
Neden: Durgunluğa yakın contact ; dampratio 1’de damping terimi yay terimi kadar büyük ve explicit bir damper kararlı bölgeyi daraltır. 0,003 s ( = 0,67) ayakta kalıyor, refsafe’in ‘si = 0,50 veriyor.
Bir düzlem üstünde 10 cm, 1 kg’lık bir küp (ve tek contact’lı kontrol olarak 5 cm yarıçaplı, 1 kg’lık bir küre), dt = 2 ms, iki geom’da da aynı solref:
<geom type="plane" size="1 1 .1" solref="{tc} {dr}"/><body pos="0 0 {z0}"> <freejoint/> <geom type="box" size=".05 .05 .05" mass="1" solref="{tc} {dr}"/></body>rest() cismi düzleme değecek şekilde yerleştirip 2 s sonra contact mesafesini okur. drop() onu düzlemin 10 cm üstünden bırakıp en derin penetration’ı ve sekme yüksekliğini kaydeder.
Tahmin et. timeconst iki katına çıkarsa küp ne kadar daha derine batar?
Çalıştır. experiment.py, MuJoCo 3.17.0, NumPy 2.5.4, Apple M5, deterministic; çıktı output.txt’de.
Sweep 1 · timeconst → durağan penetration (dampratio 1):
| timeconst (s) | küp (mm) | küre (mm) | yukarıdaki denklem (mm) | |
|---|---|---|---|---|
| 0,001 | 0,0044 | 0,0175 | 0,9000 | 0,0175 |
| 0,002 | 0,0044 | 0,0175 | 0,9000 | 0,0175 |
| 0,004 | 0,0044 | 0,0175 | 0,9000 | 0,0175 |
| 0,005 | 0,0068 | 0,0273 | 0,9001 | 0,0273 |
| 0,01 | 0,0273 | 0,1078 | 0,9012 | 0,1078 |
| 0,02 (default) | 0,1078 | 0,3672 | 0,9135 | 0,3672 |
| 0,05 | 0,4914 | 1,2262 | 0,9500 | 1,2263 |
| 0,1 | 1,2263 | 4,9050 | 0,9500 | 4,9050 |
- Küre (tek contact) her satırda durağan hâl denklemiyle dört haneye kadar örtüşüyor; sabit- formu yalnızca 1 mm’lik width’i aştığında (0,05 ve 0,1 s) tutuyor, orada = 0,95.
- Küpün dört köşe contact’ı var, her biri ağırlığın dörtte birini taşıyor. İkisinin aynı ‘de olduğu satırlarda (0,001–0,01 s ve 0,1 s) küp kürenin dörtte biri kadar batıyor; 0,02 ve 0,05 s’de daha sığ penetration’ı
solimpsigmoid’inde daha aşağıda (daha küçük ) kalıyor, bu yüzden oransal olarak daha çok batıyor. - 0,001, 0,002 ve 0,004 s aynı sonucu veriyor: = 0,004 s’nin altında
refsafedeğeri değiştiriyor.
Sweep 2 · impedance (solimp="d d 0.001", timeconst 0,02): = 0,5 / 0,9 / 0,95 / 0,99 için penetration 0,4905 / 0,0981 / 0,0490 / 0,0098 mm, yani ile orantılı.
Sweep 3 · dampratio → 10 cm’den düşüş (timeconst 0,02):
| dampratio | en derin penetration (mm) | sekme (mm) |
|---|---|---|
| 0,1 | 2,220 | 56,504 |
| 0,2 | 3,503 | 24,202 |
| 0,3 | 4,629 | 13,766 |
| 0,5 | 6,236 | 3,339 |
| 0,7 | 7,288 | 0,055 |
| 1,0 | 8,283 | 0,000 |
| 2,0 | 9,723 | 0,000 |
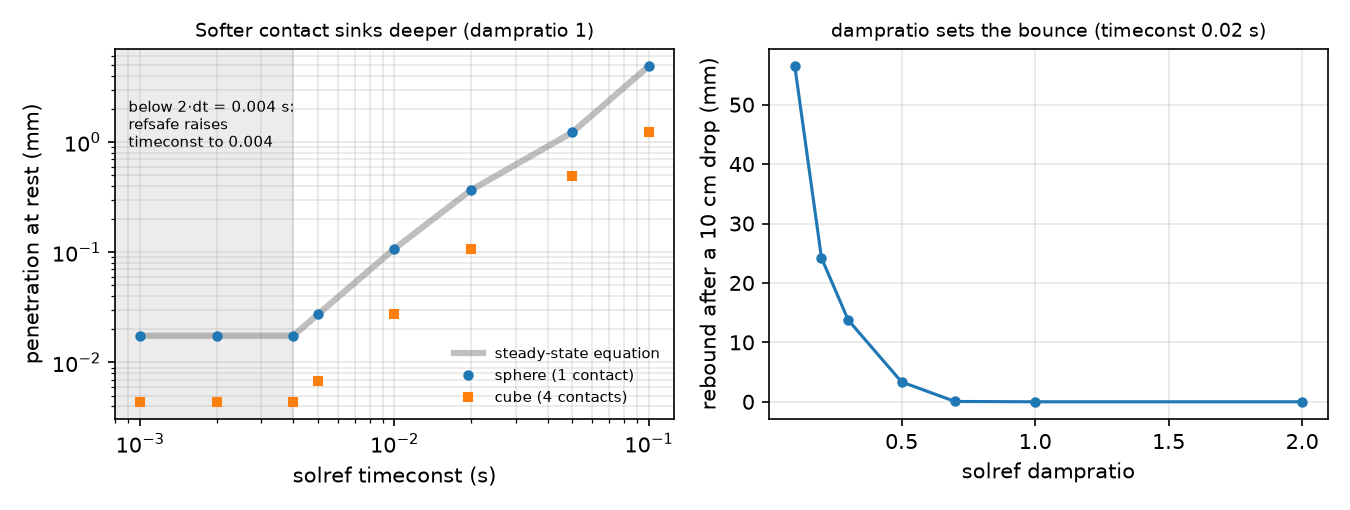
dampratio MuJoCo’nun restitution düğmesidir (bir çarpmanın ne kadar sektirdiği): 1’in altında küp sekiyor, 1’den itibaren sekmiyor. dampratio 1’de daha yumuşak bir timeconst çarpmada daha derine batıyor: 0,004, 0,01, 0,02, 0,05, 0,1 s için 0,297, 3,295, 8,283, 23,248, 48,314 mm. Default contact’a 10 cm’den bırakılan 1 kg’lık küp en derin noktasında zeminin 8,283 mm “içinde”; durgun hâlde 0,1078 mm.
1 · timeconst 2·dt’nin altında, refsafe kapalı (dampratio 1, 10 cm’den düşüş, dt = 2 ms):
| timeconst | refsafe | en derin pen. (mm) | ulaşılan en yüksek nokta | son 0,5 s titreşim (mm) |
|---|---|---|---|---|
| 0,0005–0,004 | açık | 0,297 | 0,100 m (başlangıç) | 0,000 |
| 0,0005 | kapalı | 0,297 | 7,834 m | 497,278 |
| 0,001 | kapalı | 2,327 | 13,809 m | 2084,273 |
| 0,002 | kapalı | 6,308 | 0,894 m | 267,969 |
| 0,003 | kapalı | 0,578 | 0,100 m (sekme 2,581 mm) | 0,000 |
| 0,004 | kapalı | 0,297 | 0,100 m | 0,000 |
Titreşim sütunu, küpün hareketsiz yatması gereken son 0,5 s’deki yüksekliğinin standart sapmasıdır. Koruma açıkken 0,004 s’nin altındaki her timeconst sessizce 0,004 s oluyor. Kapalıyken contact enerji pompalıyor: 10 cm’den bırakılan 1 kg’lık küp 13,809 m’ye fırlatılıyor. 0,003 s’de (1,5·dt) ayakta kalıyor ama hiç sekmemesi gereken dampratio 1’de 2,581 mm sekiyor.
2 · korumadaki boşluk: refsafe açık, timeconst 0,02, küçük dampratio. ile:
| dampratio | sekme (mm) | en yüksek nokta | |
|---|---|---|---|
| 0,10 | 1,00 | 56,504 | 0,100 m |
| 0,07 | 1,43 | 105,891 | 0,106 m |
| 0,05 | 2,00 | 3146,979 | 3,147 m |
0,07’de küp bırakıldığı yükseklikten daha yükseğe sekiyor; 0,05’te ( = 2) 3,147 m’ye fırlatılıyor. discrete dışında refsafe yalnızca timeconst’a bakıyor, yani sekmeli bir contact koruma açıkken de patlayabilir. çarpımını dt’nin rahatça üstünde tut.
Gerçek robotta
Bölüm başlığı “Gerçek robotta”- Menagerie SO-101: kolun collision geom’ları
condim="3"ve defaultsolrefkullanıyor; gripper collision geom’ları (collision_gripperclass’ı)condim="6",friction="1 5e-3 5e-4",solref="0.01 1"vepriority="1"kullanıyor, yani onların parametreleri nesneninkileri eziyor (so101.xml). Modelintimestep="0.005"değerinde 0,01 s tam olarak , yanirefsafe’in izin verdiği en sert değer. - Gerçek gripper pad’leri 3D baskı plastik; burada kullanılan kaynaklarda onlar için yayımlanmış bir esneklik ya da restitution değeri yok. Gerçek kolda henüz ölçülmedi. Prosedür: bilinen bir nesneyi sabit yüksekliklerden pad’e bırak, sekmeyi filme al, dampratio’yu fit et; bilinen bir kuvvetle bastır, çökmeyi ölç, timeconst’u fit et (ya da doğrudan
-stiffness -dampingformu, bkz. Kütüphaneyle kullan).
Kendini dene
Bölüm başlığı “Kendini dene”Hızlı kontrol · 2 soru. Bir cevaba tıkla.
1. refsafe açık, timeconst 0,02 ve dampratio 0,05 iken 10 cm’den bırakılan küp 3,147 m’ye fırlıyor. Koruma bunu neden durdurmadı?
- Küçük dampratio daha fazla damping demektir ve damping enerji ekler.
- timeconst 0,02 zaten 2·dt’nin altında, yani yayın kendisi fazla sert.
refsafeyalnızca timeconst’u kırpar; oysa yayın frekansı , yani 2,00’ye ulaşır.
Neden: Boz 2, korumadaki boşluk; discrete dışında timeconst·dampratio çarpımını dt’nin rahatça üstünde tut.
2. 1. sweep’te, timeconst 0,001–0,01 s’de, 10 cm’lik küp kürenin yaklaşık dörtte biri kadar batıyor (örneğin 0,005 s’de 0,0068’e karşı 0,0273 mm). Neden dörtte bir?
- Küpün birim alan başına ağırlığı dört kat fazla.
solrefdört geom üzerinden ortalanıyor.- Küp dört köşe contact’ı üzerinde duruyor, her biri aynı impedance ‘de ağırlığın dörtte birini taşıyor ve penetration yük ile orantılı.
Neden: Durağan penetration yükte lineer. Küpün daha sığ contact’larının solimp eğrisinde daha aşağıda kaldığı yerlerde (0,02 ve 0,05 s) farklılaşıyor ve oran bozuluyor.
- Kolay. Default
solimpile duran 1 kg’lık bir küreyi 1 mm penetration’a hangi timeconst getirir? Denklemi kullan, sonra script’te kontrol et. - Orta. Düzleme
margin="0.001"ver. Küp düzlem yüzeyine göre nerede durur, neden? - Zor.
dt= 5 ms’de (SO-101 timestep’i) Boz 1 ve 2’yi tekrarla. Hangi timeconst ve dampratio değerleri güvensiz hâle gelir?
Cevaplar
Bölüm başlığı “Cevaplar”- 1 mm’nin üstünde = 0,95, yani ‘i çöz; tablo bunu 0,02 ile 0,05 s arasına sıkıştırıyor.
- Impedance ve referans artık mesafe − margin üzerinde çalışır; küp eski durgun penetration kadar, düzleme değmeden 1 mm’nin biraz altında havada durur. Ölç.
refsafe0,01 s’nin altındaki her timeconst’u yükseltir. Geri kalanı için simüle etmeden önce her ayarda Sıfırdan yaz’ınstep_growth’unu = 0,005 ile çalıştır: 1’in üstündeki büyüme güvensizdir.
Akılda kalanlar ve kaynaklar
Bölüm başlığı “Akılda kalanlar ve kaynaklar”- Contact bir soft constraint’tir; durağan penetration , tek contact için dört haneye kadar doğrulandı.
- dampratio sekmeyi, timeconst yumuşaklığı belirler. Default contact’a 10 cm’den düşüş en derin noktada 8,283 mm penetration yapıyor.
- timeconst ≥ 2·dt tut (refsafe zorlar) ve timeconst·dampratio’yu dt’nin rahatça üstünde tut (bunu yalnızca
discreteintegrator’ınınrefsafe’i zorlar).
Sonraki: ders 04 · Friction ve friction cone.
Kaynaklar