37 · Control rate ve end-to-end latency
| Bölüm | 9 · Sim-to-real |
| Çalışma türü | CPU · Mac ya da Colab CPU |
| Önkoşul | 12, 17 |
| Önce öğren | Stochastic Processes |
| Süre | ~45 dk |
| Kod | experiments/37-latency/experiment.py |
| Durum | ✅ tam |
Bu derste yap
Her adımı yapınca işaretle. Yalnız bu tarayıcıda saklanır.
Bir feedback döngüsü gecikmenin nereden geldiğiyle ilgilenmez; yalnızca toplamı görür ve o toplamın, döngünün kendi hızının belirlediği kesin bir sınırı vardır.
Problem
Bölüm başlığı “Problem”Simülasyonda ayarlanmış bir PD döngüsü (ders 12) controller’ın joint’i şu an gördüğünü ve torkun şu an etki ettiğini varsayar. Gerçek robotta okuma geldiğinde eskimiştir; komut bir saat tick’inde hesaplanır, bus üzerinden gönderilir ve bir sonraki tick’e kadar tutulur. LeRobot’un kayıt örnekleri robot döngüsünü 30 fps’de çalıştırır (rehber): hesaplama eklenmeden önce bile 33 ms’lik adımlar. Bir döngü ne kadar gecikme kaldırır, neden “yavaşlamak” yerine kararsızlaşır ve ne işe yarar?
Okumadan önce · 2 soru. Önce tahmin et; nedenini ders anlatıyor.
1. Bir joint döngüsü 1 kHz’de iyi çalışıyor. Her okumayı 50 ms geç veren bir kamera ekliyorsun ama controller’ı 1 kHz’de tutuyorsun. Döngü artık ne kadar gecikme görür?
- Yaklaşık 1 ms, çünkü controller hâlâ her milisaniyede çalışıyor.
- Yaklaşık 50 ms; control rate ile latency ayrı düğmelerdir ve döngü yalnızca toplam gecikmeyi görür.
- Kameranın frame rate’i yüksek olduğu sürece hiç.
Neden: Ana fikir, gecikme bütçesinin sonuçları: 50 ms kamera gecikmesi olan 1 kHz’lik döngü hâlâ 50 ms’lik bir döngüdür. Sensor, filtre, bus, hesaplama ve tutma hep toplanır.
2. Yolu yarım saniye geç gösteren bir ekrana bakarak araba sürüyorsun. Sert düzeltmeler neden yalnızca daha yavaş bir sürüşle değil, büyüyen bir zikzakla biter?
- Düzeltmeler yanlış anda geliyor, bu yüzden her biri bir sonraki salınımı besliyor.
- Gecikme direksiyonu zayıflatıyor.
- Geç gelen ekran bulanık görüntü gösteriyor.
Neden: Gecikme gain’i değil fazı değiştirir. A bölümünde döngü gecikmesiz %4,45 overshoot’tan 40 ms’de %31,23’e çıkıyor ve 50 ms’de kararsız.
Ana fikir
Bölüm başlığı “Ana fikir”Sade anlatımla
Bölüm başlığı “Sade anlatımla”Yolu yarım saniye gecikmeli gösteren bir ekrana bakarak araba sürdüğünü düşün. Yumuşak düzeltmelerle idare edersin. Sert direksiyon kırarsan arabanın olduğu yere göre düzeltirsin: fazla dönersin, geç görürsün, geri fazla düzeltirsin ve zikzak büyüyerek seni yoldan çıkarır. Gecikme seni yavaşlatmadı; düzeltmelerinin yanlış anda gelmesine yol açtı.
Bir feedback controller’ı da aynısını yapar: joint’i eski bir okumaya göre iter. Yumuşak bir döngü pek fark etmez; sert ve hızlı bir döngü etkisini gördüğünde çoktan fazla itmiştir ve belli bir gecikmeden sonra her düzeltme bir sonraki salınımı besler. Döngü yalnızca toplam gecikmeyi görür (sensor, filtre, bus, hesaplama, bir sonraki tick’i beklemek) ve bu toplamın bütçesini döngünün kendisi belirler: ne kadar hızlı tepki verirse o kadar az gecikme kaldırır.
Latency zinciri
Bölüm başlığı “Latency zinciri”flowchart TD
M["joint hareket eder"] --> S["sensor örneklemesi<br/>+ filtreleme"]
S --> B["bus / USB aktarımı<br/>işletim sistemi zamanlaması"]
B --> C["hesaplama<br/>estimator, policy"]
C --> H["komut bir sonraki<br/>tick'e kadar tutulur"]
H --> A["servo tepki verir"]
A --> M
End-to-end latency bu zincirin bir turudur: algılama (pozlama, encoder örneklemesi), filtreleme (moving average ekler, ders 17), hesaplama (büyük bir model bir tick’ten uzun sürebilir), bus gidiş-dönüşleri ve işletim sistemi zamanlaması, örnekle ve tut (ortalamada ) ve servo’nun kendi tepkisi.
Gecikme bütçesi, kod olarak
Bölüm başlığı “Gecikme bütçesi, kod olarak”Kontrol mühendisleri bu bütçeyi phase margin ile ölçer. Her döngünün bir crossover frekansı vardır: kabaca ne kadar hızlı düzelttiği; bir düzeltmenin gittiği kadar büyük geri döndüğü frekans. Phase margin, orada düzeltmeler tam ters zamanda gelip hatayı büyütmeden önce kalan zamanlama payıdır. kadar gecikme bu paydan yer. Tek joint üzerindeki PD için (pd_delay_margin’i Sıfırdan yaz’da yazıyorsun):
d = t_sense + t_filter + t_bus + t_compute + T / 2 # total delay (s); T = 1 / rate, add T if applied a tick latekd = 2 * zeta * sqrt(kp * I) # I = 0.0901 kg m^2, kp = 20, zeta = 0.7 -> kd = 1.879w_c, pm, d_max = pd_delay_margin(I, kp, kd) # 22.99 rad/s, 65.2 deg, 49.5 ms| Büyüklük | Formül |
|---|---|
| Döngü (eylemsizlik üzerinde PD) | |
| Crossover | |
| Phase margin | |
| Delay margin | |
| hızındaki controller’ın eklediği gecikme | , her tick hesaplama için bir daha |
joint’in eylemsizliği, , PD gain’leri, Laplace değişkeni (“frekans” diye oku), olan frekans, PM radyan cinsinden, control rate ve .
Sonuçlar: daha sert bir döngü (daha yüksek ) daha az gecikme kaldırır; sınırda periyoduyla salınır; 50 ms kamera gecikmesi olan 1 kHz’lik döngü hâlâ 50 ms’lik bir döngüdür.
Matematik ayrıntısı: gecikme neden faz götürür ve T/2 nereden gelir
Gecikme saf fazdır. kadar geciktirmek Laplace dönüşümünü ile çarpar; ‘da kazancı 1, açısı ‘dir.
Phase margin. Tek crossover’lı bir döngü, ‘deki fazı ‘nin üstünde kaldıkça kararlıdır; PM, ‘ye uzaklıktır. Gecikme ‘yi kaydırmaz ama orada faz çıkarır; olduğunda kararlılık kaybolur:
Eylemsizlik üzerinde PD. , ‘ye göre ikinci derece bir denklemdir. Çift integrator katkı yapar, PD payı kadarını geri verir: ‘de bu PM’dir. Sabit ζ’da ve olur; PM aynı kalır, ise gibi küçülür (Boz: = 5’te 98,9 ms, = 20’de 49,5 ms).
Örnekle ve tut. Zero-order hold, , tam olarak fazına sahiptir: ‘lik bir gecikme. Komutu ancak bir sonraki tick’te uygulamak bir daha ekler: toplam .
Varsayımlar. Doğrusal döngü, tek crossover, saturation yok (D bölümü sonuncusunu bozuyor).
Daha derine: Stochastic Processes (AIEFS, zamana yayılan sinyaller); Lynch & Park, Modern Robotics, bölüm 11; Tan ve ark., arXiv 1804.10332 (sim-to-real’de latency).
Üç çare
Bölüm başlığı “Üç çare”- Döngü kazancını düşür: daha yavaş ama daha çok margin.
- Tahmin et: gecikmiş state’ten, gönderilmiş komutlarla bir modeli gecikme boyunca integre et ve tahmin edilen şimdiki state’i kontrol et (Smith predictor fikri; yalnızca model doğruysa tamdır, C bölümü).
- Open loop’ta önden planla: action chunking her inference’ta birkaç gelecek action tahmin eder (ders 31); LeRobot’un ACT’si varsayılan olarak
chunk_size = 100,n_action_steps = 100kullanır (configuration_act.py). Bir chunk oynarken policy yeni gözlemlere tepki vermez.
Sıfırdan yaz
Bölüm başlığı “Sıfırdan yaz”Şimdi gecikmeli döngüyü kendin yazacaksın. Joint, ders 12’nin physai/control.py içindeki simulate_joint’i; böylece her yörünge Deney’in MuJoCo döngüsüyle örnek örnek karşılaştırılabiliyor. Bitmiş kod physai/sim2real.py içinde; uv run python experiments/37-latency/build.py beş adımı koşturur (çıktı build_output.txt dosyasında).
Adım 1 · Gecikme hattı
Bölüm başlığı “Adım 1 · Gecikme hattı”Gecikme bir kuyruktur: en yeni okumayı it, en eskisini oku. Dolana kadar ilk değeri döndürür.
class DelayLine:    """Returns the value pushed n ticks ago (the first value until the line has filled)."""
    def __init__(self, n, x0):        self.buf = deque([x0] * (n + 1), maxlen=n + 1)
    def __call__(self, x):        self.buf.append(x)        return self.buf[0]
== Step 1. A delay line of 3 ticks ==pushed [1, 2, 3, 4, 5, 6, 7, 8]read [0, 0, 0, 1, 2, 3, 4, 5]equals the history shifted by 3 (first value until filled): TrueAdım 2 · Gecikme bütçesi
Bölüm başlığı “Adım 2 · Gecikme bütçesi”def pd_delay_margin(inertia, kp, kd): """Crossover w_c (rad/s), phase margin (rad) and delay margin PM / w_c (s) of PD on an inertia.""" w_c = np.sqrt((kd**2 + np.sqrt(kd**4 + 4 * inertia**2 * kp**2)) / (2 * inertia**2)) # |L(j w_c)| = 1 pm = np.arctan2(kd * w_c, kp) # the PD numerator's phase lead at w_c return w_c, pm, pm / w_c== Step 2. The delay budget of PD on an inertia ==Kd = 1.879: w_c = 22.99 rad/s, PM = 65.2 deg, d_max = PM / w_c = 49.5 ms|L(j w_c)| = 1.000000000000, phase of L = -114.8 deg = -180 + PMnp.roots of the crossover quartic: w = 22.9855 rad/s (ours 22.9855)|characteristic equation| at s = j w_c, d = d_max: 7.3e-15 (a pole sits on the imaginary axis)oscillation period at the boundary 2 pi / w_c = 273 msKontrol simülasyon gerektirmiyor: ‘ta gecikmeli karakteristik denklem ‘ın ‘de bir kökü var, yani sanal eksen üzerinde bir kutup.
Adım 3 · Geçmişi gören PD
Bölüm başlığı “Adım 3 · Geçmişi gören PD”Controller çağrılabilir bir nesne, bu yüzden simulate_joint(torque_fn, …) onu değiştirmeden koşturur. see controller’ın gördüğünü döndürür; saat Adım 4 için.
class DelayedPD:    """PD on one joint that sees it nd ticks late, recomputes every `period` s (None: every tick) and holds    the command in between; late=True applies each command one controller tick after computing it."""
    def __init__(self, kp, kd, target, dt, nd=0, period=None, late=False):        self.kp, self.kd, self.target, self.dt, self.nd = kp, kd, target, dt, nd        self.period, self.late = period, late        self.k, self.next_tick, self.u, self.queued, self.line, self.sent = 0, 0.0, 0.0, 0.0, None, []
    def see(self, q, qd):        """What the controller sees at this tick: the reading from nd ticks ago."""        if self.line is None:            self.line = DelayLine(self.nd, (q, qd))        return self.line((q, qd))
    def __call__(self, q, qd):        q_m, qd_m = self.see(q, qd)        if self.period is None or self.k * self.dt >= self.next_tick - 1e-12:   # a controller tick            self.next_tick += self.period or 0.0            u = self.kp * (self.target - q_m) - self.kd * qd_m            self.u, self.queued = (self.queued, u) if self.late else (u, u)        self.k += 1        self.sent.append(self.u)                   # torque applied during this tick        return self.u
Overshoot ve kararlılık Deney’in tanımlarını izliyor:
def overshoot(q, target): """Overshoot past a positive step target in percent; None if the run diverged (|q| > 50).""" if not np.all(np.abs(q) < 50): return None return max(0.0, (q.max() - target) / target * 100)def is_stable(q, target): """Stable if the run stayed bounded and the late error (last quarter) is below 90% of the error in the second quarter, or below 1 mrad: a decaying response, not a sustained or growing oscillation.""" if overshoot(q, target) is None: return False e, n = np.abs(q - target), len(q) late, early = e[3 * n // 4:].max(), e[n // 4:n // 2].max() return late < 0.9 * early or late < 1e-3== Step 3. Delayed PD by hand vs the Experiment's MuJoCo loop ==delay ms ours % stable max |q_ours - q_mujoco| 0 4.45 yes 1.1e-16 10 4.51 yes 2.1e-17 20 5.02 yes 1.1e-16 30 11.51 yes 5.6e-17 40 31.23 yes 5.6e-17 50 215.84 NO 7.3e-15 60 diverges NO 5.7e-14stability boundary: stable at 48 ms, unstable at 49 ms (predicted d_max 49.5 ms)Senin döngün ile MuJoCo’nunki her gecikmede yuvarlama hatası düzeyinde örtüşüyor ve bisection Deney’inkiyle aynı yere düşüyor.
Adım 4 · Control rate
Bölüm başlığı “Adım 4 · Control rate”period verildiğinde controller yalnızca kendi tick’lerinde yeniden hesaplar ve komutu tutar; late=True her komutu bir tick geç uygular. Son iki sütun ve ‘lik saf gecikmeler.
== Step 4. Control rate: sample and hold, and one tick of compute ==rate Hz T ms hold % +1 tick % delay T/2 % delay 3T/2 % 1000 1.0 4.45 4.46 4.45 4.46 100 10.0 4.48 4.61 4.47 4.62 50 20.0 4.55 10.31 4.51 11.51 30 33.3 4.75 78.07 4.72 215.84 20 50.0 5.34 diverges 6.66 diverges 10 100.0 diverges diverges 215.84 diverges30 Hz hold, ours vs the Experiment's MuJoCo loop: max diff 1.1e-16 radAdım 5 · Gecikme boyunca tahmin et
Bölüm başlığı “Adım 5 · Gecikme boyunca tahmin et”Tahminci see’yi ezer: gecikmiş okumadan başlayıp zaten gönderilmiş torklarla ‘yu integre eder.
class PredictivePD(DelayedPD):    """DelayedPD that integrates the model I qdd = tau over the assumed delay (model_nd ticks) from the delayed    reading, with the torques it already sent, and controls that predicted present state."""
    def __init__(self, kp, kd, target, dt, nd, model_inertia, model_nd):        super().__init__(kp, kd, target, dt, nd)        self.model_inertia, self.model_nd = model_inertia, model_nd
    def see(self, q, qd):        q_m, qd_m = super().see(q, qd)        j = max(self.k - self.nd, 0)               # tick of the reading        for i in range(j, min(j + self.model_nd, self.k)):            qd_m += self.sent[i] / self.model_inertia * self.dt   # same semi-implicit Euler as the plant            q_m += qd_m * self.dt        return q_m, qd_m
== Step 5. Predict the present state over a 40 ms delay ==controller overshoot %no delay 4.45delay, no prediction 31.23prediction, exact model 4.45prediction, inertia +50% 0.00prediction, inertia -30% 9.44prediction, assumed delay 20 ms 4.70exact prediction vs no delay: max |q difference| = 0.0e+00 radinertia +50%, ours vs the Experiment's MuJoCo loop: max diff 5.6e-17 radTam modelle tahmin gerçek şimdiki state’tir, bu yüzden döngü gecikmesiz olanı bit bit tekrarlıyor; yanlış modeller C bölümünü yeniden üretiyor.
Elinde kalan
Bölüm başlığı “Elinde kalan”physai.sim2real artık DelayLine, pd_delay_margin, DelayedPD, PredictivePD, overshoot ve is_stable içeriyor; ders 38 bir gecikmeyi identify ediyor, ders 39 bir gecikmenin içinden eğitiyor. tests/test_37_latency.py onları MuJoCo ve SciPy’a sabitler: uv run pytest tests/test_37_latency.py.
Kütüphaneyle kullan
Bölüm başlığı “Kütüphaneyle kullan”MuJoCo 3.17 gecikmeyi modelin içinde tutabiliyor: actuator’ler ve sensörler nsample örneklik bir history buffer’la delay kabul ediyor (interp: zero-order hold, doğrusal ya da kübik; XML referansı). SciPy’ın frequency response’u crossover’ı sayısal olarak veriyor.
<actuator><motor joint="j" delay="0.039" nsample="39"/></actuator><sensor><jointpos joint="j" delay="0.039" nsample="39"/></sensor> <!-- or delay the readings -->loop = signal.TransferFunction([kd, kp], [I, 0, 0])w_c = optimize.brentq(lambda w: abs(signal.freqresp(loop, [w])[1][0]) - 1, 1.0, 1000.0)== Use it. MuJoCo's own delay buffer, SciPy's frequency response ==MuJoCo model overshoot % ours, delay ours %no delay attribute 4.46 1 ms 4.46sensors delay="0.039" nsample="39" 31.23 40 ms 31.23motor delay="0.039" nsample="39" 31.23 40 ms 31.23sensor delay 39 ms + reading sensordata after mj_step vs ours at 40 ms: max diff 5.6e-17 radSciPy freqresp + brentq: w_c = 22.9855 rad/s, PM = 65.16 deg, d_max = 49.47 ms (ours 22.9855, 65.16, 49.47)Neden 40 değil 39 ms: mj_step’ten sonra okunan d.sensordata zaten bir tick eski (“no delay attribute” satırı 1 ms gibi davranıyor). Geciktirilmiş bir motor bütün tepkiyi kaydırır; overshoot aynı kalır.
| Araç | Çağrı | Döndürdüğü |
|---|---|---|
| physai | pd_delay_margin(I, kp, kd) | (rad/s), PM (rad), (s) |
| python-control | margin(sys) | gain margin, derece cinsinden PM, phase-crossover, gain-crossover frekansı (doküman) |
| MATLAB | allmargin(sys) | PhaseMargin (derece), PMFrequency, DelayMargin (discrete-time modellerde örnek periyodu cinsinden) (doküman) |
Tuzaklar:
- Bayat sensörler.
sensordataintegrasyondan önce hesaplanır;mj_step’ten sonra okunursa bir adım eskidir ve o tick bütçeye dahildir. - Derece mi radyan mı. için PM radyan olmalı.
- Hangi crossover. Delay margin gain crossover’ını () kullanır; araçlar bir de phase crossover döndürür, çoğu zaman yan yuvada.
Yazdıktan sonra · 2 soru.
1. Sıfırdan yaz, Adım 2’de gecikmeli karakteristik denklem s = j·22,99 rad/s ve d = 49,5 ms’de değerlendiriliyor ve 7,3e-15 veriyor. Bu neyi gösterir?
- Döngünün o gecikmede hiç kutbu yok.
- Simülasyon yakınsamış.
- Crossover frekansında sanal eksen üzerinde bir kutup var; yani d_max = PM/ω_c tam olarak sönen ve büyüyen salınım arasındaki sınırdır.
Neden: Denklem hiç simülasyon yapmadan kontrol ediliyor; Adım 3’teki bisection aynı sınırı döngüde ölçüyor, 48 ms’de kararlı, 49 ms’de kararsız.
2. Kütüphaneyle kullan’da MuJoCo sensörlerine delay=“0.039” veriliyor ve döngü bizim 40 ms sonucumuzu (%31,23) yeniden üretiyor. Eksik milisaniye nereden geliyor?
- MuJoCo her gecikmeyi bir sonraki 10 ms’ye yuvarlar.
- mj_step’ten sonra okunan d.sensordata o adımın integrasyonundan önce hesaplanmıştır, yani zaten bir tick eskidir.
- Motor bir milisaniyelik tepki süresi ekler.
Neden: “no delay attribute” satırı %4,46 veriyor; bizim döngünün 1 ms’deki sonucuyla aynı. O bayat tick gecikme bütçesine dahildir.
Tam script: experiments/37-latency/experiment.py. MuJoCo 3.17.0, NumPy 2.5.4, Python 3.14, Apple Silicon Mac (Apple M5), deterministik, bir dakikadan çok daha az CPU.
A. Gecikme sweep’i. Ders 12’deki gibi tek joint ( = 0,0901 kg·m², yerçekimi yok), = 20, = 1,879 (ζ = 0,7), fizik ve kontrol 1 kHz’de, 0 → 0,5 rad step. Controller joint’i s geç okuyor (Sıfırdan yaz, Adım 3’teki döngü). Formülle tahmin et: = 22,99 rad/s, PM = 65,2°, dolayısıyla = 49,5 ms.
| gecikme [ms] | 0 | 5 | 10 | 20 | 30 | 40 | 50 | 60–100 |
|---|---|---|---|---|---|---|---|---|
| overshoot % | 4,45 | 4,47 | 4,51 | 5,02 | 11,51 | 31,23 | 215,84 | ıraksıyor |
| %2 oturma [s] | 0,398 | 0,376 | 0,351 | 0,291 | 0,331 | 0,926 | hiç | hiç |
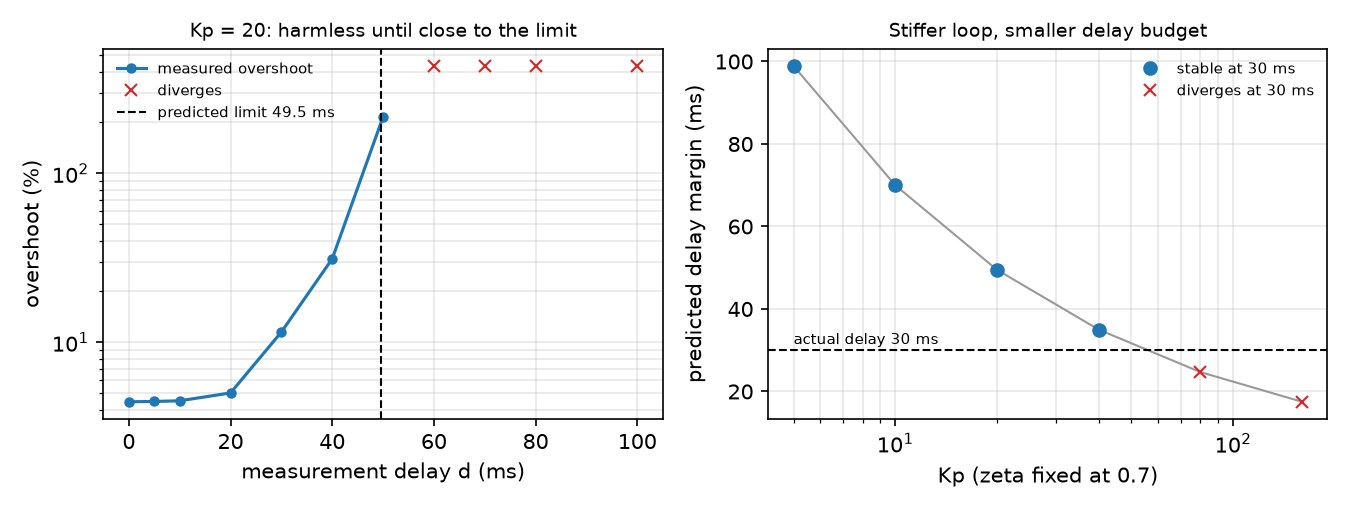
Tam milisaniyelerle bisection: 48 ms’de kararlı, 49 ms’de kararsız; salınım periyodu 272 ms ( = 273 ms). Yaklaşık 20 ms’ye kadar gecikme neredeyse bedava; sınırdan önceki son 20 ms her şeye mal oluyor.
B. Control rate. Aynı joint, ek gecikme yok, controller zero-order hold ile Hz’de (fizik 1 kHz’de kalıyor). İkinci varyant: komut bir tick sonra hazır. Son iki sütun: A bölümü, ve ‘de.
| rate [Hz] | T [ms] | overshoot % | + 1 tick hesaplama | A, T/2’de | A, 3T/2’de |
|---|---|---|---|---|---|
| 1000 | 1,0 | 4,45 | 4,46 | 4,45 | 4,46 |
| 100 | 10,0 | 4,48 | 4,61 | 4,47 | 4,62 |
| 50 | 20,0 | 4,55 | 10,31 | 4,51 | 11,51 |
| 30 | 33,3 | 4,75 | 78,07 (kararsız) | 4,72 | 215,84 |
| 20 | 50,0 | 5,34 | ıraksıyor | 6,66 | ıraksıyor |
| 10 | 100,0 | ıraksıyor | ıraksıyor | 215,84 | ıraksıyor |
Kurallar eğilimi tahmin ediyor: hemen uygulanan 30 Hz 17 ms gecikme gibi (sorun yok), bir tick hesaplamayla 50 ms gibi davranıyor (sınırın ötesinde).
C. Tahmin, = 40 ms’de (Sıfırdan yaz, Adım 5’teki tahminci):
| controller | overshoot % | %2 oturma [s] |
|---|---|---|
| gecikme yok (referans) | 4,45 | 0,398 |
| gecikme, tahmin yok | 31,23 | 0,926 |
| gecikme + tahmin, tam model | 4,45 | 0,398 |
| modelde eylemsizlik +%50 | 0,00 | 0,223 |
| modelde eylemsizlik −%30 | 9,44 | 0,491 |
| varsayılan gecikme 20 ms (gerçek 40) | 4,70 | 0,300 |
Tam model ve bozucu yokken tahmin gecikmeyi tamamen kaldırıyor; yanlış model burada yine yardım ediyor ama tepkiyi değiştiriyor. Tahmini güvenli kılan, gecikmeyi ve dinamiği bilmektir (ders 38).
D. 30 Hz’de SO-101. Menagerie SO-101, shoulder_pan servo’su (2 ms step). 30 Hz’lik dış bir “policy” döngüsü servo hedefini gecikmiş okumalara göre kaydırıyor: target += K*T*(goal - q_delayed), = 10 s⁻¹. İdeal bir servo için bu gecikmeli integrator olduğunda, 140 ms’nin üstünde kararsızdır (discrete-time analiz: 5 tick = 167 ms’den itibaren). Modeldeki servo ideal değil: tek başına 0,02 / 0,10 / 0,50 rad’lık step’in %50’sine 18 / 44 / 110 ms’de ulaşıyor, çünkü her step’te saturation’a giriyor: = 998 N·m/rad ile 2,94/998 ≈ 3 mrad hata bile tam 2,94 N·m istiyor, bu yüzden büyük step daha uzun sürüyor.
| gecikme [ms] | 0 | 33 | 50 | 67 | 100 | 117 | 133 |
|---|---|---|---|---|---|---|---|
| hedef 0,1 rad: overshoot % | 0,0 | 0,1 | 12,3 | 30,8 | 70,9 | 80,8 | 94,7 |
| hedef 0,1 rad: son |e|/hedef | 0,000 | 0,000 | 0,000 | 0,000 | 0,001 | 0,004 | 0,267 |
| hedef 0,5 rad: overshoot % | 36,3 | 69,1 | 146,9 | 290,3 | 290,0 | 289,7 | 289,9 |
| hedef 0,5 rad: son |e|/hedef | 0,000 | 0,000 | 1,744 | 2,903 | 3,391 | 3,493 | 2,899 |
Küçük düzeltmeler ancak 133 ms’de salınmayı sürdürüyor, ideal servo tahminine yakın; 0,5 rad’lık hareket 50 ms’de çöküyor: saturation’a giren servo genliğe bağlı kendi gecikmesini ekliyor.
Gecikmeyi 30 ms’de sabitle ve PD döngüsünü sabit ζ = 0,7’de sertleştir (yukarıdaki şeklin sağ paneli):
| 5 | 10 | 20 | 40 | 80 | 160 | |
|---|---|---|---|---|---|---|
| [rad/s] | 11,49 | 16,25 | 22,99 | 32,51 | 45,97 | 65,01 |
| [ms] | 98,9 | 70,0 | 49,5 | 35,0 | 24,7 | 17,5 |
| overshoot % | 4,73 | 5,30 | 11,51 | 37,78 | ıraksıyor | ıraksıyor |
Damping ratio her satırda aynı, yine de döngü = 80’de ölüyor: stiffness ‘yi yükseltiyor ve aynı 30 ms kadar faza mal oluyor. Formül çöken satırları tam olarak öngörüyor (24,7 ve 17,5 ms, 30 ms’nin altında). Sıfır gecikmeli bir simülasyonda ayarlanan gain’ler var olmayan bir döngü için ayarlanmıştır.
Gerçek robotta
Bölüm başlığı “Gerçek robotta”- Latency’yi tahmin etme, ölç. LeRobot’un SO-101 follower’ı
get_observationiçinde her bus ve kamera okumasının süresini ölçüp debug seviyesinde log’luyor (so_follower.py). Prosedür: bir joint’e step komutu ver, komut vePresent_Positionzaman damgalarını log’la, okumanın hareket etmesine kadar geçen süreyi al. Gerçek kolda henüz ölçülmedi. - Servo kendi iç döngüsünü çalıştırır (D bölümü): dış döngünün latency’si tepki süresine, policy kendi gecikmiş gözlemlerine tepki verdiğinde de kararlılığa mal olur.
- Yaşayacağın latency’yi simüle et (Tan ve ark. system identification ve bir actuator modeliyle bunu yaptı): ölçülen gecikmeyi eğitim simülatörüne koy (ders 39), örneğin MuJoCo’nun
delayözelliğiyle.
Kendini dene
Bölüm başlığı “Kendini dene”Hızlı kontrol · 2 soru. Bir cevaba tıkla.
1. Overshoot gecikmesiz %4,45, 20 ms’de %5,02 ve 40 ms’de %31,23; 50 ms’de döngü kararsız. Neden bu kadar ani başarısız oluyor?
- Gecikme döngü gain’ini, eklem artık hedefe ulaşamayacak kadar düşürür.
- 1 kHz’lik physics adımı 40 ms’nin ötesinde fazla kaba kalır.
- Gecikme crossover’da kadar faz siler; bu 65,2°‘lik phase margin’i yediğinde, ms’de, düzeltmeler hatayı büyütmeye başlar.
Neden: A bölümü: tahmin 49,5 ms; ölçümde 48 ms kararlı, 49 ms kararsız ve salınım tahmin edilen periyotta (273 ms’ye karşı 272 ms). Gecikme gain’i değil fazı değiştirir.
2. Boz bölümünde gecikme 30 ms’de sabit ve Kp aynı damping ratio ζ = 0,7’de artırılıyor. Döngü neden Kp = 80’de ıraksıyor?
- Daha sert bir döngünün crossover frekansı daha yüksektir, bu yüzden aynı 30 ms daha fazla faza mal olur; delay margin’i 24,7 ms’ye düşer.
- Sabit ζ’de daha yüksek Kp daha az damping demektir, bu yüzden daha çok overshoot yapar.
- Kp = 80’de torque sınırına ulaşılır.
Neden: Boz tablosu: Kp 20’den 80’e 22,99 → 45,97 rad/s ve 49,5 → 24,7 ms; formül başarısız iki satırı da öngörüyor (24,7 ve 17,5 ms, 30 ms’nin altında).
- Kolay. Bir kamera hattı 40 ms ekliyor, policy 20 Hz’de çalışıyor ve çıktısı frame’den bir tick sonra uygulanıyor. Toplam gecikmeyi kuralıyla tahmin et.
- Orta. ‘yi kullanarak, B bölümündeki bir tick hesaplamalı 30 Hz döngünün neden çöktüğünü, A bölümünde 40 ms’nin ise neden ayakta kaldığını açıkla.
- Zor. C bölümünde tam tahmincinin modelini motor komutunu yok sayan bir modelle değiştir (saf ekstrapolasyon ). Önce tahmin et, sonra çalıştır: 40 ms’de overshoot ne olur?
Cevaplar
Bölüm başlığı “Cevaplar”- 40 ms + 50 ms (bir tick hesaplama) + 25 ms (tutma) = 115 ms.
- 30 Hz’de bir tick hesaplama artı tutma yaklaşık = 50 ms eder; bu 49,5 ms’lik margin’in ötesinde. A bölümündeki 40 ms margin’in içinde (%31,23 overshoot, kararlı).
- %15,15 overshoot; tam tahmin (%4,45) ile tahminsiz (%31,23) arasında, ama oturma 1,902 s sürüyor (tahminsiz: 0,926 s): ekstrapolasyon controller’ın gecikme boyunca komut ettiği ivmeyi yok sayıyor.
output.txt’de C bölümündeki “extrapolation” satırı.
Akılda kalanlar ve kaynaklar
Bölüm başlığı “Akılda kalanlar ve kaynaklar”- Gecikme kadar faz götürür; döngü ‘ye kadar ayakta kalır (tahmin 49,5 ms, ölçüm 48–49 ms, salınım tahmin edilen 273 ms periyotta).
- Control rate yaklaşık ekler, her tick hesaplama için bir daha: burada 30 Hz hemen uygulanınca sorunsuz, bir tick hesaplamayla kararsız.
- Doğru modelle tahmin gecikmeyi kaldırır (%31,23 → %4,45); daha sert döngüler ve saturation’a giren actuator’ler daha az kaldırır.
Sonraki: ders 38 · System identification.
Kaynaklar:
- LeRobot · Imitation learning on real-world robots (30 fps örnekleri,
lerobot-rollout,--inference.type=rtc; 2026-10-27’de okundu). - LeRobot
configuration_act.py,so_follower.py(Apache-2.0). - J. Tan ve ark., Sim-to-Real: Learning Agile Locomotion For Quadruped Robots, 2018.
- T. Zhao ve ark., Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware (ACT), 2023.
- MuJoCo Menagerie · robotstudio_so101 (Apache-2.0).
- Lynch & Park, Modern Robotics, bölüm 11.
- Ölçülen bütün sayılar:
experiments/37-latency/output.txt.