38 · System identification
| Bölüm | 9 · Sim-to-real |
| Çalışma türü | CPU · Mac ya da Colab CPU |
| Önkoşul | 11, 37 |
| Önce öğren | Optimization |
| Süre | ~60 dk |
| Kod | experiments/38-system-identification/experiment.py |
| Durum | ✅ tam |
Bu derste yap
Her adımı yapınca işaretle. Yalnız bu tarayıcıda saklanır.
Simülatör robot hakkında bir hipotezdir; system identification bu hipotezi log’lanmış veriyle sınamanın ve sayılarını düzeltmenin yoludur.
Problem
Bölüm başlığı “Problem”Menagerie SO-101 her STS3215 joint’ine aynı damping="0.60" frictionloss="0.052" armature="0.028" değerlerini ve kp="998.22" olan bir position actuator’ü veriyor; dosyanın kendi yorumu bu gain’lerin LeRobot’un kullandığı servo gain’lerinin “1-to-1” karşılığı olmadığını söylüyor (so101.xml). Senin kolunun kendi baskısı, yükü, kablo sürtünmesi ve bus gecikmesi var; ders 37, eksik 30 ms’nin bir döngüyü bozabildiğini gösterdi. Modelin hangi sayıları senin kolun için yanlış ve bunları yalnızca log’lanmış trajectory’lerden düzeltebilir misin?
Okumadan önce · 2 soru. Önce tahmin et; nedenini ders anlatıyor.
1. Bir servo’nun damping’ini log’lanmış hareketten identify etmek istiyorsun. Hangi test hareketi en faydalı?
- Kolu tamamen hareketsiz tutmak, böylece noise olabildiğince küçük olur.
- Servo’nun yapabildiği en büyük, en hızlı hareketler, hep tork limitinde.
- Frekansça zengin ve damping’in sinyali noise’tan fazla değiştireceği kadar büyük ama saturation’ın altında hareketler.
Neden: Excitation’ın bir penceresi var. A bölümü, 0,005 rad noise’ta boğuluyor (validation 7,33 mrad), 0,4 rad her adımda saturation’a giriyor (6,67 mrad), 0,1 rad 0,09 mrad’a iniyor.
2. Simülatörde gecikme yok ama gerçek kolda 15 ms var. Diğer parametreleri log’lara fit ediyorsun. Ne olur?
- Model uyuşamadığı için fit hata verir.
- Fit eksik gecikmeyi taklit etmek için diğer parametreleri büker, omitted-variable bias gibi.
- Yalnızca gecikmeyle ilgili parametre yanlış çıkar, diğerleri doğru kalır.
Neden: Boz, gecikme terimi yok, kp ölçeği 0,226 (gerçek 0,700), damping 1,268 (gerçek 0,900), kütle ölçeği 0,591 (gerçek 1,200), validation 6,23 mrad.
Ana fikir
Bölüm başlığı “Ana fikir”Sade anlatımla
Bölüm başlığı “Sade anlatımla”System identification, modeli simülatörün kendisi, ağırlıkları fiziksel sabitler olan bir regression’dır. Gerçek kola ne komut verdiğini ve ne yaptığını log’la, komutları simülatörde tekrar oynat ve tekrar oynatma log’a uyana kadar düğmeleri (kütle, sürtünme, servo stiffness’ı, gecikme) çevir. Sonucu fit etmediğin veride değerlendir.
Sıradan regression’dan iki farkı var. Girişleri sen seçersin: kolu, her düğme sensor noise’undan büyük bir iz bırakacak şekilde hareket ettir (excitation). Modelde bir mekanizma eksikse fit hata vermez; eksik olanı taklit etmek için diğer düğmeleri büker, omitted-variable bias gibi.
flowchart TD
    U["log'lanmış komutlar"] --> R["gerçek kol"]
    U --> S["θ parametreli<br/>simülatör"]
    R --> Y["log'lanmış pozisyonlar"]
    S --> P["simüle pozisyonlar"]
    Y --> E["residual:<br/>log'lanan − simüle"]
    P --> E
    E --> O["least_squares<br/>θ'yı ayarlar"]
    O --> S
Fit, kod olarak
Bölüm başlığı “Fit, kod olarak”def residuals(theta): # simulate: replay logged commands in MuJoCo return (simulate(theta, cmd_fit) - q_fit).ravel() # one entry per joint per sample
theta_hat = levenberg_marquardt(residuals, theta_nominal, lb, ub)[0] # Build it; or SciPy least_squaresval_rms = np.sqrt(np.mean((simulate(theta_hat, cmd_val) - q_val) ** 2)) # judge on a run the fit never saw| Ne | Formül |
|---|---|
| Output-error fit’i | |
| Validation hatası | ayrılmış bir koşuda ‘nın RMS’i |
| Parametrelere göre doğrusal (tork ölçümlü kollar) |
parametre vektörü, ve örnek ‘daki log’lanmış komut ve log’lanmış joint pozisyonları, simülatörün ‘ya kadarki komutlardan ürettiği pozisyonlar, joint torkları, ölçülen hareketten (, , ) hesaplanan bir matris ve eylemsizlik parametreleridir.
Simüle edilmiş bütün trajectory’leri log’la karşılaştırmak output-error kriteridir; kara kutu bir modelde finite-difference Jacobian’larla nonlinear least squares ile çözülür (AIEFS: Optimization). Tork ölçümlü kollar regressor’ü üzerinde sıradan least squares kullanabilir (Khalil & Dombre); hobi servo kalibre edilmiş tork raporlamaz, burada model simülatörün kendisi.
Matematik ayrıntısı: solver nasıl çalışır ve bazı parametreler neden sabitlenemez
Tek satırda Gauss–Newton. diye doğrusallaştır; ‘yi küçültmek verir. Levenberg-Marquardt (Sıfırdan yaz) ve SciPy’ın trust-region trf’i bu adımın korumalı sürümleridir.
Parametreleme. Deney nominal değerlere oranların logaritmasını fit ediyor: fiziksel ölçekler pozitif kalıyor ve belli bir yüzde değişim her parametre için aynı görünüyor.
Identifiability. Bir parametre ancak ‘deki sütunu noise’a göre büyükse ve başka bir sütuna neredeyse paralel değilse identify edilebilir. İki parametre değişimi çıktıyı hemen hemen aynı şekilde oynatıyorsa ‘nin bu kombinasyon yönünde çok küçük bir özdeğeri olur: noise tahmini bu sloppy yönde çok uzağa taşırken tahmin edilen çıktı neredeyse değişmez. Aşağıdaki B bölümü tam olarak bu.
Excitation. ‘nin sütunlarının ne kadar büyük ve farklı olacağını giriş belirler. Çok büyük bir giriş servo’yu saturation’a sokar; torku artık kp’ye ya da damping’e bağlı olmaz (A bölümü, 0,4 rad).
Noise modeli. Least squares, her örnekte eşit büyüklükte beyaz Gaussian noise için maximum likelihood’dur; quantize ya da bias’lı encoder’larda işe yarar ama optimal değildir.
Eksik mekanizma. Gerçek sistemde modelin içermediği bir terim varsa least squares onun etkisini var olan parametrelerin üzerine yansıtır. Bütün parametreler aynı anda saptırılabilir (Boz).
Daha derine: Optimization (AIEFS); L. Ljung, System Identification: Theory for the User; W. Khalil, E. Dombre, Modeling, Identification and Control of Robots; SciPy least_squares.
Bir kolda ne önemli
Bölüm başlığı “Bir kolda ne önemli”MuJoCo adlarıyla:
| Parametre | MuJoCo alanı | Nasıl görünür |
|---|---|---|
| Link kütleleri / eylemsizlikleri | body_mass, body_inertia | yerçekimi sarkması, daha yavaş ivmelenme |
| Armature | dof_armature | dişli rotorun ek eylemsizliği |
| Viskoz damping | dof_damping | hızla orantılı sürüklenme |
| Friction loss | dof_frictionloss | ölü bant, stick-slip, yön değişiminde ofset |
| Actuator gain’i | actuator_gainprm, actuator_biasprm | servo’nun stiffness’ı |
| Tork limiti | actuator_forcerange | maksimum ivme |
| Gecikme | (modelin dışında) | komut ile hareket arasındaki faz kayması |
Uygulamada excitation. Bir parametre ancak ölçülen sinyali noise’tan daha fazla değiştiriyorsa identify edilebilir. Giriş persistently exciting olmalı (Ljung): frekansça zengin ve genliği yeterince büyük, ama modelin geçerli olduğu ve robotun güvende olduğu bölgenin içinde.
Sıfırdan yaz
Bölüm başlığı “Sıfırdan yaz”Şimdi solver’ı kendin yazacaksın: residual’ın finite-difference Jacobian’ı ve bir Levenberg-Marquardt döngüsü, yaklaşık 40 satır NumPy. Kara kutu Deney’in MuJoCo tekrar oynatması olarak kalıyor (simulate, excitation, log-oran parametreleri to_theta); böylece fit’in aynı residual üzerinde SciPy’ınkiyle karşılaştırılabiliyor. Bitmiş fonksiyonlar physai/sim2real.py içinde; uv run python experiments/38-system-identification/build.py adımları koşturur (çıktı build_output.txt dosyasında).
Adım 1 · Parmak izleri
Bölüm başlığı “Adım 1 · Parmak izleri”‘in . sütunu, . parametre oynadığında log’lanan trajectory’nin nasıl oynadığıdır. Kara kutuda her sütun bir simülasyon daha demek:
def residual_jacobian(resid, x, r0=None, rel_step=1e-3): """Forward-difference Jacobian of a residual vector: one extra simulation per parameter.""" r0 = resid(x) if r0 is None else r0 J = np.empty((len(r0), len(x))) for i in range(len(x)): dx = np.zeros(len(x)) dx[i] = rel_step * max(1.0, abs(x[i])) J[:, i] = (resid(x + dx) - r0) / dx[i] return J== Step 1. Fingerprints: |column| of the residual Jacobian at nominal (mrad per unit of x) ==amplitude mass armature damping friction kp delay0.02 11.6 32.0 6.3 2.5 26.9 48.10.10 37.3 1246.6 920.3 14.0 928.6 947.6noise floor of the same log, 2 mrad x sqrt(2000 residuals) = 89.4 mradExcitation argümanı sayılarla bu. Damping’deki %10’luk bir değişim () 0,02 rad’lık log’u toplamda 0,6 mrad oynatıyor, 89,4 mrad’lık noise vektörüne karşı: görünmez. 0,1 rad’da aynı değişim 92 mrad oynatıyor. 0,02 rad’da en büyük sütun gecikmeninki (gecikme her örneği kaydırır); sürtünme sütunu iki genlikte de en küçüğü.
Adım 2 · Levenberg-Marquardt
Bölüm başlığı “Adım 2 · Levenberg-Marquardt”Gauss–Newton ‘yi çözer. Minimumdan uzakta bu adım fazla gidebilir; Levenberg-Marquardt bu yüzden ekler: büyük adımı kısa bir gradient adımına, küçük Gauss–Newton’a çevirir. Maliyet düşene kadar ‘yı artır, başarıdan sonra azalt, sınırlara kırp:
def levenberg_marquardt(resid, x0, lb, ub, iters=100, lam=1e-3, ftol=1e-10): """Minimize |resid(x)|^2 inside the box [lb, ub]: Gauss-Newton steps, damped by lam and clipped to the box. Returns the solution, its residual, the Jacobian at the last linearization and the number of evaluations.""" x = np.clip(np.asarray(x0, float), lb, ub) r = resid(x) cost, nfev = r @ r, 1 for _ in range(iters): J = residual_jacobian(resid, x, r) nfev += len(x) A, g = J.T @ J, J.T @ r while True: # raise the damping until the step lowers the cost x_new = np.clip(x + np.linalg.solve(A + lam * np.diag(np.diag(A)), -g), lb, ub) r_new = resid(x_new) nfev += 1 if r_new @ r_new < cost or lam > 1e10: break lam *= 10 if r_new @ r_new >= cost: # no step helps: we are at the minimum break done = cost - r_new @ r_new < ftol * cost x, r, cost, lam = x_new, r_new, r_new @ r_new, lam / 10 if done: break return x, r, J, nfev== Step 2. Levenberg-Marquardt by hand, noise-free log at 0.1 rad == mass% armatur% damping% frictio% kp% dly ms val mrad evalsours -0.0 +0.0 -0.0 +0.0 -0.0 -0.0 0.00 108final cost |r|^2 = 1.7e-16 mrad^2Noise olmadan altı gizli parametre tam olarak geri geliyor (Deney’in B bölümü, σ = 0 satırı). “evals” Jacobian sütunları dahil her simülasyonu sayıyor.
Adım 3 · Noise ile
Bölüm başlığı “Adım 3 · Noise ile”== Step 3. The same fit with 2 mrad of noise (the Experiment's part B draw) == mass% armatur% damping% frictio% kp% dly ms val mrad evalsours +8.5 -1.1 +0.9 -20.7 +3.3 +0.2 0.28 69final cost |r|^2 = 7978.42 mrad^2 over 2000 residuals (2 mrad noise alone: 8000)Son maliyet, 7978,42 mrad², yalnız noise’un katkısının ( = 8000) hemen altında: fit noise dışındaki her şeyi açıklıyor ve noise’u biraz overfit ediyor. SciPy aynı residual’da (Kütüphaneyle kullan) +%6,9 kütle ve −%12,9 sürtünmede, biraz daha yüksek bir maliyetle (7982,43) duruyor; validation koşusundaki tahminler 0,03 mrad farklı.
Adım 4 · Sloppy yön
Bölüm başlığı “Adım 4 · Sloppy yön”‘nin singular value’ları parametre uzayındaki her yönün ne kadar iyi sabitlendiğini söyler. σ’lık beyaz noise’la parametre kovaryansı ‘dir:
U, s, Vt = np.linalg.svd(J, full_matrices=False)sd = 2.0 * np.sqrt(np.diag(np.linalg.inv(J.T @ J))) # 2 mrad noise -> 1-sigma spread of x== Step 4. The sloppy direction: singular values of J at the noisy solution ==singular values: 685.6 277.3 79.2 62.4 29.0 3.9 (ratio 176)weakest direction: mass -0.04 armature -0.00 damping -0.06 friction +1.00 kp -0.02 delay -0.02predicted 1-sigma spread: mass 7.1% armature 0.4% damping 4.2% friction 51.2% kp 3.1% delay 0.20 msEn zayıf yön neredeyse saf sürtünme: veri onu en iyi yönden 176 kat kötü sabitliyor, tahmin edilen 1σ yayılımı %51,2. Sürtünmenin burada −%20,7, SciPy’da −%12,9 ve Deney’in B bölümünde +%131,3’e kadar savrulmasının, armature (%0,4) ile gecikmenin (0,20 ms) ise yerinde kalmasının sebebi bu.
Adım 5 · Eksik bir mekanizma
Bölüm başlığı “Adım 5 · Eksik bir mekanizma”== Step 5. A missing mechanism: no delay parameter, noise-free log == mass% armatur% damping% frictio% kp% dly ms val mrad evalsours, no delay -45.0 +33.9 -28.7 +133.0 -68.1 -15.0 1.99 218 cost |r|^2 = 11230.1 mrad^2fitted: mass 0.660, armature 0.054, damping 0.641, friction 0.233, kp 0.223Senin döngün ve SciPy (Kütüphaneyle kullan) aynı yanlış modele iki farklı yanlış cevap buluyor: SciPy daha düşük fit maliyetine ulaşıyor (11230,1’e karşı 8162,84 mrad²) ama ayrılmış koşuyu daha kötü tahmin ediyor (1,99’a karşı 6,23 mrad). İkisi de her parametreyi saptırıyor; ikisi de 15 ms gecikmeyi daha yumuşak bir servo ile taklit ediyor (burada kp 0,223, Deney’de 0,226). Doğru yapı yoksa fit maliyeti modelleri tahmin başarısına göre sıralamıyor.
Elinde kalan
Bölüm başlığı “Elinde kalan”physai.sim2real artık residual_jacobian ve levenberg_marquardt içeriyor. Ders 39 identify edilmiş değerlerin etrafında randomize ediyor; ders 43 aynı least-squares fikriyle bir dinamik modeli fit ediyor. tests/test_38_system_identification.py onları np.linalg.lstsq ve SciPy ile karşılaştırır: uv run pytest tests/test_38_system_identification.py.
Kütüphaneyle kullan
Bölüm başlığı “Kütüphaneyle kullan”Kütüphane çağrısı SciPy’ın least_squares’idir; varsayılan trf yöntemi sınırları destekler, diff_step göreli finite-difference adımını belirler:
s = least_squares(resid, x0, bounds=(lb, ub), diff_step=1e-3, xtol=1e-8, ftol=1e-10, gtol=1e-10)theta_hat = to_theta(s.x)== Use it. scipy.optimize.least_squares on the same residuals == mass% armatur% damping% frictio% kp% dly ms val mrad evalsSciPy, noise-free -0.0 +0.0 -0.0 +0.0 -0.0 -0.0 0.00 77 cost |r|^2 = 0.00 mrad^2, nfev (without Jacobian calls) 11SciPy, 2 mrad noise +6.9 -1.3 +0.9 -12.9 +4.6 +0.2 0.25 125 cost |r|^2 = 7982.43 mrad^2, nfev (without Jacobian calls) 23SciPy, no delay -50.7 +35.4 +40.9 +46.0 -67.8 -15.0 6.23 104 cost |r|^2 = 8162.84 mrad^2, nfev (without Jacobian calls) 29| Araç | Çağrı | Dikkat |
|---|---|---|
| physai | levenberg_marquardt(resid, x0, lb, ub) | maliyeti olarak döndürür ve her simülasyonu sayar |
| SciPy | least_squares(fun, x0, bounds=...) | cost ‘dir; nfev finite-difference Jacobian çağrılarını saymaz (yukarıda nfev 11 için 77 simülasyon); method='lm' sınır kabul etmez |
| SciPy | curve_fit(f, xdata, ydata, p0, bounds=...) | sınır yoksa 'lm', varsa 'trf' kullanır; absolute_sigma=True değilse pcov residual varyansıyla yeniden ölçeklenir |
Tuzaklar:
- Parametreleri ölçekle. 0,028’lik armature ile 15 ms’lik gecikme arasında büyüklük mertebeleri var; log-oranları ve 10 ms biriminde gecikmeyi fit et (burada olduğu gibi) ya da
x_scalever; yoksa bazı sütunlar için finite-difference adımları anlamsızlaşır. - Yakınsadı demek identify etti demek değil. İki solver da düz sürtünme yönünde memnuniyetle duruyor; bir parametreye güvenmeden önce singular value’lara bak.
- Daha düşük fit maliyeti daha iyi model demek değil, bir mekanizma eksikse (Adım 5): fit’leri ayrılmış veride sırala.
Yazdıktan sonra · 2 soru.
1. Sıfırdan yaz, Adım 1’de damping’deki %10’luk değişim 0,02 rad’lık log’u toplamda yaklaşık 0,6 mrad oynatıyor; 2 mrad’lık noise vektörünün uzunluğu ise 89,4 mrad. Bundan ne çıkar?
- Damping bu log’dan identify edilemez; 0,1 rad’da aynı değişim 92 mrad oynatıyor ve görünür oluyor.
- Finite-difference adımı fazla küçük.
- Damping SO-101’i hiç etkilemiyor.
Neden: Adım 1 tablosu: damping sütunu 0,02 rad’da birim başına 6,3 mrad, 0,1 rad’da 920,3. A bölümü de uyuşuyor: damping hatası 0,02 rad’da −%41,2, 0,1 rad’da +%0,1.
2. Sıfırdan yaz, Adım 4 685,6’dan 3,9’a inen singular value’lar ve neredeyse saf sürtünmeden oluşan en zayıf bir yön buluyor. Bu neyi öngörür?
- Sürtünme en iyi identify edilen parametredir.
- Sürtünme bir noise çekilişinden ya da solver’dan diğerine savrulur (tahmin edilen 1σ yayılımı %51,2), armature ise yaklaşık %0,4 içinde kalır.
- Solver’da bir hata var ve yeniden başlatılmalı.
Neden: Bizim fit sürtünmeyi −%20,7, aynı veride SciPy −%12,9 veriyor, B bölümünde +%131,3’e kadar; validation tahminleri yalnızca 0,03 mrad farklı (0,28 ve 0,25).
Kurulum, sim-to-sim. “Gerçek” bir SO-101, altı gizli parametresi değiştirilmiş Menagerie modeli (bu test için uyduruldu). Nominal bir model bunları log’lardan fit ediyor.
| kütle ölçeği | armature | damping | frictionloss | kp ölçeği | gecikme | |
|---|---|---|---|---|---|---|
| nominal | 1,000 | 0,028 | 0,600 | 0,052 | 1,000 | 0 ms |
| gizli “gerçek” | 1,200 | 0,040 | 0,900 | 0,100 | 0,700 | 15 ms |
Beş kol joint’i bir orta pozun etrafında 4 s boyunca bir multisine ile (sinüslerin toplamı, 0,5–3,5 Hz, her joint’e farklı fazlar) sürülüyor; pozisyonlar beyaz noise’la 100 Hz’de log’lanıyor; fizik 5 ms. SciPy’ın least_squares’i log üzerinde nominale göre log-oranları (gecikme 10 ms biriminde) fit ediyor; ayrılmış bir trajectory (yumuşatılmış rastgele hedefler) tahmini kontrol ediyor. Hiç fit yapmadan önce, onun üzerinde nominal ile gerçek arası: 9,54 mrad RMS.
Tam script: experiments/38-system-identification/experiment.py. MuJoCo 3.17.0, NumPy 2.5.4, SciPy 1.18.1, Python 3.14, Apple Silicon Mac (Apple M5), deterministik, bir dakikadan çok daha az CPU.
A. Excitation genliğinin sweep’i (noise σ = 2 mrad). Değerler: fit sonrası parametre hatası, gerçek değerin yüzdesi olarak (gecikme: ms cinsinden hata); validation RMS mrad cinsinden; sat = bir servo’nun 2,94 N·m limitinde olduğu adımların payı. Tahmin et: hangi genlik en iyi identify eder?
| genlik | kütle | armature | damping | sürtünme | kp | gecikme [ms] | fit sonrası val. [mrad] | sat |
|---|---|---|---|---|---|---|---|---|
| 0,005 rad | −%26,7 | +%5,3 | −%61,1 | +%21,5 | −%24,6 | −4,7 | 7,33 | %0,1 |
| 0,020 rad | +%18,1 | −%2,7 | −%41,2 | +%100,5 | +%6,8 | −0,1 | 4,32 | %1,0 |
| 0,050 rad | −%5,8 | +%1,7 | −%21,9 | −%25,6 | −%6,2 | −0,1 | 2,49 | %2,4 |
| 0,100 rad | −%4,1 | −%0,5 | +%0,1 | +%16,5 | +%1,4 | −0,0 | 0,09 | %4,6 |
| 0,200 rad | −%0,2 | +%1,5 | +%2,1 | −%48,2 | −%8,1 | −0,5 | 0,13 | %41,0 |
| 0,400 rad | −%6,9 | −%23,4 | −%35,4 | −%68,3 | +%13,3 | −3,7 | 6,67 | %100,0 |
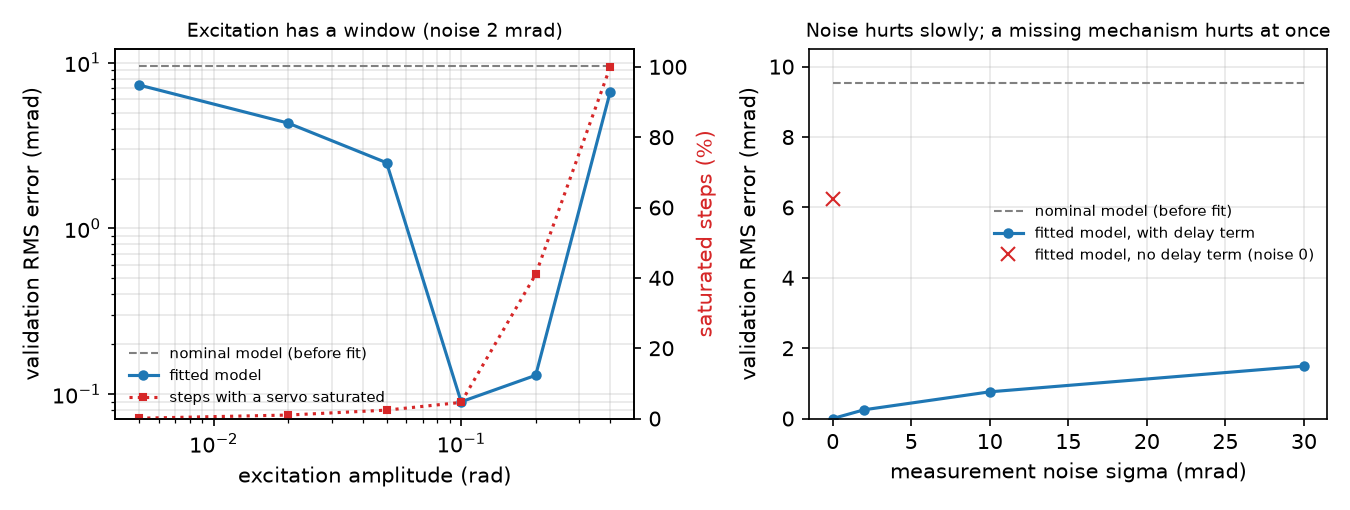
Çok küçükse noise baskın: 0,005 rad’da 2 mrad’lık noise genliğin %40’ı (Sıfırdan yaz, Adım 1 parmak izlerini ölçüyor). Çok büyükse bir servo hep tork limitinde, gain’i ve damping’i pek önemli olmayan bir tork kaynağı: validation 6,67 mrad, neredeyse nominal. Arada (0,1–0,2 rad) validation hatası 9,54’ten 0,09–0,13 mrad’a düşüyor. 0,02 ile 0,2 rad arasında gecikme 0,5 ms içinde bulunuyor; en kolay parametre o, çünkü her örneği kaydırıyor.
B. Noise’un sweep’i, 0,1 rad’da:
| σ | kütle | armature | damping | sürtünme | kp | gecikme [ms] | fit sonrası val. [mrad] |
|---|---|---|---|---|---|---|---|
| 0 | −%0,0 | +%0,0 | −%0,0 | +%0,0 | −%0,0 | −0,0 | 0,00 |
| 2 mrad | +%6,9 | −%1,3 | +%0,9 | −%12,9 | +%4,6 | +0,2 | 0,25 |
| 10 mrad | +%27,8 | −%4,3 | −%0,5 | +%120,4 | +%19,3 | +0,8 | 0,76 |
| 30 mrad | −%81,4 | −%6,1 | −%0,7 | +%131,3 | −%13,4 | +0,4 | 1,49 |
Noise’suz fit altı parametrenin hepsini tam olarak buluyor. Noise’la armature, damping ve gecikme %6,1 / 1 ms içinde kalıyor, kütle ve sürtünme ise −%81,4 ve +%131,3’e kadar savruluyor; buna rağmen validation hatası 1,49 mrad’da kalıyor, nominalden altı kat iyi. Parametre hatası tahmin hatası değil: “sloppy” bir yön (Sıfırdan yaz, Adım 4: neredeyse saf sürtünme) çıktıyı pek değiştirmiyor; veri onu sabitleyemiyor, tahmin de pek umursamıyor. A ve B’deki 2 mrad satırları yalnızca noise çekilişinde farklı (0,09 ve 0,25 mrad).
0,1 rad’lık log’u yanlış model yapısıyla fit et: gecikme parametresi yok (gecikme 0’a sabit), noise yok.
| kütle | armature | damping | sürtünme | kp | fit sonrası val. [mrad] | |
|---|---|---|---|---|---|---|
| gecikme terimi yok | −%50,7 | +%35,4 | +%40,9 | +%46,0 | −%67,8 | 6,23 |
Fit değerleri: kp ölçeği 0,226 (gerçek 0,700), damping 1,268 (gerçek 0,900), kütle ölçeği 0,591 (gerçek 1,200). Optimizer 15 ms gecikmeyi temsil edemiyor, bu yüzden onu yumuşak, aşırı sönümlü, hafif bir servo ile taklit ediyor: validation’da 6,23 mrad, gecikmeli modelin 30 mrad noise’taki sonucundan kötü. Eksik bir mekanizma tek bir parametreyi değil hepsini bozar (Sıfırdan yaz, Adım 5 ikinci, farklı bir yanlış cevap buluyor). Gecikmeyi her zaman dahil et (ders 37) ve fit etmediğin veride kontrol et.
Gerçek robotta
Bölüm başlığı “Gerçek robotta”Gerçek SO-101 için prosedür (gerçek kolda henüz ölçülmedi):
- Calibrate et ve bağlan, ders 40’taki gibi. LeRobot joint pozisyonlarını varsayılan olarak kalibre edilmiş aralığın ortasına göre derece cinsinden raporluyor (
use_degrees = True;config_so_follower.py,motors_bus.py). Bu dereceler ile Menagerie joint açıları arasındaki ofset ve işaret bilinmiyor: kolu bilinen iki poza koyup önce bunları fit et ya da ‘ya ekle. - Bir komut akışını log’la (
robot.send_action,robot.get_observation, LeRobot rehberi): sabit hızlı bir döngüde, her komut ve okuma için zaman damgasıyla. - Önce her joint’i tek tek uyar, sonra hepsini birlikte: büyüyen step’ler ve bir chirp (frekansı giderek artan bir sinüs) ya da multisine; birkaç dereceden başla, kalibre edilmiş aralığın içinde kal, masadan uzak dur, ders 15’in safety katmanları açık olsun. Noise’u görmek için her koşuyu tekrarla.
- Fit et: aynı altı parametreyi (artı ofsetleri), log’lanmış komutları log’lanmış zaman damgalarıyla MuJoCo’da tekrar oynatarak,
experiment.py’deki gibi. Menagerie gain’leri servo P gain’inin 16 olduğu varsayılarak türetilmiş (so101.xmliçindeki yorum); bu, LeRobot’un varsayılanposition_p_coefficient = 16değeriyle uyuşuyor. - Doğrula: ayrılmış bir koşuda ve gerçek bir görev hareketinde. Fit yalnızca kendi verisinde çalışıyorsa bir mekanizma eksiktir (Menagerie dosyasının tanımladığı ama kullanmadığı backlash; kablo kuvvetleri; sıcaklığa bağlı sürtünme).
Kendini dene
Bölüm başlığı “Kendini dene”Hızlı kontrol · 2 soru. Bir cevaba tıkla.
1. A bölümünde 0,1 rad’lık bir multisine validation hatasını 9,54’ten 0,09 mrad’a indiriyor, 0,4 rad’lık multisine ise yalnızca 6,67 mrad’a. Daha büyük excitation neden daha kötü fit veriyor?
- Daha büyük hareketlerde ölçüm noise’u oransal olarak daha fazladır.
- Optimizer daha uzun trajectory’lerde fonksiyon değerlendirmelerini tüketir.
- Her adımda bir servo tork sınırında; torku artık servo gain’ine ya da damping’e bağlı değil ve veri bunları sabitleyemiyor.
Neden: A bölümü tablosu, sat 0,1 rad’da %4,6, 0,4 rad’da %100,0. Excitation’ın noise (0,005 rad) ile saturation arasında bir penceresi var.
2. 30 mrad noise’la fit edilen kütle −%81,4 hatalı, ama validation hatası yalnızca 1,49 mrad. İkisi nasıl birlikte doğru olabilir?
- Bazı parametre kombinasyonları çıktıyı neredeyse değiştirmez; veri onları sabitleyemez ve tahmin için pek önemli değillerdir.
- Validation trajectory’si tesadüfen kütleyi gösteremeyecek kadar kısa.
- Fit ıraksadı ve 1,49 mrad nominal modelin hatası.
Neden: B bölümü. Parametre hatası ile tahmin hatası farklı şeylerdir (“sloppy” bir yön); nominal modelin validation hatası 9,54 mrad, altı kat daha kötü.
- Kolay. Gecikme 0,02 rad’da neden iyi identify ediliyor da damping edilmiyor?
- Orta. B bölümünde σ = 30 mrad’da kütle ölçeği −%81,4 hatalı, ama validation hatası yalnızca 1,49 mrad. Kütle bu kolun joint pozisyonları için neden bu kadar az önemli?
- Zor. Yedinci parametre olarak
forcerange’i (tork limiti) ekle ve A bölümünü tekrarla. 0,4 rad satırının iyileşip iyileşmeyeceğini tahmin et.
Cevaplar
Bölüm başlığı “Cevaplar”- Gecikme bütün tepkiyi kaydırır, bu yüzden hareket eden her örnek onun hakkında bilgi taşır; damping hızla orantılı bir kuvvet ekler, küçük genlikte bu noise’un altında kalır (Sıfırdan yaz, Adım 1: 0,02 rad’da birim başına 48,1’e karşı 6,3 mrad).
- Sert servo kolu yerçekimine karşı çok küçük bir sarkmayla tutuyor: ders 12, çıplak kol için 0,033° omuz sarkması ölçtü. Kütle o zaman yalnızca hızlı hareketlerde eylemsizlik yoluyla, fit’in iyi identify ettiği armature ile birlikte etki ediyor. Kütleyi değiştirmek pozisyonları çok az değiştiriyor, bu yüzden noise onu gizliyor; aynı sebeple tahmini de pek etkilemiyor.
- Validation hatası 6,67’den 0,82 mrad’a iyileşiyor, parametreler ise iyileşmiyor: fit edilen tork limiti ölçeği 0,820 (gerçek 1,000), kp hatası −%50,0. Saturation’lı veri limiti sabitler, servo gain’ini değil; ek parametre diğerlerinin hatasını emiyor. A bölümüyle aynı noise çekilişi;
output.txt’de “Exercise 3” bölümü.
Akılda kalanlar ve kaynaklar
Bölüm başlığı “Akılda kalanlar ve kaynaklar”- Simülatörü log’lanmış komutlara ve ölçümlere fit et (output error); iyi bir excitation ile validation hatası 9,54’ten 0,09 mrad’a düşüyor.
- Excitation’ın bir penceresi var: çok küçüğü noise’ta boğulur, çok büyüğü actuator’ü saturation’a sokar ve servo parametrelerini gizler.
- Parametre hatası tahmin hatası değildir ve eksik bir mekanizma (gecikme) diğer bütün parametreleri saptırır: ayrılmış veride doğrula.
Sonraki: ders 39 · Domain randomization.
Kaynaklar:
- L. Ljung, System Identification: Theory for the User, 2. baskı, Prentice Hall, 1999.
- W. Khalil, E. Dombre, Modeling, Identification and Control of Robots, Hermes Penton, 2002.
- SciPy
least_squares; MuJoCo XML reference · joint (armature, damping, frictionloss). - MuJoCo Menagerie · robotstudio_so101 (Apache-2.0).
- LeRobot
config_so_follower.py,motors_bus.py, imitation learning rehberi (2026-10-27’de okundu). - J. Tan ve ark., Sim-to-Real: Learning Agile Locomotion For Quadruped Robots, 2018 (aktarım için system identification, actuator modeli ve latency).
- Ölçülen bütün sayılar:
experiments/38-system-identification/output.txt.