14 · Operational-space ve impedance control
| Bölüm | 4 · Dynamics ve control |
| Çalışma türü | CPU · Mac ya da Colab CPU |
| Önkoşul | 11, 12 |
| Önce öğren | Linear Systems |
| Süre | ~60 dk |
| Kod | experiments/14-impedance-control/experiment.py |
| Durum | ✅ tam |
Bu derste yap
Her adımı yapınca işaretle. Yalnız bu tarayıcıda saklanır.
Position control “el nerede?” diye sorar. Impedance control “el orada değilken ne kadar sert geri itmeli?” diye sorar.
Problem
Bölüm başlığı “Problem”Beklenmedik bir masaya çarpan sert bir position controller bir şey pes edene kadar itmeye devam eder: motorun torque limiti, parça ya da masa. Silme, bir pimi deliğe sokma ya da bir düğmeye basma gibi işler tersini ister: seçilmiş bir stiffness’a sahip yay gibi davranan bir el. libfranka’nın Kartezyen impedance örneği bir Panda’da tam bunu yapıyor: 150 N/m doğrusal stiffness ve 10 N·m/rad dönme stiffness’ı, joint torque’ları her döngüde Jacobian’dan hesaplanıyor (cartesian_impedance_control.cpp). Bu ders o controller’ı ve onun operational-space akrabasını MuJoCo’da torque ile kontrol edilen bir Panda üzerinde kuruyor, sonra eli sert bir yüzeye bastırıyor.
Okumadan önce · 2 soru. Önce tahmin et; nedenini ders anlatıyor.
1. Impedance control altındaki bir el, hedefi 5 cm arkasında olacak şekilde rijit bir yüzeye dayanıyor. Yüzeydeki kuvveti ne belirler?
- Yüzeyin contact stiffness’ı.
- Elin z boyunca hissettiği atalet, .
- Seçtiğin stiffness çarpı hedefin yüzeyin ne kadar arkasında olduğu, .
Neden: Kuvvet ölçülmez, tasarlanır - B bölümünde 5 cm’de K = 100–3000 için tutma kuvveti 5,00 / 14,98 / 49,77 / 148,45 N. Contact stiffness ve ise çarpma tepesini belirler.
2. 7 joint’li bir kol elini sabit tutuyor. Dirsek için neden ayrı bir duruş terimine ihtiyaç duyar?
- Çünkü yerçekimi torkunun çoğunu dirsek taşır.
- Çünkü el yerinde dururken dirsek sallanabilir ve el kontrolcüsü bu hareketi görmez.
- İhtiyacı yok; yedi joint dirseği her zaman sabitler.
Neden: Sade anlatımla: null space. A2 bölümünde terim olmadan kol eli yerindeyken joint uzayında 0,124 rad uzakta bitiyor; terimle 0,000 rad.
Ana fikir
Bölüm başlığı “Ana fikir”Sade anlatımla
Bölüm başlığı “Sade anlatımla”Position control “tam olarak burada ol” der; sert gain’lerle el rijit bir çubuğa kaynaklanmış gibidir. Impedance control ise eli hedefine stiffness’ı seçilmiş sanal bir yay ve sönümleyiciyle bağlar. Boşlukta el hedefi izler. Masaya dayanınca durur, yay gerilir ve el stiffness × hedefin yüzeyin ne kadar gerisinde durduğu kadar iter. Elin istediğin yerde olmadığında nasıl tepki vereceğini komut ediyorsun; kapı ziline kilitli bir kolla değil, gevşek bir parmakla basmak gibi.
- dersin Jacobian’ının transpozu bu el kuvvetini eklem torklarına çevirir, bir kaldıraç zinciri gibi.
Gerçek bir kolda çalışması için iki iyileştirme gerekir. Birincisi, kol eli bazı yönlerde iterken diğerlerinden daha ağır hissettirir; yani tek bir yay her eksende farklı bir tepki verir. Operational-space control yayı bu hissedilen kütleyle ölçekler, böylece her yön aynı davranır. İkincisi, 7 eklemli bir kolun bir yedek hareketi vardır: el yerinde dururken dirsek salınabilir (null space). Eli oynatamayacak şekilde süzülmüş ayrı bir duruş yayı dirseği istediğin yerde tutar.
flowchart TD
    X["hedef el pozu"] --> E["poz hatası e<br/>el hızı ẋ = J·q̇"]
    E --> F["sanal yay + sönümleyici<br/>kuvvet F = K·e − D·ẋ"]
    F --> JT["eklem torklarına<br/>τ = Jᵀ·F"]
    NS["dirsek duruş terimi<br/>N ile süzülmüş"] --> S["yerçekimi g(q) ekle<br/>tork limitlerine kırp"]
    JT --> S
    S --> R["yüzeye dokunan Panda"]
    R -- "ölçülen q, q̇" --> E
Impedance ve operational-space control kod olarak
Bölüm başlığı “Impedance ve operational-space control kod olarak”J, v, e = jac(q), jac(q) @ qd, pose_error(x_target, x) # (6, 7) Jacobian, hand velocity, pose errorLam = np.linalg.inv(J @ np.linalg.inv(M(q)) @ J.T) # inertia the hand "feels" per direction [kg]F = K * e - D * v # impedance: spring K [N/m], damper D at the hand# F = Lam @ (kp * e - kd * v) # operational space: same response in every directiontau = J.T @ F + N @ (k0 * (q0 - q) - d0 * qd) + g(q) # hand spring + filtered elbow posture + gravity| Formül | Ne olduğu |
|---|---|
| task-space PD = impedance control | |
| (bir engele dayanmış, durağan) | tasarladığın contact kuvveti (Hogan 1985) |
| kolun elde hissedilen inertia’sı | |
| operational-space control: her yönde birim kütle davranışı (Khatib 1987) | |
| duruş torkları için null-space projector |
Burada , tool centre point’in (TCP, gripper’ın çalışma noktası) pozu, onun 6 boyutlu hızı (ders 09), poz hatası (konum ve yönelim için ; şu anki ve istenen rotation matrix’lerin sütunlarından kurulur), wrench (bir kuvvet ile bir torkun birlikte hali, altı sayı), stiffness ve damping, aynılarının birim kütle başına hali, joint-space inertia, yerçekimi, Coriolis terimi ve birim matristir.
Bir engele dayanmış durağan el ile iter. yöne ve poza göre değişir; bu yüzden tek bir x, y ve z boyunca farklı tepki verir. Tam bir operational-space uygulaması task-space Coriolis terimini de sıfırlar; burada , joint space’te qfrc_bias ile sıfırlanıyor (Lynch & Park böl. 11).
Modelde neyi değiştirdik. Menagerie’nin Panda’sında position-servo actuator’ler var. gainprm ve biasprm değerlerini sıfırladık, kendi torklarımızı qfrc_applied’a yazıyoruz ve modelin forcerange değerinde kırpıyoruz (joint 1–4 için 87 N·m, joint 5–7 için 12 N·m). MjSpec ile flanşın 10,34 cm önüne bir tcp site’ı ve hemen önüne 1 cm yarıçaplı bir prob küresi ekliyoruz; B bölümü için elin altına rijit bir blok ekliyoruz ve onunla yalnızca prob çarpışabiliyor (contype = conaffinity = 2).
Matematik ayrıntısı: J transpoz, elin inertia'sı ve null-space torklarının eli neden rahat bıraktığı
Neden . Güç, elde de eklemlerde de sayılsa aynıdır: . Yani el wrench’i ‘yi üreten eklem torkları ‘dir (virtual work ilkesi). ‘nin tersi gerekmez.
Elin inertia’sı. ve ‘dan, ile: . matrisi bir el kuvvetini bir el ivmesine çevirir; tersi bu yüzden bir kütledir (6 × 6, öteleme bloğu kg cinsinden). seçmek her ekseni ‘e, her yönde aynı ‘ye sahip birim kütleli bir yay–sönümleyiciye çevirir ( ihmal edilirse).
Null space. Bir null-space torku , ‘a süzülür. Elde yarattığı ivme ‘dır; burada kullanıldı. “Dynamically consistent”ın anlamı budur: duruş terimi eli itemez, bir el hatasını da düzeltemez.
Contact kuvveti. Yerçekimi sıfırlanmış ve el rijit bir yüzeye dayanıp durmuşken controller’ın kuvveti contact kuvvetiyle dengelenir; yani hiçbir eklem torku kırpılmadığı sürece yüzey hisseder. Ondan önceki çarpma farklıdır: hızla gelen kütleli bir eli contact’ın kendisi durdurur ve tepe kuvvet ‘ye değil, o contact’ın stiffness’ına bağlıdır.
Daha derine: Calculus for Machine Learning; O. Khatib, doi:10.1109/JRA.1987.1087068; N. Hogan, doi:10.1115/1.3140702; Lynch & Park, Modern Robotics, böl. 11.
Sıfırdan yaz
Bölüm başlığı “Sıfırdan yaz”Şimdi iki task-space controller’ı yaklaşık 35 satır NumPy ile yazacak ve Deney’in üç testini onlarla yeniden koşturacaksın. Jacobian 09. dersin, mass matrix 11. dersin; Adım 2 ikisinin de burada MuJoCo’nunkine eşit olduğunu gösteriyor, bu yüzden simülasyon döngüleri onları sonra daha hızlı olan MuJoCo’dan (mj_jacSite, mj_fullM) alıyor.
Adımları kendi dosyana yaz (örneğin scratch/my_impedance.py) ve her adımdan sonra çalıştır. Bitmiş fonksiyonlar physai/control.py içinde; uv run python experiments/14-impedance-control/build.py beş adımı kontrolleriyle birlikte koşturur (çıktı build_output.txt dosyasında).
Adım 1 · Yönelim hatası
Bölüm başlığı “Adım 1 · Yönelim hatası”Konum hatası bir farktır; yönelim hatası ise şu anki frame’i istenene doğru döndüren bir rotation ister. Sütun cross product’larının toplamının yarısı onu tek bir 3 boyutlu vektör olarak verir:
def orientation_error(R, R_des): """Rotation (rad, world axes) that turns R toward R_des: half the sum of column cross products.""" return 0.5 * sum(np.cross(R[:, i], R_des[:, i]) for i in range(3))== Step 1. Orientation error for R_des = Rot(axis, angle) R == 1 deg about (0.6, 0, 0.8): |e| = 0.0175 (angle 0.0175 rad), max |e - sin(angle) axis| = 4.0e-17 10 deg about (0.6, 0, 0.8): |e| = 0.1736 (angle 0.1745 rad), max |e - sin(angle) axis| = 1.4e-17 45 deg about (0.6, 0, 0.8): |e| = 0.7071 (angle 0.7854 rad), max |e - sin(angle) axis| = 1.1e-16 90 deg about (0.6, 0, 0.8): |e| = 1.0000 (angle 1.5708 rad), max |e - sin(angle) axis| = 3.3e-16Dönme ekseni boyunca, uzunluğunda: küçük hatalarda açının kendisi (1°‘de 0,0175), 90°‘de yalnızca 1,0; yani büyük yönelim hataları daha az sert çeker.
Adım 2 · Elin inertia’sı
Bölüm başlığı “Adım 2 · Elin inertia’sı”def task_inertia(J, M): """The arm's inertia as felt at the tool: Lambda = (J M^-1 J^T)^-1.""" return np.linalg.inv(J @ np.linalg.solve(M, J.T))J = jacobian(chain_from_mujoco(m, "tcp"), q0[:7]) # lesson 09M = mass_matrix(tree_from_mujoco(m), q0)[:7, :7] # lesson 11Lam = task_inertia(J, M)== Step 2. The hand's inertia at the start pose, from physai's J and M ==physai vs MuJoCo: max diff J 3.2e-15, M 3.3e-15Lambda_xx, yy, zz = 11.87, 5.10, 6.88 kg; Lambda from MuJoCo's J and M differs by 1.6e-14Köşegen Deney’in sütunu: el x boyunca 11,87 kg, y boyunca ise 5,10 kg hissediyor.
Adım 3 · İki wrench kuralı
Bölüm başlığı “Adım 3 · İki wrench kuralı”Impedance kuralı elde bir yay–sönümleyicidir; operational-space kuralı birim kütleli bir yay–sönümleyiciyi ile çarpar. İkisi de üzerinden eklem torklarına dönüşür, bias eklenir, joint başına kırpılır:
def impedance_wrench(e, v, K, D, Kr, Dr): """A spring-damper at the tool: force K e - D v (N) and moment Kr e_rot - Dr w (N m).""" return np.r_[K * e[:3] - D * v[:3], Kr * e[3:] - Dr * v[3:]]def osc_wrench(Lam, e, v, kp, kd): """Operational space: the wrench that gives every direction the unit-mass response kp e - kd v.""" return Lam @ (kp * e - kd * v)def task_torque(J, F, bias, lim, N=None, tau0=None): """Joint torques J^T F + bias (+ N tau0), clipped joint by joint at the limits; also returns 'clipped'.""" tau = J.T @ F + bias if N is not None: tau = tau + N @ tau0 return np.clip(tau, -lim, lim), bool(np.any(np.abs(tau) > lim))J, M = jac_mass(d) # mj_jacSite, mj_fullMe, v = tcp_error(d, target), J @ d.qvel[:7] # position error + orientation_error, hand velocityF = impedance_wrench(e, v, 600.0, 50.0, 30.0, 3.0) # or osc_wrench(task_inertia(J, M), e, v, 100.0, 14.0)d.qfrc_applied[:7] = task_torque(J, F, d.qfrc_bias[:7], lim)[0]== Step 3. 5 cm steps, 2 s each: impedance (K 600, D 50) vs operational space (kp 100, kd 14) ==controller axis overshoot % t into 2 mm (s) off-axis peak (mm)impedance x 13.0 0.854 5.43impedance y 9.8 0.532 1.02impedance z 17.0 0.572 5.61osc x 3.2 0.322 1.70osc y 3.8 0.304 0.68osc z 4.6 0.500 2.97Her hücre Deney’in A bölümü tablosuyla aynı: aynı kural, aynı sayılar.
Adım 4 · Null space
Bölüm başlığı “Adım 4 · Null space”def null_space_projector(J, M, Lam): """N = I - J^T Jbar^T with Jbar = M^-1 J^T Lambda: N tau0 never accelerates the tool.""" Jbar = np.linalg.solve(M, J.T) @ Lam return np.eye(M.shape[0]) - J.T @ Jbar.TÖnce matematik ayrıntısındaki özellik, sonra Deney’in dirsek itmesi; duruş yayı ile süzülüyor:
== Step 4. Null space: J M^-1 N, then the Experiment's 20 N elbow push ==max |J M^-1 N| = 1.1e-15 (a null-space torque never moves the hand)without null-space posture: tcp error 14.13 mm, elbow moved 0.30 cm, |q - q0| 0.124 rad with null-space posture: tcp error 14.14 mm, elbow moved 0.00 cm, |q - q0| 0.000 radyuvarlama hatası düzeyinde sıfır; yani duruş terimi eli oynatamıyor (14,13’e karşı 14,14 mm) ama dirseği geri getiriyor (0,30 → 0,00 cm).
Adım 5 · Yüzeye bastır
Bölüm başlığı “Adım 5 · Yüzeye bastır”Hedefi 13. dersin quintic’iyle bloğun üst yüzünün 5 cm altına rampala ve tut:
== Step 5. Press 5 cm into the surface: holding force vs K x 5 cm ==K = 300 N/m: K x 5 cm = 15.0 N, holding force 14.98 NK = 1000 N/m: K x 5 cm = 50.0 N, holding force 49.77 NDururken yüzey hisseder: tasarlanan 15 ve 50 N için 14,98 ve 49,77 N, Deney’in B bölümü satırları.
Elinde kalan
Bölüm başlığı “Elinde kalan”physai.control artık orientation_error, task_inertia, impedance_wrench, osc_wrench, null_space_projector ve task_torque da içeriyor. Ders 15 bunların torque limitlerine bir safety aracı olarak geri dönüyor. tests/test_14_impedance_control.py null-space ve birim kütle özelliklerini Panda üzerinde kontrol ediyor; bir şey değiştirdikten sonra uv run pytest tests/test_14_impedance_control.py çalıştır.
Kütüphaneyle kullan
Bölüm başlığı “Kütüphaneyle kullan”MuJoCo’da task-space controller yok; onu her adımda parçalarından kurarsın, Deney’in Controller’ının yaptığı da tam bu:
mujoco.mj_jacSite(m, d, jp, jr, site) # after mj_step / mj_forward: fresh for this stateJ = np.vstack([jp, jr])[:, :7]mujoco.mj_fullM(m, d, M) # dense M; or mj_solveM(m, d, x, y) for M^-1 yd.qfrc_applied[:7] = np.clip(J.T @ F + d.qfrc_bias[:7], -lim, lim)| Araç | Impedance kuralı | Bias terimi |
|---|---|---|
| physai | task_torque(J, impedance_wrench(e, v, K, D, Kr, Dr), bias, lim) | verdiğin bias, burada qfrc_bias (yerçekimi + Coriolis) |
| libfranka örneği | + coriolis, = 150 N/m ve 10 N·m/rad, (cartesian_impedance_control.cpp) | yalnız Coriolis: yerçekimini robot kendisi dengeler |
İşarete dikkat: libfranka’nın hatası şu anki eksi istenen, bizimki istenen eksi şu anki.
Üç tuzak:
- singularity’lerde patlar. , ile birlikte rank kaybeder (ders 10) ve tersi patlar; gergin bir kolun yakınında onu sönümle ya da impedance control’e dön.
- ‘nin kol bloğu. Panda’nın ‘si parmaklarla birlikte 9 × 9; controller parmaklar sabit tutulmuş kolun inertia’sı olan
M[:7, :7]’yi kullanıyor. - Yerçekimi iki kez ya da hiç.
qfrc_biasyerçekimini zaten içerir; ayrıca bir eklemek onu ikiye katlar. Yerçekimini kendisi dengeleyen bir robotta (libfranka) hiç eklememek gerekir.
Yazdıktan sonra · 2 soru.
1. Sıfırdan yaz, Adım 1: 90°‘lik orientation hatası için orientation_error’ın uzunluğu 1,571 değil 1,0. Bu kontrolcü için ne demek?
- Bir hata: hata açıya eşit olmalı.
- Orientation döngüsü 45°‘nin üstünde kapanır.
- Hata sin(açı) çarpı eksendir: küçük hatalarda doğru, ama büyük hatalar açının gerektirdiğinden daha zayıf çeker.
Neden: 1°‘de |e| = 0,0175 (açı 0,0175 rad) ama 90°‘de 1,0000 (1,5708 rad); en büyük |e − sin(açı) eksen| yuvarlama düzeyinde kalıyor.
2. Sıfırdan yaz, Adım 4 en büyük |J M⁻¹ N| = 1,1e-15 yazdırıyor. Bu neyi garanti eder?
- N ile filtrelenmiş bir tork eli asla ivmelendirmez; duruş terimi eli ne itebilir ne düzeltebilir.
- Null-space terimi dirsek itmesinin yarattığı el hatasını giderir.
- Jacobian başlangıç pozunda singular.
Neden: TCP hatası bu yüzden duruş terimi olmadan 14,13 mm, terimle 14,14 mm; dirsek ise 0,30 cm’den 0,00 cm’ye dönüyor.
Tam script: experiments/14-impedance-control/experiment.py. MuJoCo 3.17.0, NumPy 2.5.4, Python 3.14, Apple M5, deterministik, ~3 s. Başlangıç pozu: home’dan TCP (50, 0, 30) cm’ye IK, el aşağı bakıyor (q = 0,0, −0,11, −0,0, −2,273, −0,0, 2,163, −0,785).
Lam = np.linalg.inv(J @ Minv @ J.T)if mode == "impedance": F = np.concatenate([K * e[:3] - D * v[:3], Kr * e[3:] - Dr * v[3:]])else: # operational space F = Lam @ (kp * e - kd * v)tau = J.T @ F + d.qfrc_bias[:7]tau = np.clip(tau, -lim, lim)A. x, y, z boyunca 5 cm’lik step’ler (her biri 2 s; “eksen dışı tepe”, hareket etmemesi gereken iki eksen boyunca en büyük hareket). Impedance: K = 600 N/m, D = 50 N·s/m. Operational space: = 100 s⁻², = 14 s⁻¹. Tahmin et: hangi controller üç yönde de aynı tepkiyi verir?
| controller | eksen | overshoot | ±2 mm’ye giriş süresi | eksen dışı tepe | |
|---|---|---|---|---|---|
| impedance | x | 11,87 kg | %13,0 | 0,854 s | 5,43 mm |
| impedance | y | 5,10 kg | %9,8 | 0,532 s | 1,02 mm |
| impedance | z | 6,88 kg | %17,0 | 0,572 s | 5,61 mm |
| operational space | x | 11,87 kg | %3,2 | 0,322 s | 1,70 mm |
| operational space | y | 5,10 kg | %3,8 | 0,304 s | 0,68 mm |
| operational space | z | 6,88 kg | %4,6 | 0,500 s | 2,97 mm |
El x boyunca 11,87 kg, y boyunca ise 5,10 kg hissediyor. Tek bir K ve tek bir D ile impedance control her yönde farklı bir yay–kütle sistemi oluyor (oturma 0,532–0,854 s) ve eksenleri birbirine bağlıyor (5,61 mm eksen dışı). Λ ile ölçeklemek tepkileri birbirine yaklaştırıyor (%3,2–4,6 overshoot); kalan farklar bu controller’ın dışarıda bıraktıklarından geliyor (task-space Coriolis, joint damping, torque kırpma).
A2. Null space. Operational-space control TCP’yi sabit tutuyor; +y yönünde 20 N’luk bir itme 0,3 s boyunca dirseğe (link4) uygulanıyor.
| controller | TCP hatası (en büyük) | sondaki dirsek yer değiştirmesi | sondaki |
|---|---|---|---|
| null-space terimi yok | 14,13 mm | 0,30 cm | 0,124 rad |
| + null-space duruş terimi | 14,14 mm | 0,00 cm | 0,000 rad |
Duruş terimi olmadan fazla serbestlik yönünü hiçbir şey geri getirmiyor: kol, el aynı yerdeyken farklı bir konfigürasyonda kalıyor. İzdüşürülmüş terim el hatasını değiştirmeden onu geri getiriyor.
B. Bir yüzeye bastır. Hedef, yüzeyin 3 cm üstünden 5 cm altına rampalanıyor (quintic, 1 s) ve 1,5 s tutuluyor. Impedance control, , = 30 N·m/rad. Tahmin et: tutma kuvveti her K için cm mi?
| K [N/m] | K × 5 cm | tutma kuvveti | tepe kuvvet | penetration | saturation’daki adımlar | contact kaybı | en büyük eğilme |
|---|---|---|---|---|---|---|---|
| 100 | 5,0 N | 5,00 N | 54,7 N | 0,545 mm | %0,0 | 0 | 0,46° |
| 300 | 15,0 | 14,98 | 74,7 | 0,708 | %0,0 | 0 | 0,56° |
| 1000 | 50,0 | 49,77 | 89,5 | 0,823 | %0,0 | 0 | 0,59° |
| 3000 | 150,0 | 148,45 | 148,5 | 0,888 | %0,0 | 0 | 0,60° |
| 10000 | 500,0 | 483,60 | 1028,1 | 1,823 | %77,9 | 0 | 56,91° |
| 30000 | 1500,0 | 395,95 | 1132,7 | 19,180 | %80,8 | 6 | 96,27° |
| 100000 | 5000,0 | 205,03 | 1245,0 | 21,679 | %81,8 | 10 | 111,22° |
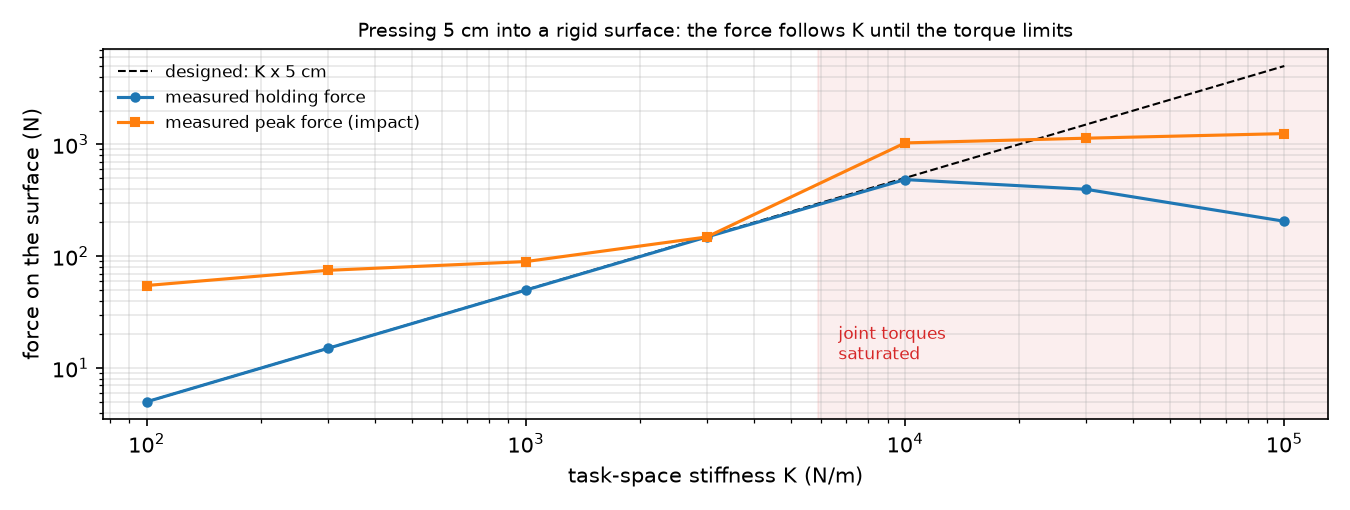
K = 3000’e kadar tutma kuvveti K × 5 cm ile örtüşüyor (K = 3000’de 150 N’a karşı 148,45 N): kuvvet ölçülmüyor, tasarlanıyor. Penetration 1 mm’nin altında kalıyor ve onu seçtiğin stiffness değil MuJoCo’nun soft-contact parametreleri belirliyor: kuvvet yaklaşık 30 kat artarken penetration yalnızca 0,545’ten 0,888 mm’ye çıkıyor. Düşük K’daki tepe kuvvet (K = 100’de 5,00 N’luk tutma kuvvetine karşı 54,7 N) çarpmadır: = 6,88 kg’lık bir el hızla gelir ve arkasında hangi yayı tasarlamış olursan ol, sert contact onu durdurur.
K’yı joint’lerin verebileceğinin ötesine çıkar. K = 10000’de komut edilen wrench, adımların %77,9’unda bir joint’in verebileceğinden fazla torque istiyor. Joint başına kırpma her torque’u yasal tutuyor ama gerçekte uygulanan wrench’in yönünü değiştiriyor ve oryantasyon döngüsü kaybediyor: el 56,91° eğiliyor. K = 30000 ve 100000’de eğilme 90°‘yi geçiyor, probe yüzeyde zıplıyor (tutma sırasında 6 ve 10 contact kaybı), tutma kuvveti 395,95 ve 205,03 N’a düşüyor ve ölçülen penetration (artık eğilmiş probe boyunca 19,180 ve 21,679 mm) bir contact özelliği değil. Bir stiffness yalnızca torque limitlerinin altında gerçektir; ötesinde joint’leri tek tek kırpmak yerine komutun tamamını ölçekle ya da wrench’i task space’te sınırla (ders 15).
Gerçek robotta
Bölüm başlığı “Gerçek robotta”- Panda. libfranka’nın örneği = 150 N/m ve 10 N·m/rad ile damping (birim kütle) kullanıyor ve
coriolisgönderiyor; komuta gravity terimi eklemiyor (cartesian_impedance_control.cpp). Başlamadan önce robotun çarpışma eşiklerini de ayarlıyor (setCollisionBehavior). Bizim K = 100–300 satırlarımız bu aralıkta; yukarıdaki sayılar Panda ölçümleri değil, simülasyon sonuçları. - SO-101. LeRobot STS3215 servolarını position modunda çalıştırıyor (
so_follower.py); joint torque komutu yok, dolayısıyla bu dersin controller’ı onda yazıldığı hâliyle çalışamaz. Oradaki esneklik servonun kendi gain’lerinden ve torque limitinden gelir (ders 12, C bölümü). - Contact modelleri farklıdır. Gerçek contact stiffness’ı, sürtünme ve robotun kendi joint esnekliği çarpma tepesini şekillendirir; 54,7 N’luk sıçrama MuJoCo’nun 2 ms adımdaki soft contact’ının bir özelliğidir ve gerçek bir kuvvet olarak okunmamalıdır.
Kendini dene
Bölüm başlığı “Kendini dene”Hızlı kontrol · 2 soru. Bir cevaba tıkla.
1. Tek bir K ve tek bir D ile 5 cm’lik step x boyunca 0,854 s’de, y boyunca 0,532 s’de oturuyor. Neden?
- El her yönde farklı bir atalet hissediyor, yani her eksen farklı bir yay–kütle sistemi.
- Yerçekimi x boyunca etki ediyor.
- Jacobian x boyunca singular.
Neden: A bölümü - = 11,87 kg, = 5,10 kg. Operational-space control yayı ile ölçekliyor ve overshoot’u bütün eksenlerde %3,2–4,6’ya getiriyor.
2. K = 10000 N/m’de komut edilen wrench bazı joint’lerin verebileceğinden fazla torque istiyor. Joint başına kırpmayla ne olur?
- Kuvvet sadece tavanda kesilir; el maksimumda dümdüz aşağı bastırır.
- Uygulanan wrench’in yönü değişir ve el 56,91° eğilir.
- K on kat büyüdüğü için penetration da on kat büyür.
Neden: Her joint’i ayrı kırpmak her torque’u yasal tutar ama wrench’i büker (B bölümünde adımların %77,9’u saturation’da). K = 3000’e kadar penetration 0,545 ile 0,888 mm arasında kaldı; onu contact modeli belirliyor.
- Kolay. K = 1000 N/m ile 20 N’luk bir bastırma için hedef yüzeyin ne kadar arkasında durmalı?
- Orta. A2 bölümünde TCP hatası null-space terimi olmadan 14,13 mm, onunla 14,14 mm. Null-space terimi neden onu azaltamıyor?
- Zor. B bölümünde joint başına kırpmayı tek tip bir ölçeklemeyle değiştir, , ve K = 10000’i tekrar koştur. Koşturmadan önce tahmin et: eğilme kaybolur mu? Kuvvete ne olur?
Cevaplar
Bölüm başlığı “Cevaplar”- = 20 / 1000 = 2 cm.
- Dinamik olarak tutarlı izdüşüm ile null-space torque’ları elde hiçbir ivme üretmez; dolayısıyla bir el hatasına ne yol açabilir ne de onu düzeltebilir. 14 mm dirseğe yapılan itmenin kendisinden geliyor ve ona yalnızca controller’ın task-space kısmı direniyor.
- Burada hesaplanmadı; koştur.
Akılda kalanlar ve kaynaklar
Bölüm başlığı “Akılda kalanlar ve kaynaklar”- tasarlanmış bir task-space yayını joint torque’larına çevirir; bir yüzeye karşı kuvvet ‘dir (5 cm’de K = 100–3000 için 5,00 / 14,98 / 49,77 / 148,45 N).
- Elin ataleti yöne bağlıdır (burada 11,87’ye karşı 5,10 kg); ile ölçeklemek (operational space) tekdüze tepkiler verir; null-space izdüşümü fazladan serbestliği olan dirseği eli oynatmadan kontrol eder.
- Stiffness torque limitlerinde biter: onların ötesinde joint başına kırpma eli eğer (K = 10000’de 56,91°) ve kuvvet artık K’yı izlemez.
Sonraki: ders 15 · Safety: limit’ler, torque cap, e-stop ve watchdog.
Kaynaklar:
- O. Khatib, “A unified approach for motion and force control of robot manipulators: The operational space formulation”, IEEE Journal on Robotics and Automation 3(1):43–53, 1987, doi:10.1109/JRA.1987.1087068.
- N. Hogan, “Impedance Control: An Approach to Manipulation: Part I—Theory”, Journal of Dynamic Systems, Measurement, and Control 107(1):1–7, 1985, doi:10.1115/1.3140702.
- Lynch & Park, Modern Robotics, bölüm 11 (Robot Control: task-space hareket, kuvvet ve impedance control).
- libfranka
cartesian_impedance_control.cpp; LeRobotso_follower.py(27.10.2026’da okundu). - MuJoCo:
mj_jacSite,mj_fullM,mj_contactForce; Menageriefranka_emika_panda. - Ölçülen bütün sayılar:
experiments/14-impedance-control/output.txt.