11 · Rigid-body dynamics
| Bölüm | 4 · Dynamics ve control |
| Çalışma türü | CPU · Mac ya da Colab CPU |
| Önkoşul | 09 |
| Önce öğren | Calculus for Machine Learning · Linear Systems |
| Süre | ~60 dk |
| Kod | experiments/11-rigid-body-dynamics/experiment.py |
| Durum | ✅ tam |
Bu derste yap
Her adımı yapınca işaretle. Yalnız bu tarayıcıda saklanır.
Bu bölümdeki her controller üç terimden kurulur: bir inertia matrisi, bir bias kuvveti ve gönderdiğin tork. Bu ders üçünü de elle hesaplıyor ve MuJoCo’nunkileri kontrol ediyor.
Problem
Bölüm başlığı “Problem”Bir Franka Panda’yı home pozunda sabit tutmak için, yalnızca yerçekimine karşı koymak adına joint 2 yaklaşık 29 N·m, joint 4 yaklaşık 22 N·m ister (aşağıda Menagerie modeli üzerinde ölçüldü). Kolu hareket ettirmek için ayrıca link’leri hızlandıran torka da ihtiyacın var ve bu, diğer link’lerin nerede olduğuna bağlı. Bunu yok sayarsan kol sarkar, geride kalır ya da overshoot yapar. 12–16. derslerin hepsi aynı hareket denkleminden başlıyor; burada onu kuruyor, MuJoCo’nun versiyonunu elle türetilebilecek kadar küçük bir sisteme karşı doğruluyor ve integrator’ın fiziği nasıl değiştirdiğini ölçüyorsun.
Okumadan önce · 2 soru. Önce tahmin et; nedenini ders anlatıyor.
1. Aynı omuz motoru kolu bir kez gergin, bir kez katlıyken hızlandırıyor. Ne zaman daha fazla tork gerekir?
- Katlıyken, çünkü link’ler birbirine bastırır.
- Gergin, çünkü kütle eksenden daha uzakta, yani kol daha ağır hissedilir.
- İkisinde de aynı, çünkü kolun kütlesi değişmez.
Neden: Sade anlatımla: kolları açık bir buz patenci gibi. poza bağlıdır; çift sarkaçta düzken geriye katlıyken olduğundan 0,12 kg·m² büyük (Kendini dene 1).
2. Bir simülatör sürtünmesiz bir sarkacı küçük zaman adımlarıyla ilerletiyor. Enerjisi değişebilir mi?
- Hayır; sürtünme yoksa her simülasyonda enerji korunur.
- Yalnız zaman adımı 1 ms’nin altındaysa.
- Evet; her adımın atılış biçimi (integrator) sessizce enerji ekleyip çıkarabilir.
Neden: Sade anlatımla, sonra Sonuç 2 - 2 ms’de Euler 10 s’de %14,357 kazanıyor, implicit %11,352 kaybediyor.
Ana fikir
Bölüm başlığı “Ana fikir”Sade anlatımla
Bölüm başlığı “Sade anlatımla”Bir robot kolunu hareket ettirmek, Newton’un “kuvvet = kütle × ivme” yasasının bütün link zinciri için bir kez yazılmış hâlidir. Bir eklemin nasıl ivmeleneceğine üç şey karar verir:
- Kolun şu an ne kadar ağır hissettirdiği. Buz patencisi kollarını içeri çekince daha hızlı döner. Bir robot omzu da uzanmış kolu katlanmış koldan çok daha ağır hisseder; bir eklemi oynatmak diğerlerini de çeker.
- Sen hiçbir şey göndermesen de etki eden kuvvetler. Yerçekimi ve eklemler hareket edince link’lerin birbirini yana itmesi (lunaparktaki dönen platformda olduğu gibi Coriolis ve merkezkaç). Toplamları: bias kuvveti, her şeyi olduğu gibi tutmak için sıfırlaman gereken kısım.
- Neyle ittiğin ve neyin geri ittiği. Motor torkları ve masadan ya da bir nesneden gelen contact kuvvetleri.
Denkleme iki soru sorabilirsin. Forward dynamics: “bu torklar; hangi ivme?”, simülatörün her adımda yaptığı. Inverse dynamics: “bu ivme; hangi torklar?”, controller’ın ihtiyacı. Simülatör sonra küçük adımlarla ilerler ve her adımı atma biçimi (integrator) sessizce enerji ekleyip çıkarabilir.
flowchart TD
    T["motor torkları τ<br/>+ contact kuvvetleri"] --> FD["forward dynamics<br/>mj_forward"]
    S["şu anki durum<br/>q, q̇"] --> FD
    FD --> A["eklem ivmeleri q̈"]
    A --> I["integrator<br/>Euler / RK4 / implicit"]
    I -- "bir timestep sonra" --> S
    D["istenen q̈"] --> ID["inverse dynamics<br/>mj_inverse"]
    S --> ID
    ID --> TN["gereken torklar"]
Hareket denklemi kod olarak
Bölüm başlığı “Hareket denklemi kod olarak”M = mass_matrix(q) # (n, n) how heavy each joint feels in this pose -> mj_fullMc = bias(q, qd) # (n,) gravity + Coriolis/centrifugal -> qfrc_biasqdd = np.linalg.solve(M, tau + J_c.T @ f_contact - c) # forward dynamics (simulator)tau_needed = M @ qdd_desired + c - J_c.T @ f_contact # inverse dynamics (controller)qd = qd + dt * qdd; q = q + dt * qd # semi-implicit Euler: new velocity first, then position| Formül | Ne olduğu |
|---|---|
| rijit açık zincirin hareket denklemi (Lynch & Park, Modern Robotics, böl. 8) | |
| , | forward dynamics |
| inverse dynamics | |
| iken | kolu sabit tutan tork (gravity compensation) |
: eklem açıları; : joint-space inertia; : Coriolis/merkezkaç kuvvetleri; : yerçekimi torkları; : toplamları (bias kuvveti); : uygulanan torklar; : Jacobian ile eklemlere aktarılan contact kuvvetleri (ders 09).
| Terim | Anlamı | MuJoCo’da nerede |
|---|---|---|
| joint-space inertia; simetrik, pozitif tanımlı, poza bağlı | mjData.M (sparse; eski sürümlerde qM), yoğun kopyası mj_fullM ile | |
| bias kuvveti | mjData.qfrc_bias | |
| actuator ve kullanıcı kuvvetleri | qfrc_actuator, qfrc_applied | |
| joint’lere aktarılan contact ve constraint kuvvetleri | qfrc_constraint |
MuJoCo aynı denklemi olarak yazar. mj_forward, ‘dan qacc’yi hesaplar (mj_step’in integrate etmeden önce yaptığı); mj_inverse, ‘dan qfrc_inverse’ü hesaplar (API reference). Durağan halde bias saf yerçekimidir: 12. dersin feedforward’u.
Integrator’lar. MuJoCo şunları sunar: Euler (yukarıdaki gibi semi-implicit), RK4 (adım başına dört kuvvet hesabı), implicit (hıza bağlı kuvvetlerin türevlerini de kullanır) ve implicitfast (aynısı ama Coriolis/merkezcil türevler olmadan; dokümanlar çoğu model için bunu öneriyor, ama varsayılan hâlâ Euler) (Computation · Numerical integration). Sürtünmesiz bir sarkaç enerjisini korumak zorundadır; enerji kayması integration hatasını ölçer.
Matematik ayrıntısı: denklem nereden geliyor, integrator'lar neden kayıyor
Kökeni. Kinetik enerji ve potansiyel enerji ile Euler–Lagrange denklemleri tam olarak verir. terimi, ‘nin ile değişmesinden gelen her şeyi toplar; hızlarda ikinci derecedendir, bu yüzden durağan halde kaybolur. . Contact kuvvetleri virtual work yoluyla olarak girer.
neden simetrik pozitif tanımlı. Sıfır olmayan her hız için ; yani forward dynamics çözümünün her zaman tek bir cevabı vardır. Condition number’ı en ağır ve en hafif yönlerin ne kadar eşitsiz olduğunu söyler.
MuJoCo ‘yi ve ‘yi nasıl hesaplar. ‘yi sıfır ivmeyle recursive Newton–Euler algoritmasıyla, ‘yi composite rigid body algoritmasıyla (Computation): Sıfırdan yaz’daki iki algoritma.
Enerji kayması. Sürtünme ve actuator yokken sabittir. Birinci mertebe bir integrator, simüle edilen birim zaman başına ile orantılı hata yapar, yani adım yarıya inince hata da yarıya iner; semi-implicit Euler’in her zamanki sınırlı hatasını burada neden kaybettiği Boz bölümünde.
Daha derine: Calculus for Machine Learning (türev, zincir kuralı), Linear Systems (‘yi çözmek); Lynch & Park, Modern Robotics, böl. 8; MuJoCo Computation.
Sıfırdan yaz
Bölüm başlığı “Sıfırdan yaz”Şimdi inverse dynamics’i, mass matrix’i ve bir simülatör adımını yaklaşık 120 satır NumPy ile yazacaksın; her biri Deney’in çift sarkacında, SO-101’de ve Panda’da MuJoCo ile karşılaştırılıyor. MuJoCo’dan yalnızca sabit sayıları alıyorsun: ofsetler, eksenler, kütleler, kütle merkezleri, inertia’lar, armature, yerçekimi.
Adımları kendi dosyana yaz (örneğin scratch/my_dynamics.py) ve her adımdan sonra çalıştır. Bitmiş fonksiyonlar physai/dynamics.py içinde; uv run python experiments/11-rigid-body-dynamics/build.py beş adımı kontrolleriyle birlikte koşturur (çıktı build_output.txt dosyasında).
Adım 1 · Dünya koordinatlarında bir gövde ağacı
Bölüm başlığı “Adım 1 · Dünya koordinatlarında bir gövde ağacı”Ders 08 tek bir zinciri tek bir alet noktasına kadar yürüdü. Dynamics her gövdeye ihtiyaç duyar (SO-101’in hareketli çenesinin de bir ağırlığı var), bu yüzden okuyucu bütün ağacı, her gövdenin kütle özellikleriyle birlikte tutar:
@dataclassclass Body: parent: int # index of the parent body in the tree, -1 for the world pos: np.ndarray # origin in the parent's frame (m) rot: np.ndarray # orientation in the parent's frame at q = 0, 3x3 joint: str # "hinge", "slide" or "" (welded to its parent) axis: np.ndarray # joint axis in this body's frame (unit) anchor: np.ndarray # a point on the joint axis, in this body's frame (m) mass: float # kg com: np.ndarray # centre of mass in this body's frame (m) inertia: np.ndarray # 3x3 rotational inertia about the centre of mass, body frame (kg m^2)@dataclassclass Tree: bodies: list # base to tips: a parent always comes before its children armature: np.ndarray # rotor inertia added to each joint, one per degree of freedom (kg m^2) gravity: np.ndarray # m/s^2, world framedef tree_from_mujoco(m): """Every body of a model whose joints are single hinges or slides (static model data only).""" bodies = [] for b in range(1, m.nbody): kind, axis, anchor = "", None, None if m.body_jntnum[b] > 1: raise ValueError("one joint per body only") if m.body_jntnum[b]: j = m.body_jntadr[b] kind = {3: "hinge", 2: "slide"}[int(m.jnt_type[j])] axis, anchor = m.jnt_axis[j].copy(), m.jnt_pos[j].copy() R = quat_to_mat(m.body_iquat[b]) # principal axes of inertia in the body frame bodies.append(Body(int(m.body_parentid[b]) - 1, m.body_pos[b].copy(), quat_to_mat(m.body_quat[b]), kind, axis, anchor, float(m.body_mass[b]), m.body_ipos[b].copy(), R @ np.diag(m.body_inertia[b]) @ R.T)) return Tree(bodies, m.dof_armature.copy(), m.opt.gravity.copy())Gerisini kısa tutan hile: her hızı tek bir 6-vektör olarak yaz, yani açısal hız ve gövdenin dünya orijininde duran noktasının hızı; her inertia’yı da dünya orijini etrafında 6 × 6 bir matris olarak. O zaman ‘dan geçen eksenli bir hinge, gövdesini rad/s başına ile hareket ettirir ve birkaç gövdenin inertia’sı basitçe toplamlarıdır.
def skew(v): """Matrix of the cross product: skew(a) @ b = a x b.""" return np.array([[0, -v[2], v[1]], [v[2], 0, -v[0]], [-v[1], v[0], 0]])def spatial_inertia(mass, c, Ic): """6x6 inertia about the world origin of a body with centre of mass c and inertia Ic about c (world).""" C = skew(c) return np.block([[Ic + mass * C @ C.T, mass * C], [mass * C.T, mass * np.eye(3)]])def spatial_tree(tree, q): """At joint positions q: each body's centre of mass, 6x6 inertia and joint motion vector, all in the world.
A joint's motion vector S is the body's spatial velocity per unit joint speed: (a, o x a) for a hinge with axis a through o, (0, a) for a slide; None for a welded body. """ R, p, coms, inertias, S, k = [], [], [], [], [], 0 for b in tree.bodies: Rp, pp = (R[b.parent], p[b.parent]) if b.parent >= 0 else (np.eye(3), np.zeros(3)) Rb, pb, s = Rp @ b.rot, pp + Rp @ b.pos, None if b.joint: a, o = Rb @ b.axis, pb + Rb @ b.anchor if b.joint == "hinge": turn = axis_angle_to_mat(a, q[k]) Rb, pb, s = turn @ Rb, o + turn @ (pb - o), np.r_[a, np.cross(o, a)] else: pb, s = pb + a * q[k], np.r_[np.zeros(3), a] k += 1 R.append(Rb) p.append(pb) coms.append(pb + Rb @ b.com) inertias.append(spatial_inertia(b.mass, coms[-1], Rb @ b.inertia @ Rb.T)) S.append(s) return coms, inertias, S== Step 1. The body tree of the double pendulum ==body parent joint mass (kg) com in body (m) inertia diag (kg m^2) 0 -1 hinge 1.000 [0.2 0. 0. ] [0.02 0.02 0.02] 1 0 hinge 0.500 [0.15 0. 0. ] [0.005 0.005 0.005]centres of mass vs MuJoCo's xipos, 1000 random poses: max diff 2.2e-16 mAdım 2 · Inverse dynamics: recursive Newton–Euler
Bölüm başlığı “Adım 2 · Inverse dynamics: recursive Newton–Euler”Tabandan dışarı doğru her gövdenin hızı ebeveyninkine eklenmiş hâli, ivmesi ebeveyninkine ve ‘nin kendisi hareket ettiği için gelen bir terim eklenmiş hâlidir; her gövde net kuvvetine ihtiyaç duyar. Uçlardan içeri doğru her joint bütün alt ağacını taşır ve torku, kuvvetin kendi ‘si boyunca kalan kısmıdır. Yerçekimi bedava: tabanı 9,81 m/s² ile yukarı ivmelendir.
def cross_motion(v): """6x6 matrix of v x (.) for motion vectors (velocities, accelerations).""" w, u = skew(v[:3]), skew(v[3:]) return np.block([[w, np.zeros((3, 3))], [u, w]])def rnea(tree, q, qd, qdd): """Inverse dynamics by recursive Newton-Euler: the joint forces that give accelerations qdd at (q, qd).""" _, inertias, S = spatial_tree(tree, q) V, A, f, dof, k = [], [], [], [], 0 for i, b in enumerate(tree.bodies): # outward: velocities and accelerations if b.parent >= 0: v, a = V[b.parent], A[b.parent] else: # gravity enters as an upward acceleration of the base v, a = np.zeros(6), np.r_[np.zeros(3), -tree.gravity] dof.append(k if S[i] is not None else None) if S[i] is not None: v = v + S[i] * qd[k] a = a + S[i] * qdd[k] + cross_motion(v) @ S[i] * qd[k] k += 1 V.append(v) A.append(a) f.append(inertias[i] @ a - cross_motion(v).T @ inertias[i] @ v) # net force on the body tau = tree.armature * np.asarray(qdd, dtype=float) for i in reversed(range(len(tree.bodies))): # inward: each joint carries its whole subtree if dof[i] is not None: tau[dof[i]] += S[i] @ f[i] if tree.bodies[i].parent >= 0: f[tree.bodies[i].parent] = f[tree.bodies[i].parent] + f[i] return tau== Step 2. Inverse dynamics (RNEA) vs mj_inverse and the hand formula, 1000 random states ==max |tau_ours - qfrc_inverse| = 3.6e-15 N m, max |tau_ours - (M qdd + C qd + g)| = 3.6e-15 N mAdım 3 · Bias ve yerçekimi
Bölüm başlığı “Adım 3 · Bias ve yerçekimi”Sıfır ivme iste, RNEA bias’ı döndürür; durağan halde bu yerçekimi torkudur. MuJoCo da qfrc_bias’ı böyle hesaplar:
c = rnea(tree, q, qd, np.zeros(n)) # = qfrc_biasg = rnea(tree, q, np.zeros(n), np.zeros(n)) # = qfrc_bias at rest: gravity compensation== Step 3. Bias c = rnea(q, qd, 0) vs qfrc_bias; at rest it is gravity ==double pendulum, 1000 states: max |c_ours - qfrc_bias| = 2.7e-15 N mSO-101 stretched (all 0) g(q) = 0.000 -0.573 -0.483 -0.130 -0.007 N m, max diff to qfrc_bias 1.1e-16SO-101 folded (lift -1.57, elbow 1.57) g(q) = 0.000 -0.066 -0.483 -0.130 -0.007 N m, max diff to qfrc_bias 1.8e-16SO-101 satırları Deney’in Sonuç 3’ü.
Adım 4 · Mass matrix: composite rigid bodies
Bölüm başlığı “Adım 4 · Mass matrix: composite rigid bodies”‘nin . sütunu, yalnızca joint ‘yi durağan halden 1 rad/s² ile ivmelendiren joint kuvvetidir. Onun ötesindeki her şey tek bir rijit blok, composite gövde olarak hareket eder; dünya inertia’sı düz bir toplamdır. Ona etkiyen kuvvet ‘dir ve ile taban arasındaki her joint bunun kendi ekseni boyunca kalan kısmını hisseder:
def mass_matrix(tree, q): """Joint-space inertia M(q) by composite rigid bodies: M_ij = S_i . (Ic_j S_j) for i an ancestor of j.""" _, inertias, S = spatial_tree(tree, q) comp = [I.copy() for I in inertias] for i in reversed(range(len(tree.bodies))): # composite inertia: a body plus everything beyond it if tree.bodies[i].parent >= 0: comp[tree.bodies[i].parent] += comp[i] dof = np.cumsum([s is not None for s in S]) - 1 M = np.zeros((len(tree.armature), len(tree.armature))) for j in range(len(tree.bodies)): if S[j] is None: continue F, i = comp[j] @ S[j], j # force to accelerate body j's subtree at joint j's unit rate while i >= 0: # ...as felt by every joint between j and the base if S[i] is not None: M[dof[i], dof[j]] = M[dof[j], dof[i]] = S[i] @ F i = tree.bodies[i].parent return M + np.diag(tree.armature)== Step 4. Mass matrix by composite rigid bodies vs mj_fullM ==double pendulum, 1000 poses: max diff 1.4e-16 kg m^2 to mj_fullM, 1.1e-16 to the formulaSO-101: 6 joints, 20 random poses, max diff 1.9e-17 kg m^2Panda: 9 joints, 20 random poses, max diff 2.1e-14 kg m^2Panda 'home': diag M = 1.509 2.795 1.471 1.058 0.144 0.154 0.107 kg m^2, cond(M[:7, :7]) = 32.6Panda’nın 9 joint’i iki parmak slide’ını da içeriyor; köşegen (joint başına 0,100 kg·m² armature ile) ve 32,6 condition number Deney’inkiler.
Adım 5 · Bir simülatör: forward dynamics artı semi-implicit Euler
Bölüm başlığı “Adım 5 · Bir simülatör: forward dynamics artı semi-implicit Euler”Forward dynamics, elindeki iki parçayla tek bir doğrusal çözümdür; MuJoCo’nun sırasıyla bir Euler adımı ve enerji simülatörü tamamlar:
def forward_dynamics(tree, q, qd, tau): """Joint accelerations for applied joint forces tau: M(q) qdd = tau - c(q, qd).""" bias = rnea(tree, q, qd, np.zeros(len(q))) # c = C(q, qd) qd + g(q): forces for zero acceleration return np.linalg.solve(mass_matrix(tree, q), tau - bias)def energy(tree, q, qd): """Kinetic plus potential energy (J), potential measured from the world origin.""" coms, _, _ = spatial_tree(tree, q) potential = -sum(b.mass * tree.gravity @ c for b, c in zip(tree.bodies, coms)) return 0.5 * qd @ mass_matrix(tree, q) @ qd + potentialqd = qd + dt * forward_dynamics(tree, q, qd, np.zeros(2)) # new speed first...q = q + dt * qd # ...then the angle from the new speed== Step 5. Forward dynamics + semi-implicit Euler, 10 s at dt = 2 ms (the Experiment's Euler row) ==after 10 s: max |q_ours - q_mj_step| = 1.3e-13 radenergy error: max 14.357%, final +14.353% (one step earlier +14.355%) of 4.660 J5000 adımdan sonra senin sarkacın mj_step’inkinden 1,3e-13 rad uzakta ve enerji Deney’deki %14,357’de tepe yapıyor. Son değer üçüncü ondalıkta ayrılıyor (+%14,353’e karşı +%14,355), çünkü mj_step’ten sonraki d.energy o adımın başındaki duruma ait; senin bir adım önceki enerjin +%14,355.
Elinde kalan
Bölüm başlığı “Elinde kalan”physai.dynamics artık tree_from_mujoco, spatial_tree, rnea, mass_matrix, forward_dynamics ve energy içeriyor. Ders 13 mass_matrix ile feedforward’u ekliyor; ders 14 elin inertia’sını ondan kuruyor. tests/test_11_rigid_body_dynamics.py bunları hinge–slide test modelinde, SO-101’de ve Panda’da MuJoCo’ya sabitliyor; bir şey değiştirdikten sonra uv run pytest tests/test_11_rigid_body_dynamics.py çalıştır.
Kütüphaneyle kullan
Bölüm başlığı “Kütüphaneyle kullan”MuJoCo bunların hepsini mj_forward sırasında doldurur; ihtiyacın olanı doğru çağrıdan sonra iste:
mujoco.mj_forward(m, d) # fills d.M (sparse), d.qfrc_bias, d.qaccM = np.zeros((m.nv, m.nv))mujoco.mj_fullM(m, d, M) # dense M, = mass_matrix(tree, q)c = d.qfrc_bias # = rnea(tree, q, qd, 0)d.qacc[:] = qdd_desiredmujoco.mj_inverse(m, d) # d.qfrc_inverse = rnea(tree, q, qd, qdd)| Araç | Inverse dynamics | Mass matrix | Yalnız yerçekimi |
|---|---|---|---|
| physai | rnea(tree, q, qd, qdd) | mass_matrix(tree, q) | rnea(tree, q, 0, 0) |
| MuJoCo | mj_inverse → qfrc_inverse | mj_forward’dan sonra mj_fullM | qvel = 0 iken qfrc_bias |
| Pinocchio | rnea(model, data, q, v, a) → data.tau | crba(model, data, q) → data.M, yalnız üst üçgen | computeGeneralizedGravity(model, data, q) → data.g |
| Modern Robotics kodu | InverseDynamics(thetalist, dthetalist, ddthetalist, g, Ftip, Mlist, Glist, Slist) | MassMatrix(thetalist, Mlist, Glist, Slist) | GravityForces(thetalist, g, Mlist, Glist, Slist) |
Kaynaklar: Pinocchio rnea.hpp, crba.hpp; Modern Robotics core.py.
Dört tuzak:
- Yarım matris. Pinocchio’nun
crba’sıdata.M’nin yalnız üst üçgenini doldurur; MuJoCo’nund.M’si sparse’tır.M @ x’ten öncemj_fullMkullan (ya da simetrikleştir). mj_inverseqaccister.d.qacc’yi istenen ivme olarak okur; son adımdan kalan değeri orada bırakırsan o ivmenin torkunu alırsın.qfrc_inverse’ün içinde ne var. Actuator’ların eklemesi gereken kısım: pasif kuvvetler (joint damping, yaylar) ve constraint kuvvetleri çıkarılmıştır,qfrc_inverse = rnea − qfrc_passive − qfrc_constraint. SO-101’de (joint damping 0,6) bir joint hareket ettiği anda seninrnea’ndan ayrılır.- Armature. Menagerie modelleri köşegene rotor inertia’sı ekler (SO-101’de 0,028, Panda’da 0,100). Bunu dışarıda bırakırsan ‘n tam o kadar yanlış olur.
Yazdıktan sonra · 2 soru.
1. Sıfırdan yaz, Adım 3 SO-101’de rnea(tree, q, 0, 0) çağırıyor. Ne döndürür?
- Sıfır, çünkü hiçbir şey hareket etmiyor ve ivmelenmiyor.
- Yerçekimi torklarını: hız ve ivme sıfırken yalnız tabanın yukarı ivmesi (yerçekimi) kalır, = durağan
qfrc_bias. - Kütle matrisinin köşegenini.
Neden: Gergin poz 0,000, −0,573, −0,483, −0,130, −0,007 N m, Deney’in Sonuç 3’ü, qfrc_bias ile 1,1e-16 farkla.
2. Sıfırdan yaz, Adım 5: Euler simülatörün 10 s’yi %+14,353 enerjiyle bitiriyor, Deney’in tablosu %+14,355 diyor. Neden?
mj_step’ten sonrad.energyo adımın başındaki duruma aittir; senin bir adım önceki enerjin %+14,355.- RNEA’nın Coriolis teriminde küçük bir hata var.
- MuJoCo
Eulerseçilse bile içeride RK4 kullanır.
Neden: Yörüngeler 5000 adım sonra 1,3e-13 rad farkla aynı ve tepe değeri aynı %14,357; yalnız enerjinin okunduğu an farklı.
Önce tahmin et. Elle türetilmiş iki link’li bir sarkaç için MuJoCo’nun M, qfrc_bias ve mj_inverse değerleri formüllere ne kadar yakın olur: 1e-3, 1e-8 mi, yoksa makine hassasiyeti mi? Ve varsayılan 2 ms adımda hangi integrator salınan bir çift sarkacın enerjisini sabit tutar?
Kurulum. İki link, ekseni etrafındaki menteşelerle x–z düzleminde salınıyor. Link 1: 1 kg, 40 cm, kütle merkezi 20 cm’de, inertia 0,02 kg·m². Link 2: 0,5 kg, 30 cm, kütle merkezi 15 cm’de, inertia 0,005 kg·m². Joint damping yok, sürtünme yok, contact yok. ile:
Script mj_fullM, qfrc_bias, mj_inverse ve mj_forward’ı bu formüllerle 1000 rastgele durumda karşılaştırıyor (seed 0, , rad/s, rad/s²). Sonra sarkaç yataydan bırakılıyor ve 4 integrator × 6 timestep için 10 s pasif olarak salınıyor. Tam script: experiments/11-rigid-body-dynamics/experiment.py. MuJoCo 3.17.0, NumPy 2.5.4, Python 3.14, Apple M5, deterministik, ~3 s.
Sonuç 1: MuJoCo formüllerle makine hassasiyetinde örtüşüyor.
| Kontrol (1000 durum üzerinde en büyük) | en büyük mutlak fark |
|---|---|
mj_fullM ve | 1,39e-16 kg·m² |
qfrc_bias ve | 1,78e-15 N·m |
mj_inverse ve (en büyük $ | \tau |
mj_forward ivmesi ve | 1,88e-13 rad/s² |
Sonuç 2: integrator fiziği değiştiriyor. 10 s boyunca enerji hatası, sarkacın bırakabileceği 4,660 J’ün yüzdesi olarak; her hücre max |E(t) − E₀| / son E − E₀.
| integrator | 0,5 ms | 1 ms | 2 ms | 5 ms | 10 ms | 20 ms |
|---|---|---|---|---|---|---|
Euler | 3,467 / +3,467 | 6,984 / +6,984 | 14,357 / +14,355 | 41,123 / +39,316 | 89,992 / +56,191 | 140,049 / +124,182 |
RK4 | 0,000 / −0,000 | 0,000 / −0,000 | 0,000 / −0,000 | 0,000 / −0,000 | 0,003 / −0,001 | 0,037 / −0,014 |
implicit | 3,093 / −3,093 | 6,007 / −6,007 | 11,352 / −11,352 | 24,317 / −24,317 | 39,105 / −39,105 | 55,292 / −54,794 |
implicitfast | her hücrede Euler ile aynı |
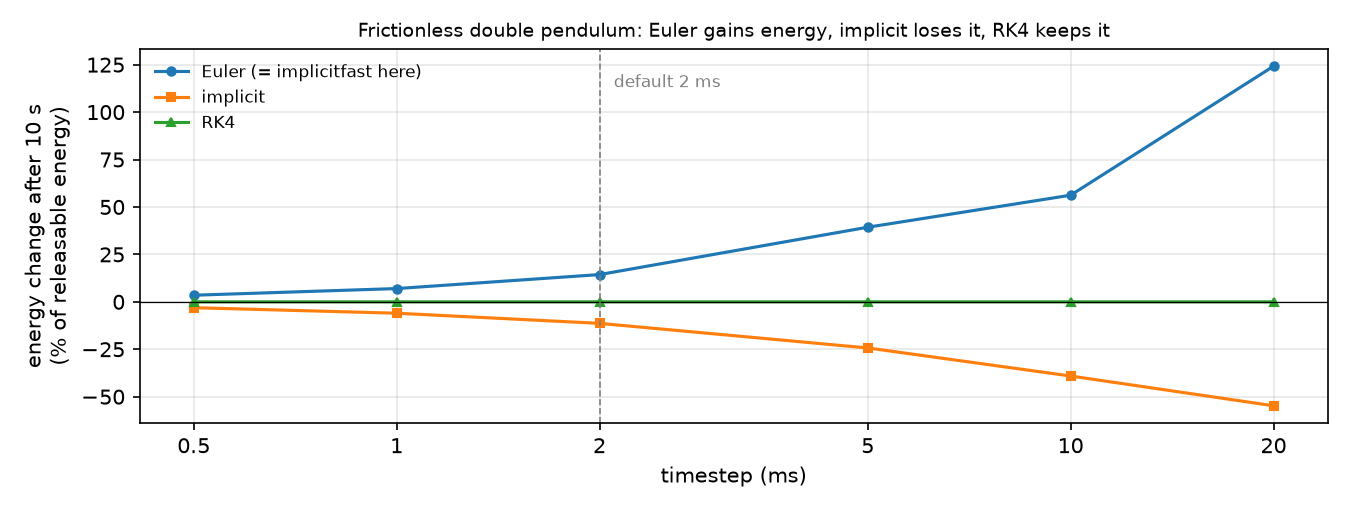
- Euler enerji kazanıyor, implicit kaybediyor; ikisi de kabaca timestep ile orantılı (dt yarıya inince 6,984 → 3,467). Varsayılan 2 ms’de sürtünmesiz çift sarkaç 10 s’de %14,357 kazanıyor.
- Burada
implicitfast=Euler. Joint damping yokken hıza bağlı tek kuvvet Coriolis/merkezcil kuvvet;implicitfastonu düşürüyor,Euler’de zaten hiç yoktu. implicitenerji söndürüyor: Coriolis kuvvetlerini doğrusallaştırmak sayısal damping ekliyor; contact’larla çoğu zaman işe yarar, enerji incelerken yanlıştır.- RK4 5 ms’ye kadar %0,000’da kalıyor, adım başına dört kuvvet hesabı karşılığında.
Sonuç 3: robotlarda aynı büyüklükler. ile (keyframe, model dosyasında saklanan isimli bir pozdur):
| Model, poz | qfrc_bias’tan [N·m] |
|---|---|
Panda home, joint 1–7 | 0,00, −29,36, 0,00, 22,05, 0,67, 2,31, −0,00 |
| SO-101 öne uzanmış (hepsi 0), joint 1–5 | 0,000, −0,573, −0,483, −0,130, −0,007 |
| SO-101 katlı (lift −1,57, elbow 1,57) | 0,000, −0,066, −0,483, −0,130, −0,007 |
Panda’nın home’daki köşegeni 1,509, 2,795, 1,471, 1,058, 0,144, 0,154, 0,107 kg·m²; bunun her joint’te 0,100’ü modelin armature değeri (yansıyan rotor inertia’sı); condition number 32,6. 2,795 kg·m² hisseden bir omuz ile 0,107 kg·m² hisseden bir bilek aynı gain’ler altında aynı davranmaz (ders 12 ve 14).
Semi-implicit Euler koşusunun timestep’ini büyüt: 20 ms’de pasif sarkaç 10 s’yi bırakılabilir enerjisinin +%124,182’siyle bitiriyor ve +%140,049’a kadar çıkıyor. Bırakıldığından daha yükseğe salınan sürtünmesiz bir sarkaç integration hatasıdır ve seni hiçbir şey uyarmaz: NaN yok, exception yok. Tek savunma bunun gibi bir kontrol: enerji (<flag energy="enable"/> ile aç, d.energy’yi oku) ya da daha küçük bir adımla karşılaştırma.
Mekanizma: semi-implicit Euler her adımın başındaki inertia’yı ve Coriolis kuvvetini kullanır. Inertia sabit ve hıza bağlı kuvvet yokken symplectic olurdu (sınırlı, salınan enerji hatası); burada , ‘ye bağlı ve Coriolis kuvveti explicit, bu yüzden adım başına hata dt ile orantılı olarak birikiyor. Sıfırdan yaz’daki simülatörün de 2 ms’de aynı %14,357’yi gösteriyor.
Gerçek robotta
Bölüm başlığı “Gerçek robotta”- SO-101. LeRobot STS3215 servo’larını position modunda sürüyor (
so_follower.py,set_operating_mode("position", motor)); tork girişi yok, yani ve yalnızca servo’nun kendi döngüsü üzerinden devreye giriyor. Yukarıdaki sayıları Menagerie modelinin kütle ve inertia’larını kullanıyor; bunlar model çıktısı, gerçek kolda ölçülmedi. - Panda. libfranka dinamik modeli açıyor; Cartesian impedance örneği her döngüde
model.coriolis(robot_state)’i okuyup komutuna ekliyor (cartesian_impedance_control.cpp), 14. dersin yapısı. - Model hatası. Gerçek kollar URDF/MJCF’de olmayan kablolar, dişli kutusu sürtünmesi ve yükler taşır. Bir inverse dynamics terimi, arkasındaki inertia parametreleri kadar iyidir; onları belirlemek ders 38 · System identification’ın konusu.
Kendini dene
Bölüm başlığı “Kendini dene”Hızlı kontrol · 2 soru. Bir cevaba tıkla.
1. Sürtünmesiz bir çift sarkaç varsayılan 2 ms adımda semi-implicit Euler ile 10 s salınıyor. Enerjisine ne olur?
- Simülatör hiçbir uyarı vermeden yaklaşık %14 artar.
- Sabit kalır, çünkü semi-implicit Euler symplectic’tir.
- Yaklaşık %11 düşer, çünkü integrator sayısal damping ekler.
Neden: Sonuç 2’de 2 ms’de Euler için +%14,357 var. Symplectic olmak sabit ve hıza bağlı kuvvet olmamasını gerektirir, bu sarkaç ikisini de bozuyor; −%11,352 implicit’e ait.
2. Enerji tablosunun her hücresinde implicitfast neden Euler ile aynı?
- Model küçük olunca MuJoCo sessizce
Euler’e geri döner. - Modelde joint damping yok; hıza bağlı tek kuvvet Coriolis ve
implicitfastonu düşürüyor,Euler’de zaten hiç yoktu. - İki integrator de kuvvetleri adım başına dört kez hesaplar.
Neden: Doğrusallaştırılacak bir şey kalmayınca iki güncelleme aynı hale geliyor. Adım başına dört kuvvet hesabı RK4’ün işi; o da 5 ms’ye kadar %0,000’da kalıyor (Sonuç 2).
- Kolay. Yukarıdaki çift sarkaçta , (kol düz) ile (geriye katlanmış) arasında ne kadar değişir?
- Orta. Panda’da
home’daqvel = 0veqacc = 0ilemj_inverseçağır.qfrc_inverseneye eşit olmalı ve neden? - Zor. İki sarkaç joint’ine de
damping="0.05"ekle ve B bölümünü yeniden koş. Koşmadan önce tahmin et:implicitfasthâlâEuler’e eşit mi? Enerji artık her integrator için azalıyor mu?
Cevaplar
Bölüm başlığı “Cevaplar”- kg·m² (kol düzken daha büyük).
- Yerçekimi torkuna, yani Sonuç 3’teki
qfrc_bias’a (joint 2’de −29,36 N·m, joint 4’te 22,05 N·m): ivme sıfır, hız sıfır ve contact yokken gereken tek kuvvet yerçekimini sıfırlayan kuvvettir; pasif damping sıfır hızda sıfırdır. - Kaydedilen koşunun parçası değil; koş. Dokümanlardan ipucu:
Eulerjoint damping’i implicit olarak ele alır,implicitfastise Coriolis/merkezcil dışındaki bütün hıza bağlı kuvvetlerin türevlerini ekler; aynı kalmalarını bekle. Euler’in sayısal kazancının damping’in üstünde hâlâ görünüp görünmediğine bak.
Akılda kalanlar ve kaynaklar
Bölüm başlığı “Akılda kalanlar ve kaynaklar”- ;
mj_fullM‘yi,qfrc_bias‘yi (durağan halde saf yerçekimi),mj_inverseistenen ivme için torku verir. Senin RNEA ve composite-body kodun onlarla ~1e-15’e kadar örtüşüyor, elle türetilmiş formüller de. - Integrator fiziğin parçası: 2 ms’de semi-implicit Euler sürtünmesiz çift sarkaca 10 s’de %14,357 enerji ekliyor,
implicit%11,352 eksiltiyor, RK4 %0,000’da kalıyor (üç ondalık). - Robot inertia’sı poza bağlı ve joint’ler arasında çok dengesiz (Panda köşegeni 2,795’e karşı 0,107 kg·m²); tek bir gain setinin bütün joint’lere nadiren uymasının sebebi bu.
Sonraki: ders 12 · Joint control: PD, PID, gravity feedforward ve position servo.
Kaynaklar:
- Lynch, K. M., Park, F. C. Modern Robotics, Cambridge University Press, 2017, böl. 8 (Dynamics of Open Chains).
- MuJoCo dokümantasyonu: Computation (hareket denklemleri, integrator’lar), API functions (
mj_inverse,mj_forward,mj_fullM),mjdata.h(M,qfrc_bias,qfrc_inverse). - MuJoCo Menagerie:
franka_emika_panda,robotstudio_so101. - LeRobot
so_follower.py; libfrankacartesian_impedance_control.cpp(ikisi de 27.10.2026’da okundu). - Ölçülen bütün sayılar:
experiments/11-rigid-body-dynamics/output.txt.